
Italiano
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 29/07/2025 Origine: Sito
Quando si seleziona un motore a induzione trifase, una delle prime specifiche che potresti vedere è il numero di poli: 2 poli, 4 poli, 6 poli o 8 poli.
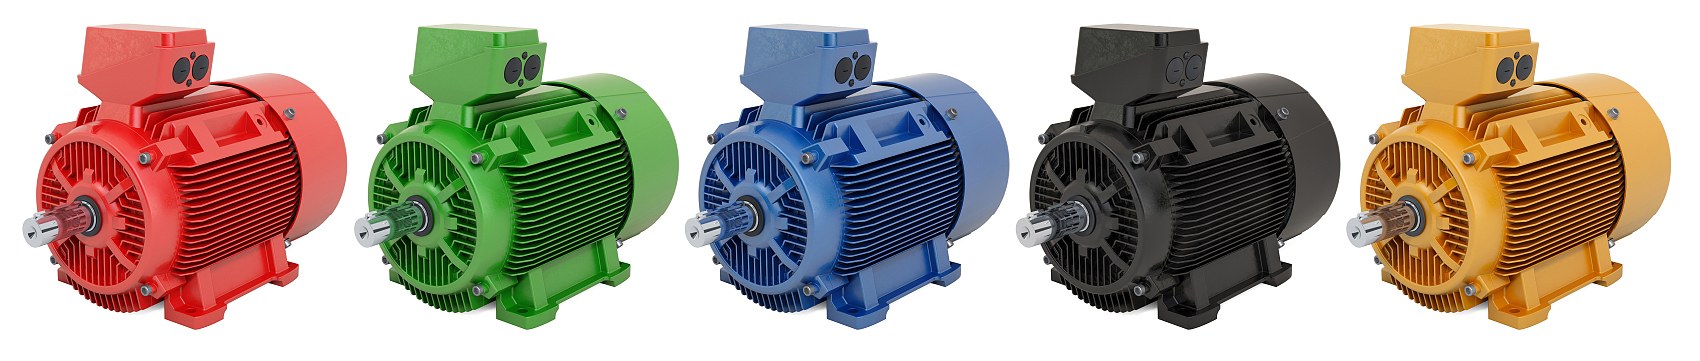
Il conteggio dei poli Motore elettrico CA è importante perché determina direttamente la velocità sincrona del campo magnetico rotante. In termini pratici, è uno dei motivi principali per cui un motore CA funziona vicino a 3000 rpm mentre un altro motore di potenza simile funziona vicino a 750 rpm con la stessa alimentazione a 50 Hz.
Tuttavia, i poli del motore vengono spesso fraintesi.
Un numero di poli più elevato non significa automaticamente che un motore sia 'più forte', più efficiente o abbia una coppia di avviamento migliore. Il conteggio dei poli determina principalmente la velocità. La coppia nominale dipende quindi dal rapporto tra la potenza del motore e la velocità effettiva dell'albero, mentre le prestazioni di avviamento dipendono anche dalla progettazione elettrica e meccanica completa del motore.
Questa guida spiega cosa significano i poli del motore, confronta i motori a 2 poli con quelli a 4 poli con quelli a 6 poli con quelli a 8 poli e mostra come il numero di poli influisce sulla velocità, sulla coppia nominale, sulle dimensioni del motore e sulle applicazioni industriali.
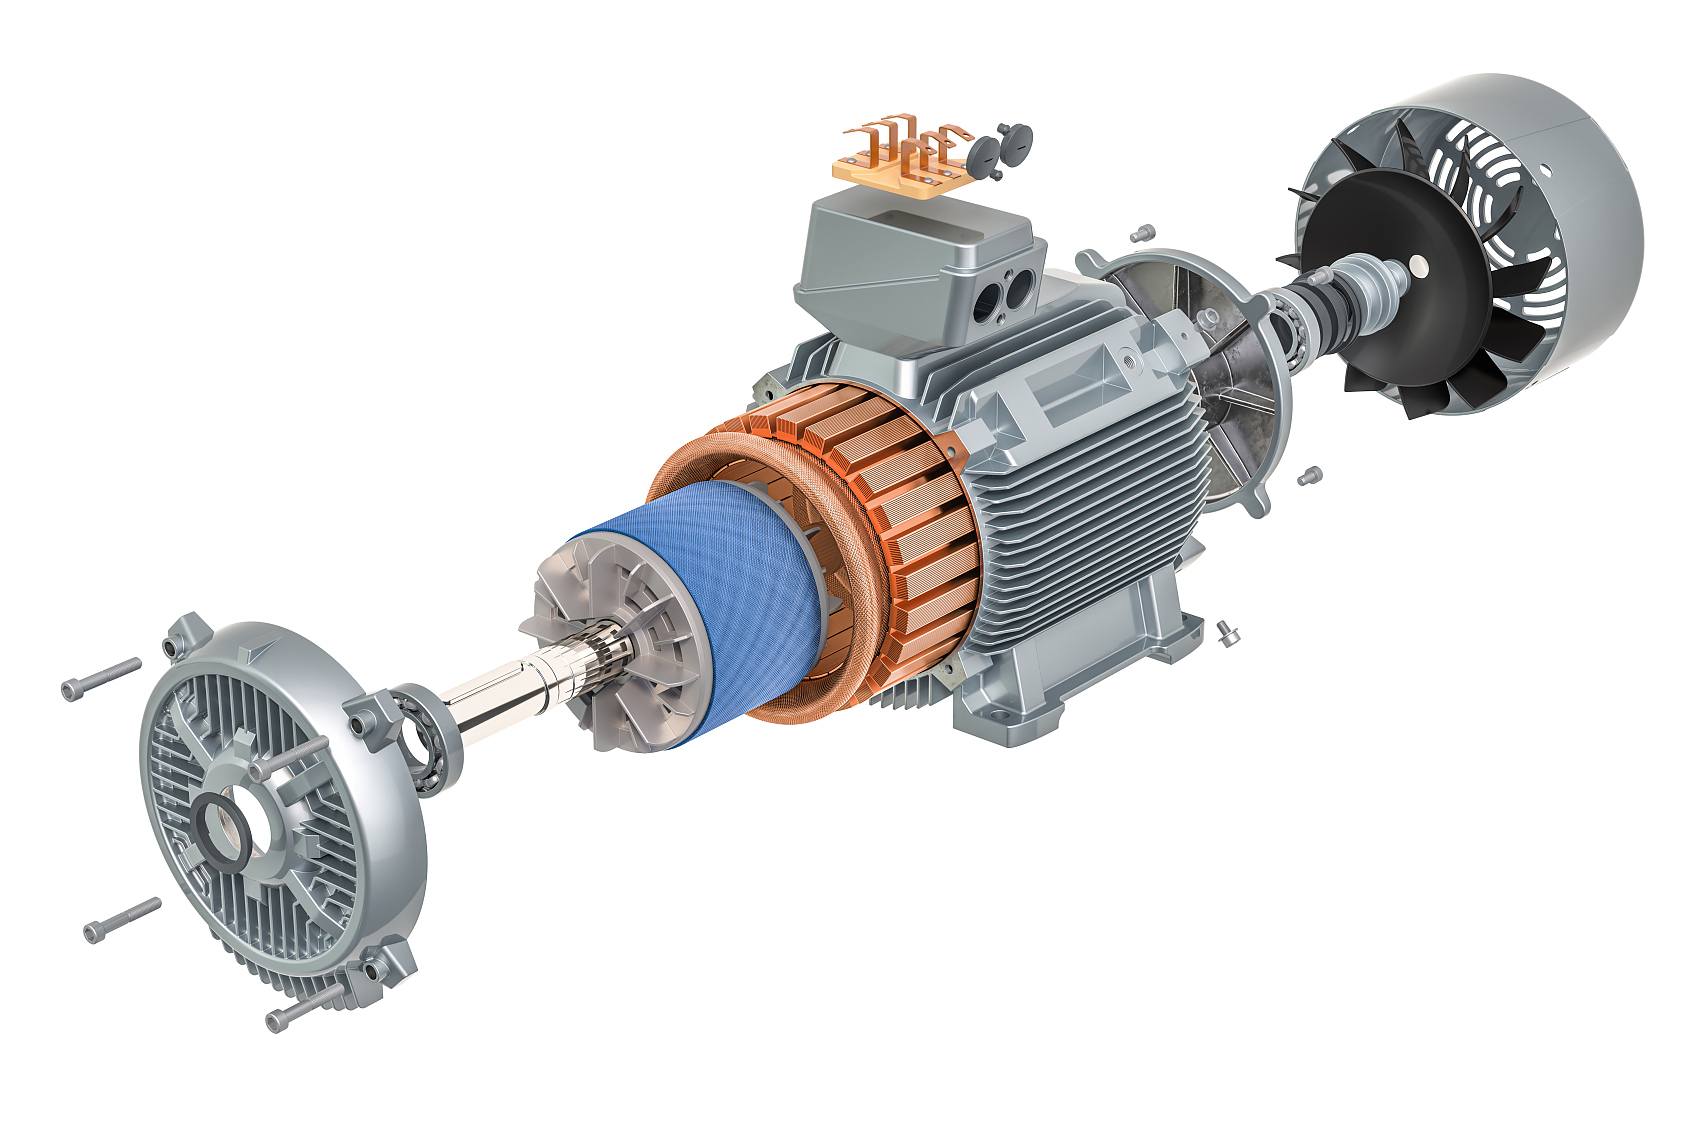
I poli Motore elettrico CA sono i poli magnetici nord e sud creati dall'avvolgimento dello statore di un motore CA.
Quando allo statore viene fornita alimentazione CA trifase, gli avvolgimenti creano un campo magnetico rotante. La velocità di questo campo magnetico dipende da due fattori principali:
Frequenza di fornitura
Numero di poli magnetici
Un motore con meno poli ha un campo magnetico rotante più veloce. Un motore con più poli ha un campo magnetico rotante più lento.
Questo è il motivo per cui un motore a 2 poli funziona molto più velocemente di un motore a 8 poli quando entrambi funzionano alla stessa frequenza.
La velocità teorica del campo rotante è detta velocità sincrona.
Può essere calcolato utilizzando:
Velocità sincrona ( rpm ) = 120 × Frequenza (Hz) ÷ Numero di poli
Ad esempio, per un motore a 50 Hz:
2 poli: 120 × 50 ÷ 2 = 3000 rpm
4 poli: 120 × 50 ÷ 4 = 1500 rpm
6 poli: 120 × 50 ÷ 6 = 1000 rpm
8 poli: 120 × 50 ÷ 8 = 750 rpm
A 60 Hz le velocità sincrone diventano:
2 poli: 3600 rpm
4 poli: 1800 rpm
6 poli: 1200 rpm
8 poli: 900 rpm
Ciò rende il numero di poli uno dei parametri più importanti nella scelta di un motore CA industriale.
La tabella seguente mostra la relazione tra numero di poli, frequenza e velocità tipica del motore.
| Motore elettrico CA Poli | Velocità sincrona 50Hz | Velocità nominale tipica a 50 Hz | Velocità sincrona 60Hz | Velocità nominale tipica a 60 Hz |
2 poli |
3000 rpm |
~2850–2950 rpm |
3600 rpm |
~3450–3550 rpm |
4 poli |
1500 rpm |
~1430–1470 rpm |
1800 rpm |
~1720–1770 rpm |
6 poli |
1000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8 poli |
750 rpm |
~710–740 rpm |
900 rpm |
~850–890 rpm |
La velocità nominale esatta varia in base alla potenza del motore, alla classe di efficienza, al design del rotore, al carico e al produttore.
Un motore a induzione standard normalmente non può funzionare esattamente alla velocità sincrona.
Il rotore deve ruotare leggermente più lentamente del campo magnetico dello statore in modo che la corrente possa essere indotta nel rotore e la coppia possa essere prodotta.
La differenza tra la velocità sincrona e la velocità effettiva del rotore è chiamata scorrimento.
Ad esempio, un motore a 4 poli da 50 Hz ha:
Velocità sincrona = 1500 rpm
ma la sua targhetta potrebbe mostrare:
Velocità nominale = 1450 rpm
Questa differenza è normale per un motore a induzione.
Nel calcolo:
Velocità della pompa
Velocità della ventola
Riduttori e scatole del cambio velocità di uscita
Velocità della puleggia
Velocità del trasportatore
utilizzare la del motore velocità nominale , non solo la velocità sincrona teorica.
Ciò fornisce un risultato più accurato.
La differenza principale è la velocità operativa, ma le diverse velocità influiscono anche sulla coppia del motore, sulle dimensioni, sul rumore, sulle apparecchiature collegate e sull'idoneità all'applicazione.
Un motore a 2 poli ha la velocità di rotazione standard più alta tra i comuni motori a induzione industriali.
Le velocità tipiche sono approssimativamente:
2900 rpm a 50 Hz
3500 rpm a 60 Hz
Un motore a 2 poli è adatto quando l'attrezzatura azionata richiede un'elevata velocità di rotazione senza una trasmissione aggiuntiva che aumenta la velocità.
I vantaggi tipici includono:
Alta velocità dell'albero
Soluzione compatta per apparecchiature ad alta velocità
Collegamento diretto a molti carichi centrifughi
Configurazioni IEC ampiamente disponibili
Le applicazioni comuni includono:
Pompe centrifughe
Tifosi
Soffiatori
Macchinari ad alta velocità
Alcuni compressori
Attrezzature per la macinazione e la lavorazione
Tuttavia, un’elevata velocità di rotazione aumenta anche l’importanza dell’equilibrio del rotore, delle condizioni dei cuscinetti, delle vibrazioni e del corretto allineamento.
Un motore a 4 poli è una delle configurazioni di motori industriali più comunemente utilizzate.
La velocità nominale tipica è approssimativamente:
1450 rpm a 50 Hz
1750 rpm a 60 Hz
Offre una pratica gamma di velocità per una gamma molto ampia di macchine industriali.
Molte pompe, compressori, azionamenti di macchinari e ingressi di riduttori sono progettati intorno a circa 1500 rpm a 50 Hz o 1800 rpm a 60 Hz.
Un motore a 4 poli fornisce quindi una buona piattaforma standard per:
Attrezzatura a trasmissione diretta
Trasmissione a cinghia
Macchinari azionati da accoppiamenti
Riduttori e scatole del cambio applicazioni
Le applicazioni comuni includono:
Pompe
Compressori
Ventilatori industriali
Macchine utensili
Trasportatori con riduttori
Miscelatori con riduttore
Motoriduttori elicoidali
Motoriduttori cicloidali
Attrezzature di produzione generali
In particolare per i riduttori industriali, un motore a 4 poli intorno a 1450 rpm è una delle configurazioni di velocità di ingresso più comuni.
Un motore a 6 poli funziona a circa:
960–980 rpm a 50 Hz
1150–1180 rpm a 60 Hz
Può essere utile quando la macchina richiede una velocità di azionamento diretto inferiore rispetto a un motore standard a 4 poli.
Un motore a 6 poli può ridurre o eliminare la necessità di un'ulteriore riduzione meccanica della velocità quando la velocità dell'apparecchiatura richiesta è relativamente vicina a 1000 o 1200 rpm .
Le possibili applicazioni includono:
Grandi tifosi
Certe pompe
Compressori
Macchinari di processo
Alcuni mixer ad azionamento diretto
Macchine industriali speciali
La scelta finale dovrebbe dipendere dalla velocità e dal carico della macchina richiesti piuttosto che dalla selezione di un motore a 6 poli semplicemente perché si presuppone che un numero di poli più elevato produca una coppia migliore.
Un motore a 8 poli fornisce una velocità standard ancora più bassa:
Circa 720–740 rpm a 50 Hz
Circa 850–890 rpm a 60 Hz
I motori a 8 poli sono adatti quando è richiesta una velocità di azionamento diretto relativamente bassa.
Le applicazioni possono includere:
Grandi ventole a bassa velocità
Alcuni compressori
Macchinari di processo pesanti
Pompe speciali
Attrezzature industriali a bassa velocità
Per applicazioni che richiedono velocità molto inferiori come 20, 40 o 60 rpm , un motore a 8 poli da solo solitamente non è sufficiente. Normalmente è necessario un cambio.
Questo è uno dei punti più importanti da capire.
Il conteggio dei poli in sé non determina direttamente la quantità di coppia che un motore può produrre.
Tuttavia, quando i motori hanno la stessa potenza nominale , una velocità nominale inferiore significa una coppia nominale dell'albero maggiore.
La coppia nominale può essere stimata con:
Coppia (Nm) = 9550 × Potenza ( kW ) ÷ Velocità nominale ( rpm )
Consideriamo ad esempio quattro ipotetici motori 5,5 kW :
| Motore elettrico CA | ca. Velocità nominale | ca. Coppia nominale |
2 poli |
2900 rpm |
18 Nm |
4 poli |
1450 rpm |
36 Nm |
6 poli |
970 rpm |
54 Nm |
8 poli |
730 rpm |
72 Nm |
Ciò dimostra perché i motori con poli più alti della stessa kW nominale hanno normalmente una coppia nominale dell'albero più elevata: la loro velocità nominale è inferiore.
Non è corretto presumere:
Più poli = coppia di spunto automaticamente migliore.
La coppia di avviamento dipende da fattori tra cui:
Progettazione del rotore
Progettazione dell'avvolgimento dello statore
Motore elettrico CA fotogramma
Corrente di avviamento
Voltaggio
Motore elettrico CA categoria di progettazione
Inerzia del carico
Metodo di partenza
VFD o le impostazioni dell'avviatore statico
Un motore a 4 poli progettato correttamente può quindi avere caratteristiche di avviamento migliori per una particolare macchina rispetto a un altro motore a 6 o 8 poli.
Per applicazioni come:
Trasportatori carichi
Frantoi
Miscelatori
Macchine volumetriche
Apparecchiature ad alta inerzia
confermare sempre la coppia di spunto e le caratteristiche del carico separatamente dal numero di poli.
Il confronto più comune è tra motori a 2 poli e motori a 4 poli.
Un motore a 2 poli fornisce circa il doppio della velocità di un motore a 4 poli alla stessa frequenza.
A 50 Hz:
2 poli: circa 2900 rpm velocità nominale effettiva
4 poli: circa 1450 rpm velocità nominale effettiva
Scegliere un motore a 2 poli quando l'apparecchiatura richiede una velocità diretta più elevata, come alcune pompe e ventilatori.
Scegliere un motore a 4 poli quando circa 1450/1750 rpm è appropriato o quando il motore aziona un riduttore.
Non selezionare solo in base alla velocità. Controllare la velocità nominale dell'attrezzatura condotta, i requisiti di potenza e la curva di coppia.
Un motore a 4 poli gira intorno a 1450 rpm a 50 Hz, mentre un motore a 6 poli gira intorno a 970 rpm .
A parità di potenza motore, il motore a 6 poli presenta una coppia nominale all'albero più elevata a causa della velocità nominale inferiore.
Tuttavia, ciò non significa che un motore a 6 poli sia automaticamente la scelta migliore per le attrezzature pesanti.
Se una macchina è progettata per circa 1450 rpm :
→ Normalmente è appropriato il quadripolare.
Se richiede circa 960 rpm azionamento diretto:
→ 6 poli potrebbe essere più adatto.
Se richiede solo 60 rpm :
→ Nessuno dei due è adatto per l'azionamento diretto; normalmente è necessario un cambio.
La differenza principale tra i motori a 6 poli e quelli a 8 poli è ancora una volta la velocità.
A 50 Hz:
6 poli: circa 970 rpm
8 poli: circa 730 rpm
Un motore a 8 poli della stessa classificazione kW avrà una coppia nominale dell'albero più elevata perché funziona più lentamente.
Ma dovrebbero essere prese in considerazione anche altre considerazioni, tra cui costo, dimensioni del telaio, efficienza, caratteristiche iniziali e disponibilità.
Ciò è particolarmente importante per i trasportatori e le apparecchiature di miscelazione.
Una macchina può richiedere una velocità di uscita di soli:
100 rpm
60 rpm
40 rpm
20 rpm
La scelta di un motore a 8 poli non riduce ancora abbastanza la velocità.
In queste applicazioni, una soluzione comune è:
Motore 4 poli + riduttore
Per esempio:
1450 rpm motore + riduttore 25:1 ≈ 58 rpm velocità di uscita
Un cambio può fornire:
Velocità di uscita molto più bassa
Moltiplicazione significativa della coppia
Rapporti di trasmissione flessibili
Diverse direzioni dell'albero di uscita
Integrazione meccanica compatta
Un motore a 4 poli con riduttore elicoidale, a vite senza fine o cicloidale è ampiamente utilizzato per:
Trasportatori
Miscelatori industriali
Agitatori
Trasportatori a coclea
Alimentatori
Sistemi di movimentazione dei materiali
Pertanto, la scelta di più poli non è sempre la soluzione migliore per ottenere una bassa velocità della macchina.
L'efficienza Motore elettrico CA è influenzata da molto più del semplice numero di poli.
I fattori importanti includono:
Motore elettrico CA potenza
Progettazione elettromagnetica
Perdite di rame
Perdite fondamentali
Perdite del rotore
Cuscinetti e perdite meccaniche
Sistema di raffreddamento
Classe di efficienza
Carico operativo
Pertanto i motori a poli più alti non sono automaticamente più efficienti dei motori a poli più bassi.
Classi di efficienza come IE2 , IE3 e IE4 forniscono una base molto più utile per confrontare le prestazioni energetiche del motore.
Quando si seleziona un motore industriale, confrontare:
Conteggio dei poli
Potenza nominale
Efficienza nominale
Carico operativo
Dovere
Requisiti di efficienza locale
piuttosto che presumere che il solo conteggio dei poli determini il consumo di energia.
Un azionamento a frequenza variabile modifica la velocità del motore modificando la frequenza di alimentazione.
Non . cambia il numero fisico dei poli del motore
Ad esempio, un motore a 4 poli rimane un motore a 4 poli quando controllato da un VFD .
Un motore a 4 poli ha una velocità sincrona di:
1500 rpm a 50 Hz
1200 rpm a 40 Hz
900 rpm a 30 Hz
La velocità effettiva del motore a induzione rimane leggermente al di sotto di questi valori sincroni.
Il funzionamento a bassa frequenza a lungo termine può ridurre le prestazioni di raffreddamento di una ventola standard montata su albero.
Per le applicazioni che richiedono un funzionamento continuo a bassa velocità, considerare:
VFD -motore di servizio
Ventola di raffreddamento indipendente
Protezione della temperatura come PTC o PT100
SÌ.
Alcuni motori sono progettati come motori a due velocità o a poli commutabili.
Possono modificare la configurazione effettiva dei poli attraverso diverse connessioni degli avvolgimenti.
Gli esempi includono:
2/4 poli
4/8 poli
4/2 poli
Questi motori vengono utilizzati laddove sono richieste due velocità operative fisse senza utilizzare un VFD .
Tuttavia, un motore standard a singola velocità non può passare semplicemente da 4 poli a 6 poli tramite normali modifiche al cablaggio.
Iniziare con la velocità richiesta della macchina condotta.
Determinare se l'attrezzatura richiede approssimativamente:
3000 rpm
1500 rpm
1000 rpm
750 rpm
O una velocità molto più bassa che richiede un cambio
Lo stesso numero di poli funziona a velocità diverse su sistemi a 50 Hz e 60 Hz.
Calcolare la potenza motore richiesta dalla macchina.
Non fare affidamento solo sul conteggio dei poli.
Se l'apparecchiatura richiede una velocità notevolmente inferiore, un motore standard a 4 poli con riduttore può fornire una soluzione più flessibile.
Considerare:
efficienza IE2 / IE3 / IE4
Servizio continuo S1
Temperatura ambiente
Protezione IP
Metodo di partenza
VFD operazione
Installazione
Requisiti per aree pericolose
Le pompe centrifughe utilizzano comunemente motori a 2 o 4 poli a seconda del modello idraulico.
Far corrispondere sempre la velocità del motore alla velocità nominale del produttore della pompa.
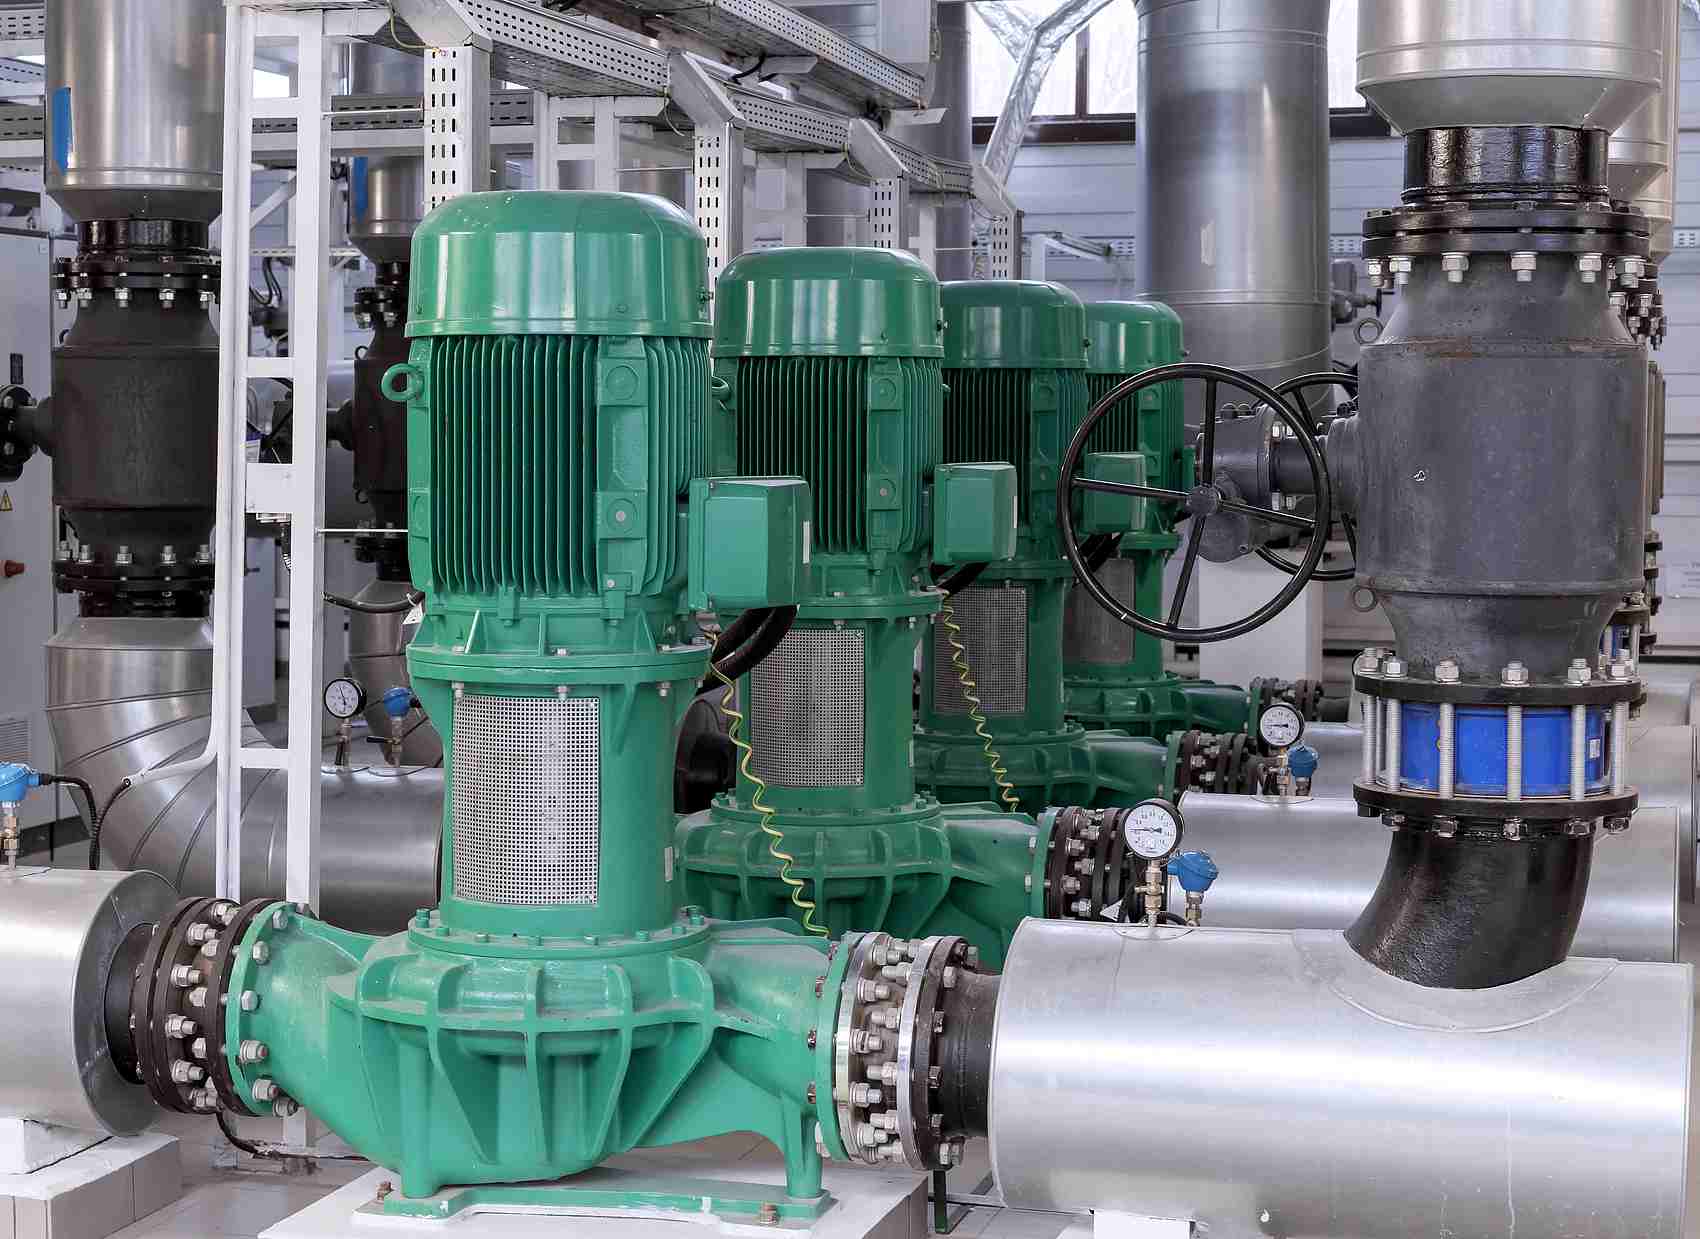
I motori a 2 e 4 poli sono comuni, mentre le ventole più grandi a bassa velocità possono utilizzare motori a 6 o 8 poli.
La maggior parte dei trasportatori richiede velocità molto inferiori rispetto a qualsiasi motore standard ad azionamento diretto.
Una configurazione comune è quindi:
Motore 4 poli + riduttore
Il riduttore viene selezionato in base alla velocità del trasportatore, al diametro della puleggia, al carico e alla coppia richiesta.
Alcuni mixer ad azionamento diretto possono utilizzare motori a 6 o 8 poli.
Tuttavia, molti miscelatori industriali richiedono velocità della girante molto basse e una coppia elevata dell'albero, rendendo motore a 4 poli combinato con un riduttore elicoidale o cicloidale . una soluzione comune un
Il corretto numero di poli dipende dal design del compressore e dalla velocità di ingresso nominale. Non sostituire mai una configurazione di poli con un'altra senza verificare i requisiti di velocità del compressore.
Non direttamente nella maggior parte delle applicazioni.
L'installazione meccanica potrebbe adattarsi, ma la velocità cambierà in modo significativo.
Ad esempio a 50 Hz:
4 poli ≈ 1450 rpm
6 poli ≈ 970 rpm
La sostituzione di un motore a 4 poli con uno a 6 poli potrebbe ridurre la velocità della macchina di circa un terzo.
Ciò potrebbe cambiare:
Flusso della pompa
Flusso d'aria della ventola
Velocità del trasportatore
Prestazioni del compressore
Uscita della macchina
Confermare sempre i requisiti dell'attrezzatura condotta prima di modificare il conteggio dei poli.
Victory Machinery Technology Co., Ltd. fornisce motori a induzione industriali per produttori di apparecchiature OEM, distributori industriali, società di manutenzione e utenti finali.
Victory può fornire configurazioni multiple di poli in base alla velocità dell'apparecchiatura richiesta e alle condizioni operative.
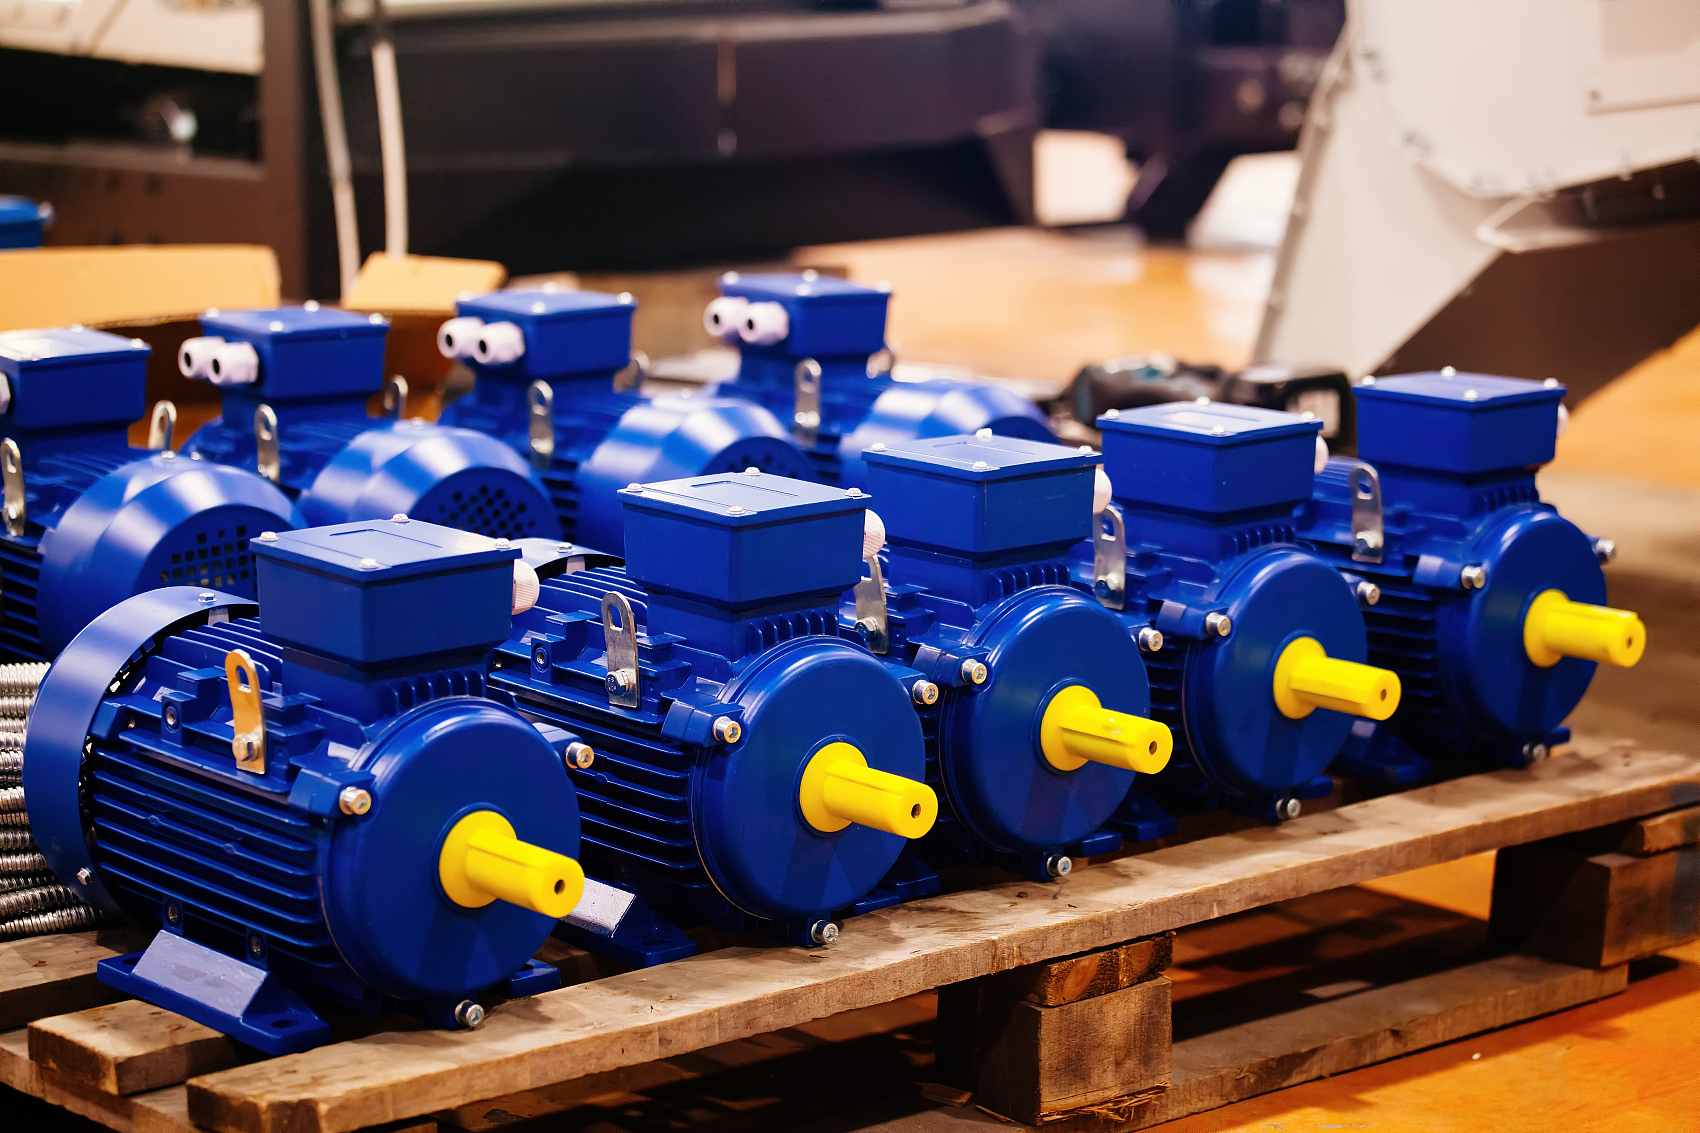
A seconda del progetto, Victory può fornire:
Motori trifase a 2 poli
Motori trifase a 4 poli
Motori trifase a 6 poli
Motori trifase a 8 poli
Opzioni motore IE2 , IE3 e IE4
Motori autofrenanti
VFD -motori di servizio
Motori antideflagranti
Configurazioni speciali di tensione e frequenza
Motore elettrico CA può essere selezionato in base ai sistemi elettrici locali, comprese le configurazioni comuni a 50 Hz e 60 Hz.
Tensione, frequenza, collegamento, velocità nominale e corrente dovrebbero essere confermati insieme anziché modificare un solo parametro elettrico.
Victory fornisce anche soluzioni complete di motoriduttori.
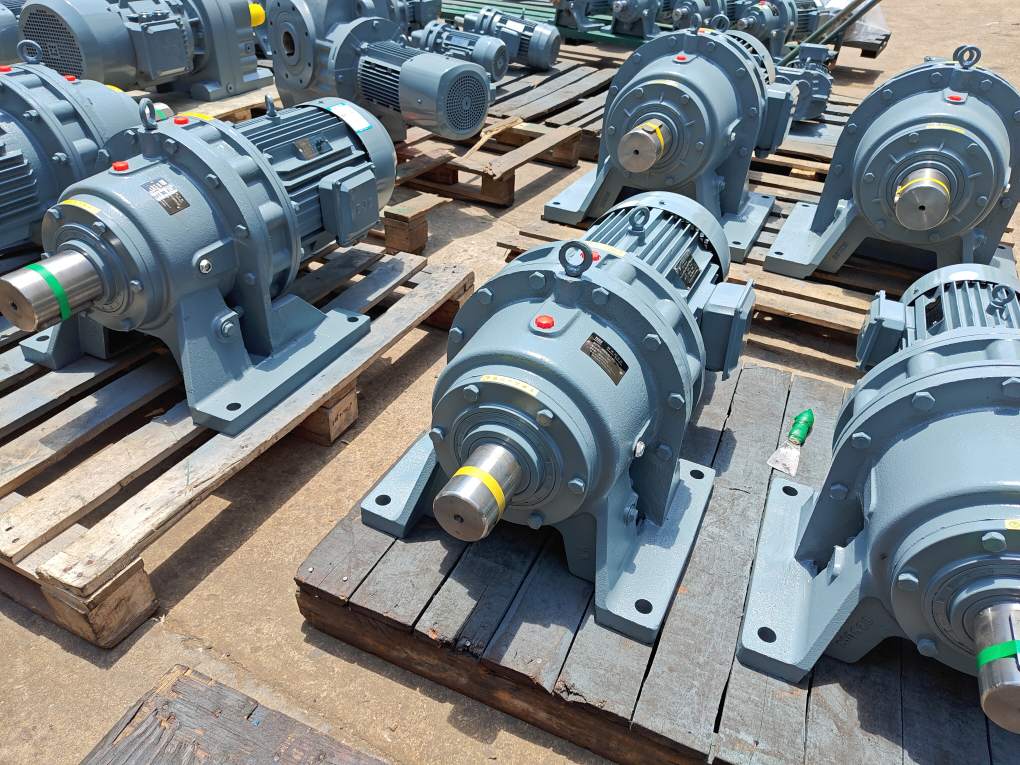
Per applicazioni che richiedono velocità molto basse e coppie elevate possiamo valutare:
Motore elettrico CA conteggio dei poli
Motore elettrico CA potenza
Rapporto di trasmissione
Velocità di uscita
Coppia in uscita
Disposizione di montaggio
Questo aiuta a determinare se è più adatto un motore ad azionamento diretto con poli più alti o un motore a 4 poli con riduttore.
Per i progetti di sostituzione del motore, fornire:
Targa motore esistente
Potenza nominale
Voltaggio e frequenza
Conteggio dei poli o velocità nominale
Metodo di montaggio
Dimensioni del telaio
Dimensioni albero e flangia
Attrezzatura guidata
Condizioni operative
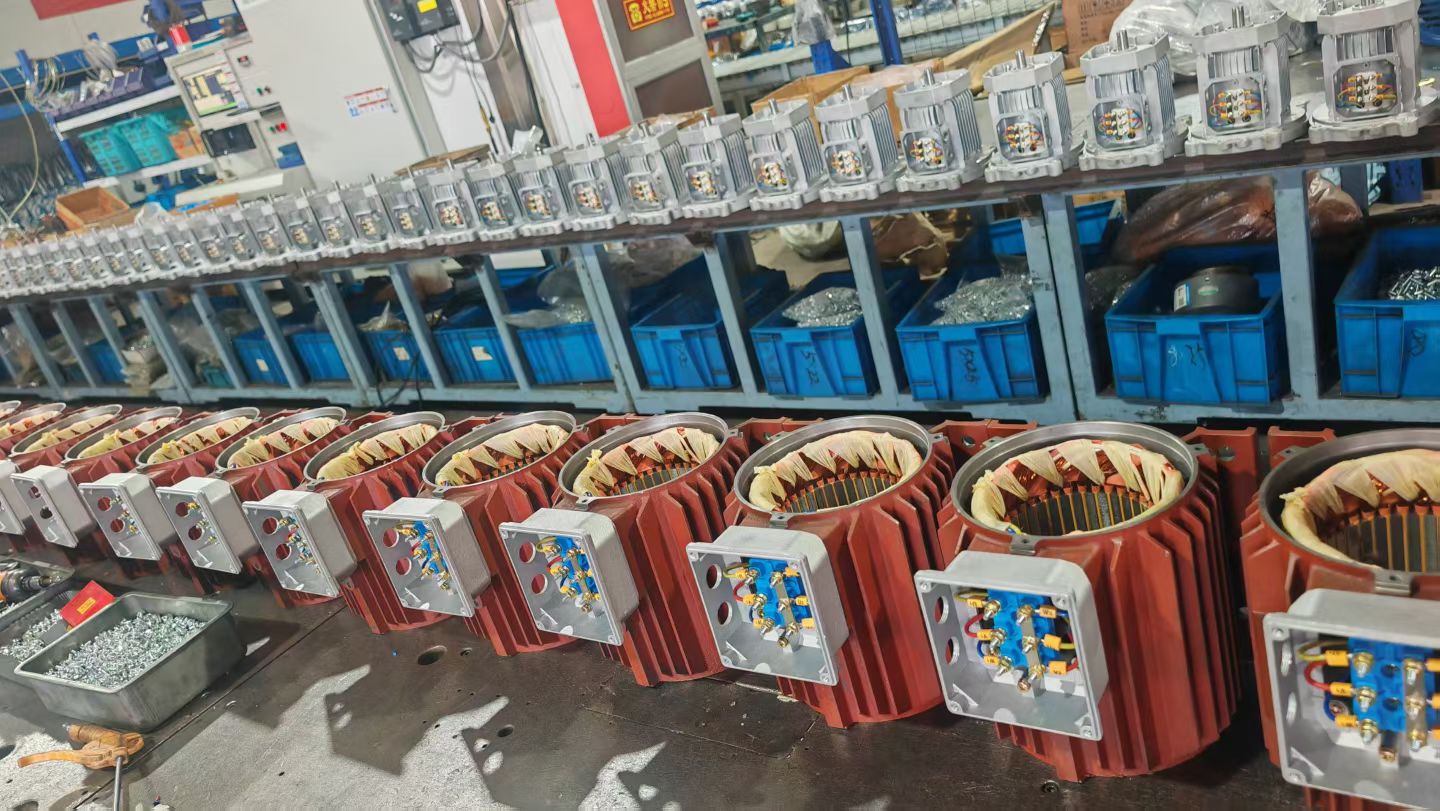
Il motore sostitutivo deve soddisfare sia le prestazioni elettriche che i requisiti di installazione meccanica.
I poli Motore elettrico CA sono i poli magnetici creati dall'avvolgimento dello statore. Il numero di poli e la frequenza di alimentazione determinano la velocità sincrona di un motore CA.
Un motore a 2 poli è circa due volte più veloce di un motore a 4 poli alla stessa frequenza.
A 50 Hz, le loro velocità sincrone sono rispettivamente 3000 e 1500 rpm .
La velocità sincrona è 1500 rpm a 50 Hz e 1800 rpm a 60 Hz. La velocità nominale effettiva è generalmente compresa tra 1450 e 1750 rpm a causa dello scorrimento del motore a induzione.
Se entrambi i motori hanno la stessa potenza nominale, il motore a 8 poli a velocità inferiore avrà una coppia nominale dell'albero maggiore. Tuttavia, il solo conteggio dei poli non determina la coppia iniziale o massima.
Non necessariamente. La coppia di avviamento dipende dal design completo del motore, dalla tensione, dalle caratteristiche del rotore, dal metodo di avviamento e dal carico.
No. Un VFD cambia la frequenza di alimentazione e quindi la velocità del motore, ma non cambia la configurazione fisica dei poli.
Molti trasportatori utilizzano un motore a 4 poli combinato con un riduttore perché il trasportatore normalmente richiede una velocità molto inferiore e una coppia maggiore rispetto a quelle che un motore diretto può fornire.
Dipende dalla velocità del mixer richiesta. Alcuni miscelatori ad azionamento diretto utilizzano motori a 6 o 8 poli, mentre i miscelatori industriali a bassa velocità utilizzano comunemente un motore a 4 poli con riduttore.
Solo se la macchina condotta può funzionare a circa la metà della velocità originale. È inoltre necessario verificare la potenza, il telaio, la coppia, le dimensioni dell'albero e le prestazioni dell'applicazione Motore elettrico CA .
Il numero di poli Motore elettrico CA determina principalmente la velocità sincrona di un motore CA.
A 50 Hz, le velocità sincrone comuni sono:
2 poli: 3000 rpm
4 poli: 1500 rpm
6 poli: 1000 rpm
8 poli: 750 rpm
A 60 Hz diventano:
2 poli: 3600 rpm
4 poli: 1800 rpm
6 poli: 1200 rpm
8 poli: 900 rpm
La velocità effettiva del motore a induzione è leggermente inferiore a causa dello scorrimento.
Per motori con la stessa potenza nominale, una velocità inferiore determina una coppia nominale dell'albero maggiore. Tuttavia, il solo numero di poli non determina la coppia di avviamento, l’efficienza o le prestazioni complessive del motore.
Pertanto, è necessario selezionare il motore corretto in base alla velocità, alla potenza, alla coppia, alla frequenza, al servizio e alle condizioni operative richieste della macchina.
Per apparecchiature a velocità molto bassa come trasportatori, miscelatori e alimentatori, l'utilizzo di un motore a 4 poli insieme a un riduttore correttamente selezionato è spesso più pratico che aumentare solo il numero di poli del motore.
Victory può supportare la selezione di motori a 2, 4, 6 e 8 poli, configurazioni a 50 Hz e 60 Hz, motori sostitutivi e soluzioni complete di motore e riduttore in base all'effettiva applicazione industriale.


