
Dansk
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 29-07-2025 Oprindelse: websted
Når du vælger en trefaset induktionsmotor, er en af de første specifikationer, du kan se, antallet af poler: 2 polet, 4 polet, 6 polet eller 8 polet.
Vekselstrømsmotor polantal er vigtigt, fordi det direkte bestemmer den synkrone hastighed af det roterende magnetfelt. Rent praktisk er det en af hovedårsagerne til, at en vekselstrømsmotor kører tæt på 3000 rpm mens en anden motor med tilsvarende effekt kører tæt på 750 rpm på den samme 50 Hz strømforsyning.
Motorstolper bliver dog ofte misforstået.
Et højere poltal betyder ikke automatisk, at en motor er 'stærkere' mere effektiv eller har bedre startmoment. Poltal bestemmer primært hastigheden. Det nominelle drejningsmoment afhænger så af forholdet mellem motoreffekt og faktisk akselhastighed, mens startydelsen også afhænger af det komplette elektriske og mekaniske motordesign.
Denne vejledning forklarer, hvad motorpoler betyder, sammenligner 2-polede vs 4-polede vs. 6-polede vs 8-polede motorer og viser, hvordan poltal påvirker hastighed, nominelt drejningsmoment, motorstørrelse og industrielle applikationer.
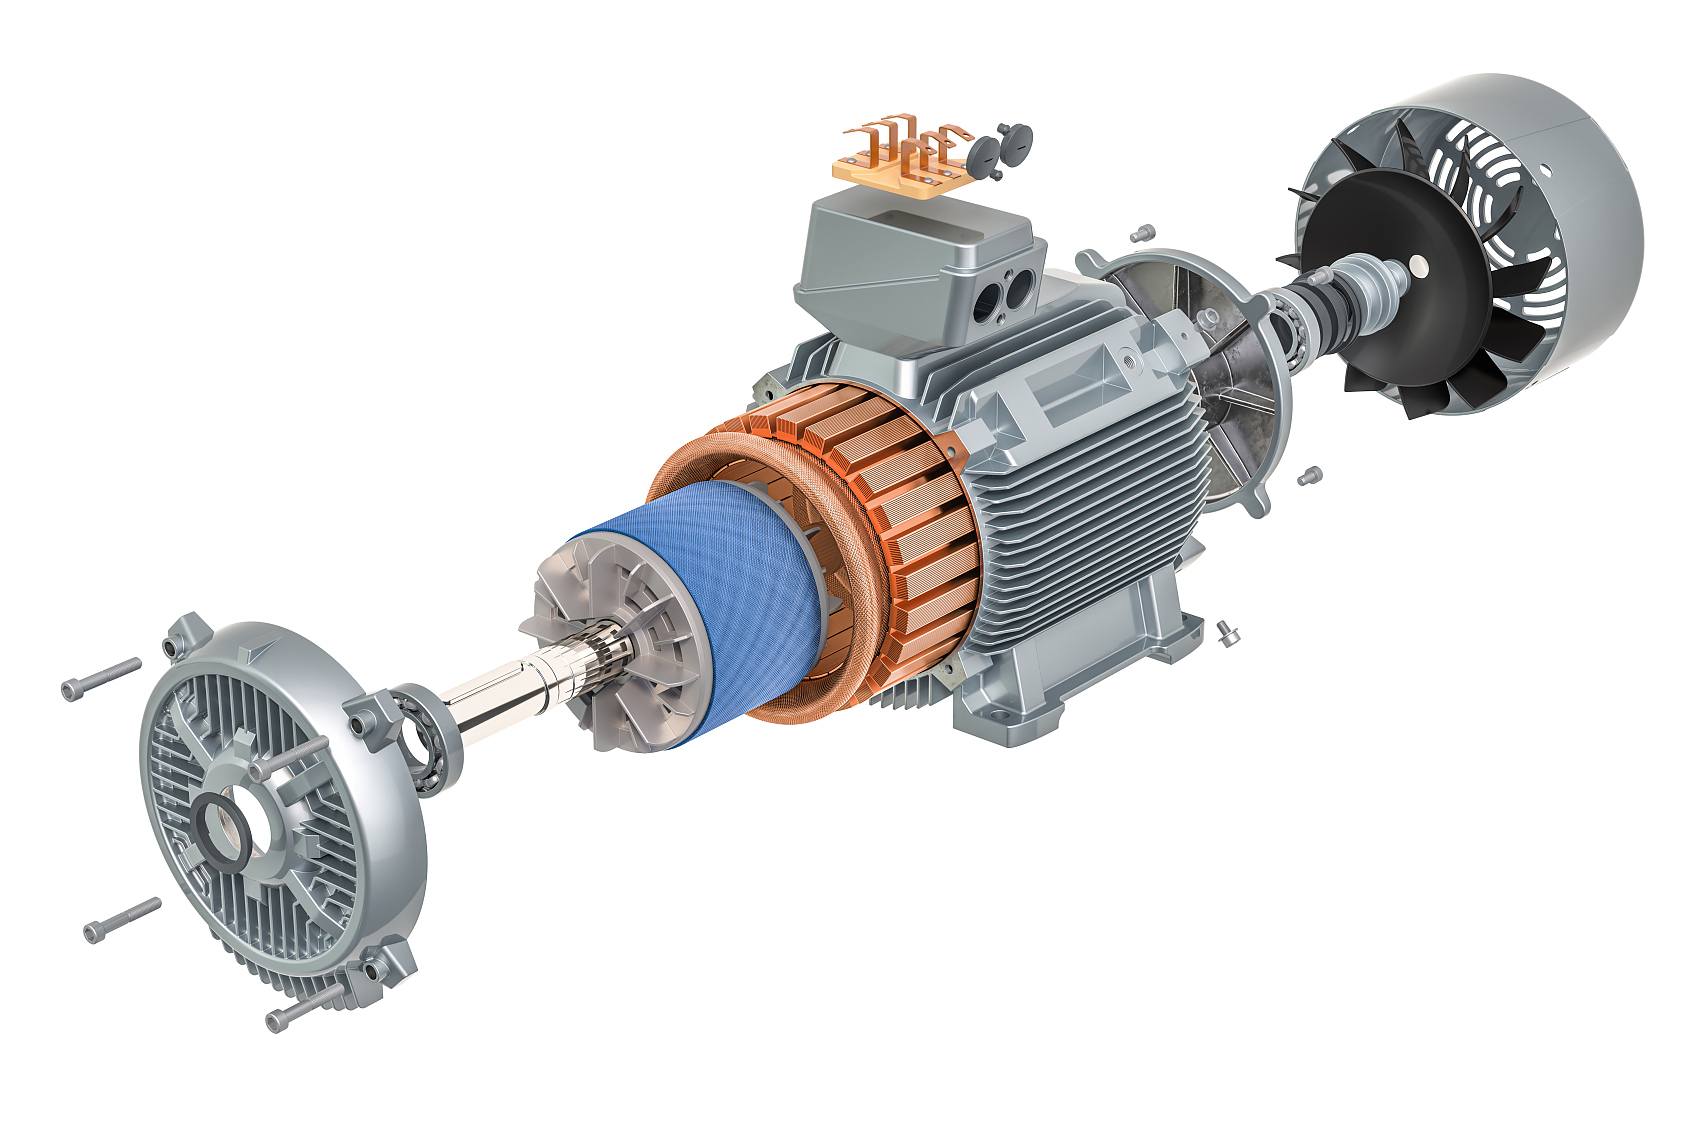
Vekselstrømsmotor poler er de magnetiske nord- og sydpoler skabt af statorviklingen af en vekselstrømsmotor.
Når trefaset vekselstrøm leveres til statoren, skaber viklingerne et roterende magnetfelt. Hastigheden af dette magnetiske felt afhænger af to hovedfaktorer:
Forsyningsfrekvens
Antal magnetiske poler
En motor med færre poler har et hurtigere roterende magnetfelt. En motor med flere poler har et langsommere roterende magnetfelt.
Dette er grunden til, at en 2-polet motor kører meget hurtigere end en 8-polet motor, når begge kører på samme frekvens.
Den teoretiske roterende felthastighed kaldes synkron hastighed.
Det kan beregnes ved hjælp af:
Synkron hastighed ( rpm ) = 120 × Frekvens (Hz) ÷ Antal poler
For eksempel for en 50 Hz motor:
2 poler: 120 × 50 ÷ 2 = 3000 rpm
4 poler: 120 × 50 ÷ 4 = 1500 rpm
6 poler: 120 × 50 ÷ 6 = 1000 rpm
8 poler: 120 × 50 ÷ 8 = 750 rpm
Ved 60 Hz bliver de synkrone hastigheder:
2 poler: 3600 rpm
4 poler: 1800 rpm
6 poler: 1200 rpm
8 poler: 900 rpm
Dette gør poltælling til en af de vigtigste parametre, når man vælger en industriel AC-motor.
Følgende tabel viser forholdet mellem polantal, frekvens og typisk motorhastighed.
| Vekselstrømsmotor polakker | 50Hz synkron hastighed | Typisk nominel hastighed ved 50 Hz | 60Hz synkron hastighed | Typisk nominel hastighed ved 60Hz |
2 polet |
3000 rpm |
~2850-2950 rpm |
3600 rpm |
~3450-3550 rpm |
4 polet |
1500 rpm |
~1430-1470 rpm |
1800 rpm |
~1720-1770 rpm |
6 polet |
1000 rpm |
~950-980 rpm |
1200 rpm |
~1140-1180 rpm |
8 pol |
750 rpm |
~710-740 rpm |
900 rpm |
~850-890 rpm |
Den nøjagtige nominelle hastighed varierer i henhold til motoreffekt, effektivitetsklasse, rotordesign, belastning og producent.
En standard induktionsmotor kan normalt ikke køre nøjagtigt ved synkron hastighed.
Rotoren skal rotere lidt langsommere end statorens magnetfelt, så der kan induceres strøm ind i rotoren, og der kan produceres drejningsmoment.
Forskellen mellem synkron hastighed og faktisk rotorhastighed kaldes slip.
For eksempel har en 4-polet 50 Hz motor:
Synkron hastighed = 1500 rpm
men dets navneskilt kan vise:
Nominel hastighed = 1450 rpm
Den forskel er normal for en induktionsmotor.
Ved beregning:
Pumpehastighed
Blæserhastighed
Gearkasser og hastighedsreducere udgangshastighed
Remskive hastighed
Transportørhastighed
Brug motorens nominelle hastighed , ikke kun den teoretiske synkronhastighed.
Dette giver et mere præcist resultat.
Den største forskel er driftshastigheden, men de forskellige hastigheder påvirker også motorens drejningsmoment, dimensioner, støj, tilsluttet udstyr og anvendelsesegnethed.
En 2-polet motor har den højeste standard omdrejningshastighed blandt almindelige industrielle induktionsmotorer.
Typiske hastigheder er ca.
2900 rpm ved 50 Hz
3500 rpm ved 60 Hz
En 2-polet motor er velegnet, når det drevne udstyr kræver høj rotationshastighed uden en ekstra hastighedsforøgende transmission.
Typiske fordele omfatter:
Høj akselhastighed
Kompakt løsning til højhastighedsudstyr
Direkte tilslutning til mange centrifugalbelastninger
Bredt tilgængelige IEC -konfigurationer
Almindelige applikationer omfatter:
Centrifugalpumper
Fans
Blæsere
Højhastighedsmaskineri
Nogle kompressorer
Slibe- og forarbejdningsudstyr
Høj rotationshastighed øger dog også betydningen af rotorens balance, lejets tilstand, vibrationer og korrekt justering.
En 4-polet motor er en af de mest almindeligt anvendte industrielle motorkonfigurationer.
Typisk nominel hastighed er ca.
1450 rpm ved 50 Hz
1750 rpm ved 60 Hz
Den tilbyder et praktisk hastighedsområde til et meget bredt udvalg af industrimaskiner.
Mange pumper, kompressorer, maskindrev og gearkasseindgange er designet omkring cirka 1500 rpm ved 50 Hz eller 1800 rpm ved 60 Hz.
En 4-polet motor giver derfor en god standard platform til:
Direkte drevet udstyr
Rem transmission
Koblingsdrevne maskiner
Gearkasser og hastighedsreducere applikationer
Almindelige applikationer omfatter:
Pumper
Kompressorer
Industrielle ventilatorer
Værktøjsmaskiner
Transportører med gearkasser
Blandere med gearkasser
Heliske gearmotorer
Cykloide gearmotorer
Generelt produktionsudstyr
Specielt til industrielle gearkasser er en 4-polet motor omkring 1450 rpm en af de mest almindelige indgangshastighedskonfigurationer.
En 6-polet motor fungerer ved ca.
960–980 rpm ved 50 Hz
1150–1180 rpm ved 60 Hz
Det kan være nyttigt, når maskinen kræver en lavere direkte-drevet hastighed end en standard 4-polet motor.
En 6-polet motor kan reducere eller eliminere behovet for yderligere mekanisk hastighedsreduktion, når den nødvendige udstyrshastighed er relativt tæt på 1000 eller 1200 rpm .
Mulige anvendelser inkluderer:
Store fans
Visse pumper
Kompressorer
Procesmaskineri
Nogle direkte drevne mixere
Specielle industrimaskiner
Det endelige valg bør afhænge af den nødvendige maskinhastighed og belastning i stedet for at vælge en 6-polet motor, simpelthen fordi et højere polantal antages at producere et bedre drejningsmoment.
En 8-polet motor giver en endnu lavere standardhastighed:
Cirka 720–740 rpm ved 50 Hz
Cirka 850–890 rpm ved 60 Hz
8-polede motorer er velegnede, når der kræves en relativt lav hastighed med direkte kørsel.
Ansøgninger kan omfatte:
Store lavhastighedsventilatorer
Visse kompressorer
Tunge procesmaskiner
Specielle pumper
Lavhastigheds industrielt udstyr
Til applikationer, der kræver meget lavere hastigheder, såsom 20, 40 eller 60 rpm , er en 8-polet motor normalt ikke nok. En gearkasse er normalt påkrævet.
Dette er et af de vigtigste punkter at forstå.
Polantallet i sig selv bestemmer ikke direkte, hvor meget drejningsmoment en motor kan producere.
Men når motorer har samme nominelle effekt , betyder en lavere nominel hastighed højere nominel akselmoment.
Nominelt drejningsmoment kan estimeres med:
Moment (Nm) = 9550 × Effekt ( kW ) ÷ Nominel hastighed ( rpm )
Overvej for eksempel fire hypotetiske 5.5 kW motorer:
| Vekselstrømsmotor | Ca. Nominel hastighed | Ca. Nominel drejningsmoment |
2 polet |
2900 rpm |
18 Nm |
4 polet |
1450 rpm |
36 Nm |
6 polet |
970 rpm |
54 Nm |
8 pol |
730 rpm |
72 Nm |
Dette viser, hvorfor højpolede motorer med samme nominelle kW normalt har et højere nominelt akselmoment: deres nominelle hastighed er lavere.
Det er forkert at antage:
Flere poler = automatisk bedre startmoment.
Startmoment afhænger af faktorer, herunder:
Rotor design
Statorviklingsdesign
Vekselstrømsmotor ramme
Startstrøm
Spænding
Vekselstrømsmotor designkategori
Belastningsinerti
Startmetode
VFD eller softstarterindstillinger
En korrekt designet 4-polet motor kan derfor have bedre startegenskaber for en bestemt maskine end en anden 6- eller 8-polet motor.
Til applikationer som:
Belastede transportører
Knusere
Blandere
Positive forskydningsmaskiner
Udstyr med høj inerti
Bekræft altid startmoment og belastningskarakteristika separat fra poltælleren.
Den mest almindelige sammenligning er mellem 2-polede og 4-polede motorer.
En 2-polet motor giver cirka dobbelt så høj hastighed som en 4-polet motor ved samme frekvens.
Ved 50 Hz:
2 polet: omkring 2900 rpm faktisk nominel hastighed
4 polet: omkring 1450 rpm faktisk nominel hastighed
Vælg en 2-polet motor, når udstyret kræver højere direkte hastighed, såsom visse pumper og ventilatorer.
Vælg en 4-polet motor, når ca. 1450/1750 rpm er passende, eller når motoren vil drive en gearkasse.
Vælg ikke baseret på hastighed alene. Kontroller det drevne udstyrs nominelle hastighed, effektbehov og momentkurve.
En 4-polet motor kører omkring 1450 rpm ved 50 Hz, mens en 6-polet motor kører omkring 970 rpm .
Ved samme motoreffekt har den 6-polede motor et højere nominelt akselmoment på grund af den lavere nominelle hastighed.
Dette betyder dog ikke, at en 6-polet motor automatisk er det bedre valg til tungt udstyr.
Hvis en maskine er designet til ca. 1450 rpm :
→ 4-polet er normalt passende.
Hvis det kræver cirka 960 rpm direkte drev:
→ 6-polet kan være mere egnet.
Hvis det kun kræver 60 rpm :
→ Ingen af dem er egnet til direkte kørsel; der kræves normalt en gearkasse.
Den største forskel mellem 6-polede og 8-polede motorer er igen hastigheden.
Ved 50 Hz:
6 polet: omkring 970 rpm
8 polet: omkring 730 rpm
En 8-polet motor med samme kW -klassificering vil have et højere nominelt akselmoment, fordi den arbejder langsommere.
Men andre overvejelser – herunder omkostninger, rammestørrelse, effektivitet, startegenskaber og tilgængelighed – bør også overvejes.
Dette er især vigtigt for transportører og blandeudstyr.
En maskine kræver muligvis kun en udgangshastighed på:
100 rpm
60 rpm
40 rpm
20 rpm
At vælge en 8-polet motor reducerer stadig ikke hastigheden nok.
I disse applikationer er en almindelig løsning:
4-polet motor + gearreduktion
For eksempel:
1450 rpm motor + 25:1 gearkasse ≈ 58 rpm udgangshastighed
En gearkasse kan give:
Meget lavere udgangshastighed
Betydelig drejningsmomentmultiplikation
Fleksible gearforhold
Forskellige udgangsakselretninger
Kompakt mekanisk integration
En 4-polet motor med spiral-, snekke- eller cykloidal gearkasse er meget brugt til:
Transportører
Industrielle blandere
Agitatorer
Skruetransportører
Foderautomater
Materialehåndteringssystemer
Derfor er valg af flere stænger ikke altid den bedste måde at opnå lav maskinhastighed på.
Vekselstrømsmotor effektivitet påvirkes af meget mere end poltælling.
Vigtige faktorer omfatter:
Vekselstrømsmotor effekt
Elektromagnetisk design
Kobbertab
Kernetab
Rotortab
Lejer og mekaniske tab
Kølesystem
Effektivitetsklasse
Driftsbelastning
Højpolede motorer er derfor ikke automatisk mere effektive end lavpolede motorer.
Effektivitetsklasser såsom IE2 , IE3 og IE4 giver et meget mere nyttigt grundlag for at sammenligne motorens energiydelse.
Når du vælger en industrimotor, skal du sammenligne:
Polantal
Nominel udgang
Nominel effektivitet
Driftsbelastning
Pligt
Lokale effektivitetskrav
i stedet for at antage, at polantallet alene bestemmer energiforbruget.
Et variabelt frekvensdrev ændrer motorhastigheden ved at ændre forsyningsfrekvensen.
Det ændrer ikke det fysiske antal motorpoler.
For eksempel forbliver en 4-polet motor en 4-polet motor, når den styres af en VFD .
En 4-polet motor har en synkron hastighed på:
1500 rpm ved 50 Hz
1200 rpm ved 40 Hz
900 rpm ved 30 Hz
Den faktiske induktionsmotorhastighed forbliver lidt under disse synkrone værdier.
Langvarig lavfrekvent drift kan reducere køleydelsen af en standard akselmonteret ventilator.
For applikationer, der kræver kontinuerlig drift med lav hastighed, skal du overveje:
VFD -driftsmotor
Uafhængig køleventilator
Temperaturbeskyttelse såsom PTC eller PT100
Ja.
Nogle motorer er designet som to-hastigheds- eller polskiftende motorer.
De kan ændre den effektive polkonfiguration gennem forskellige viklingsforbindelser.
Eksempler omfatter:
2/4 pol
4/8 pol
4/2 pol
Disse motorer bruges, hvor der kræves to faste driftshastigheder uden brug af en VFD .
En standard motor med enkelt hastighed kan dog ikke bare skifte fra 4 poler til 6 poler gennem normale ledningsændringer.
Start med den krævede hastighed af den drevne maskine.
Bestem, om udstyret kræver cirka:
3000 rpm
1500 rpm
1000 rpm
750 rpm
Eller en meget lavere hastighed, der kræver en gearkasse
Det samme poltal fungerer ved forskellige hastigheder på 50 Hz og 60 Hz systemer.
Beregn den motoreffekt, som maskinen kræver.
Stol ikke kun på poltal.
Hvis udstyret kræver væsentlig lavere hastighed, kan en standard 4-polet motor med gearkasse give en mere fleksibel løsning.
Overvej:
IE2 / IE3 / IE4 effektivitet
S1 kontinuerlig drift
Omgivelsestemperatur
IP beskyttelse
Startmetode
VFD operation
Installation
Krav til farlige områder
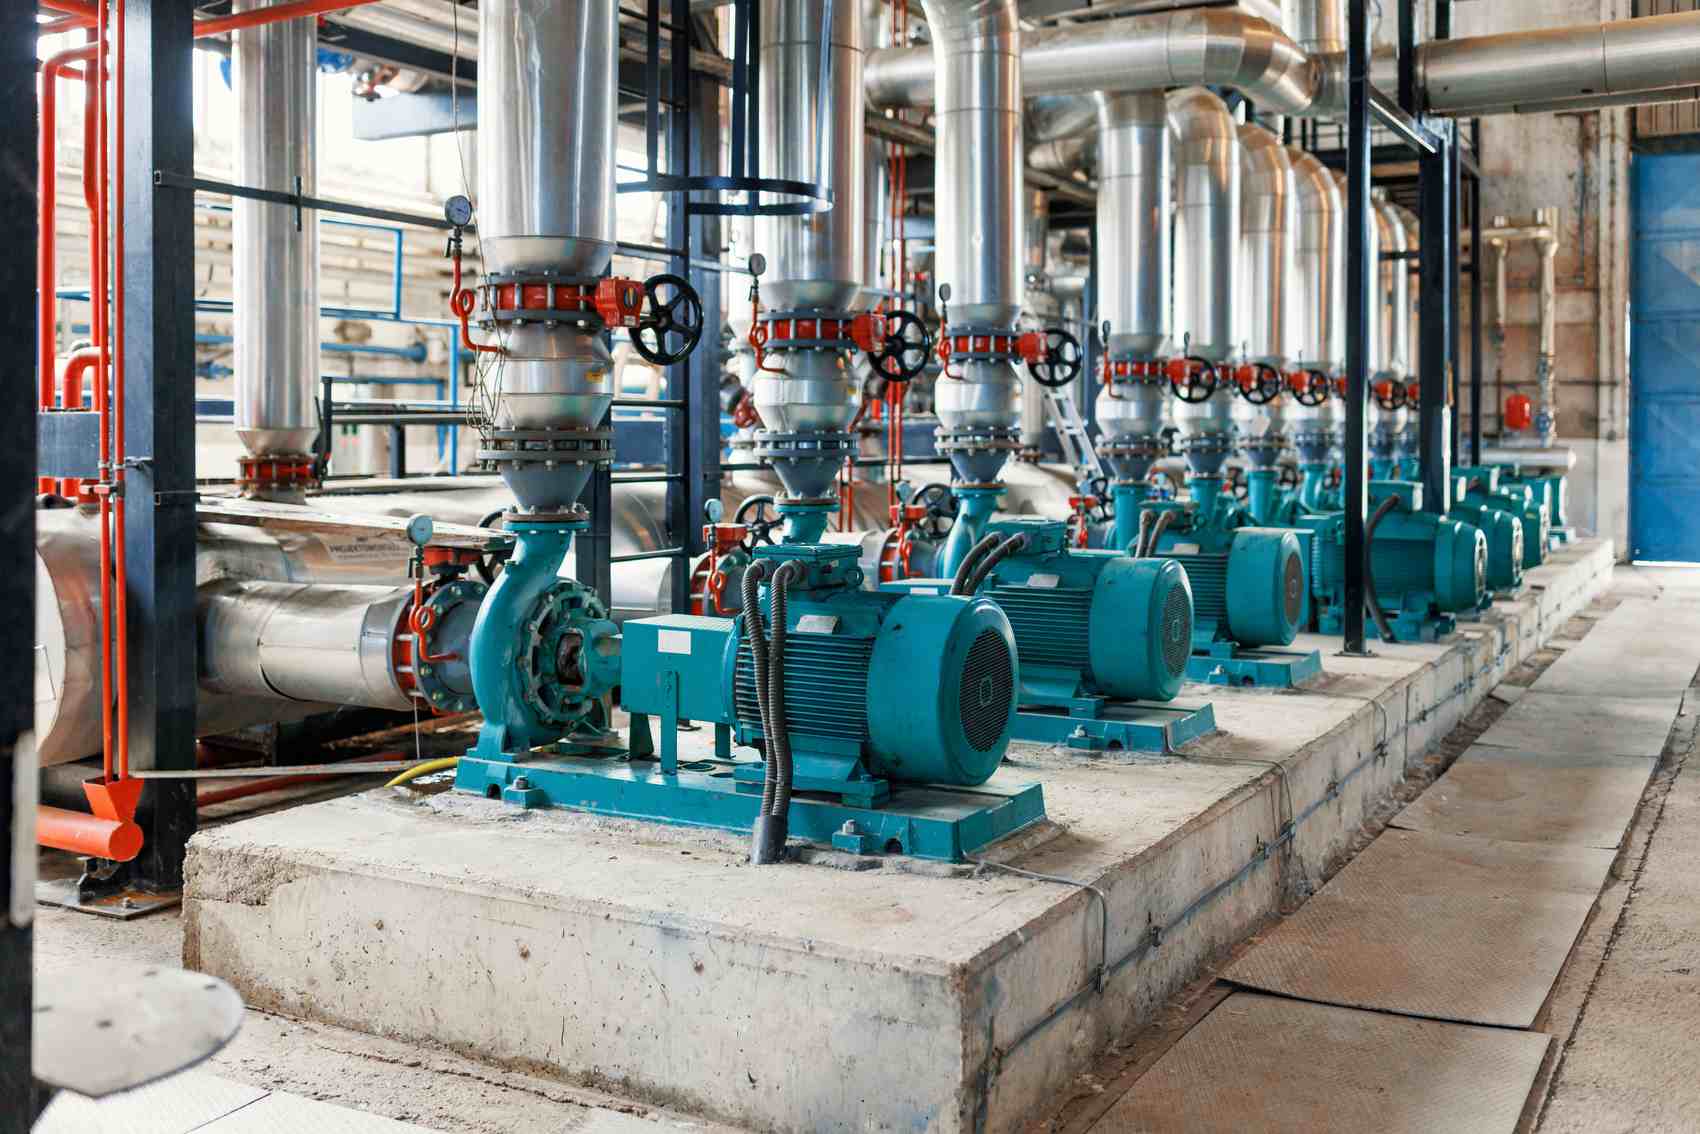
Centrifugalpumper bruger almindeligvis 2-polede eller 4-polede motorer afhængigt af det hydrauliske design.
Tilpas altid motorhastigheden til pumpeproducentens nominelle hastighed.
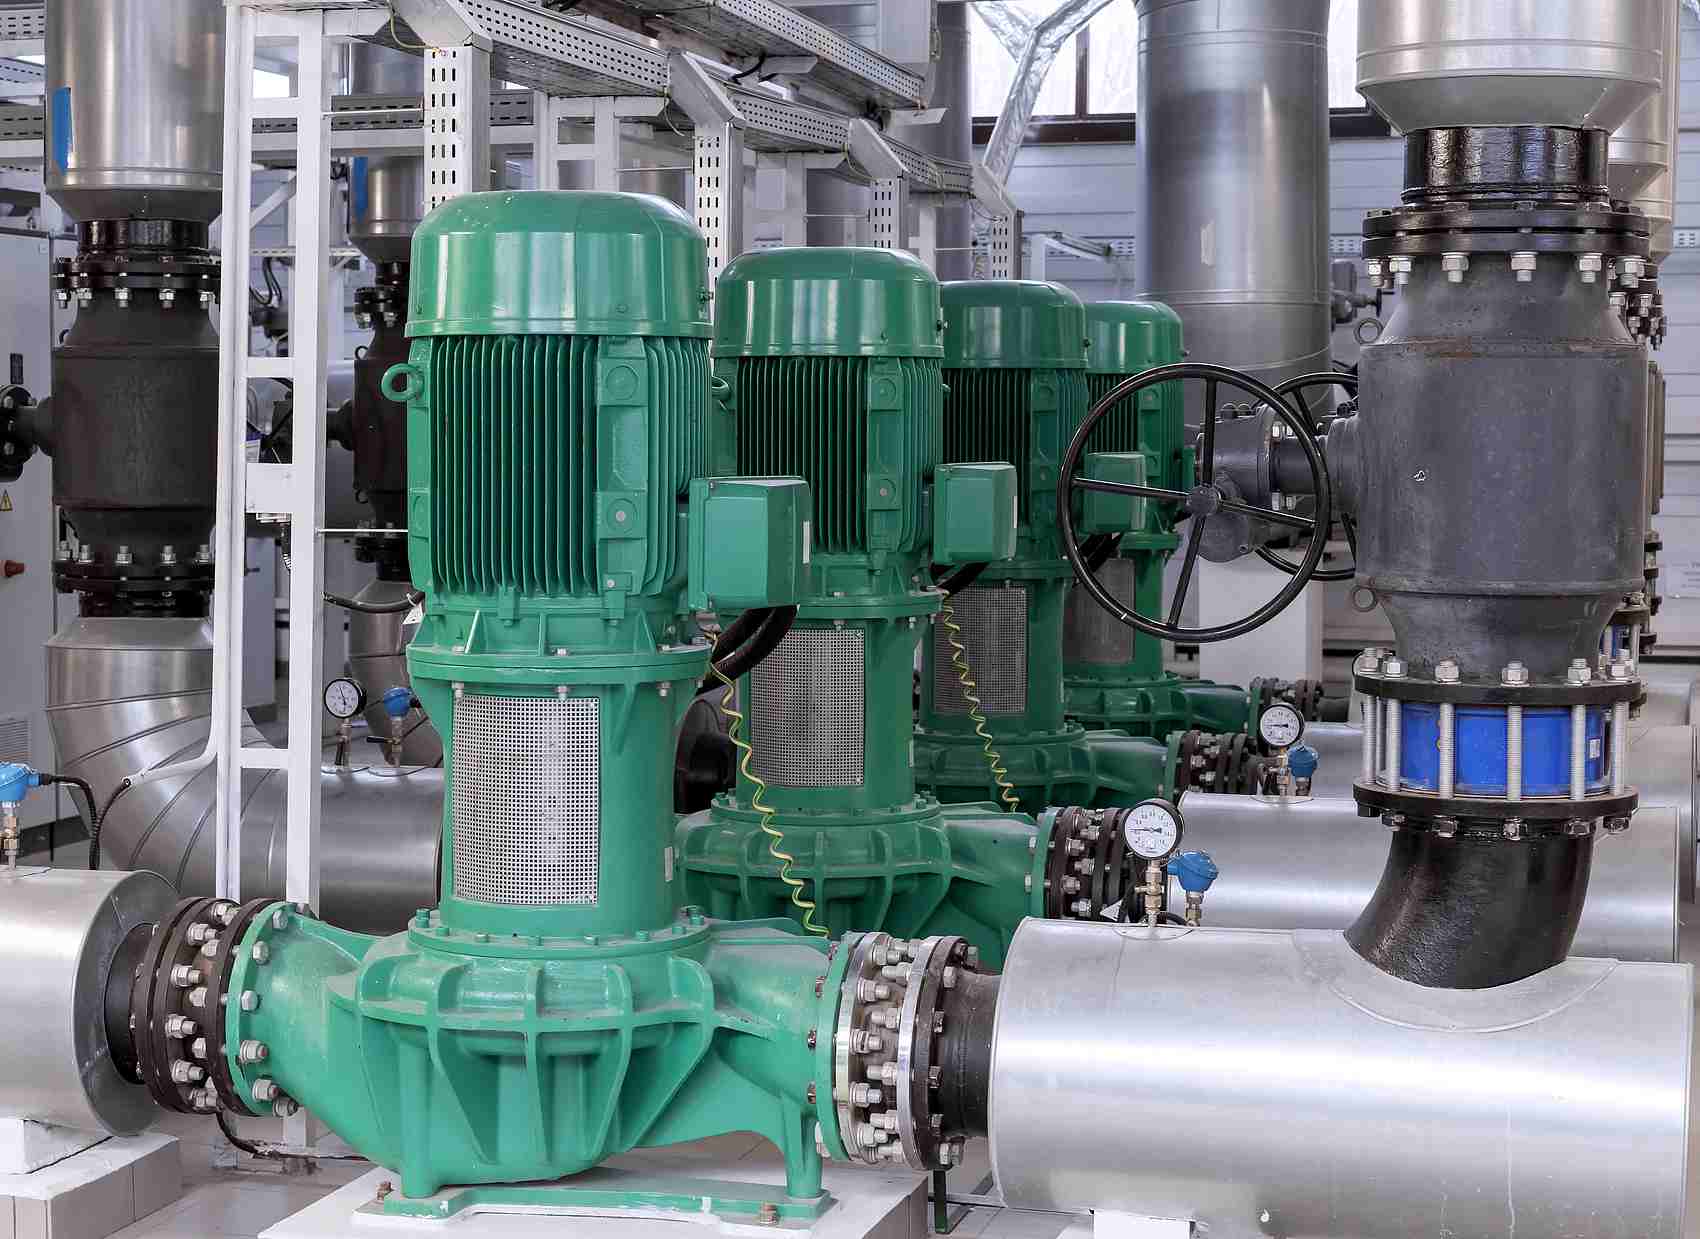
2-polede og 4-polede motorer er almindelige, mens større lavhastighedsventilatorer kan bruge 6- eller 8-polede motorer.
De fleste transportører kræver meget lavere hastigheder end nogen direkte drevet standardmotor.
En almindelig konfiguration er derfor:
4-polet motor + gearkasse
Gearkassen vælges efter transportørhastighed, remskivediameter, belastning og påkrævet drejningsmoment.
Nogle direkte drevne blandere kan bruge 6- eller 8-polede motorer.
Men mange industrielle blandere kræver meget lave pumpehjulshastigheder og højt akselmoment, hvilket gør en 4-polet motor kombineret med en skrueformet eller cykloid gearkasse til en almindelig løsning.
Det korrekte poltal afhænger af kompressordesign og nominel indgangshastighed. Udskift aldrig en polkonfiguration med en anden uden at kontrollere kompressorhastighedskravet.
Ikke direkte i de fleste applikationer.
Den mekaniske installation kan passe, men hastigheden vil ændre sig markant.
For eksempel ved 50 Hz:
4 polet ≈ 1450 rpm
6 polet ≈ 970 rpm
Udskiftning af en 4-polet motor med en 6-polet motor kan reducere maskinens hastighed med cirka en tredjedel.
Dette kan ændre sig:
Pumpe flow
Ventilator luftstrøm
Transportørhastighed
Kompressor ydeevne
Maskinens udgang
Bekræft altid det drevne udstyrskrav, før du ændrer poltal.
Victory Machinery Technology Co., Ltd. leverer industrielle induktionsmotorer til OEM-udstyrsproducenter, industrielle distributører, vedligeholdelsesvirksomheder og slutbrugere.
Victory kan levere flere stangkonfigurationer i henhold til den nødvendige udstyrshastighed og driftsbetingelser.
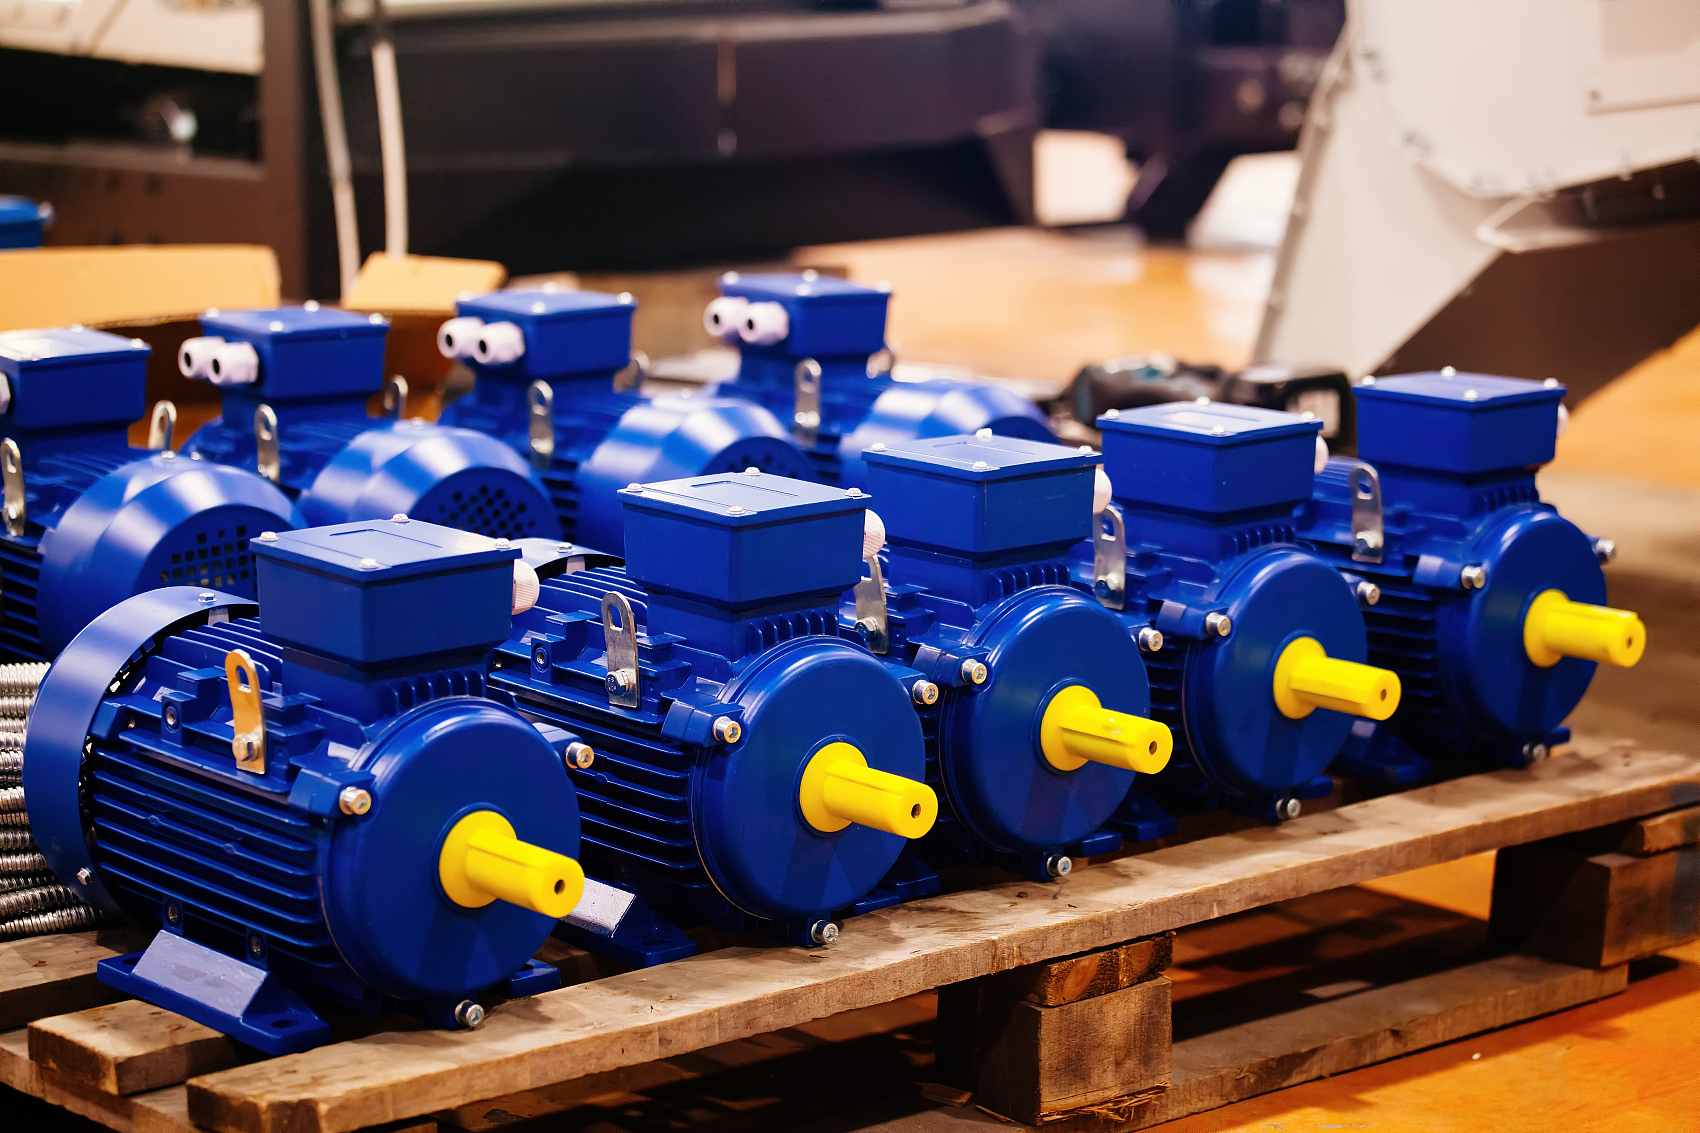
Afhængigt af projektet kan Victory levere:
2-polede trefasede motorer
4-polede trefasede motorer
6-polede trefasede motorer
8-polede trefasede motorer
IE2 , IE3 og IE4 motormuligheder
Bremsemotorer
VFD -driftsmotorer
Eksplosionssikre motorer
Specielle spændings- og frekvenskonfigurationer
Vekselstrømsmotor kan vælges i henhold til lokale elektriske systemer, inklusive almindelige 50 Hz og 60 Hz konfigurationer.
Spænding, frekvens, forbindelse, nominel hastighed og strøm bør bekræftes sammen i stedet for kun at ændre én elektrisk parameter.
Victory leverer også komplette gearmotorløsninger.
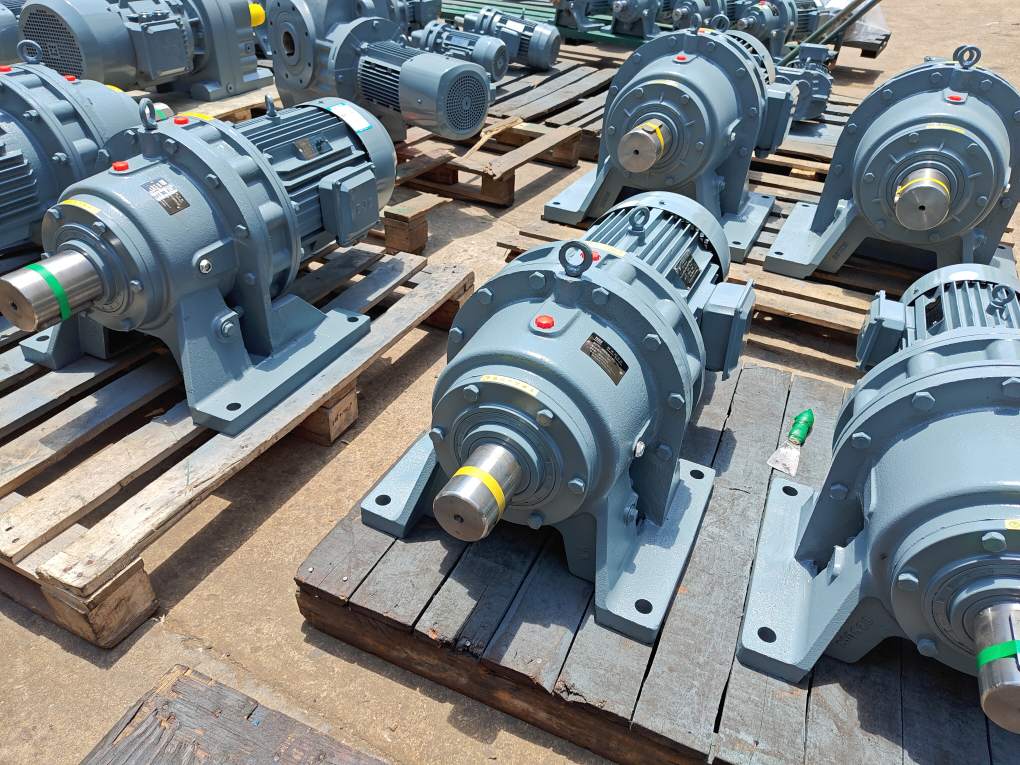
Til applikationer, der kræver meget lav hastighed og højt drejningsmoment, kan vi vurdere:
Vekselstrømsmotor polantal
Vekselstrømsmotor effekt
Gearforhold
Udgangshastighed
Udgangsmoment
Monteringsarrangement
Dette hjælper med at afgøre, om en højere-polet direkte drevet motor eller en 4-polet motor med gearkasse er mere egnet.
For motorudskiftningsprojekter skal du angive:
Eksisterende motortypeskilt
Nominel effekt
Spænding og frekvens
Polantal eller nominel hastighed
Monteringsmetode
Rammestørrelse
Aksel og flange dimensioner
Drevet udstyr
Driftsforhold
Udskiftningsmotoren skal matche både den elektriske ydeevne og kravene til mekanisk installation.
Vekselstrømsmotor poler er de magnetiske poler skabt af statorviklingen. Poltal og forsyningsfrekvens bestemmer den synkrone hastighed for en AC-motor.
En 2-polet motor er cirka dobbelt så hurtig som en 4-polet motor ved samme frekvens.
Ved 50 Hz er deres synkrone hastigheder henholdsvis 3000 og 1500 rpm .
Synkronhastighed er 1500 rpm ved 50 Hz og 1800 rpm ved 60 Hz. Faktisk nominel hastighed er typisk omkring 1450 og 1750 rpm på grund af induktionsmotorslip.
Hvis begge motorer har den samme nominelle effekt, vil den lavere hastigheds 8-polede motor have højere nominel akselmoment. Poltal alene bestemmer dog ikke start eller maksimalt drejningsmoment.
Ikke nødvendigvis. Startmoment afhænger af det komplette motordesign, spænding, rotoregenskaber, startmetode og belastning.
Nej. A VFD ændrer forsyningsfrekvens og derfor motorhastighed, men den ændrer ikke den fysiske polkonfiguration.
Mange transportører bruger en 4-polet motor kombineret med en gearkasse, fordi transportøren normalt kræver meget lavere hastighed og højere drejningsmoment, end en direkte motor kan give.
Det afhænger af den ønskede mixerhastighed. Nogle direktedrevne mixere bruger 6- eller 8-polede motorer, mens lavhastigheds industrielle mixere almindeligvis bruger en 4-polet motor med gearkasse.
Kun hvis den drevne maskine kan køre med cirka halvdelen af den oprindelige hastighed. Vekselstrømsmotor effekt, ramme, moment, akseldimensioner og påføringsydelse skal også kontrolleres.
Vekselstrømsmotor poltæller bestemmer primært den synkrone hastighed for en vekselstrømsmotor.
Ved 50 Hz er almindelige synkrone hastigheder:
2 polet: 3000 rpm
4 polet: 1500 rpm
6 polet: 1000 rpm
8 polet: 750 rpm
Ved 60 Hz bliver de:
2 polet: 3600 rpm
4 polet: 1800 rpm
6 polet: 1200 rpm
8 polet: 900 rpm
Den faktiske induktionsmotorhastighed er lidt lavere på grund af slip.
For motorer med samme nominelle effekt resulterer lavere hastighed i højere nominel akselmoment. Poltal alene bestemmer dog ikke startmoment, effektivitet eller overordnet motorydelse.
Den korrekte motor bør derfor vælges i henhold til påkrævet maskinhastighed, effekt, drejningsmoment, frekvens, drift og driftsbetingelser.
For meget lavhastighedsudstyr som transportører, blandere og foderautomater er det ofte mere praktisk at bruge en 4-polet motor sammen med en korrekt valgt gearkasse end at øge antallet af motorpoler alene.
Victory kan understøtte 2-, 4-, 6- og 8-polet motorvalg, 50Hz og 60Hz konfigurationer, udskiftningsmotorer og komplette motor- og gearkasseløsninger i henhold til den aktuelle industrielle anvendelse.


