
हिन्दी
दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2025-07-29 उत्पत्ति: साइट
तीन-चरण प्रेरण मोटर का चयन करते समय, सबसे पहले विशिष्टताओं में से एक जो आप देख सकते हैं वह ध्रुवों की संख्या है: 2 ध्रुव, 4 ध्रुव, 6 ध्रुव या 8 ध्रुव.
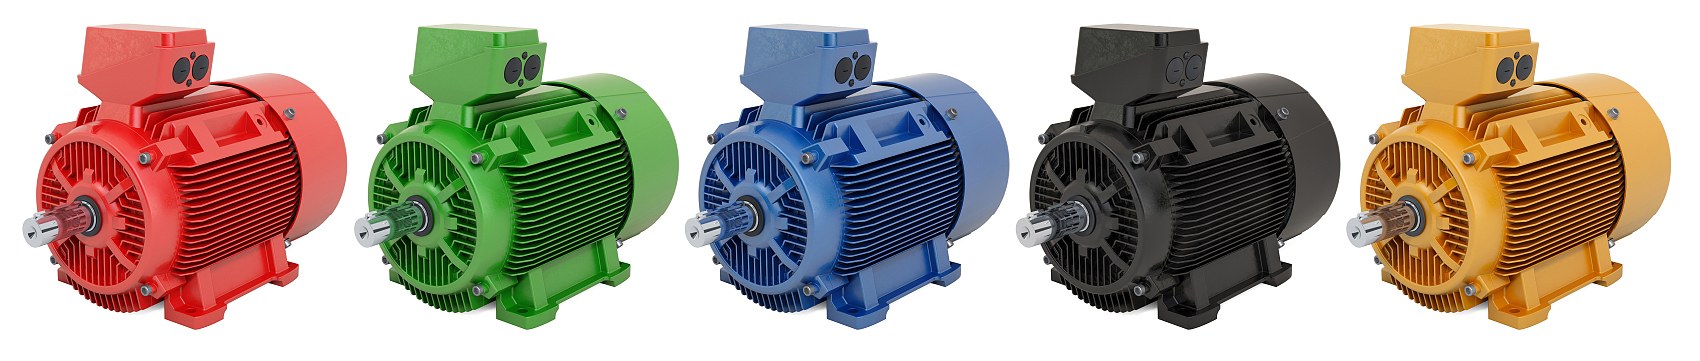
एसी इलेक्ट्रिक मोटर ध्रुव गणना महत्वपूर्ण है क्योंकि यह सीधे घूर्णन चुंबकीय क्षेत्र की तुल्यकालिक गति निर्धारित करती है। व्यावहारिक रूप से, यह मुख्य कारणों में से एक है कि एक एसी मोटर 3000 rpm के करीब चलती है जबकि समान शक्ति की दूसरी मोटर समान 50 हर्ट्ज बिजली आपूर्ति पर 750 rpm के करीब चलती है।
हालाँकि, मोटर पोल को अक्सर गलत समझा जाता है।
उच्च पोल गणना का स्वचालित रूप से यह मतलब नहीं है कि मोटर 'मजबूत' है, अधिक कुशल है, या उसका शुरुआती टॉर्क बेहतर है। ध्रुव गणना मुख्य रूप से गति निर्धारित करती है। रेटेड टॉर्क तब मोटर शक्ति और वास्तविक शाफ्ट गति के बीच संबंध पर निर्भर करता है, जबकि शुरुआती प्रदर्शन संपूर्ण विद्युत और यांत्रिक मोटर डिजाइन पर भी निर्भर करता है।
यह मार्गदर्शिका बताती है कि मोटर पोल का क्या मतलब है, 2-पोल बनाम 4-पोल बनाम 6-पोल बनाम 8-पोल मोटर की तुलना करती है , और दिखाती है कि पोल गिनती गति, रेटेड टॉर्क, मोटर आकार और औद्योगिक अनुप्रयोगों को कैसे प्रभावित करती है।
एसी इलेक्ट्रिक मोटर ध्रुव एक एसी मोटर की स्टेटर वाइंडिंग द्वारा बनाए गए चुंबकीय उत्तरी और दक्षिणी ध्रुव हैं।
जब स्टेटर को तीन-चरण एसी बिजली की आपूर्ति की जाती है, तो वाइंडिंग एक घूर्णन चुंबकीय क्षेत्र बनाती है। इस चुंबकीय क्षेत्र की गति दो मुख्य कारकों पर निर्भर करती है:
आपूर्ति आवृत्ति
चुंबकीय ध्रुवों की संख्या
कम ध्रुवों वाली मोटर में तेज़ घूमने वाला चुंबकीय क्षेत्र होता है। अधिक ध्रुवों वाली मोटर में धीमी गति से घूमने वाला चुंबकीय क्षेत्र होता है।
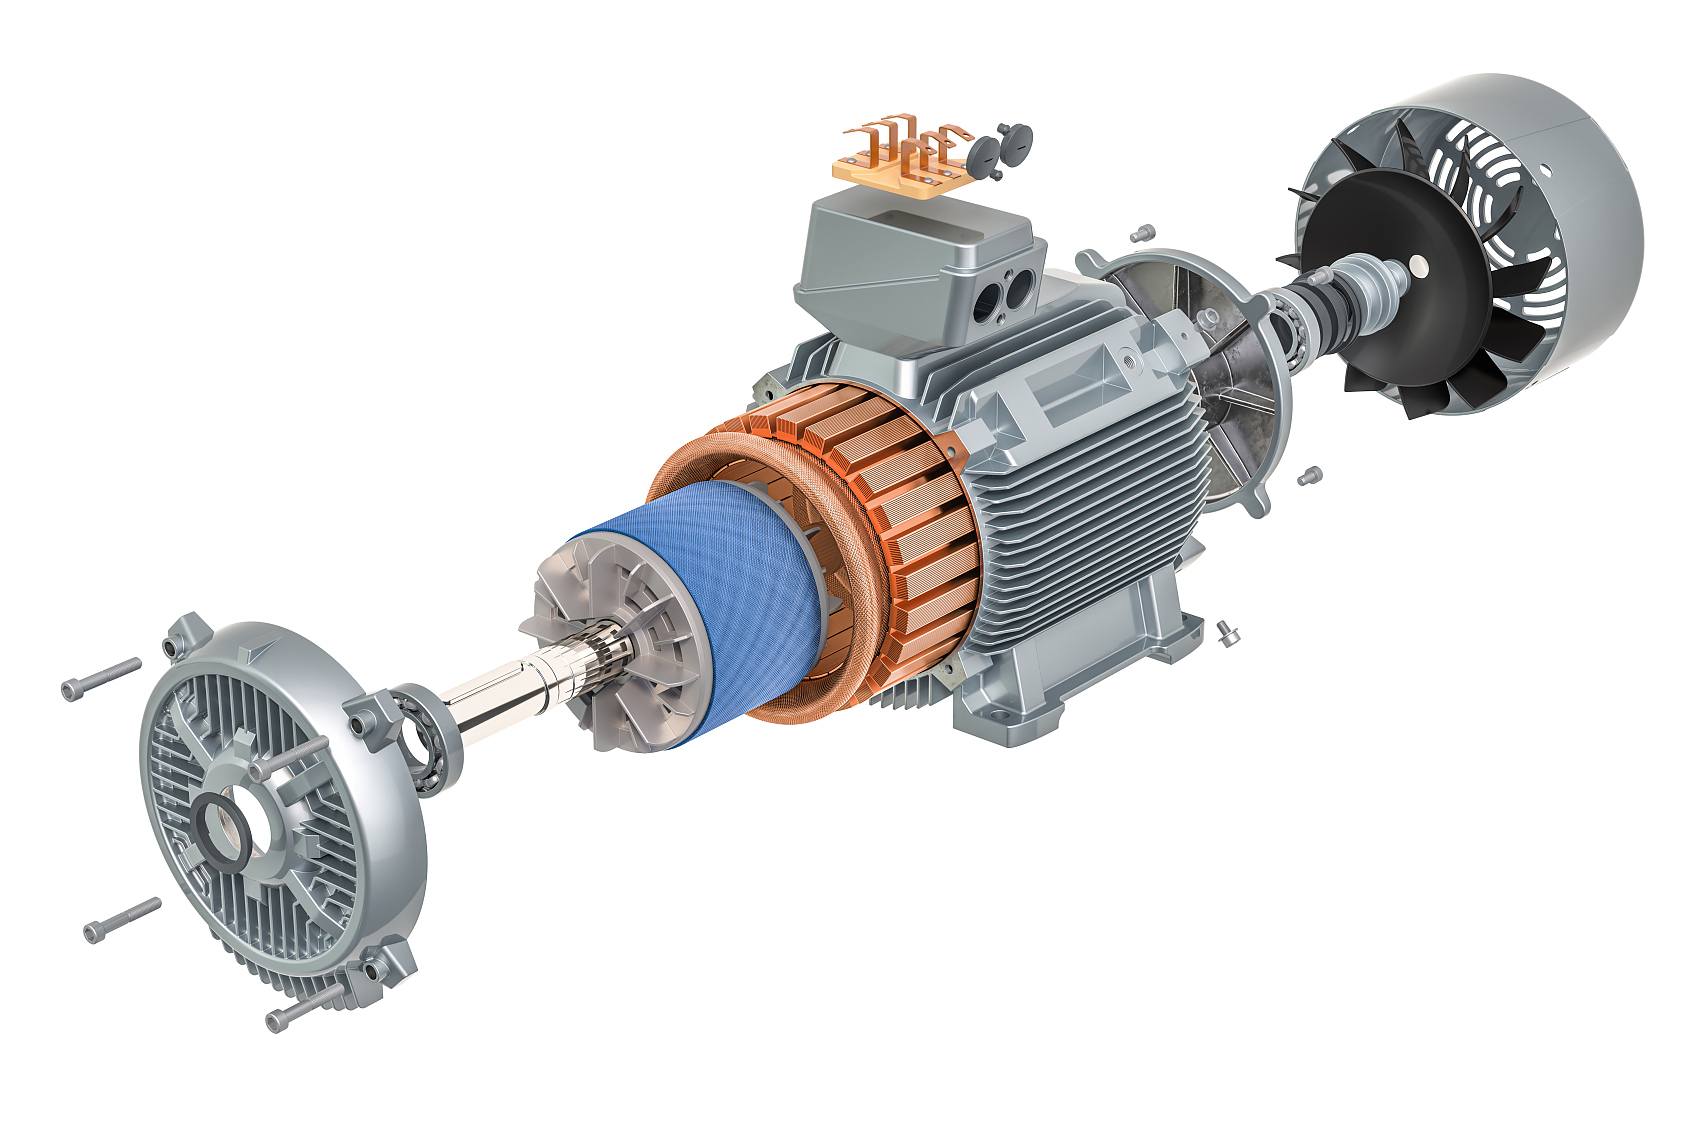
यही कारण है कि 2-पोल मोटर 8-पोल मोटर की तुलना में बहुत तेज़ चलती है जब दोनों एक ही आवृत्ति पर काम करते हैं।
सैद्धांतिक घूर्णन-क्षेत्र गति को तुल्यकालिक गति कहा जाता है.
इसका उपयोग करके गणना की जा सकती है:
तुल्यकालिक गति ( rpm ) = 120 × आवृत्ति (हर्ट्ज) ÷ ध्रुवों की संख्या
उदाहरण के लिए, 50 हर्ट्ज मोटर के लिए:
2 ध्रुव: 120 × 50 ÷ 2 = 3000 rpm
4 ध्रुव: 120 × 50 ÷ 4 = 1500 rpm
6 ध्रुव: 120 × 50 ÷ 6 = 1000 rpm
8 ध्रुव: 120 × 50 ÷ 8 = 750 rpm
60 हर्ट्ज पर, तुल्यकालिक गति बन जाती है:
2 पोल: 3600 rpm
4 पोल: 1800 rpm
6 पोल: 1200 rpm
8 पोल: 900 rpm
यह औद्योगिक एसी मोटर का चयन करते समय पोल गणना को सबसे महत्वपूर्ण मापदंडों में से एक बनाता है।
निम्न तालिका पोल गणना, आवृत्ति और विशिष्ट मोटर गति के बीच संबंध को दर्शाती है।
| एसी इलेक्ट्रिक मोटर डंडे | 50Hz सिंक्रोनस स्पीड | 50Hz पर विशिष्ट रेटेड गति | 60Hz सिंक्रोनस स्पीड | 60Hz पर विशिष्ट रेटेड गति |
2 ध्रुव |
3000 rpm |
~2850-2950 rpm |
3600 rpm |
~3450-3550 rpm |
4 ध्रुव |
1500 rpm |
~1430-1470 rpm |
1800 rpm |
~1720–1770 rpm |
6 पोल |
1000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8 पोल |
750 rpm |
~710-740 rpm |
900 rpm |
~850–890 rpm |
सटीक रेटेड गति मोटर शक्ति, दक्षता वर्ग, रोटर डिजाइन, लोड और निर्माता के अनुसार भिन्न होती है।
एक मानक इंडक्शन मोटर सामान्य रूप से समकालिक गति पर काम नहीं कर सकती है।
रोटर को स्टेटर के चुंबकीय क्षेत्र की तुलना में थोड़ा धीमी गति से घूमने की आवश्यकता होती है ताकि रोटर में करंट प्रेरित हो सके और टॉर्क उत्पन्न हो सके।
सिंक्रोनस गति और वास्तविक रोटर गति के बीच के अंतर को स्लिप कहा जाता है.
उदाहरण के लिए, एक 4-पोल 50 हर्ट्ज मोटर में:
तुल्यकालिक गति = 1500 rpm
लेकिन इसकी नेमप्लेट दिखा सकती है:
रेटेड गति = 1450 rpm
इंडक्शन मोटर के लिए यह अंतर सामान्य है।
गणना करते समय:
पम्प गति
पंखे की गति
गियरबॉक्स और स्पीड रिड्यूसर आउटपुट गति
चरखी की गति
कन्वेयर गति
मोटर की रेटेड गति का उपयोग करें , न कि केवल सैद्धांतिक तुल्यकालिक गति का।
यह अधिक सटीक परिणाम प्रदान करता है.
मुख्य अंतर परिचालन गति का है, लेकिन विभिन्न गति मोटर टॉर्क, आयाम, शोर, जुड़े उपकरण और अनुप्रयोग उपयुक्तता को भी प्रभावित करती हैं।
सामान्य औद्योगिक प्रेरण मोटरों के बीच 2-पोल मोटर की मानक घूर्णी गति सबसे अधिक होती है।
विशिष्ट गति लगभग हैं:
2900 rpm 50 हर्ट्ज़ पर
3500 rpm 60 हर्ट्ज़ पर
2-पोल मोटर तब उपयुक्त होती है जब संचालित उपकरण को अतिरिक्त गति बढ़ाने वाले ट्रांसमिशन के बिना उच्च घूर्णी गति की आवश्यकता होती है।
विशिष्ट लाभों में शामिल हैं:
उच्च शाफ्ट गति
उच्च गति वाले उपकरणों के लिए कॉम्पैक्ट समाधान
कई केन्द्रापसारक भारों से सीधा संबंध
व्यापक रूप से उपलब्ध IEC कॉन्फ़िगरेशन
सामान्य अनुप्रयोगों में शामिल हैं:
केन्द्रापसारक पम्प
प्रशंसक
ब्लोअर्स
हाई स्पीड मशीनरी
कुछ कंप्रेसर
पीसने और प्रसंस्करण के उपकरण
हालाँकि, उच्च घूर्णी गति रोटर संतुलन, असर की स्थिति, कंपन और सही संरेखण के महत्व को भी बढ़ाती है।
4 -पोल मोटर सबसे अधिक उपयोग की जाने वाली औद्योगिक मोटर कॉन्फ़िगरेशन में से एक है।
विशिष्ट रेटेड गति लगभग है:
1450 rpm 50 हर्ट्ज़ पर
1750 rpm 60 हर्ट्ज़ पर
यह औद्योगिक मशीनों की एक बहुत विस्तृत श्रृंखला के लिए व्यावहारिक गति सीमा प्रदान करता है।
कई पंप, कंप्रेसर, मशीनरी ड्राइव और गियरबॉक्स इनपुट 50 हर्ट्ज़ पर लगभग 1500 rpm या 60 हर्ट्ज़ पर 1800 rpm के आसपास डिज़ाइन किए गए हैं।
इसलिए 4-पोल मोटर निम्नलिखित के लिए एक अच्छा मानक मंच प्रदान करती है:
डायरेक्ट-ड्राइव उपकरण
बेल्ट ट्रांसमिशन
युग्मन चालित मशीनरी
गियरबॉक्स और स्पीड रिड्यूसर अनुप्रयोग
सामान्य अनुप्रयोगों में शामिल हैं:
पंप्स
कंप्रेसर
औद्योगिक प्रशंसक
मशीन के उपकरण
गियरबॉक्स के साथ कन्वेयर
गियरबॉक्स के साथ मिक्सर
पेचदार गियर मोटरें
साइक्लोइडल गियर मोटर्स
सामान्य उत्पादन उपकरण
विशेष रूप से औद्योगिक गियरबॉक्स के लिए, 1450 rpm के आसपास एक 4-पोल मोटर सबसे आम इनपुट-स्पीड कॉन्फ़िगरेशन में से एक है।
एक 6-पोल मोटर लगभग संचालित होती है:
960–980 rpm 50 हर्ट्ज़ पर
1150-1180 rpm 60 हर्ट्ज़ पर
यह तब उपयोगी हो सकता है जब मशीन को मानक 4-पोल मोटर की तुलना में कम डायरेक्ट-ड्राइव गति की आवश्यकता होती है।
जब आवश्यक उपकरण की गति अपेक्षाकृत 1000 या 1200 rpm के करीब हो तो 6-पोल मोटर अतिरिक्त यांत्रिक गति में कमी की आवश्यकता को कम या समाप्त कर सकती है।
संभावित अनुप्रयोगों में शामिल हैं:
बड़े प्रशंसक
कुछ पंप
कंप्रेसर
प्रक्रिया मशीनरी
कुछ डायरेक्ट-ड्राइव मिक्सर
विशेष औद्योगिक मशीनें
अंतिम विकल्प 6-पोल मोटर का चयन करने के बजाय आवश्यक मशीन की गति और लोड पर निर्भर होना चाहिए, क्योंकि यह माना जाता है कि उच्च पोल गिनती बेहतर टॉर्क उत्पन्न करती है।
8-पोल मोटर और भी कम मानक गति प्रदान करती है:
50 हर्ट्ज़ पर लगभग 720-740 rpm
60 हर्ट्ज़ पर लगभग 850-890 rpm
जब अपेक्षाकृत कम डायरेक्ट-ड्राइव गति की आवश्यकता होती है तो 8-पोल मोटर उपयुक्त होते हैं।
अनुप्रयोगों में शामिल हो सकते हैं:
बड़े कम गति वाले पंखे
कुछ कम्प्रेसर
भारी प्रक्रिया मशीनरी
विशेष पंप
कम गति वाले औद्योगिक उपकरण
20, 40 या 60 rpm जैसी बहुत कम गति की आवश्यकता वाले अनुप्रयोगों के लिए, अकेले 8-पोल मोटर आमतौर पर पर्याप्त नहीं होती है। आमतौर पर गियरबॉक्स की आवश्यकता होती है।
यह समझने योग्य सबसे महत्वपूर्ण बिंदुओं में से एक है।
पोल काउंट सीधे तौर पर यह निर्धारित नहीं करता है कि मोटर कितना टॉर्क पैदा कर सकता है।
हालाँकि, जब मोटरों की रेटेड शक्ति समान होती है , तो कम रेटेड गति का मतलब उच्च रेटेड शाफ्ट टॉर्क होता है।
रेटेड टॉर्क का अनुमान इससे लगाया जा सकता है:
टॉर्क (एनएम) = 9550 × पावर ( kW ) ÷ रेटेड स्पीड ( rpm )
उदाहरण के लिए, चार काल्पनिक 5.5 kW मोटरों पर विचार करें:
| एसी इलेक्ट्रिक मोटर | लगभग। मूल्याँकन की गति | लगभग। रेटेड टॉर्क |
2 ध्रुव |
2900 rpm |
18 एनएम |
4 ध्रुव |
1450 rpm |
36 एनएम |
6 पोल |
970 rpm |
54 एनएम |
8 पोल |
730 rpm |
72 एनएम |
यह दर्शाता है कि क्यों समान रेटेड kW के उच्च-पोल मोटर्स में आमतौर पर उच्च रेटेड शाफ्ट टॉर्क होता है: उनकी रेटेड गति कम होती है।
यह मान लेना गलत है:
अधिक पोल = स्वचालित रूप से बेहतर स्टार्टिंग टॉर्क।
शुरुआती टॉर्क निम्नलिखित कारकों पर निर्भर करता है:
रोटर डिज़ाइन
स्टेटर वाइंडिंग डिज़ाइन
एसी इलेक्ट्रिक मोटर फ़्रेम
प्रारंभिक धारा
वोल्टेज
एसी इलेक्ट्रिक मोटर डिज़ाइन श्रेणी
भार जड़ता
प्रारंभ विधि
VFD या सॉफ्ट स्टार्टर सेटिंग्स
इसलिए एक सही ढंग से डिजाइन की गई 4-पोल मोटर में किसी विशेष मशीन के लिए अन्य 6- या 8-पोल मोटर की तुलना में बेहतर शुरुआती विशेषताएं हो सकती हैं।
जैसे अनुप्रयोगों के लिए:
लदे हुए कन्वेयर
क्रशर
मिक्सर
सकारात्मक विस्थापन मशीनें
उच्च-जड़ता उपकरण
हमेशा पोल काउंट से अलग स्टार्टिंग टॉर्क और लोड विशेषताओं की पुष्टि करें।
सबसे आम तुलना 2-पोल और 4-पोल मोटरों के बीच है.
एक 2-पोल मोटर समान आवृत्ति पर 4-पोल मोटर की तुलना में लगभग दोगुनी गति प्रदान करती है।
50 हर्ट्ज़ पर:
2 पोल: लगभग 2900 rpm वास्तविक रेटेड गति
4 पोल: लगभग 1450 rpm वास्तविक रेटेड गति
जब उपकरण को उच्च सीधी गति की आवश्यकता होती है, जैसे कि कुछ पंप और पंखे, तो 2-पोल मोटर चुनें।
जब लगभग 1450/1750 rpm उपयुक्त हो या जब मोटर गियरबॉक्स चलाएगा तब 4-पोल मोटर चुनें।
केवल गति के आधार पर चयन न करें। संचालित उपकरण की रेटेड गति, बिजली की आवश्यकता और टॉर्क वक्र की जाँच करें।
एक 4-पोल मोटर 50 हर्ट्ज पर 1450 rpm के आसपास चलती है, जबकि 6-पोल मोटर 970 rpm के आसपास चलती है।
समान मोटर शक्ति पर, 6-पोल मोटर में कम रेटेड गति के कारण उच्च रेटेड शाफ्ट टॉर्क होता है।
हालाँकि, इसका मतलब यह नहीं है कि भारी उपकरणों के लिए 6-पोल मोटर स्वचालित रूप से बेहतर विकल्प है।
यदि एक मशीन लगभग 1450 rpm के लिए डिज़ाइन की गई है:
→ 4-पोल सामान्यतः उपयुक्त होता है।
यदि इसके लिए लगभग 960 rpm डायरेक्ट ड्राइव की आवश्यकता है:
→ 6-पोल अधिक उपयुक्त हो सकता है।
यदि इसके लिए केवल 60 rpm की आवश्यकता है:
→ इनमें से कोई भी सीधी ड्राइव के लिए उपयुक्त नहीं है; सामान्यतः गियरबॉक्स की आवश्यकता होती है।
6-पोल और 8-पोल मोटरों के बीच मुख्य अंतर फिर से गति का है।
50 हर्ट्ज़ पर:
6 पोल: लगभग 970 rpm
8 पोल: लगभग 730 rpm
समान kW रेटिंग की 8-पोल मोटर में उच्च रेटेड शाफ्ट टॉर्क होगा क्योंकि यह अधिक धीमी गति से संचालित होता है।
लेकिन लागत, फ्रेम आकार, दक्षता, शुरुआती विशेषताएं और उपलब्धता सहित अन्य विचारों पर भी विचार किया जाना चाहिए।
यह कन्वेयर और मिश्रण उपकरण के लिए विशेष रूप से महत्वपूर्ण है।
एक मशीन को केवल आउटपुट गति की आवश्यकता हो सकती है:
100 rpm
60 rpm
40 rpm
20 rpm
8-पोल मोटर चुनने से अभी भी गति पर्याप्त रूप से कम नहीं होती है।
इन अनुप्रयोगों में, एक सामान्य समाधान है:
4-पोल मोटर + गियर रिड्यूसर
उदाहरण के लिए:
1450 rpm मोटर + 25:1 गियरबॉक्स ≈ 58 rpm आउटपुट स्पीड
एक गियरबॉक्स प्रदान कर सकता है:
बहुत कम आउटपुट गति
महत्वपूर्ण टॉर्क गुणन
लचीले गियर अनुपात
विभिन्न आउटपुट शाफ्ट दिशाएँ
कॉम्पैक्ट यांत्रिक एकीकरण
हेलिकल, वर्म या साइक्लोइडल गियरबॉक्स वाली 4-पोल मोटर का व्यापक रूप से उपयोग किया जाता है:
कन्वेयर
औद्योगिक मिक्सर
आंदोलनकारियों
पेंच कन्वेयर
फ़ीडर
सामग्री प्रबंधन प्रणाली
इसलिए, कम मशीन की गति प्राप्त करने के लिए अधिक पोल चुनना हमेशा सबसे अच्छा तरीका नहीं होता है।
एसी इलेक्ट्रिक मोटर दक्षता पोल गणना से कहीं अधिक प्रभावित होती है।
महत्वपूर्ण कारकों में शामिल हैं:
एसी इलेक्ट्रिक मोटर शक्ति
विद्युत चुम्बकीय डिज़ाइन
तांबे का नुकसान
मुख्य घाटा
रोटर हानि
असर और यांत्रिक हानि
शीतलन प्रणाली
दक्षता वर्ग
परिचालन भार
इसलिए उच्च-ध्रुव वाली मोटरें स्वचालित रूप से अधिक कुशल नहीं होती हैं। निचले-ध्रुव वाली मोटरों की तुलना में
IE2 , IE3 और IE4 जैसी दक्षता कक्षाएं मोटर ऊर्जा प्रदर्शन की तुलना के लिए अधिक उपयोगी आधार प्रदान करती हैं।
औद्योगिक मोटर का चयन करते समय, तुलना करें:
पोल गिनती
निर्धारित उत्पादन
रेटेड दक्षता
परिचालन भार
कर्तव्य
स्थानीय दक्षता आवश्यकताएँ
यह मानने के बजाय कि केवल ध्रुव गणना ही ऊर्जा खपत को निर्धारित करती है।
एक वेरिएबल फ़्रीक्वेंसी ड्राइव आपूर्ति आवृत्ति को बदलकर मोटर की गति को बदल देती है।
यह नहीं करता है। मोटर खंभों की भौतिक संख्या में परिवर्तन
उदाहरण के लिए, एक 4-पोल मोटर VFD द्वारा नियंत्रित होने पर 4-पोल मोटर ही बनी रहती है।
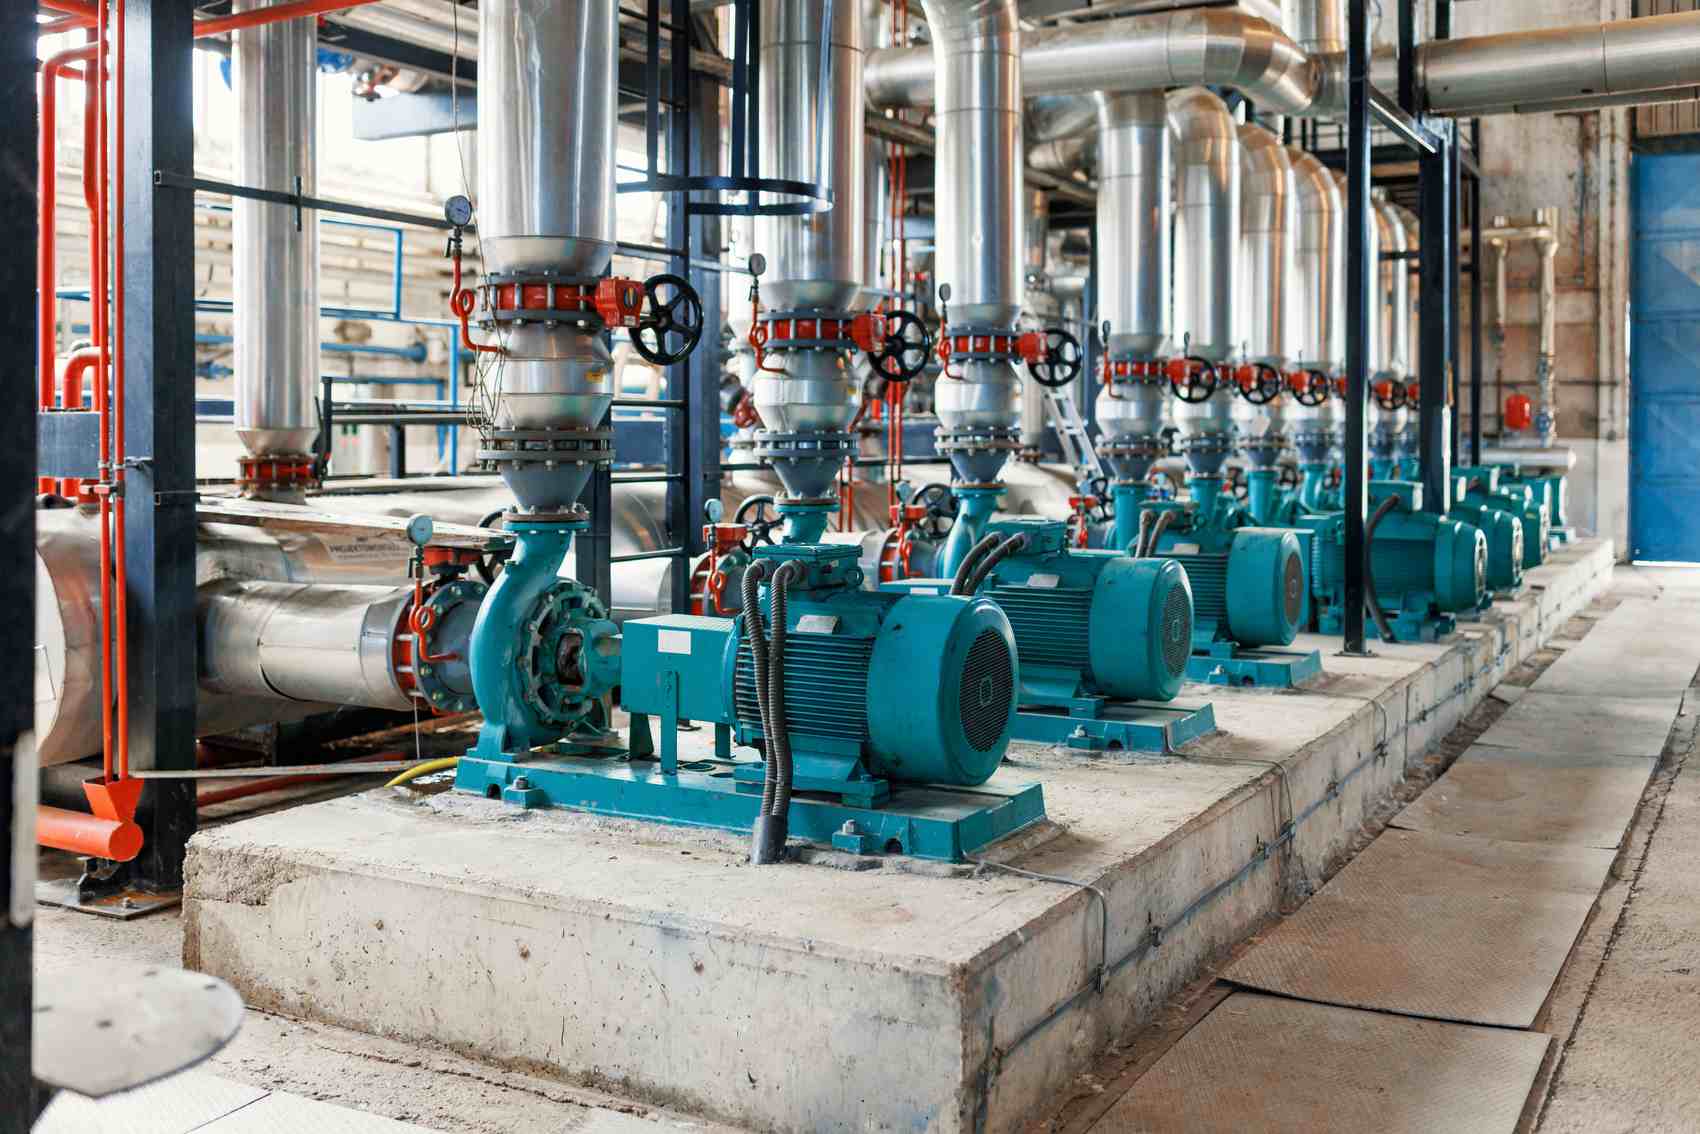
एक 4-पोल मोटर की तुल्यकालिक गति होती है:
1500 rpm 50 हर्ट्ज़ पर
1200 rpm 40 हर्ट्ज़ पर
900 rpm 30 हर्ट्ज़ पर
वास्तविक प्रेरण मोटर गति इन तुल्यकालिक मूल्यों से थोड़ी कम रहती है।
लंबे समय तक कम-आवृत्ति संचालन मानक शाफ्ट-माउंटेड पंखे के शीतलन प्रदर्शन को कम कर सकता है।
निरंतर कम गति वाले संचालन की आवश्यकता वाले अनुप्रयोगों के लिए, इस पर विचार करें:
VFD -ड्यूटी मोटर
स्वतंत्र शीतलन पंखा
तापमान संरक्षण जैसे पीटीसी या पीटी100
हाँ।
कुछ मोटरों को दो-स्पीड या पोल-चेंजिंग मोटर के रूप में डिज़ाइन किया गया है.
वे विभिन्न वाइंडिंग कनेक्शन के माध्यम से प्रभावी ध्रुव विन्यास को बदल सकते हैं।
उदाहरणों में शामिल हैं:
2/4 पोल
4/8 पोल
4/2 पोल
इन मोटरों का उपयोग वहां किया जाता है जहां VFD का उपयोग किए बिना दो निश्चित ऑपरेटिंग गति की आवश्यकता होती है।
हालाँकि, एक मानक सिंगल-स्पीड मोटर सामान्य वायरिंग परिवर्तन के माध्यम से 4 पोल से 6 पोल पर स्विच नहीं कर सकती है।
चालित मशीन की आवश्यक गति से प्रारंभ करें।
निर्धारित करें कि क्या उपकरण की लगभग आवश्यकता है:
3000 rpm
1500 rpm
1000 rpm
750 rpm
या बहुत कम गति के लिए गियरबॉक्स की आवश्यकता होती है
एक ही पोल काउंट 50 हर्ट्ज और 60 हर्ट्ज सिस्टम पर अलग-अलग गति से संचालित होता है।
मशीन के लिए आवश्यक मोटर शक्ति की गणना करें।
केवल पोल काउंट पर निर्भर न रहें.
यदि उपकरण को काफी कम गति की आवश्यकता होती है, तो गियरबॉक्स के साथ एक मानक 4-पोल मोटर अधिक लचीला समाधान प्रदान कर सकता है।
विचार करना:
IE2 / IE3 / IE4 दक्षता
S1 सतत कर्तव्य
परिवेश का तापमान
आईपी सुरक्षा
प्रारंभ विधि
VFD ऑपरेशन
इंस्टालेशन
खतरनाक क्षेत्र की आवश्यकताएँ
केन्द्रापसारक पंप आमतौर पर हाइड्रोलिक डिजाइन के आधार पर 2-पोल या 4-पोल मोटर का उपयोग करते हैं।
मोटर की गति को हमेशा पंप निर्माता की रेटेड गति से मिलाएँ।
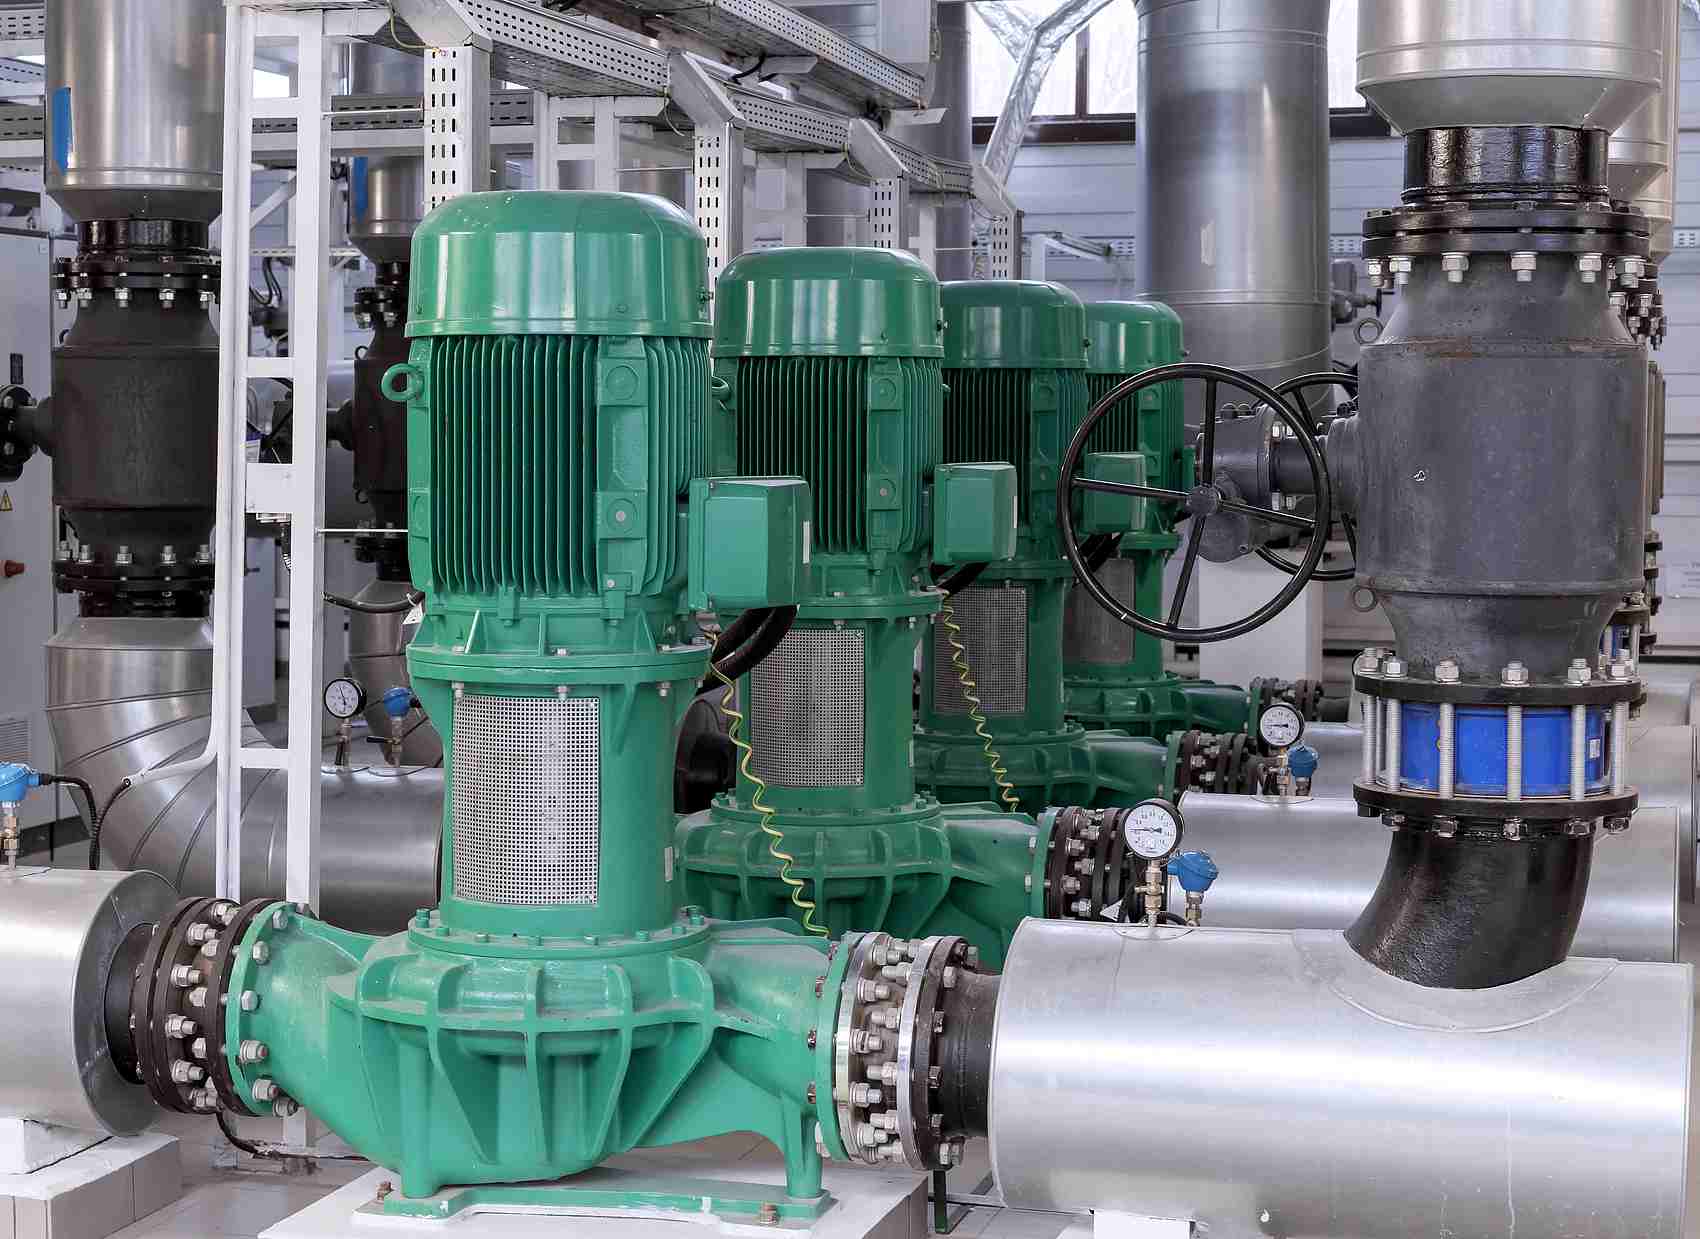
2-पोल और 4-पोल मोटर आम हैं, जबकि बड़े कम गति वाले पंखे 6- या 8-पोल मोटर का उपयोग कर सकते हैं।
अधिकांश कन्वेयर को किसी भी डायरेक्ट-ड्राइव मानक मोटर की तुलना में बहुत कम गति की आवश्यकता होती है।
इसलिए एक सामान्य विन्यास है:
4-पोल मोटर + गियरबॉक्स
गियरबॉक्स का चयन कन्वेयर गति, चरखी व्यास, भार और आवश्यक टॉर्क के अनुसार किया जाता है।
कुछ डायरेक्ट-ड्राइव मिक्सर 6- या 8-पोल मोटर का उपयोग कर सकते हैं।
हालाँकि, कई औद्योगिक मिक्सर को बहुत कम प्ररित करनेवाला गति और उच्च शाफ्ट टॉर्क की आवश्यकता होती है, जिससे हेलिकल या साइक्लोइडल गियरबॉक्स के साथ संयुक्त 4-पोल मोटर एक सामान्य समाधान बन जाता है।
सही पोल गणना कंप्रेसर डिज़ाइन और रेटेड इनपुट गति पर निर्भर करती है। कंप्रेसर गति की आवश्यकता की जांच किए बिना कभी भी एक पोल कॉन्फ़िगरेशन को दूसरे से न बदलें।
अधिकांश अनुप्रयोगों में सीधे तौर पर नहीं.
यांत्रिक स्थापना फिट हो सकती है, लेकिन गति में काफी बदलाव आएगा।
उदाहरण के लिए 50 हर्ट्ज़ पर:
4 पोल ≈ 1450 rpm
6 पोल ≈ 970 rpm
4-पोल मोटर को 6-पोल मोटर से बदलने से मशीन की गति लगभग एक तिहाई कम हो सकती है।
यह बदल सकता है:
पम्प प्रवाह
पंखे की हवा का प्रवाह
कन्वेयर गति
कंप्रेसर का प्रदर्शन
मशीन आउटपुट
पोल गिनती बदलने से पहले हमेशा संचालित उपकरण की आवश्यकता की पुष्टि करें।
विक्ट्री मशीनरी टेक्नोलॉजी कंपनी लिमिटेड OEM उपकरण निर्माताओं, औद्योगिक वितरकों, रखरखाव कंपनियों और अंतिम उपयोगकर्ताओं के लिए औद्योगिक इंडक्शन मोटर्स की आपूर्ति करती है।
विजय आवश्यक उपकरण गति और परिचालन स्थितियों के अनुसार कई पोल कॉन्फ़िगरेशन प्रदान कर सकता है।
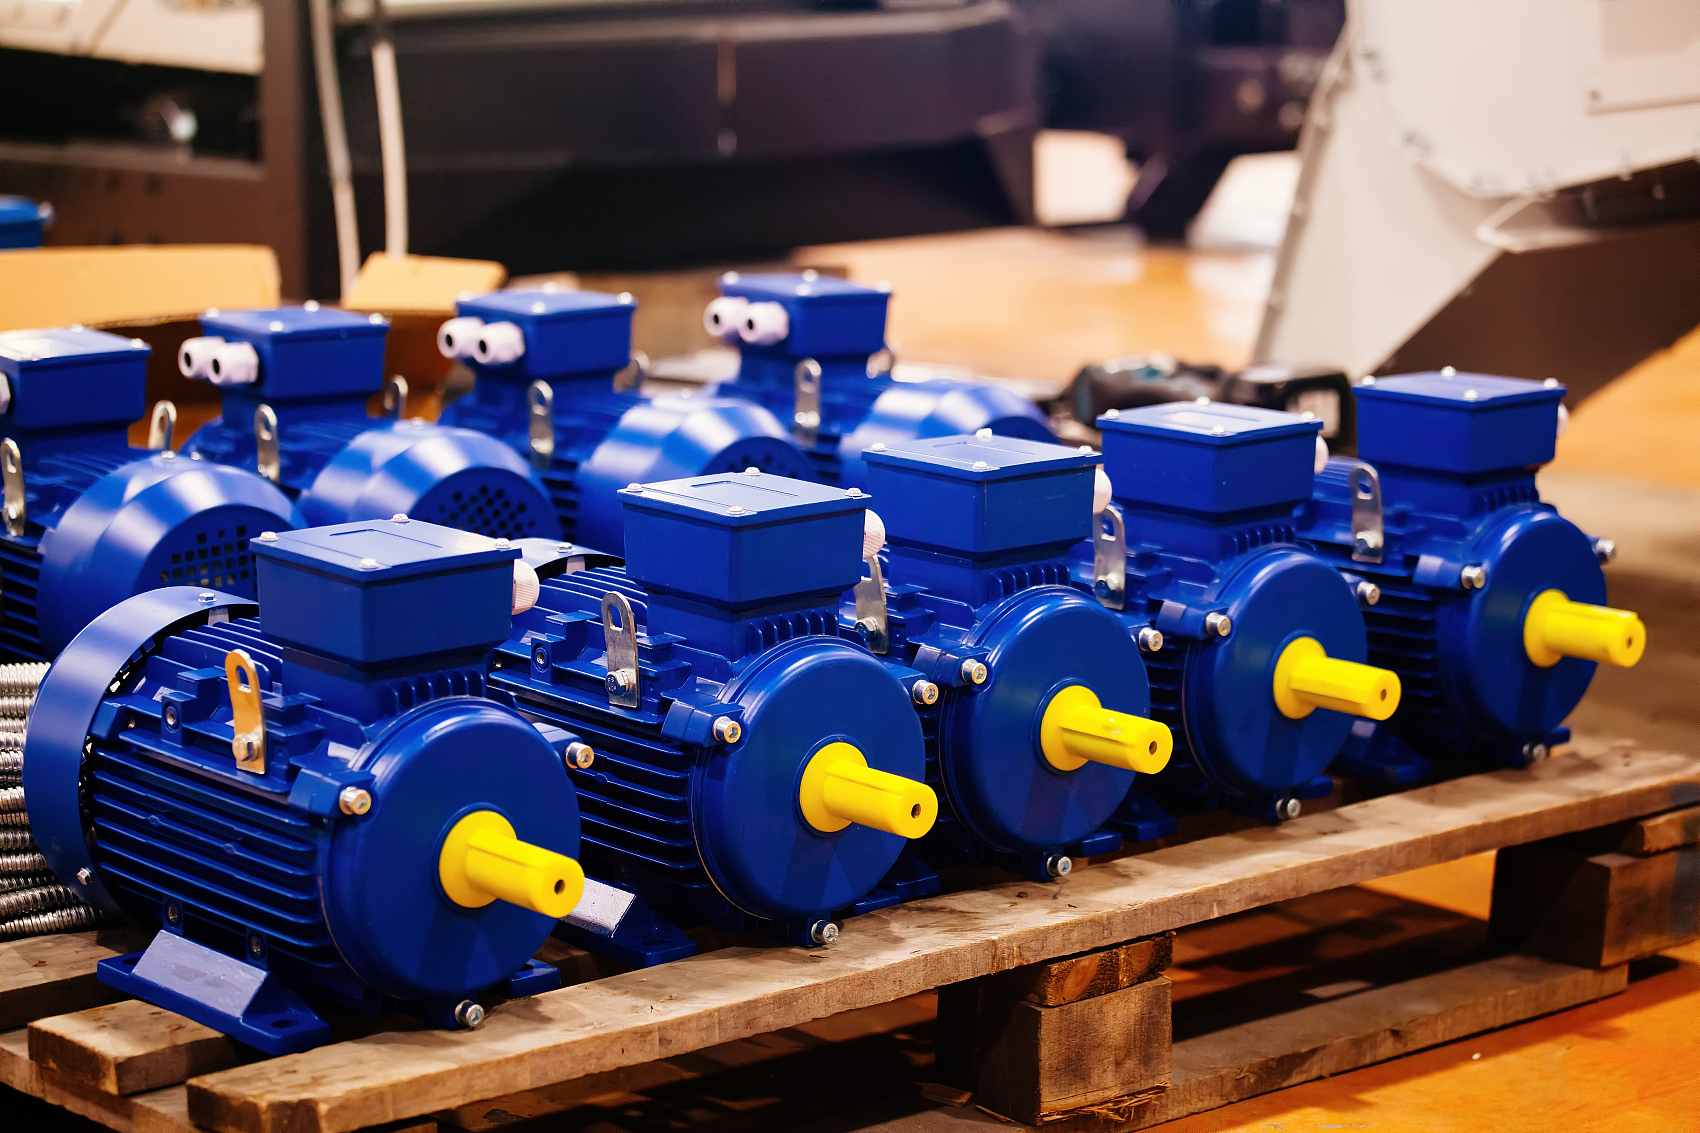
परियोजना के आधार पर, विक्ट्री प्रदान कर सकती है:
2-पोल तीन-चरण मोटरें
4-पोल तीन-चरण मोटरें
6-पोल तीन-चरण मोटरें
8-पोल तीन-चरण मोटरें
IE2 , IE3 और IE4 मोटर विकल्प
ब्रेक मोटरें
VFD -ड्यूटी मोटर्स
विस्फोट-रोधी मोटरें
विशेष वोल्टेज और आवृत्ति विन्यास
एसी इलेक्ट्रिक मोटर स्थानीय विद्युत प्रणालियों के अनुसार चुना जा सकता है, जिसमें सामान्य 50 हर्ट्ज और 60 हर्ट्ज कॉन्फ़िगरेशन शामिल हैं।
केवल एक विद्युत पैरामीटर को बदलने के बजाय वोल्टेज, आवृत्ति, कनेक्शन, रेटेड गति और वर्तमान की एक साथ पुष्टि की जानी चाहिए।
विक्ट्री संपूर्ण गियर मोटर समाधान भी प्रदान करती है।
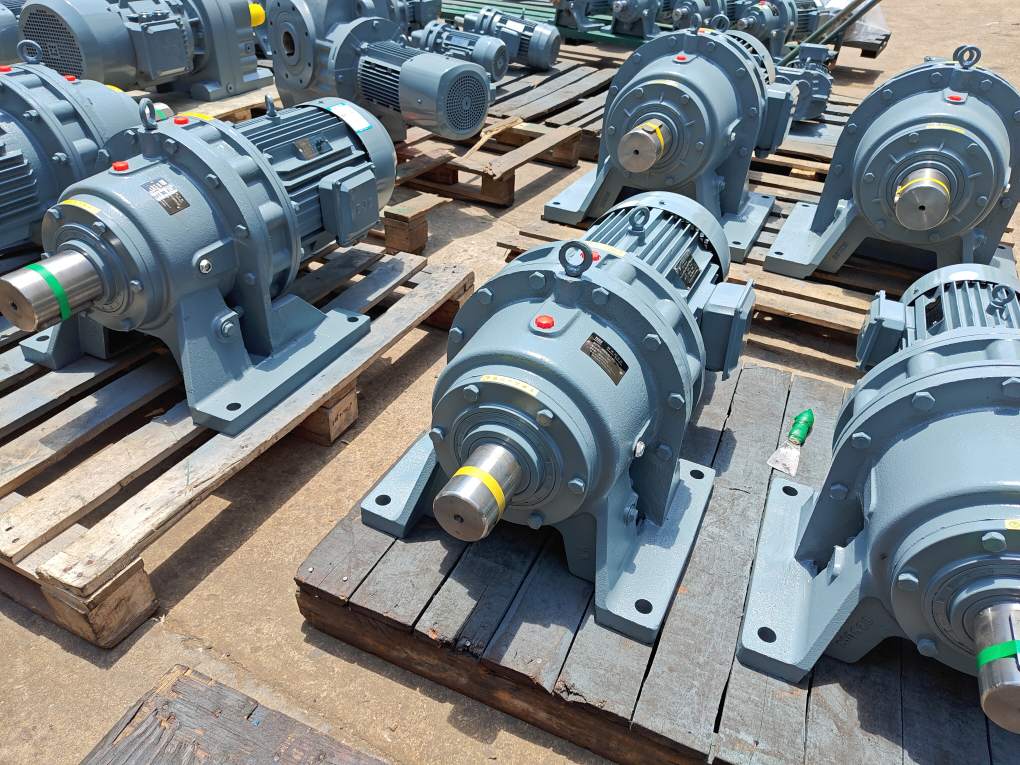
बहुत कम गति और उच्च टॉर्क की आवश्यकता वाले अनुप्रयोगों के लिए, हम मूल्यांकन कर सकते हैं:
एसी इलेक्ट्रिक मोटर पोल गिनती
एसी इलेक्ट्रिक मोटर शक्ति
गियर अनुपात
आउटपुट गति
आउटपुट टॉर्क
लगाने की व्यवस्था
इससे यह निर्धारित करने में मदद मिलती है कि क्या उच्च-पोल डायरेक्ट-ड्राइव मोटर या गियरबॉक्स वाली 4-पोल मोटर अधिक उपयुक्त है।
मोटर प्रतिस्थापन परियोजनाओं के लिए, प्रदान करें:
मौजूदा मोटर नेमप्लेट
मूल्यांकित शक्ति
वोल्टेज और आवृत्ति
पोल गिनती या रेटेड गति
स्थापना विधि
चौखटा का आकर
शाफ्ट और निकला हुआ किनारा आयाम
संचालित उपकरण
परिचालन की स्थिति
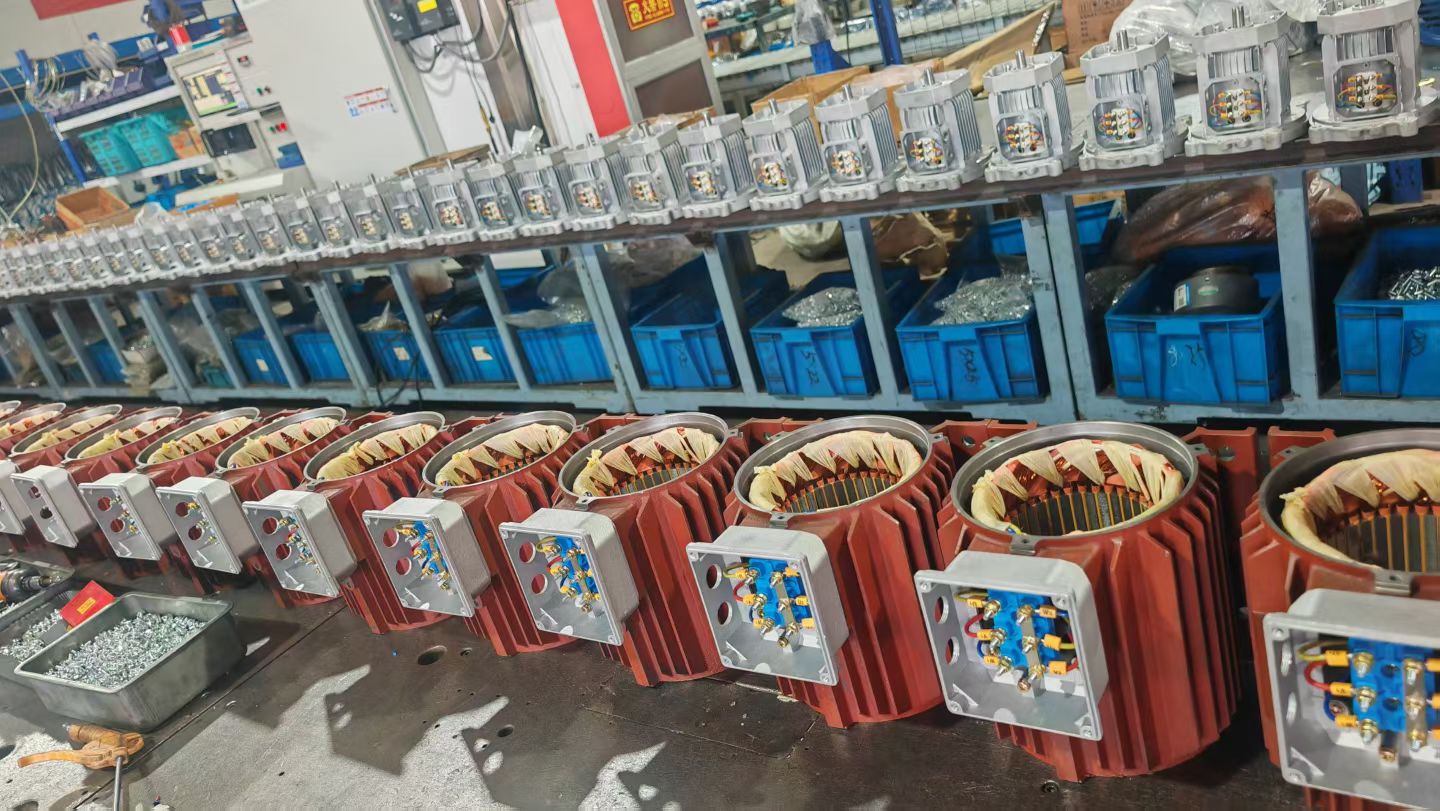
प्रतिस्थापन मोटर को विद्युत प्रदर्शन और यांत्रिक स्थापना आवश्यकताओं दोनों से मेल खाना चाहिए।
एसी इलेक्ट्रिक मोटर ध्रुव स्टेटर वाइंडिंग द्वारा बनाए गए चुंबकीय ध्रुव हैं। ध्रुव गणना और आपूर्ति आवृत्ति एसी मोटर की तुल्यकालिक गति निर्धारित करती है।
एक 2-पोल मोटर समान आवृत्ति पर 4-पोल मोटर से लगभग दोगुनी तेज़ होती है।
50 हर्ट्ज़ पर, उनकी तुल्यकालिक गति क्रमशः 3000 और 1500 rpm है।
तुल्यकालिक गति 50 हर्ट्ज़ पर 1500 rpm और 60 हर्ट्ज़ पर 1800 rpm है। इंडक्शन मोटर स्लिप के कारण वास्तविक रेटेड गति आमतौर पर 1450 और 1750 rpm के आसपास होती है।
यदि दोनों मोटरों की रेटेड शक्ति समान है, तो कम गति वाली 8-पोल मोटर में उच्च रेटेड शाफ्ट टॉर्क होगा। हालाँकि, अकेले पोल गिनती प्रारंभिक या अधिकतम टॉर्क निर्धारित नहीं करती है।
आवश्यक रूप से नहीं। स्टार्टिंग टॉर्क संपूर्ण मोटर डिजाइन, वोल्टेज, रोटर विशेषताओं, स्टार्टिंग विधि और लोड पर निर्भर करता है।
नहीं, A VFD आपूर्ति आवृत्ति और इसलिए मोटर गति को बदलता है, लेकिन यह भौतिक ध्रुव विन्यास को नहीं बदलता है।
कई कन्वेयर गियरबॉक्स के साथ संयुक्त 4-पोल मोटर का उपयोग करते हैं क्योंकि कन्वेयर को आम तौर पर प्रत्यक्ष मोटर की तुलना में बहुत कम गति और उच्च टॉर्क की आवश्यकता होती है।
यह आवश्यक मिक्सर गति पर निर्भर करता है। कुछ डायरेक्ट-ड्राइव मिक्सर 6- या 8-पोल मोटर का उपयोग करते हैं, जबकि कम गति वाले औद्योगिक मिक्सर आमतौर पर गियरबॉक्स के साथ 4-पोल मोटर का उपयोग करते हैं।
केवल तभी जब चालित मशीन मूल गति से लगभग आधी गति पर काम कर सके। एसी इलेक्ट्रिक मोटर पावर, फ्रेम, टॉर्क, शाफ्ट आयाम और एप्लिकेशन प्रदर्शन की भी जांच की जानी चाहिए।
एसी इलेक्ट्रिक मोटर पोल काउंट मुख्य रूप से एसी मोटर की सिंक्रोनस गति निर्धारित करता है।
50 हर्ट्ज़ पर, सामान्य तुल्यकालिक गति हैं:
2 पोल: 3000 rpm
4 पोल: 1500 rpm
6 पोल: 1000 rpm
8 पोल: 750 rpm
60 हर्ट्ज़ पर, वे बन जाते हैं:
2 पोल: 3600 rpm
4 पोल: 1800 rpm
6 पोल: 1200 rpm
8 पोल: 900 rpm
स्लिप के कारण वास्तविक इंडक्शन मोटर की गति थोड़ी कम है।
समान रेटेड शक्ति वाले मोटरों के लिए, कम गति के परिणामस्वरूप उच्च रेटेड शाफ्ट टॉर्क होता है। हालाँकि, अकेले पोल गिनती शुरुआती टॉर्क, दक्षता या समग्र मोटर प्रदर्शन को निर्धारित नहीं करती है।
इसलिए आवश्यक मशीन की गति, शक्ति, टॉर्क, आवृत्ति, कर्तव्य और परिचालन स्थितियों के अनुसार सही मोटर का चयन किया जाना चाहिए।
कन्वेयर, मिक्सर और फीडर जैसे बहुत कम गति वाले उपकरणों के लिए, एक सही ढंग से चयनित गियरबॉक्स के साथ 4-पोल मोटर का उपयोग करना अकेले मोटर पोल गिनती बढ़ाने की तुलना में अक्सर अधिक व्यावहारिक होता है।
विक्ट्री वास्तविक औद्योगिक अनुप्रयोग के अनुसार 2-, 4-, 6- और 8-पोल मोटर चयन, 50 हर्ट्ज और 60 हर्ट्ज कॉन्फ़िगरेशन, प्रतिस्थापन मोटर्स और पूर्ण मोटर-और-गियरबॉक्स समाधान का समर्थन कर सकता है।


