
ไทย
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 29-07-2025 ที่มา: เว็บไซต์
เมื่อเลือกมอเตอร์เหนี่ยวนำสามเฟส หนึ่งในข้อกำหนดแรกที่คุณอาจเห็นคือจำนวนขั้ว: 2 ขั้ว 4 ขั้ว 6 ขั้ว หรือ 8 ขั้ว.
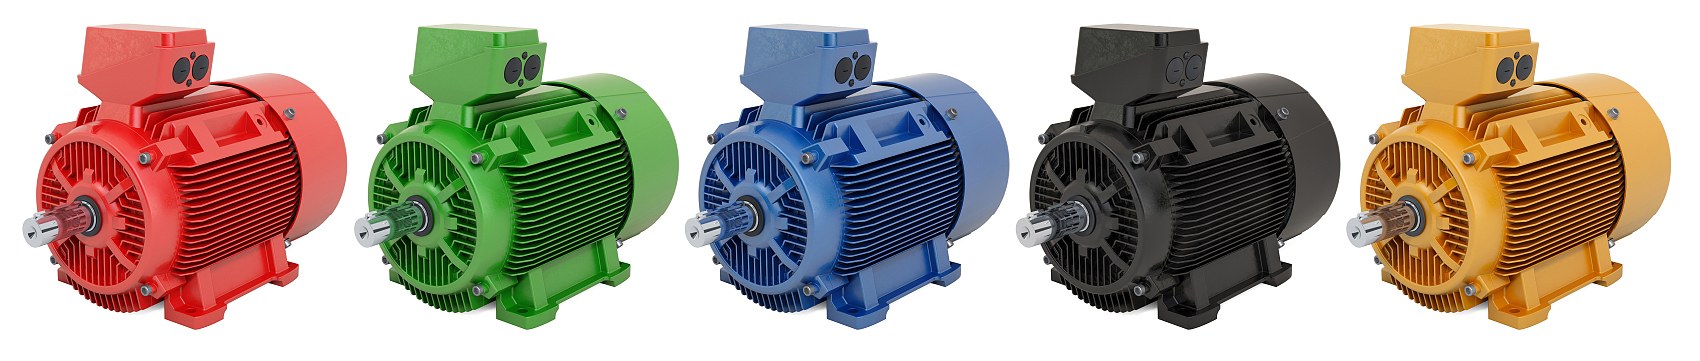
จำนวนขั้ว มอเตอร์ไฟฟ้ากระแสสลับ มีความสำคัญเนื่องจากจะกำหนดความเร็วซิงโครนัสของสนามแม่เหล็กที่กำลังหมุนโดยตรง ในทางปฏิบัติ เป็นหนึ่งในสาเหตุหลักที่มอเตอร์ AC ตัวหนึ่งทำงานใกล้ถึง 3000 rpm ในขณะที่มอเตอร์อีกตัวที่มีกำลังใกล้เคียงกันทำงานใกล้ถึง 750 rpm บนแหล่งจ่ายไฟ 50 Hz เดียวกัน
อย่างไรก็ตาม เสามอเตอร์มักถูกเข้าใจผิด
จำนวนขั้วที่สูงขึ้นไม่ได้หมายความว่ามอเตอร์จะ 'แข็งแกร่งขึ้น' มีประสิทธิภาพมากกว่า หรือมีแรงบิดสตาร์ทดีขึ้นโดยอัตโนมัติ จำนวนเสาเป็นตัวกำหนดความเร็วเป็นหลัก แรงบิดพิกัดจะขึ้นอยู่กับความสัมพันธ์ระหว่างกำลังของมอเตอร์และความเร็วเพลาจริง ในขณะที่ประสิทธิภาพในการสตาร์ทยังขึ้นอยู่กับการออกแบบมอเตอร์ไฟฟ้าและเครื่องกลที่สมบูรณ์อีกด้วย
คู่มือนี้จะอธิบายว่าขั้วมอเตอร์หมายถึงอะไร เปรียบเทียบ มอเตอร์แบบ 2 ขั้วกับ 4 ขั้วกับ 6 ขั้วกับ 8 ขั้ว และแสดงให้เห็นว่าจำนวนขั้วส่งผลต่อความเร็ว พิกัดแรงบิด ขนาดมอเตอร์ และการใช้งานทางอุตสาหกรรมอย่างไร
ขั้ว มอเตอร์ไฟฟ้ากระแสสลับ คือขั้วแม่เหล็กเหนือและขั้วใต้ที่สร้างขึ้นโดยการพันขดลวดสเตเตอร์ของมอเตอร์ไฟฟ้ากระแสสลับ
เมื่อจ่ายไฟ AC สามเฟสให้กับสเตเตอร์ ขดลวดจะสร้างสนามแม่เหล็กหมุนได้ ความเร็วของสนามแม่เหล็กนี้ขึ้นอยู่กับปัจจัยหลักสองประการ:
ความถี่ในการจ่าย
จำนวนขั้วแม่เหล็ก
มอเตอร์ที่มีขั้วน้อยกว่าจะมีสนามแม่เหล็กหมุนเร็วขึ้น มอเตอร์ที่มีขั้วมากกว่าจะมีสนามแม่เหล็กหมุนช้าลง
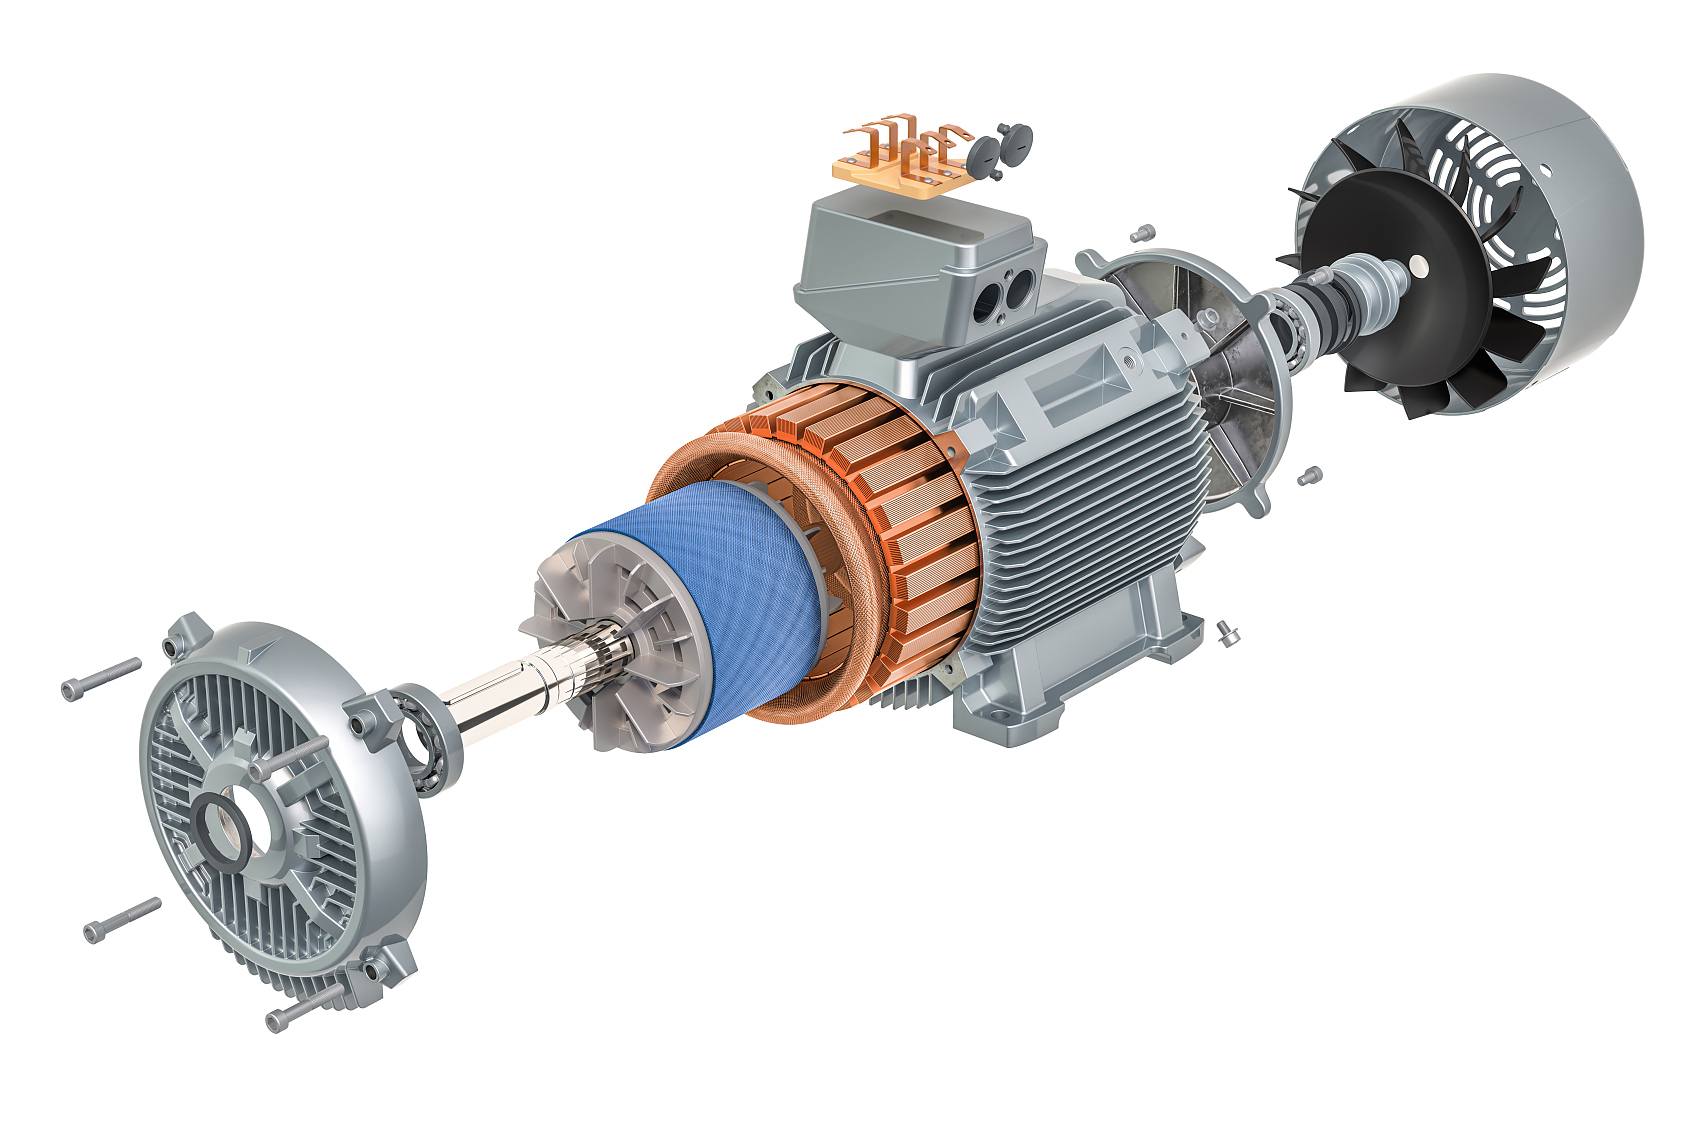
นี่คือสาเหตุที่มอเตอร์ 2 ขั้วทำงานเร็วกว่ามอเตอร์ 8 ขั้วมากเมื่อทั้งสองทำงานที่ความถี่เดียวกัน
ความเร็วของสนามหมุนตามทฤษฎีเรียกว่า ความเร็วซิงโครนัส.
สามารถคำนวณได้โดยใช้:
ความเร็วซิงโครนัส ( rpm ) = 120 × ความถี่ (Hz) ÷ จำนวนเสา
ตัวอย่างเช่น สำหรับมอเตอร์ 50 Hz:
2 ขั้ว: 120 × 50 ۞ 2 = 3000 rpm
4 เสา: 120 × 50 ۞ 4 = 1500 rpm
6 เสา: 120 × 50 ۞ 6 = 1,000 rpm
8 เสา: 120 × 50 ۞ 8 = 750 rpm
ที่ 60 Hz ความเร็วซิงโครนัสจะกลายเป็น:
2 เสา: 3600 rpm
4 เสา: 1800 rpm
6 เสา: 1200 rpm
8 เสา: 900 rpm
ทำให้การนับเสาเป็นหนึ่งในพารามิเตอร์ที่สำคัญที่สุดในการเลือกมอเตอร์ AC อุตสาหกรรม
ตารางต่อไปนี้แสดงความสัมพันธ์ระหว่างจำนวนขั้ว ความถี่ และความเร็วมอเตอร์ทั่วไป
| มอเตอร์ไฟฟ้ากระแสสลับ โปแลนด์ | ความเร็วซิงโครนัส 50Hz | ความเร็วพิกัดทั่วไปที่ 50Hz | ความเร็วซิงโครนัส 60Hz | ความเร็วพิกัดทั่วไปที่ 60Hz |
2 เสา |
3000 rpm |
~2850–2950 rpm |
3600 rpm |
~3450–3550 rpm |
4 เสา |
1500 rpm |
~1430–1470 rpm |
1800 rpm |
~1720–1770 rpm |
6 เสา |
1,000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8 เสา |
750 rpm |
~710–740 rpm |
900 rpm |
~850–890 rpm |
อัตราความเร็วที่แน่นอนจะแตกต่างกันไปตามกำลังของมอเตอร์ ระดับประสิทธิภาพ การออกแบบโรเตอร์ โหลด และผู้ผลิต
มอเตอร์เหนี่ยวนำมาตรฐานไม่สามารถทำงานที่ความเร็วซิงโครนัสได้อย่างแน่นอน
โรเตอร์จำเป็นต้องหมุนช้ากว่าสนามแม่เหล็กของสเตเตอร์เล็กน้อย เพื่อให้สามารถเหนี่ยวนำกระแสไฟฟ้าเข้าสู่โรเตอร์และสามารถสร้างแรงบิดได้
ความแตกต่างระหว่างความเร็วซิงโครนัสและความเร็วโรเตอร์จริงเรียกว่า สลิป.
ตัวอย่างเช่น มอเตอร์ 4 ขั้ว 50 Hz มี:
ความเร็วซิงโครนัส = 1500 rpm
แต่แผ่นป้ายอาจแสดง:
ความเร็วพิกัด = 1450 rpm
ความแตกต่างนั้นเป็นเรื่องปกติสำหรับมอเตอร์เหนี่ยวนำ
เมื่อคำนวณ:
ความเร็วของปั๊ม
ความเร็วพัดลม
ความเร็วเอาต์พุต เกียร์บ็อกซ์และเกียร์ทด
ความเร็วลูกรอก
ความเร็วสายพานลำเลียง
ใช้ ของมอเตอร์ ความเร็วพิกัด ไม่ใช่แค่ความเร็วซิงโครนัสตามทฤษฎีเท่านั้น
สิ่งนี้ให้ผลลัพธ์ที่แม่นยำยิ่งขึ้น
ความแตกต่างที่สำคัญคือความเร็วในการทำงาน แต่ความเร็วที่แตกต่างกันยังส่งผลต่อแรงบิดของมอเตอร์ ขนาด เสียง อุปกรณ์เชื่อมต่อ และความเหมาะสมในการใช้งานอีกด้วย
มอเตอร์ 2 ขั้วมีความเร็วในการหมุนมาตรฐานสูงสุดในบรรดามอเตอร์เหนี่ยวนำอุตสาหกรรมทั่วไป
ความเร็วโดยทั่วไปจะอยู่ที่ประมาณ:
2900 rpm ที่ 50 เฮิรตซ์
3500 rpm ที่ 60 เฮิร์ตซ์
มอเตอร์ 2 ขั้วเหมาะเมื่ออุปกรณ์ขับเคลื่อนต้องใช้ความเร็วในการหมุนสูงโดยไม่ต้องเพิ่มความเร็วเกียร์เพิ่มเติม
ข้อดีทั่วไป ได้แก่:
ความเร็วเพลาสูง
โซลูชันขนาดกะทัดรัดสำหรับอุปกรณ์ความเร็วสูง
เชื่อมต่อโดยตรงกับแรงเหวี่ยงจำนวนมาก
การกำหนดค่า IEC ที่ใช้กันอย่างแพร่หลาย
การใช้งานทั่วไปได้แก่:
ปั๊มหอยโข่ง
แฟนๆ
เครื่องเป่าลม
เครื่องจักรความเร็วสูง
คอมเพรสเซอร์บางชนิด
อุปกรณ์บดและแปรรูป
อย่างไรก็ตาม ความเร็วในการหมุนที่สูงยังเพิ่มความสำคัญของความสมดุลของโรเตอร์ สภาพตลับลูกปืน การสั่นสะเทือน และการจัดตำแหน่งที่ถูกต้อง
มอเตอร์ 4 ขั้ว เป็นหนึ่งในรูปแบบมอเตอร์อุตสาหกรรมที่ใช้กันมากที่สุด
ความเร็วพิกัดโดยทั่วไปคือประมาณ:
1450 rpm ที่ 50 เฮิรตซ์
1750 rpm ที่ 60 เฮิร์ตซ์
มีช่วงความเร็วที่ใช้งานได้จริงสำหรับเครื่องจักรอุตสาหกรรมหลายประเภท
ปั๊ม คอมเพรสเซอร์ ระบบขับเคลื่อนเครื่องจักร และอินพุตกระปุกเกียร์จำนวนมากได้รับการออกแบบให้มีความถี่ประมาณ 1500 rpm ที่ 50 Hz หรือ 1800 rpm ที่ 60 Hz
มอเตอร์ 4 ขั้วจึงเป็นแพลตฟอร์มมาตรฐานที่ดีสำหรับ:
อุปกรณ์ขับเคลื่อนโดยตรง
การส่งผ่านสายพาน
เครื่องจักรที่ขับเคลื่อนด้วยข้อต่อ
แอปพลิเคชัน เกียร์บ็อกซ์และเกียร์ทด
การใช้งานทั่วไปได้แก่:
ปั๊ม
คอมเพรสเซอร์
พัดลมอุตสาหกรรม
เครื่องมือกล
สายพานลำเลียงพร้อมกระปุกเกียร์
มิกเซอร์พร้อมกระปุกเกียร์
มอเตอร์เกียร์แบบเฮลิคอล
มอเตอร์เกียร์ไซโคลลอยด์
อุปกรณ์การผลิตทั่วไป
สำหรับกระปุกเกียร์อุตสาหกรรมโดยเฉพาะ มอเตอร์ 4 ขั้วประมาณ 1450 rpm เป็นหนึ่งในการกำหนดค่าความเร็วอินพุตที่พบบ่อยที่สุด
มอเตอร์ 6 ขั้วทำงานที่ประมาณ:
960–980 rpm ที่ 50 เฮิร์ตซ์
1150–1180 rpm ที่ 60 เฮิร์ตซ์
ซึ่งจะมีประโยชน์เมื่อเครื่องจักรต้องการความเร็วขับเคลื่อนโดยตรงต่ำกว่ามอเตอร์ 4 ขั้วมาตรฐาน
มอเตอร์ 6 ขั้วอาจลดหรือขจัดความจำเป็นในการลดความเร็วเชิงกลเพิ่มเติม เมื่อความเร็วของอุปกรณ์ที่ต้องการค่อนข้างใกล้กับ 1,000 หรือ 1200 rpm
แอปพลิเคชันที่เป็นไปได้ ได้แก่:
พัดลมขนาดใหญ่
ปั๊มบาง
คอมเพรสเซอร์
เครื่องจักรแปรรูป
มิกเซอร์แบบไดเร็กไดรฟ์บางตัว
เครื่องจักรอุตสาหกรรมพิเศษ
ตัวเลือกสุดท้ายควรขึ้นอยู่กับความเร็วของเครื่องจักรและโหลดที่ต้องการ แทนที่จะเลือกมอเตอร์ 6 ขั้ว เพียงเพราะถือว่าจำนวนขั้วที่สูงกว่าจะสร้างแรงบิดที่ดีกว่า
มอเตอร์ 8 ขั้วให้ความเร็วมาตรฐานที่ต่ำกว่า:
ประมาณ 720–740 rpm ที่ 50 Hz
ประมาณ 850–890 rpm ที่ 60 Hz
มอเตอร์ 8 ขั้วเหมาะเมื่อต้องการความเร็วขับเคลื่อนโดยตรงที่ค่อนข้างต่ำ
แอปพลิเคชันอาจรวมถึง:
พัดลมความเร็วต่ำขนาดใหญ่
คอมเพรสเซอร์บางชนิด
เครื่องจักรกระบวนการหนัก
ปั๊มพิเศษ
อุปกรณ์อุตสาหกรรมความเร็วต่ำ
สำหรับการใช้งานที่ต้องการความเร็วต่ำกว่ามาก เช่น 20, 40 หรือ 60 rpm มอเตอร์ 8 ขั้วเพียงอย่างเดียวมักจะไม่เพียงพอ ปกติต้องใช้กระปุกเกียร์
นี่เป็นหนึ่งในประเด็นสำคัญที่สุดที่ต้องทำความเข้าใจ
การนับจำนวนขั้วไม่ได้กำหนดโดยตรงว่ามอเตอร์สามารถผลิตแรงบิดได้เท่าใด
อย่างไรก็ตาม เมื่อมอเตอร์มี กำลังพิกัดเท่ากัน ความเร็วพิกัดต่ำกว่าหมายถึงแรงบิดเพลาพิกัดสูงกว่า
แรงบิดพิกัดสามารถประมาณได้ด้วย:
แรงบิด (Nm) = 9550 × กำลัง ( kW ) KW ความเร็วพิกัด ( rpm )
ตัวอย่างเช่น พิจารณามอเตอร์ 5.5 kW สมมุติสี่ตัว:
| มอเตอร์ไฟฟ้ากระแสสลับ | ประมาณ ความเร็วสูงสุด | ประมาณ แรงบิดสูงสุด |
2 เสา |
2900 rpm |
18 นิวตันเมตร |
4 เสา |
1450 rpm |
36 นิวตันเมตร |
6 เสา |
970 rpm |
54 นิวตันเมตร |
8 เสา |
730 rpm |
72 นิวตันเมตร |
นี่แสดงให้เห็นว่าเหตุใดมอเตอร์ที่มีขั้วสูงกว่าซึ่งมี พิกัดเดียวกัน kW โดยปกติจึงมีแรงบิดของเพลาที่พิกัดสูงกว่า: ความเร็วพิกัดของพวกมันต่ำกว่า
ถือว่าไม่ถูกต้อง:
เสามากขึ้น = แรงบิดสตาร์ทดีขึ้นโดยอัตโนมัติ
แรงบิดเริ่มต้นขึ้นอยู่กับปัจจัยต่างๆ ได้แก่:
การออกแบบโรเตอร์
การออกแบบขดลวดสเตเตอร์
มอเตอร์ไฟฟ้ากระแสสลับ เฟรม
เริ่มปัจจุบัน
แรงดันไฟฟ้า
มอเตอร์ไฟฟ้ากระแสสลับ หมวดหมู่การออกแบบ
โหลดความเฉื่อย
วิธีการเริ่มต้น
VFD หรือการตั้งค่าชุดซอฟต์สตาร์ท
มอเตอร์ 4 ขั้วที่ออกแบบอย่างถูกต้องจึงอาจมีลักษณะการสตาร์ทที่ดีกว่าสำหรับเครื่องจักรเฉพาะมากกว่ามอเตอร์ 6 หรือ 8 ขั้วอื่น
สำหรับการใช้งานเช่น:
สายพานลำเลียงที่โหลด
เครื่องบด
มิกเซอร์
เครื่องแทนที่เชิงบวก
อุปกรณ์ที่มีความเฉื่อยสูง
ตรวจสอบแรงบิดเริ่มต้นและคุณลักษณะโหลดโดยแยกจากจำนวนขั้วเสมอ
การเปรียบเทียบที่พบบ่อยที่สุดคือระหว่าง มอเตอร์ 2 ขั้วและ 4 ขั้ว.
มอเตอร์ 2 ขั้วให้ความเร็วประมาณสองเท่าของมอเตอร์ 4 ขั้วที่ความถี่เดียวกัน
ที่ 50 เฮิรตซ์:
2 ขั้ว: ความเร็วพิกัดจริงประมาณ 2,900 rpm
4 ขั้ว: ความเร็วพิกัดจริงประมาณ 1450 rpm
เลือกมอเตอร์ 2 ขั้วเมื่ออุปกรณ์ต้องการความเร็วตรงที่สูงกว่า เช่น ปั๊มและพัดลมบางชนิด
เลือกมอเตอร์ 4 ขั้วเมื่อมีความเหมาะสมประมาณ 1450/1750 rpm หรือเมื่อมอเตอร์จะขับเคลื่อนกระปุกเกียร์
อย่าเลือกตามความเร็วเพียงอย่างเดียว ตรวจสอบความเร็วที่กำหนด ความต้องการพลังงาน และกราฟแรงบิดของอุปกรณ์ขับเคลื่อน
มอเตอร์ 4 ขั้ววิ่งประมาณ 1,450 rpm ที่ 50 Hz ในขณะที่มอเตอร์ 6 ขั้ววิ่งประมาณ 970 rpm
ที่กำลังมอเตอร์เท่ากัน มอเตอร์ 6 ขั้วมีแรงบิดของเพลาที่สูงกว่าเนื่องจากความเร็วพิกัดที่ต่ำกว่า
อย่างไรก็ตาม นี่ไม่ได้หมายความว่ามอเตอร์ 6 ขั้วจะเป็นตัวเลือกที่ดีกว่าสำหรับอุปกรณ์หนักโดยอัตโนมัติ
หากเครื่องจักรได้รับการออกแบบมาประมาณ 1,450 rpm :
→ โดยปกติแล้ว 4 ขั้วจะเหมาะสม
หากต้องใช้ไดรฟ์ตรงประมาณ 960 rpm :
→ 6 ขั้วอาจจะเหมาะสมกว่า
หากต้องการเพียง 60 rpm :
→ ไม่เหมาะกับการขับเคลื่อนโดยตรง ปกติต้องใช้กระปุกเกียร์
ความแตกต่างที่สำคัญระหว่างมอเตอร์ 6 ขั้วและ 8 ขั้วคือความเร็วอีกครั้ง
ที่ 50 เฮิรตซ์:
6 เสา: ประมาณ 970 rpm
8 เสา: ประมาณ 730 rpm
มอเตอร์ 8 ขั้วที่มีพิกัด kW เท่ากันจะมีพิกัดแรงบิดของเพลาที่สูงกว่าเนื่องจากทำงานช้ากว่า
แต่ควรพิจารณาข้อควรพิจารณาอื่นๆ เช่น ต้นทุน ขนาดเฟรม ประสิทธิภาพ ลักษณะการเริ่มต้น และความพร้อมใช้งานด้วย
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับสายพานลำเลียงและอุปกรณ์ผสม
เครื่องจักรอาจต้องการความเร็วเอาต์พุตเพียง:
100 rpm
60 rpm
40 rpm
20 rpm
การเลือกมอเตอร์ 8 ขั้วยังคงลดความเร็วได้ไม่เพียงพอ
ในแอปพลิเคชันเหล่านี้ วิธีแก้ไขปัญหาทั่วไปประการหนึ่งคือ:
มอเตอร์ 4 ขั้ว + ทดเกียร์
ตัวอย่างเช่น:
มอเตอร์ 1450 rpm + กระปุกเกียร์ 25:1 data 58 rpm ความเร็วเอาต์พุต
กระปุกเกียร์สามารถให้:
ความเร็วเอาต์พุตต่ำกว่ามาก
การคูณแรงบิดที่สำคัญ
อัตราทดเกียร์ที่ยืดหยุ่น
ทิศทางเพลาส่งออกที่แตกต่างกัน
บูรณาการทางกลขนาดกะทัดรัด
มอเตอร์ 4 ขั้วพร้อมกระปุกเกียร์แบบเกลียว หนอน หรือไซโคลลอยด์ถูกนำมาใช้กันอย่างแพร่หลายสำหรับ:
สายพานลำเลียง
เครื่องผสมอุตสาหกรรม
เครื่องกวน
สกรูลำเลียง
เครื่องป้อน
ระบบขนถ่ายวัสดุ
ดังนั้นการเลือกขั้วเพิ่มจึงไม่ใช่วิธีที่ดีที่สุดในการได้ความเร็วเครื่องจักรต่ำเสมอไป
ประสิทธิภาพ มอเตอร์ไฟฟ้ากระแสสลับ ได้รับอิทธิพลจากจำนวนโพลมากกว่ามาก
ปัจจัยสำคัญได้แก่:
กำลัง มอเตอร์ไฟฟ้ากระแสสลับ
การออกแบบแม่เหล็กไฟฟ้า
การสูญเสียทองแดง
การสูญเสียหลัก
การสูญเสียโรเตอร์
แบริ่งและการสูญเสียทางกล
ระบบทำความเย็น
ระดับประสิทธิภาพ
โหลดปฏิบัติการ
มอเตอร์ขั้วสูงจึง ไม่มีประสิทธิภาพ มากกว่ามอเตอร์ขั้วล่าง โดยอัตโนมัติ
คลาสประสิทธิภาพ เช่น IE2 , IE3 และ IE4 เป็นพื้นฐานที่มีประโยชน์มากกว่ามากสำหรับการเปรียบเทียบประสิทธิภาพพลังงานของมอเตอร์
เมื่อเลือกมอเตอร์อุตสาหกรรม ให้เปรียบเทียบ:
จำนวนเสา
จัดอันดับเอาท์พุท
จัดอันดับประสิทธิภาพ
โหลดปฏิบัติการ
หน้าที่
ข้อกำหนดด้านประสิทธิภาพในท้องถิ่น
แทนที่จะถือว่าการนับเสาเพียงอย่างเดียวจะกำหนดการใช้พลังงาน
ไดรฟ์ความถี่แบบแปรผันจะเปลี่ยนความเร็วมอเตอร์โดยการเปลี่ยนความถี่ของแหล่งจ่ายไฟ
ไม่ มอเตอร์ เปลี่ยนจำนวนทางกายภาพของขั้ว
ตัวอย่างเช่น มอเตอร์ 4 ขั้วยังคงเป็นมอเตอร์ 4 ขั้วเมื่อควบคุมโดย VFD
มอเตอร์ 4 ขั้วมีความเร็วซิงโครนัสที่:
1500 rpm ที่ 50 เฮิรตซ์
1200 rpm ที่ 40 เฮิร์ตซ์
900 rpm ที่ 30 เฮิร์ตซ์
ความเร็วมอเตอร์เหนี่ยวนำที่แท้จริงยังคงอยู่ต่ำกว่าค่าซิงโครนัสเหล่านี้เล็กน้อย
การทำงานความถี่ต่ำในระยะยาวอาจลดประสิทธิภาพการระบายความร้อนของพัดลมที่ติดตั้งบนเพลามาตรฐาน
สำหรับการใช้งานที่ต้องการการทำงานที่ความเร็วต่ำอย่างต่อเนื่อง ให้พิจารณา:
VFD - มอเตอร์หน้าที่
พัดลมระบายความร้อนอิสระ
การป้องกันอุณหภูมิเช่น PTC หรือ PT100
ใช่.
มอเตอร์บางตัวได้รับการออกแบบให้เป็น มอเตอร์แบบสองความเร็วหรือแบบเปลี่ยนขั้ว.
พวกเขาสามารถเปลี่ยนการกำหนดค่าเสาที่มีประสิทธิภาพผ่านการเชื่อมต่อที่คดเคี้ยวต่างๆ
ตัวอย่างได้แก่:
เสา 2/4
เสา 4/8
เสา 4/2
มอเตอร์เหล่านี้ใช้เมื่อต้องใช้ความเร็วการทำงานคงที่สองระดับโดยไม่ต้องใช้ VFD
อย่างไรก็ตาม มอเตอร์ความเร็วเดียวมาตรฐานไม่สามารถเปลี่ยนจาก 4 ขั้วเป็น 6 ขั้วได้ง่ายๆ ผ่านการเปลี่ยนสายไฟตามปกติ
เริ่มต้นด้วยความเร็วที่ต้องการของเครื่องขับเคลื่อน
ตรวจสอบว่าอุปกรณ์ต้องการประมาณ:
3000 rpm
1500 rpm
1,000 rpm
750 rpm
หรือความเร็วที่ต่ำกว่ามากต้องใช้กระปุกเกียร์
จำนวนขั้วเดียวกันทำงานที่ความเร็วต่างกันบนระบบ 50 Hz และ 60 Hz
คำนวณกำลังมอเตอร์ที่เครื่องจักรต้องการ
อย่าพึ่งนับเสาเพียงอย่างเดียว
หากอุปกรณ์ต้องการความเร็วที่ต่ำกว่ามาก มอเตอร์ 4 ขั้วมาตรฐานพร้อมกระปุกเกียร์อาจให้โซลูชันที่ยืดหยุ่นมากกว่า
พิจารณา:
ประสิทธิภาพ IE2 / IE3 / IE4
S1 หน้าที่ต่อเนื่อง
อุณหภูมิโดยรอบ
การป้องกัน IP
วิธีการเริ่มต้น
การดำเนินการ VFD
การติดตั้ง
ข้อกำหนดพื้นที่อันตราย
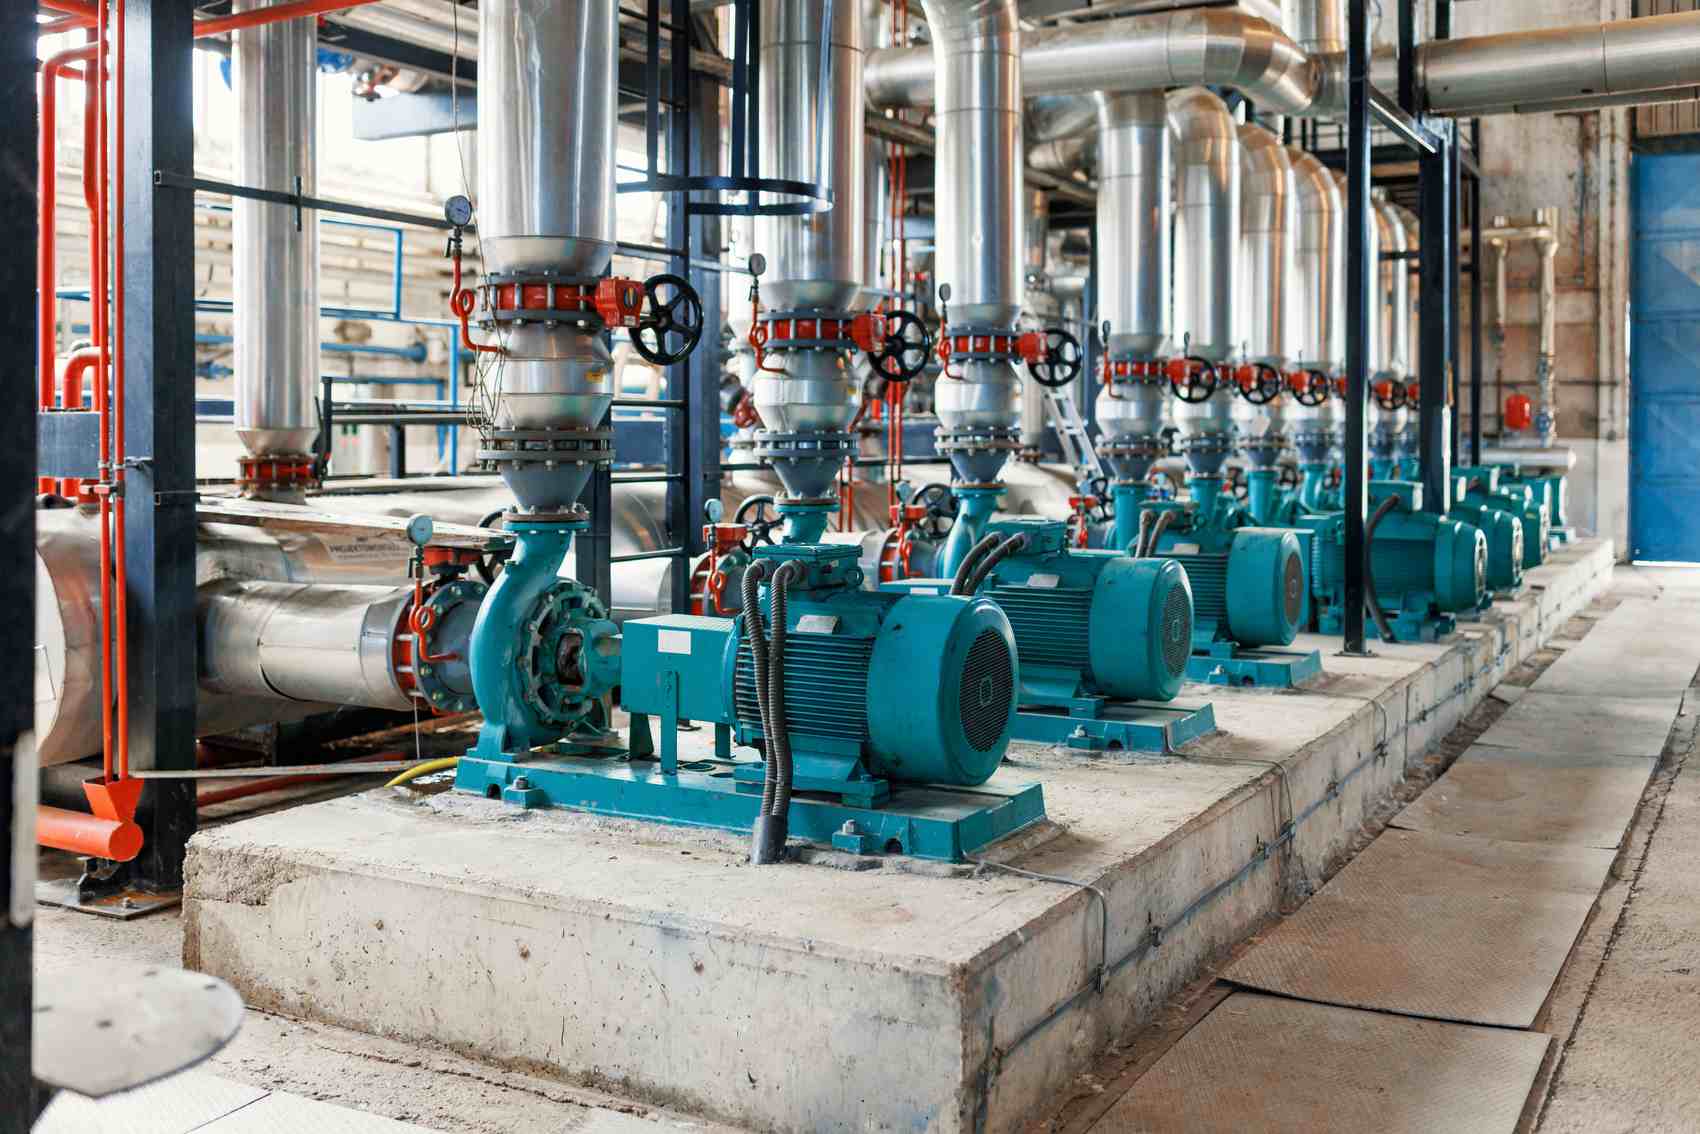
ปั๊มหอยโข่งมักใช้มอเตอร์ 2 ขั้วหรือ 4 ขั้ว ขึ้นอยู่กับการออกแบบระบบไฮดรอลิก
ปรับความเร็วมอเตอร์ให้ตรงกับความเร็วที่กำหนดของผู้ผลิตปั๊มเสมอ
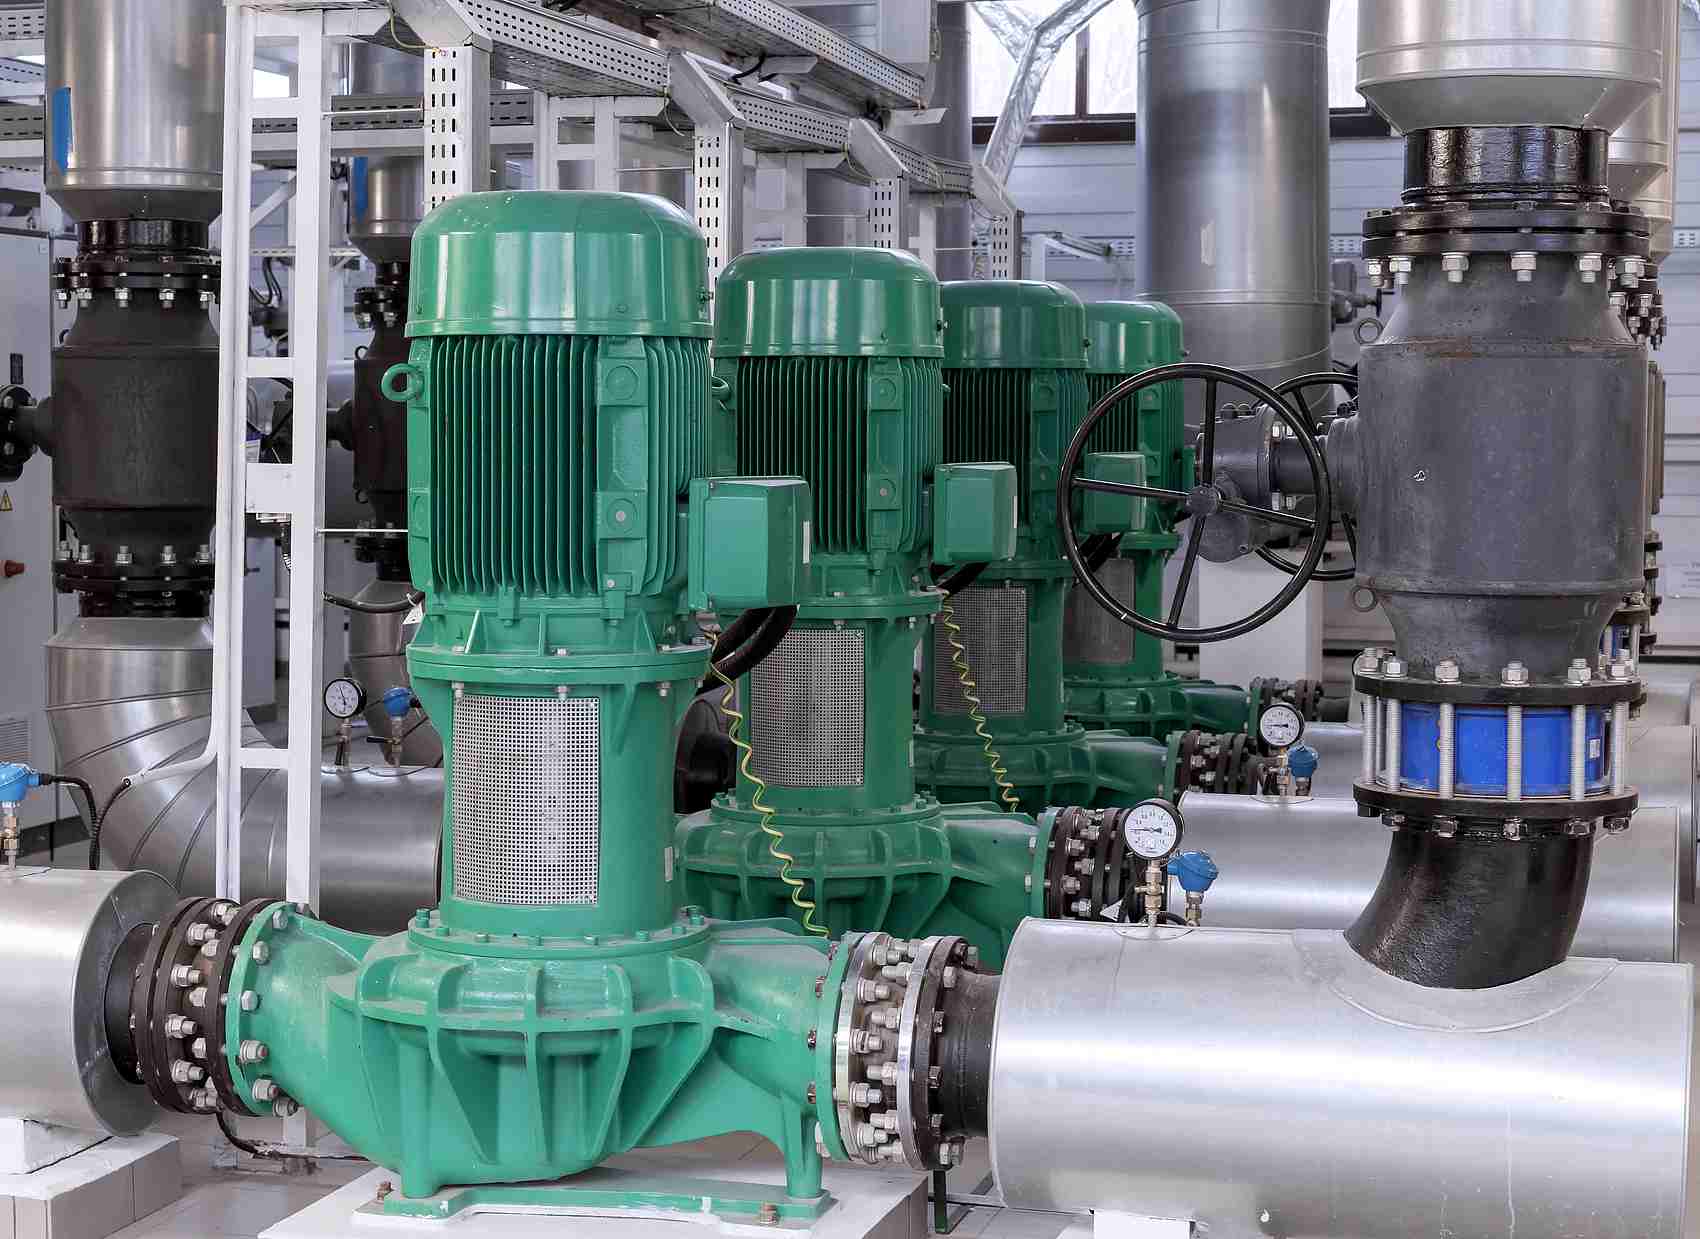
มอเตอร์แบบ 2 ขั้วและ 4 ขั้วเป็นเรื่องปกติ ในขณะที่พัดลมความเร็วต่ำขนาดใหญ่กว่าอาจใช้มอเตอร์ 6 ขั้วหรือ 8 ขั้ว
สายพานลำเลียงส่วนใหญ่ต้องการความเร็วที่ต่ำกว่ามอเตอร์มาตรฐานแบบขับเคลื่อนโดยตรงใดๆ มาก
การกำหนดค่าทั่วไปจึงเป็นดังนี้:
มอเตอร์ 4 ขั้ว + กระปุกเกียร์
กระปุกเกียร์จะถูกเลือกตามความเร็วสายพานลำเลียง เส้นผ่านศูนย์กลางรอก น้ำหนักบรรทุก และแรงบิดที่ต้องการ
เครื่องผสมแบบไดเร็กไดรฟ์บางรุ่นสามารถใช้มอเตอร์ 6 หรือ 8 ขั้วได้
อย่างไรก็ตาม เครื่องผสมทางอุตสาหกรรมจำนวนมากต้องการความเร็วใบพัดต่ำมากและแรงบิดของเพลาสูง ส่งผลให้ มอเตอร์ 4 ขั้วรวมกับกระปุกเกียร์แบบเกลียวหรือไซโคลลอยด์ เป็นวิธีแก้ปัญหาทั่วไป
จำนวนขั้วที่ถูกต้องขึ้นอยู่กับการออกแบบของคอมเพรสเซอร์และความเร็วอินพุตที่กำหนด อย่าเปลี่ยนโครงสร้างขั้วหนึ่งเป็นอีกขั้วหนึ่งโดยไม่ตรวจสอบข้อกำหนดความเร็วของคอมเพรสเซอร์
ไม่ได้โดยตรงในแอปพลิเคชันส่วนใหญ่
การติดตั้งเชิงกลอาจพอดี แต่ความเร็วจะเปลี่ยนไปอย่างมาก
ตัวอย่างเช่น ที่ 50 Hz:
4 ขั้ว data 1450 rpm
6 ขั้ว data 970 rpm
การเปลี่ยนมอเตอร์ 4 ขั้วเป็นมอเตอร์ 6 ขั้วสามารถลดความเร็วของเครื่องจักรได้ประมาณหนึ่งในสาม
สิ่งนี้อาจมีการเปลี่ยนแปลง:
การไหลของปั๊ม
การไหลเวียนของอากาศของพัดลม
ความเร็วสายพานลำเลียง
ประสิทธิภาพของคอมเพรสเซอร์
เอาท์พุตของเครื่อง
ตรวจสอบข้อกำหนดอุปกรณ์ขับเคลื่อนทุกครั้งก่อนที่จะเปลี่ยนจำนวนขั้ว
Victory Machinery Technology Co., Ltd. จำหน่ายมอเตอร์เหนี่ยวนำทางอุตสาหกรรมสำหรับผู้ผลิตอุปกรณ์ OEM ผู้จัดจำหน่ายทางอุตสาหกรรม บริษัทซ่อมบำรุง และผู้ใช้ปลายทาง
Victory สามารถมีการกำหนดค่าเสาได้หลายแบบตามความเร็วของอุปกรณ์และสภาพการทำงานที่ต้องการ
ขึ้นอยู่กับโครงการ Victory สามารถให้:
มอเตอร์สามเฟสแบบ 2 ขั้ว
มอเตอร์สามเฟส 4 ขั้ว
มอเตอร์สามเฟส 6 ขั้ว
มอเตอร์สามเฟส 8 ขั้ว
ตัวเลือกมอเตอร์ IE2 , IE3 และ IE4
มอเตอร์เบรก
VFD - มอเตอร์หน้าที่
มอเตอร์ป้องกันการระเบิด
การกำหนดค่าแรงดันไฟฟ้าและความถี่พิเศษ
สามารถเลือก มอเตอร์ไฟฟ้ากระแสสลับ ตามระบบไฟฟ้าในพื้นที่ รวมถึงการกำหนดค่าทั่วไป 50 Hz และ 60 Hz
แรงดันไฟฟ้า ความถี่ การเชื่อมต่อ อัตราความเร็ว และกระแสไฟฟ้าควรได้รับการยืนยันร่วมกัน แทนที่จะเปลี่ยนพารามิเตอร์ทางไฟฟ้าเพียงตัวเดียว
Victory ยังจำหน่ายโซลูชั่นมอเตอร์เกียร์แบบครบวงจรอีกด้วย
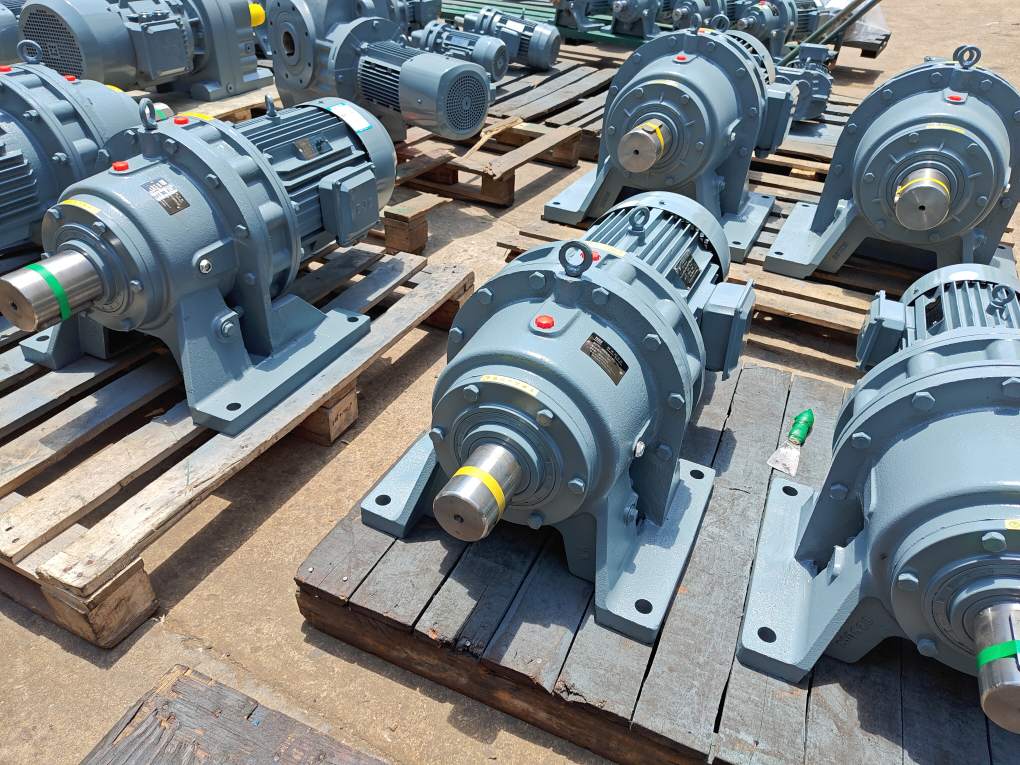
สำหรับการใช้งานที่ต้องการความเร็วต่ำมากและแรงบิดสูง เราสามารถประเมินได้:
มอเตอร์ไฟฟ้ากระแสสลับ จำนวนเสา
กำลัง มอเตอร์ไฟฟ้ากระแสสลับ
อัตราทดเกียร์
ความเร็วเอาต์พุต
แรงบิดเอาท์พุต
การจัดวางการติดตั้ง
ซึ่งช่วยพิจารณาว่ามอเตอร์ขับเคลื่อนโดยตรงขั้วสูงกว่าหรือมอเตอร์ 4 ขั้วพร้อมกระปุกเกียร์มีความเหมาะสมมากกว่ากัน
สำหรับโครงการเปลี่ยนมอเตอร์ ให้จัดเตรียม:
ป้ายชื่อมอเตอร์ที่มีอยู่
กำลังไฟพิกัด
แรงดันและความถี่
จำนวนเสาหรือความเร็วที่กำหนด
วิธีการติดตั้ง
ขนาดเฟรม
ขนาดเพลาและหน้าแปลน
อุปกรณ์ขับเคลื่อน
สภาพการทำงาน
มอเตอร์ทดแทนควรตรงตามข้อกำหนดการติดตั้งทางไฟฟ้าและกลไก
ขั้ว มอเตอร์ไฟฟ้ากระแสสลับ คือขั้วแม่เหล็กที่สร้างขึ้นโดยขดลวดสเตเตอร์ จำนวนขั้วและความถี่การจ่ายจะกำหนดความเร็วซิงโครนัสของมอเตอร์ AC
มอเตอร์ 2 ขั้วมีความเร็วเป็นสองเท่าของมอเตอร์ 4 ขั้วที่ความถี่เดียวกัน
ที่ 50 Hz ความเร็วซิงโครนัสคือ 3000 และ 1500 rpm ตามลำดับ
ความเร็วซิงโครนัสคือ 1500 rpm ที่ 50 Hz และ 1800 rpm ที่ 60 Hz โดยทั่วไปความเร็วพิกัดจริงจะอยู่ที่ประมาณ 1450 และ 1750 rpm เนื่องจากการสลิปของมอเตอร์เหนี่ยวนำ
หากมอเตอร์ทั้งสองมีกำลังพิกัดเท่ากัน มอเตอร์ 8 ขั้วความเร็วต่ำจะมีแรงบิดเพลาพิกัดสูงกว่า อย่างไรก็ตาม การนับเสาเพียงอย่างเดียวไม่ได้กำหนดแรงบิดในการสตาร์ทหรือสูงสุด
ไม่จำเป็น. แรงบิดเริ่มต้นขึ้นอยู่กับการออกแบบมอเตอร์ที่สมบูรณ์ แรงดันไฟฟ้า คุณลักษณะของโรเตอร์ วิธีการสตาร์ท และโหลด
ไม่ A VFD เปลี่ยนความถี่ของแหล่งจ่ายไฟและความเร็วของมอเตอร์ด้วย แต่จะไม่เปลี่ยนการกำหนดค่าขั้วทางกายภาพ
สายพานลำเลียงจำนวนมากใช้มอเตอร์ 4 ขั้วรวมกับกระปุกเกียร์ เนื่องจากโดยปกติแล้วสายพานลำเลียงต้องใช้ความเร็วต่ำกว่ามากและแรงบิดสูงกว่าที่มอเตอร์โดยตรงสามารถทำได้
ขึ้นอยู่กับความเร็วของมิกเซอร์ที่ต้องการ เครื่องผสมแบบไดเร็กไดรฟ์บางรุ่นใช้มอเตอร์ 6 หรือ 8 ขั้ว ในขณะที่เครื่องผสมทางอุตสาหกรรมความเร็วต่ำมักใช้มอเตอร์ 4 ขั้วพร้อมกระปุกเกียร์
เฉพาะในกรณีที่เครื่องจักรที่ขับเคลื่อนสามารถทำงานได้ที่ความเร็วประมาณครึ่งหนึ่งของความเร็วเดิมเท่านั้น ต้องตรวจสอบกำลัง เฟรม แรงบิด ขนาดเพลา และประสิทธิภาพการใช้งาน มอเตอร์ไฟฟ้ากระแสสลับ ด้วย
จำนวนขั้ว มอเตอร์ไฟฟ้ากระแสสลับ กำหนดความเร็วซิงโครนัสของมอเตอร์ AC เป็นหลัก
ที่ 50 Hz ความเร็วซิงโครนัสทั่วไปคือ:
2 เสา: 3000 rpm
4 เสา: 1500 rpm
6 เสา: 1,000 rpm
8 เสา: 750 rpm
ที่ 60 Hz จะกลายเป็น:
2 เสา: 3600 rpm
4 เสา: 1800 rpm
6 เสา: 1200 rpm
8 เสา: 900 rpm
ความเร็วมอเตอร์เหนี่ยวนำจริงจะลดลงเล็กน้อยเนื่องจากการลื่น
สำหรับมอเตอร์ที่มีกำลังพิกัดเท่ากัน ความเร็วที่ต่ำกว่าจะส่งผลให้แรงบิดเพลาพิกัดสูงขึ้น อย่างไรก็ตาม การนับจำนวนขั้วเพียงอย่างเดียวไม่สามารถกำหนดแรงบิดขณะสตาร์ท ประสิทธิภาพ หรือสมรรถนะโดยรวมของมอเตอร์ได้
ดังนั้นควรเลือกมอเตอร์ที่ถูกต้องตามความเร็วของเครื่องจักร กำลัง แรงบิด ความถี่ หน้าที่ และสภาพการทำงานที่ต้องการ
สำหรับอุปกรณ์ความเร็วต่ำมาก เช่น สายพานลำเลียง เครื่องผสม และเครื่องป้อน การใช้มอเตอร์ 4 ขั้วร่วมกับกระปุกเกียร์ที่เลือกอย่างถูกต้องมักจะมีประโยชน์มากกว่าการเพิ่มจำนวนขั้วของมอเตอร์เพียงอย่างเดียว
Victory สามารถรองรับการเลือกมอเตอร์ 2, 4, 6 และ 8 ขั้ว, การกำหนดค่า 50Hz และ 60Hz, มอเตอร์ทดแทน และโซลูชั่นมอเตอร์และกระปุกเกียร์ที่สมบูรณ์ตามการใช้งานจริงทางอุตสาหกรรม


