
Česky
Zobrazení: 0 Autor: Editor webu Čas publikování: 29. 7. 2025 Původ: místo
Při výběru třífázového indukčního motoru je jednou z prvních specifikací, které můžete vidět, počet pólů: 2pólový, 4pólový, 6pólový nebo 8pólový.
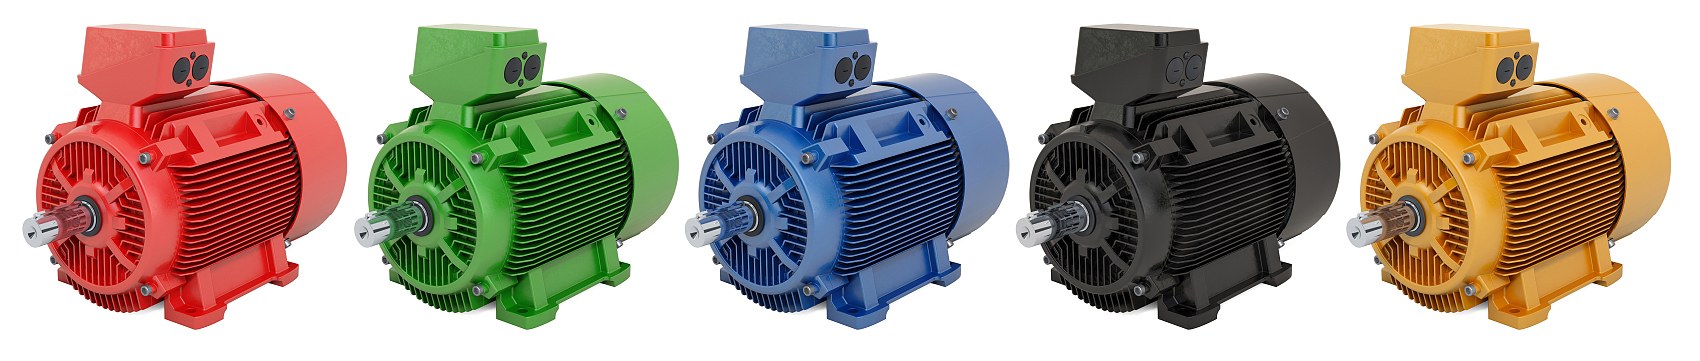
Počet pólů Elektromotor na střídavý proud je důležitý, protože přímo určuje synchronní rychlost rotujícího magnetického pole. Z praktického hlediska je to jeden z hlavních důvodů, proč jeden střídavý motor běží blízko 3000 rpm zatímco jiný motor podobného výkonu běží blízko 750 rpm na stejném 50 Hz napájecím zdroji.
Sloupy motoru jsou však často nepochopeny.
Vyšší počet pólů automaticky neznamená, že je motor 'silnější' účinnější nebo má lepší rozběhový moment. Počet pólů primárně určuje rychlost. Jmenovitý kroutící moment pak závisí na vztahu mezi výkonem motoru a skutečnými otáčkami hřídele, zatímco startovací výkon také závisí na kompletní elektrické a mechanické konstrukci motoru.
Tato příručka vysvětluje, co znamenají póly motoru, porovnává 2pólové vs. 4pólové vs. 6pólové vs 8pólové motory a ukazuje, jak počet pólů ovlivňuje rychlost, jmenovitý moment, velikost motoru a průmyslové aplikace.
Elektromotor na střídavý proud póly jsou magnetické severní a jižní póly vytvořené statorovým vinutím střídavého motoru.
Když je stator přiváděn třífázovým střídavým proudem, vinutí vytváří rotující magnetické pole. Rychlost tohoto magnetického pole závisí na dvou hlavních faktorech:
Frekvence dodávky
Počet magnetických pólů
Motor s méně póly má rychlejší rotující magnetické pole. Motor s více póly má pomalejší rotující magnetické pole.
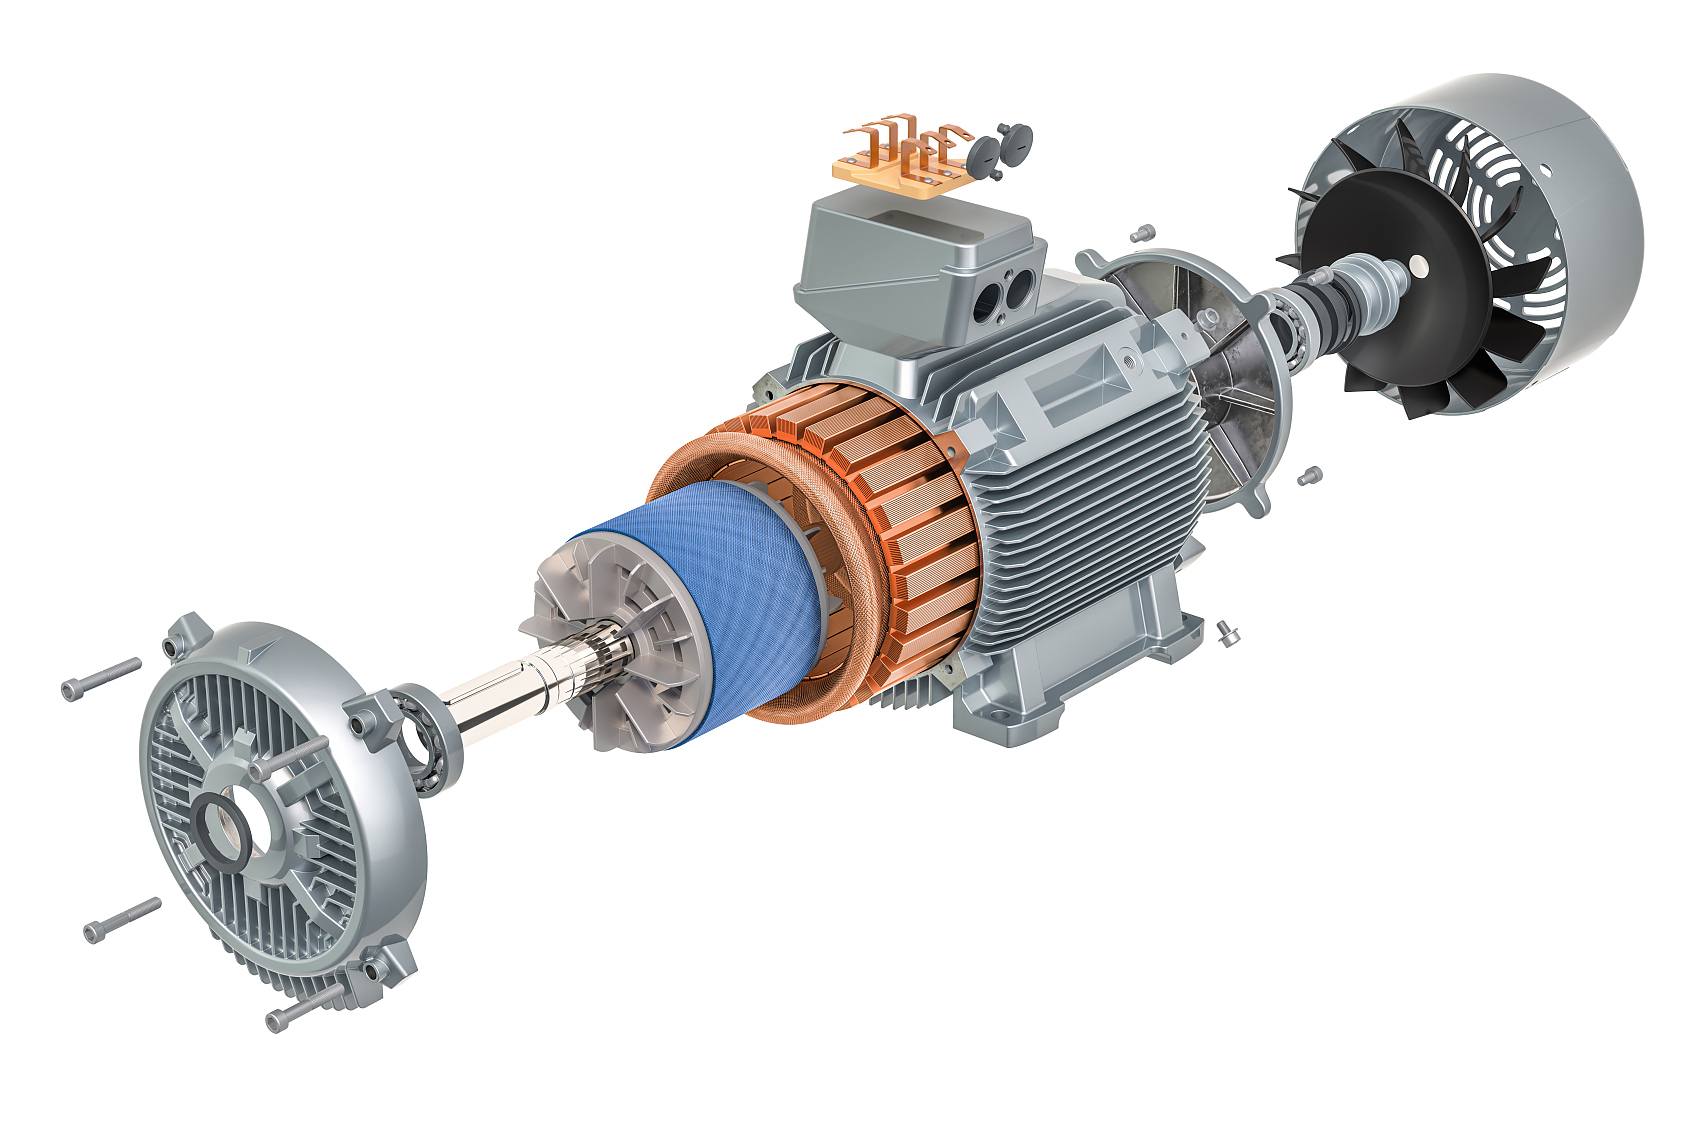
To je důvod, proč 2-pólový motor běží mnohem rychleji než 8-pólový motor, když oba pracují na stejné frekvenci.
Teoretická rychlost točivého pole se nazývá synchronní rychlost.
Lze jej vypočítat pomocí:
Synchronní rychlost ( rpm ) = 120 × Frekvence (Hz) ÷ Počet pólů
Například pro 50 Hz motor:
2 póly: 120 × 50 ÷ 2 = 3000 rpm
4 póly: 120 × 50 ÷ 4 = 1500 rpm
6 pólů: 120 × 50 ÷ 6 = 1000 rpm
8 pólů: 120 × 50 ÷ 8 = 750 rpm
Při 60 Hz se synchronní rychlosti stanou:
2 póly: 3600 rpm
4 póly: 1800 rpm
6 pólů: 1200 rpm
8 pólů: 900 rpm
Díky tomu je počet pólů jedním z nejdůležitějších parametrů při výběru průmyslového střídavého motoru.
Následující tabulka ukazuje vztah mezi počtem pólů, frekvencí a typickými otáčkami motoru.
| Elektromotor na střídavý proud Poláci | 50Hz synchronní rychlost | Typická jmenovitá rychlost při 50 Hz | 60Hz synchronní rychlost | Typická jmenovitá rychlost při 60 Hz |
2 pól |
3000 rpm |
~2850–2950 rpm |
3600 rpm |
~3450–3550 rpm |
4 pól |
1500 rpm |
~1430–1470 rpm |
1800 rpm |
~1720–1770 rpm |
6 pól |
1000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8 Pole |
750 rpm |
~710–740 rpm |
900 rpm |
~850–890 rpm |
Přesné jmenovité otáčky se liší podle výkonu motoru, třídy účinnosti, konstrukce rotoru, zatížení a výrobce.
Standardní indukční motor nemůže normálně pracovat přesně při synchronních otáčkách.
Rotor se musí otáčet o něco pomaleji než magnetické pole statoru, aby se do rotoru mohl indukovat proud a mohl vzniknout točivý moment.
Rozdíl mezi synchronní rychlostí a skutečnou rychlostí rotoru se nazývá skluz.
Například 4-pólový 50 Hz motor má:
Synchronní rychlost = 1500 rpm
ale na jeho štítku může být uvedeno:
Jmenovitá rychlost = 1450 rpm
Tento rozdíl je u indukčního motoru normální.
Při výpočtu:
Rychlost čerpadla
Rychlost ventilátoru
výstupní rychlost Převodovky a reduktory otáček
Rychlost kladky
Rychlost dopravníku
použijte motoru jmenovité otáčky , nikoli pouze teoretické synchronní otáčky.
To poskytuje přesnější výsledek.
Hlavním rozdílem jsou provozní otáčky, ale různé otáčky ovlivňují také točivý moment motoru, rozměry, hlučnost, připojená zařízení a vhodnost použití.
2-pólový motor má nejvyšší standardní rychlost otáčení mezi běžnými průmyslovými indukčními motory.
Typické rychlosti jsou přibližně:
2900 rpm při 50 Hz
3500 rpm při 60 Hz
2-pólový motor je vhodný, když poháněné zařízení vyžaduje vysokou rychlost otáčení bez přídavného převodu zvyšujícího rychlost.
Mezi typické výhody patří:
Vysoká rychlost hřídele
Kompaktní řešení pro vysokorychlostní zařízení
Přímé připojení k mnoha odstředivým zátěžím
Široce dostupné konfigurace IEC
Mezi běžné aplikace patří:
Odstředivá čerpadla
Fanoušci
Dmychadla
Vysokorychlostní stroje
Některé kompresory
Zařízení pro broušení a zpracování
Vysoká rychlost otáčení však také zvyšuje důležitost vyvážení rotoru, stavu ložisek, vibrací a správného vyrovnání.
4 -pólový motor je jednou z nejběžněji používaných konfigurací průmyslových motorů.
Typická jmenovitá rychlost je přibližně:
1450 rpm při 50 Hz
1750 rpm při 60 Hz
Nabízí praktický rozsah otáček pro velmi širokou škálu průmyslových strojů.
Mnoho čerpadel, kompresorů, pohonů strojů a převodovek je navrženo kolem přibližně 1500 rpm při 50 Hz nebo 1800 rpm při 60 Hz.
4pólový motor proto poskytuje dobrou standardní platformu pro:
Zařízení s přímým pohonem
Řemenový převod
Stroje poháněné spojkou
Převodovky a reduktory otáček aplikací
Mezi běžné aplikace patří:
Pumpy
Kompresory
Průmyslové ventilátory
Obráběcí stroje
Dopravníky s převodovkami
Míchačky s převodovkami
Šroubové převodové motory
Cykloidní převodové motory
Všeobecné výrobní zařízení
Zejména u průmyslových převodovek je 4-pólový motor kolem 1450 rpm jednou z nejběžnějších konfigurací vstupních otáček.
6pólový motor pracuje přibližně na:
960–980 rpm při 50 Hz
1150–1180 rpm při 60 Hz
To může být užitečné, když stroj vyžaduje nižší rychlost přímého pohonu než standardní 4-pólový motor.
6pólový motor může snížit nebo odstranit potřebu dalšího mechanického snížení rychlosti, když se požadovaná rychlost zařízení relativně blíží 1000 nebo 1200 rpm .
Mezi možné aplikace patří:
Velké ventilátory
Určitá čerpadla
Kompresory
Procesní stroje
Některé mixery s přímým pohonem
Speciální průmyslové stroje
Konečná volba by měla záviset na požadované rychlosti stroje a zatížení spíše než na volbě 6pólového motoru jednoduše proto, že se předpokládá, že vyšší počet pólů vytvoří lepší točivý moment.
8pólový motor poskytuje ještě nižší standardní rychlost:
Přibližně 720–740 rpm při 50 Hz
Přibližně 850–890 rpm při 60 Hz
8pólové motory jsou vhodné tam, kde je požadována relativně nízká rychlost přímého pohonu.
Aplikace mohou zahrnovat:
Velké nízkootáčkové ventilátory
Některé kompresory
Těžké procesní stroje
Speciální čerpadla
Nízkorychlostní průmyslová zařízení
Pro aplikace vyžadující mnohem nižší rychlosti, jako je 20, 40 nebo 60 rpm , samotný 8pólový motor obvykle nestačí. Obvykle je vyžadována převodovka.
Toto je jeden z nejdůležitějších bodů, kterému je třeba porozumět.
Samotný počet pólů přímo neurčuje, kolik točivého momentu může motor vyprodukovat.
Pokud však mají motory stejný jmenovitý výkon , nižší jmenovité otáčky znamenají vyšší jmenovitý kroutící moment hřídele.
Jmenovitý točivý moment lze odhadnout pomocí:
Točivý moment (Nm) = 9550 × Výkon ( kW ) ÷ Jmenovité otáčky ( rpm )
Uvažujme například čtyři hypotetické 5,5 kW motory:
| Elektromotor na střídavý proud | Přibl. Jmenovitá rychlost | Přibl. Jmenovitý točivý moment |
2 pól |
2900 rpm |
18 Nm |
4 pól |
1450 rpm |
36 Nm |
6 Pole |
970 rpm |
54 Nm |
8 Pole |
730 rpm |
72 Nm |
To ukazuje, proč motory s vyšším pólem stejného jmenovitého kW mají normálně vyšší jmenovitý točivý moment hřídele: jejich jmenovité otáčky jsou nižší.
Je nesprávné předpokládat:
Více pólů = automaticky lepší startovací moment.
Startovací moment závisí na faktorech, včetně:
Konstrukce rotoru
Konstrukce vinutí statoru
Elektromotor na střídavý proud snímek
Startovací proud
Napětí
kategorie designu Elektromotor na střídavý proud
Setrvačnost zatížení
Startovací metoda
VFD nebo nastavení softstartéru
Správně navržený 4-pólový motor může mít proto pro konkrétní stroj lepší startovací charakteristiky než jiný 6- nebo 8-pólový motor.
Pro aplikace jako:
Naložené dopravníky
Drtiče
Mixéry
Objemové stroje
Zařízení s vysokou setrvačností
vždy potvrďte startovací moment a charakteristiky zatížení odděleně od počtu pólů.
Nejběžnější srovnání je mezi 2-pólovými a 4-pólovými motory.
2-pólový motor poskytuje přibližně dvojnásobnou rychlost než 4-pólový motor při stejné frekvenci.
Při 50 Hz:
2pólové: asi 2900 rpm skutečné jmenovité otáčky
4pólové: asi 1450 rpm skutečné jmenovité otáčky
Zvolte 2-pólový motor, pokud zařízení vyžaduje vyšší přímou rychlost, jako jsou některá čerpadla a ventilátory.
Zvolte 4-pólový motor, když je vhodný přibližně 1450/1750 rpm nebo když motor pohání převodovku.
Nevybírejte pouze na základě rychlosti. Zkontrolujte jmenovité otáčky, výkon a křivku točivého momentu poháněného zařízení.
4-pólový motor běží kolem 1450 rpm při 50 Hz, zatímco 6-pólový motor běží kolem 970 rpm .
Při stejném výkonu motoru má 6pólový motor vyšší jmenovitý točivý moment hřídele kvůli nižší jmenovité rychlosti.
To však neznamená, že 6pólový motor je automaticky lepší volbou pro těžkou techniku.
Pokud je stroj navržen pro přibližně 1450 rpm :
→ Normálně je vhodný 4pólový.
Pokud to vyžaduje přibližně 960 rpm přímého disku:
→ Vhodnější může být 6pólový.
Pokud to vyžaduje pouze 60 rpm :
→ Ani jedno není vhodné pro přímý pohon; obvykle je nutná převodovka.
Hlavním rozdílem mezi 6pólovými a 8pólovými motory je opět rychlost.
Při 50 Hz:
6 pólů: kolem 970 rpm
8 pólů: kolem 730 rpm
8pólový motor stejného jmenovitého výkonu kW bude mít vyšší jmenovitý točivý moment na hřídeli, protože pracuje pomaleji.
Je však třeba vzít v úvahu i další aspekty – včetně nákladů, velikosti rámce, účinnosti, startovacích charakteristik a dostupnosti.
To je zvláště důležité pro dopravníky a míchací zařízení.
Stroj může vyžadovat výstupní rychlost pouze:
100 rpm
60 rpm
40 rpm
20 rpm
Volba 8pólového motoru stále dostatečně nesníží otáčky.
V těchto aplikacích je jedno společné řešení:
4-pólový motor + převodovka
Například:
1450 rpm motor + 25:1 převodovka ≈ 58 rpm výstupní rychlost
Převodovka může zajistit:
Mnohem nižší výstupní rychlost
Výrazné násobení točivého momentu
Pružné převodové poměry
Různé směry výstupního hřídele
Kompaktní mechanická integrace
4-pólový motor se spirálovou, šnekovou nebo cykloidní převodovkou je široce používán pro:
Dopravníky
Průmyslové mixéry
Agitátory
Šnekové dopravníky
Podavače
Systémy manipulace s materiálem
Volba více pólů proto není vždy nejlepším způsobem, jak dosáhnout nízké rychlosti stroje.
Účinnost Elektromotor na střídavý proud je ovlivněna mnohem více než počtem pólů.
Mezi důležité faktory patří:
Elektromotor na střídavý proud výkon
Elektromagnetický design
Ztráty mědi
Ztráty jádra
Ztráty rotoru
Ložiskové a mechanické ztráty
Systém chlazení
Třída účinnosti
Provozní zatížení
Motory s vyšším pólem proto nejsou automaticky účinnější než motory s nižším pólem.
Třídy účinnosti jako IE2 , IE3 a IE4 poskytují mnohem užitečnější základ pro porovnávání energetického výkonu motoru.
Při výběru průmyslového motoru porovnejte:
Počet pólů
Jmenovitý výstup
Jmenovitá účinnost
Provozní zatížení
Povinnost
Místní požadavky na účinnost
spíše než za předpokladu, že samotný počet pólů určuje spotřebu energie.
Měnič s proměnnou frekvencí mění otáčky motoru změnou napájecí frekvence.
Nemění . fyzický počet pólů motoru
Například 4-pólový motor zůstává 4-pólovým motorem, když je ovládán pomocí VFD .
4pólový motor má synchronní rychlost:
1500 rpm při 50 Hz
1200 rpm při 40 Hz
900 rpm při 30 Hz
Skutečná rychlost indukčního motoru zůstává mírně pod těmito synchronními hodnotami.
Dlouhodobý nízkofrekvenční provoz může snížit chladicí výkon standardního ventilátoru namontovaného na hřídeli.
Pro aplikace vyžadující nepřetržitý nízkorychlostní provoz zvažte:
VFD -zátěžový motor
Nezávislý ventilátor chlazení
Teplotní ochrana jako PTC nebo PT100
Ano.
Některé motory jsou konstruovány jako dvourychlostní nebo motory s přepínáním pólů.
Mohou měnit efektivní konfiguraci pólů prostřednictvím různých připojení vinutí.
Příklady:
2/4 pól
4/8 pól
4/2 pól
Tyto motory se používají tam, kde jsou vyžadovány dvě pevné provozní rychlosti bez použití VFD .
Standardní jednorychlostní motor však nemůže jednoduše přepnout ze 4 na 6 pólů běžnými změnami kabeláže.
Začněte s požadovanou rychlostí poháněného stroje.
Určete, zda zařízení vyžaduje přibližně:
3000 rpm
1500 rpm
1000 rpm
750 rpm
Nebo mnohem nižší rychlost vyžadující převodovku
Stejný počet pólů funguje při různých rychlostech v systémech 50 Hz a 60 Hz.
Vypočítejte výkon motoru požadovaný strojem.
Nespoléhejte se pouze na počet pólů.
Pokud zařízení vyžaduje výrazně nižší rychlost, standardní 4-pólový motor s převodovkou může poskytnout flexibilnější řešení.
Zvážit:
IE2 / IE3 / IE4 účinnost
S1 nepřetržitý provoz
Okolní teplota
IP ochrana
Startovací metoda
operace VFD
Instalace
Požadavky na nebezpečný prostor
Odstředivá čerpadla běžně používají 2- nebo 4-pólové motory v závislosti na hydraulickém provedení.
Otáčky motoru vždy přizpůsobte jmenovitým otáčkám výrobce čerpadla.
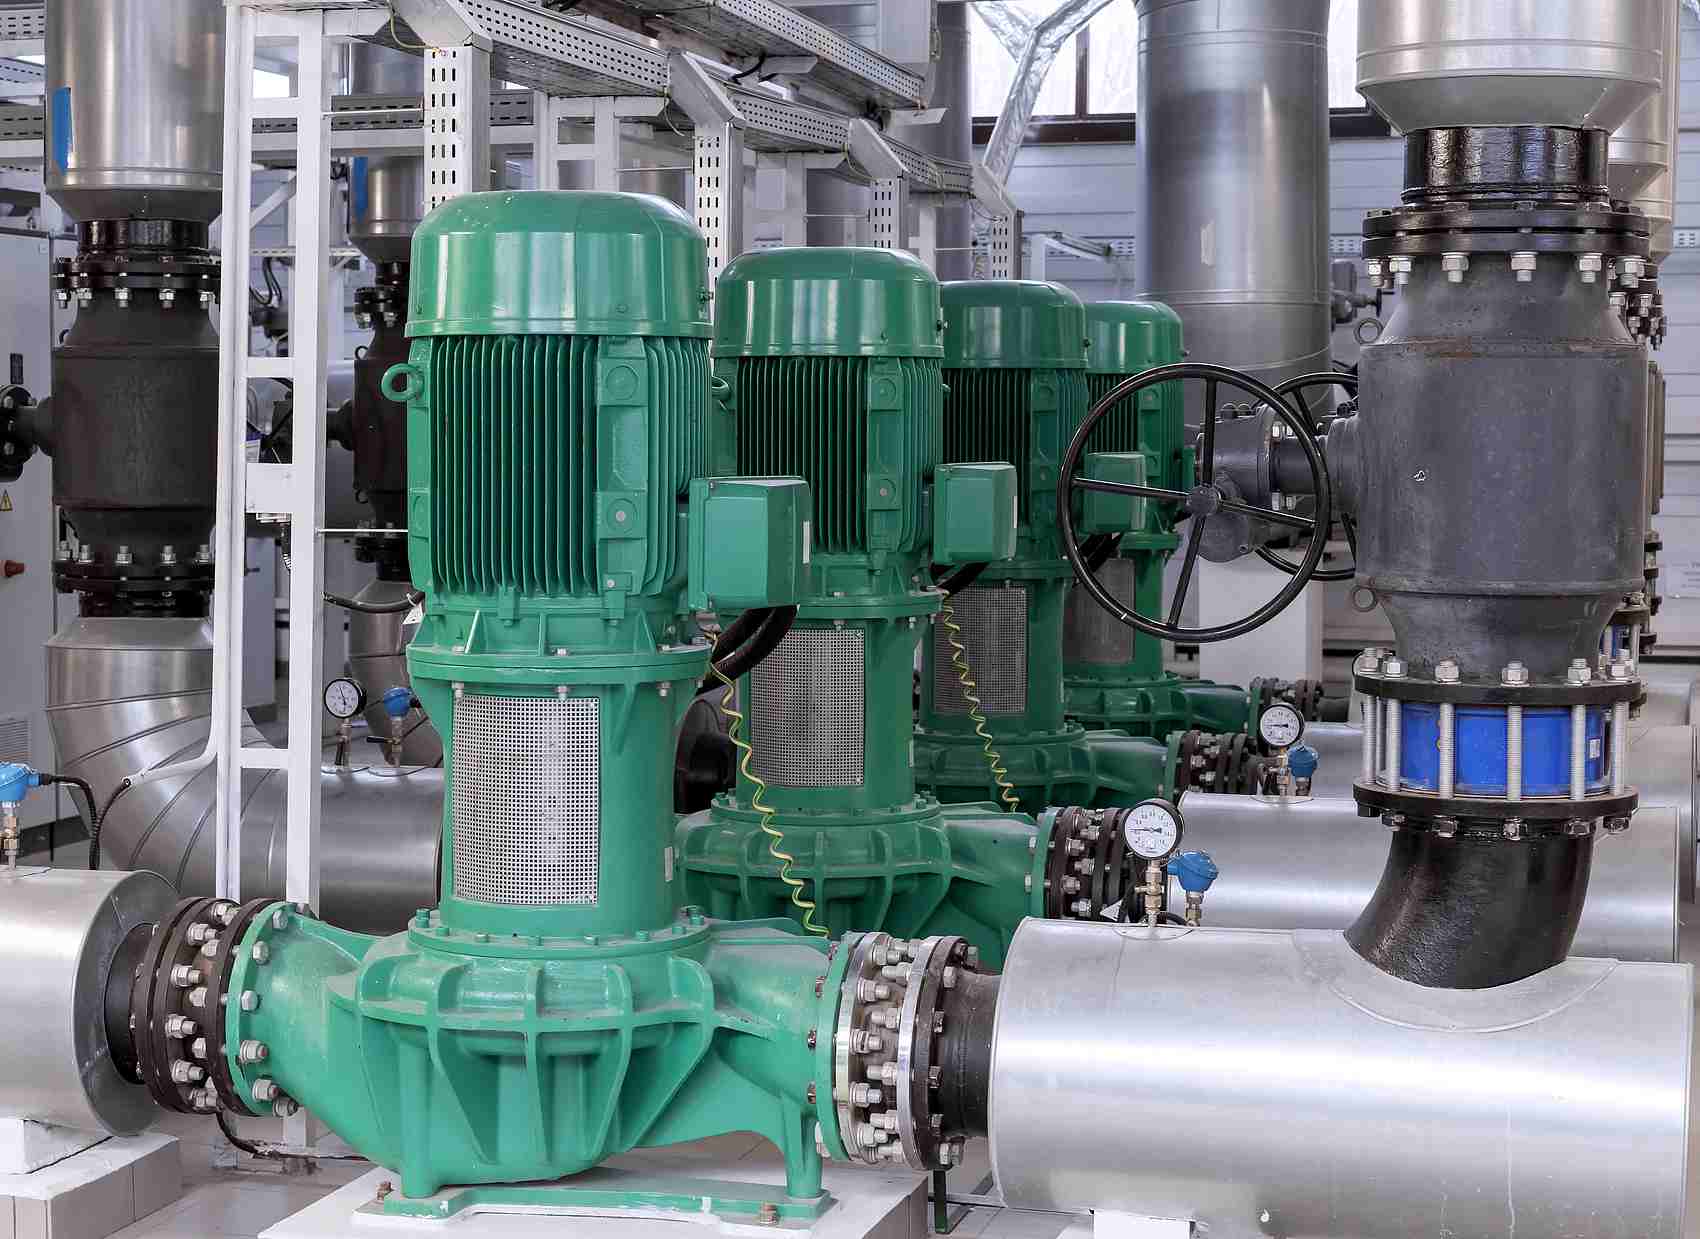
Běžné jsou 2-pólové a 4-pólové motory, zatímco větší nízkootáčkové ventilátory mohou používat 6- nebo 8-pólové motory.
Většina dopravníků vyžaduje mnohem nižší rychlosti než jakýkoli standardní motor s přímým pohonem.
Běžná konfigurace je tedy:
4-pólový motor + převodovka
Převodovka se volí podle rychlosti dopravníku, průměru řemenice, zatížení a požadovaného krouticího momentu.
Některé míchačky s přímým pohonem mohou používat 6- nebo 8-pólové motory.
Mnoho průmyslových mixérů však vyžaduje velmi nízké otáčky oběžného kola a vysoký kroutící moment hřídele, takže 4-pólový motor kombinovaný se spirálovou nebo cykloidní převodovkou je běžné řešení.
Správný počet pólů závisí na konstrukci kompresoru a jmenovitých vstupních otáčkách. Nikdy nenahrazujte jednu konfiguraci pólů za jinou, aniž byste zkontrolovali požadavek na otáčky kompresoru.
Ne přímo ve většině aplikací.
Mechanická instalace může sedět, ale rychlost se výrazně změní.
Například při 50 Hz:
4 pól ≈ 1450 rpm
6 pólů ≈ 970 rpm
Výměna 4pólového motoru za 6pólový by mohla snížit rychlost stroje přibližně o jednu třetinu.
Toto se může změnit:
Průtok čerpadla
Proudění vzduchu ventilátorem
Rychlost dopravníku
Výkon kompresoru
Výkon stroje
Před změnou počtu pólů vždy potvrďte požadavek na poháněné zařízení.
Victory Machinery Technology Co., Ltd. dodává průmyslové indukční motory pro výrobce zařízení OEM, průmyslové distributory, servisní společnosti a koncové uživatele.
Victory může poskytnout více konfigurací tyčí podle požadované rychlosti zařízení a provozních podmínek.
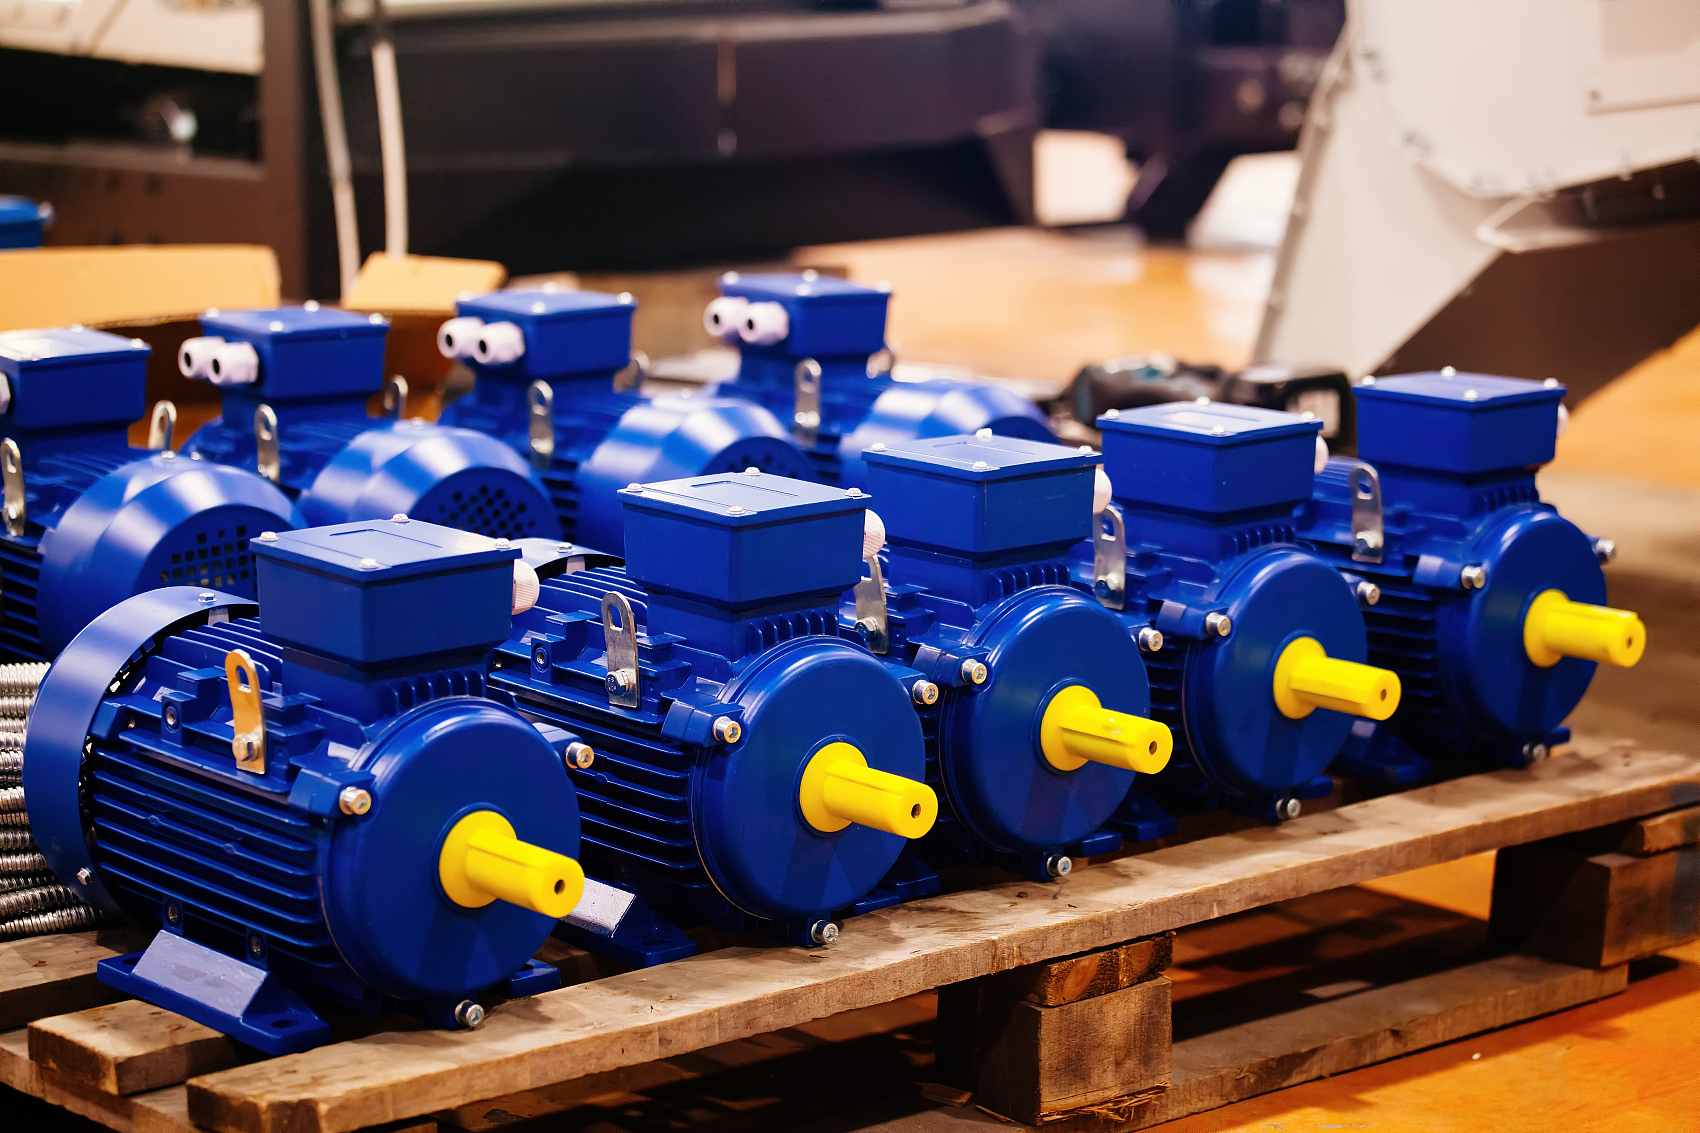
V závislosti na projektu může Victory poskytnout:
2-pólové třífázové motory
4-pólové třífázové motory
6-pólové třífázové motory
8-pólové třífázové motory
Možnosti motoru IE2 , IE3 a IE4
Brzdové motory
VFD -zátěžové motory
Nevýbušné motory
Speciální konfigurace napětí a frekvence
Elektromotor na střídavý proud lze vybrat podle místních elektrických systémů, včetně běžných konfigurací 50 Hz a 60 Hz.
Napětí, frekvence, připojení, jmenovitá rychlost a proud by měly být potvrzeny společně a neměnit pouze jeden elektrický parametr.
Victory také dodává kompletní řešení převodových motorů.
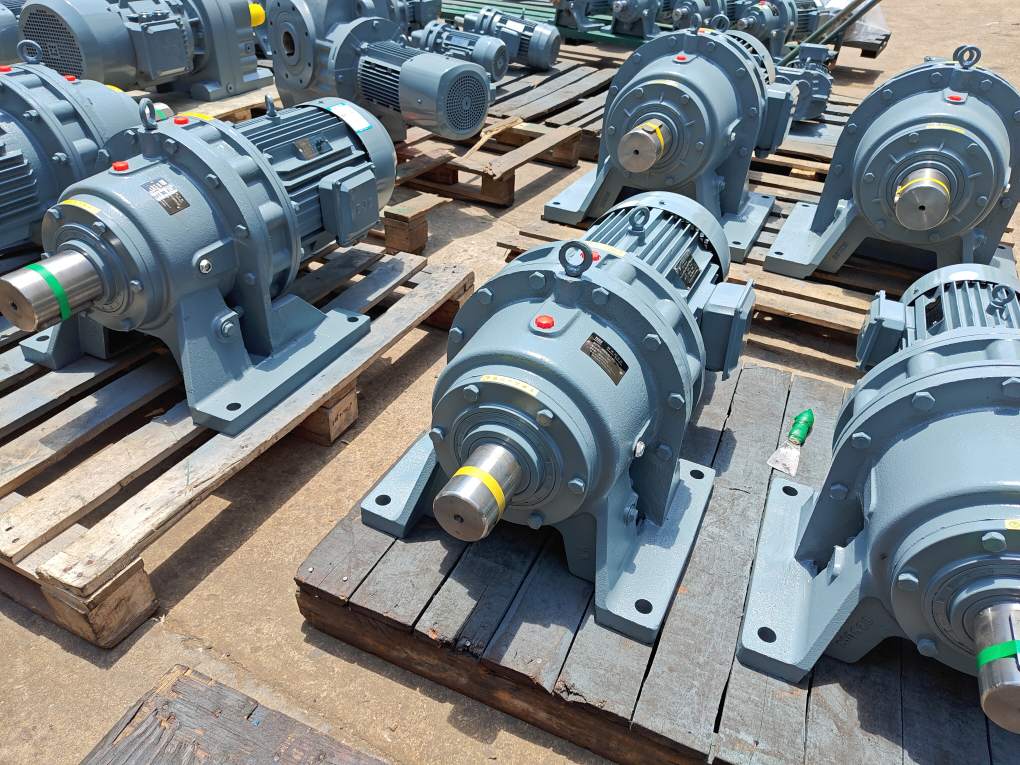
Pro aplikace vyžadující velmi nízké otáčky a vysoký točivý moment můžeme vyhodnotit:
Elektromotor na střídavý proud počet pólů
Elektromotor na střídavý proud výkon
Převodový poměr
Výstupní rychlost
Výstupní točivý moment
Montážní uspořádání
To pomáhá určit, zda je vhodnější motor s přímým pohonem s vyšším pólem nebo 4pólový motor s převodovkou.
Pro projekty výměny motoru poskytněte:
Stávající typový štítek motoru
Jmenovitý výkon
Napětí a frekvence
Počet pólů nebo jmenovitá rychlost
Způsob montáže
Velikost rámu
Rozměry hřídele a příruby
Poháněné zařízení
Provozní podmínky
Náhradní motor by měl odpovídat požadavkům na elektrický výkon i mechanickou instalaci.
Elektromotor na střídavý proud póly jsou magnetické póly vytvořené vinutím statoru. Počet pólů a frekvence napájení určují synchronní rychlost střídavého motoru.
2-pólový motor je přibližně dvakrát rychlejší než 4-pólový motor při stejné frekvenci.
Při 50 Hz jsou jejich synchronní rychlosti 3000 a 1500 rpm v tomto pořadí.
Synchronní rychlost je 1500 rpm při 50 Hz a 1800 rpm při 60 Hz. Skutečná jmenovitá rychlost je typicky kolem 1450 a 1750 rpm kvůli prokluzu indukčního motoru.
Pokud mají oba motory stejný jmenovitý výkon, bude mít 8pólový motor s nižší rychlostí vyšší jmenovitý točivý moment hřídele. Samotný počet pólů však neurčuje startovací nebo maximální točivý moment.
Ne nutně. Rozběhový moment závisí na celkové konstrukci motoru, napětí, charakteristikách rotoru, způsobu spouštění a zatížení.
Ne. A VFD mění frekvenci napájení a tím i otáčky motoru, ale nemění fyzickou konfiguraci pólů.
Mnoho dopravníků používá 4-pólový motor kombinovaný s převodovkou, protože dopravník normálně vyžaduje mnohem nižší rychlost a vyšší točivý moment, než může poskytnout přímý motor.
Záleží na požadované rychlosti mixéru. Některé míchačky s přímým pohonem používají 6- nebo 8-pólové motory, zatímco pomaloběžné průmyslové míchačky běžně používají 4-pólový motor s převodovkou.
Pouze v případě, že poháněný stroj může pracovat přibližně poloviční rychlostí. Elektromotor na střídavý proud musí být také zkontrolován výkon, rám, krouticí moment, rozměry hřídele a výkon aplikace.
Počet pólů Elektromotor na střídavý proud primárně určuje synchronní rychlost střídavého motoru.
Při 50 Hz jsou běžné synchronní rychlosti:
2 pól: 3000 rpm
4 póly: 1500 rpm
6 pólů: 1000 rpm
8 pólů: 750 rpm
Při 60 Hz se stávají:
2 pól: 3600 rpm
4 póly: 1800 rpm
6 pólů: 1200 rpm
8 pólů: 900 rpm
Skutečná rychlost indukčního motoru je o něco nižší kvůli prokluzu.
U motorů se stejným jmenovitým výkonem mají nižší otáčky za následek vyšší jmenovitý moment hřídele. Samotný počet pólů však neurčuje startovací moment, účinnost nebo celkový výkon motoru.
Správný motor by proto měl být vybrán podle požadované rychlosti stroje, výkonu, točivého momentu, frekvence, zatížení a provozních podmínek.
U zařízení s velmi nízkou rychlostí, jako jsou dopravníky, míchačky a podavače, je použití 4pólového motoru spolu se správně zvolenou převodovkou často praktičtější než samotné zvyšování počtu pólů motoru.
Victory může podporovat výběr 2-, 4-, 6- a 8-pólových motorů, konfigurace 50Hz a 60Hz, náhradní motory a kompletní řešení motoru a převodovky podle aktuální průmyslové aplikace.


