
فارسی
بازدید: 0 نویسنده: ویرایشگر سایت زمان انتشار: 29/07/2025 منبع: سایت
هنگام انتخاب یک موتور القایی سه فاز، یکی از اولین مشخصاتی که ممکن است مشاهده کنید، تعداد قطب است: 2 قطب، 4 قطب، 6 قطب یا 8 قطب..
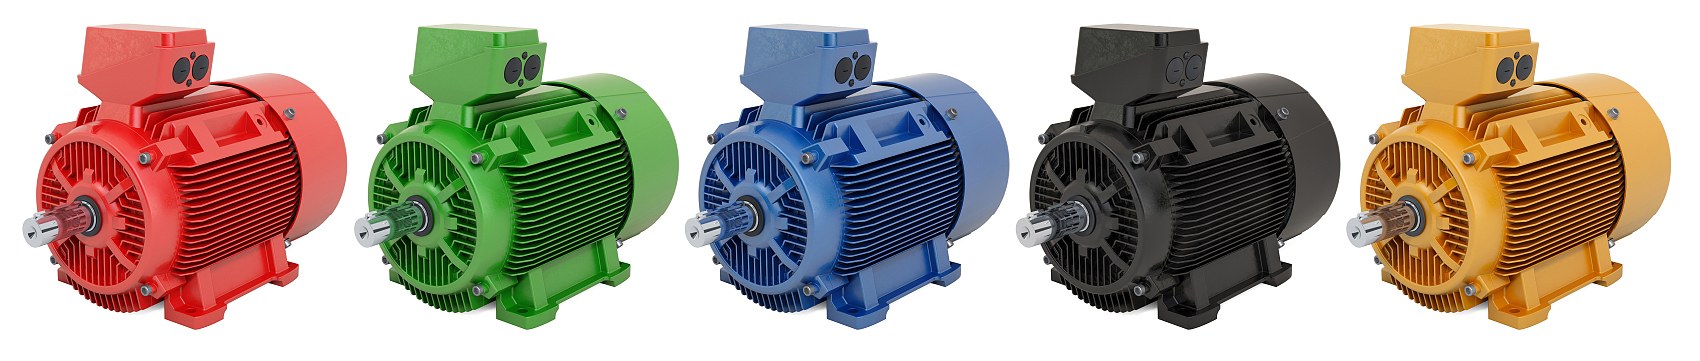
موتور الکتریکی AC شمارش قطب مهم است زیرا مستقیماً سرعت همزمان میدان مغناطیسی دوار را تعیین میکند. از نظر عملی، یکی از دلایل اصلی این است که یک موتور AC نزدیک به 3000 rpm کار می کند در حالی که موتور دیگری با قدرت مشابه نزدیک به 750 rpm روی همان منبع تغذیه 50 هرتز کار می کند.
با این حال، قطب های موتور اغلب اشتباه گرفته می شوند.
تعداد قطب های بیشتر به طور خودکار به این معنی نیست که موتور 'قوی تر' کارآمدتر است یا گشتاور راه اندازی بهتری دارد. تعداد قطب ها در درجه اول سرعت را تعیین می کند. گشتاور نامی سپس به رابطه بین قدرت موتور و سرعت واقعی محور بستگی دارد، در حالی که عملکرد راه اندازی نیز به طراحی کامل موتور الکتریکی و مکانیکی بستگی دارد.
این راهنما توضیح می دهد که قطب های موتور به چه معنا هستند، موتورهای 2 قطبی در مقابل 4 قطبی را در مقابل موتورهای 6 قطبی در مقابل 8 قطبی مقایسه می کند و نشان می دهد که چگونه تعداد قطب ها بر سرعت، گشتاور نامی، اندازه موتور و کاربردهای صنعتی تأثیر می گذارد.
قطب های موتور الکتریکی AC قطب شمال و جنوب مغناطیسی هستند که توسط سیم پیچ استاتور یک موتور AC ایجاد می شوند.
هنگامی که برق AC سه فاز به استاتور عرضه می شود، سیم پیچ ها یک میدان مغناطیسی دوار ایجاد می کنند. سرعت این میدان مغناطیسی به دو عامل اصلی بستگی دارد:
فرکانس عرضه
تعداد قطب های مغناطیسی
موتور با قطب های کمتر دارای میدان مغناطیسی چرخشی سریع تری است. موتور با قطب های بیشتر دارای میدان مغناطیسی چرخشی کندتر است.
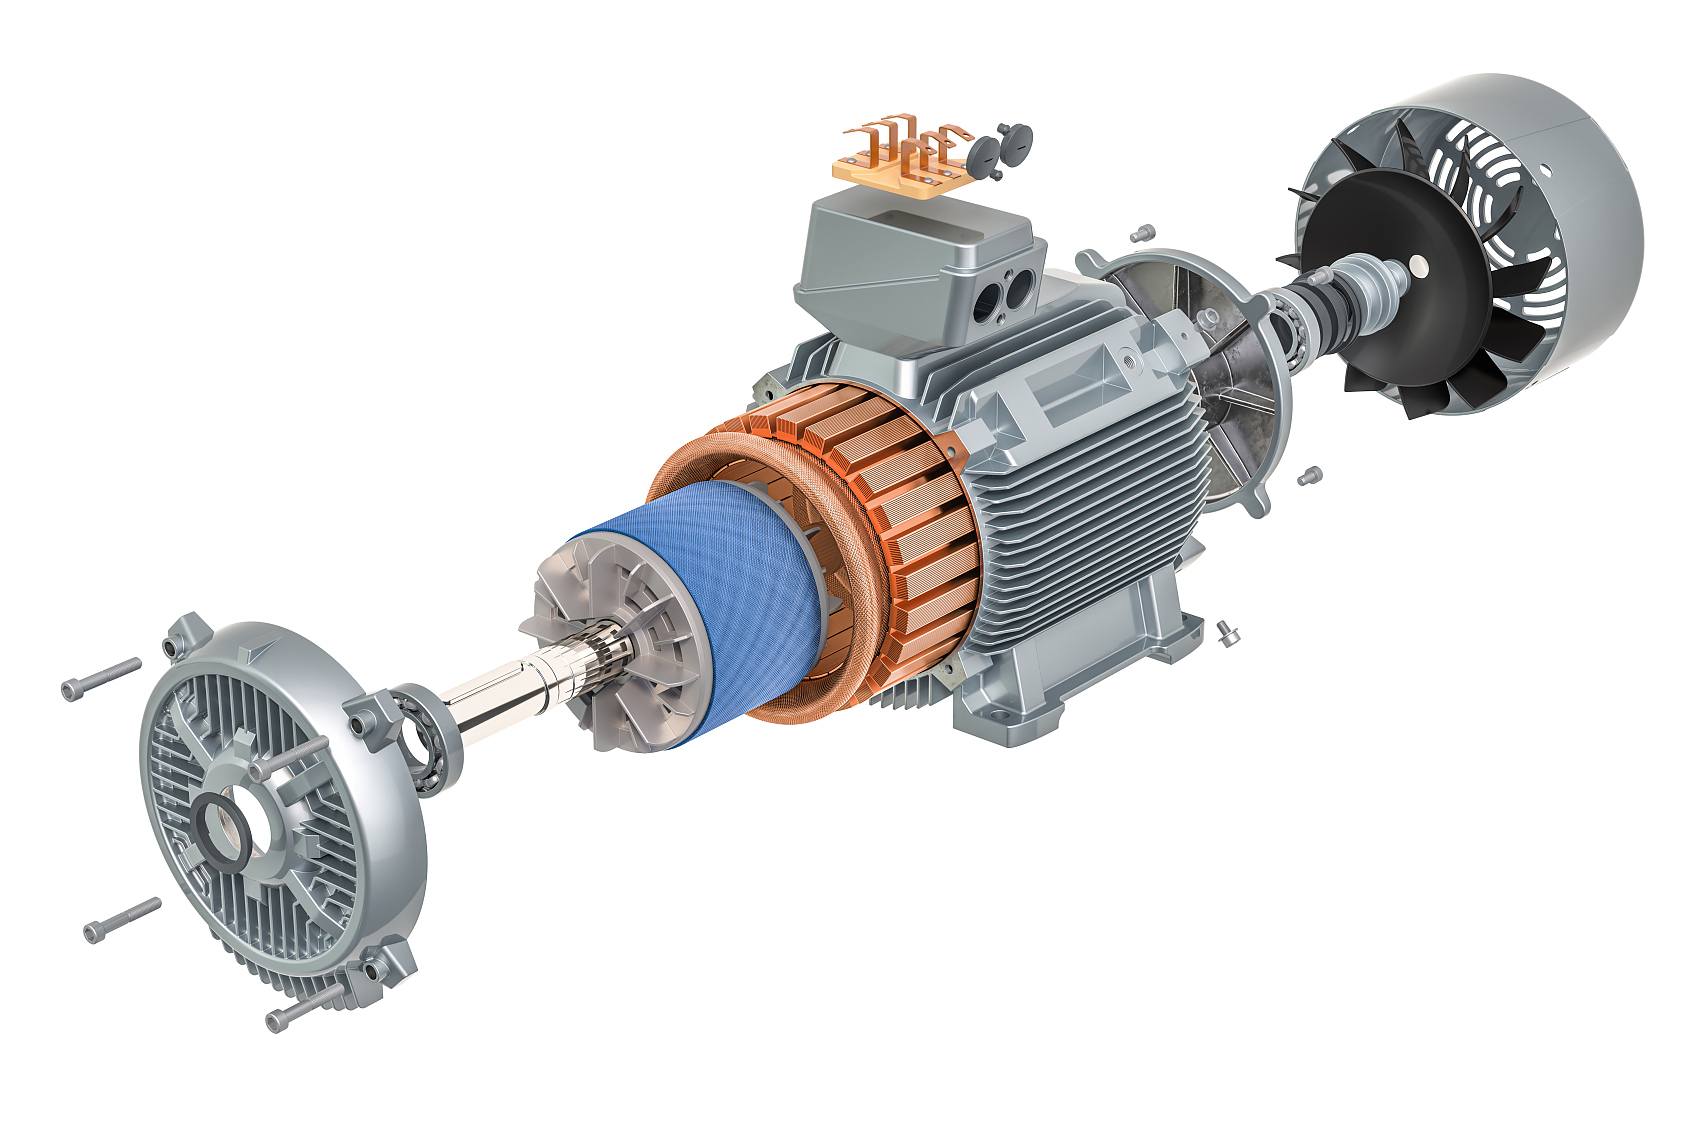
به همین دلیل است که یک موتور 2 قطبی زمانی که هر دو در یک فرکانس کار می کنند بسیار سریعتر از یک موتور 8 قطبی کار می کند.
سرعت میدان چرخشی نظری را سرعت سنکرون می نامند.
می توان آن را با استفاده از:
سرعت سنکرون ( rpm ) = 120 × فرکانس (هرتز) ÷ تعداد قطب ها
به عنوان مثال، برای یک موتور 50 هرتز:
2 قطب: 120 × 50 ÷ 2 = 3000 rpm
4 قطب: 120 × 50 ÷ 4 = 1500 rpm
6 قطب: 120 × 50 ÷ 6 = 1000 rpm
8 قطب: 120 × 50 ÷ 8 = 750 rpm
در فرکانس 60 هرتز، سرعت سنکرون تبدیل می شود:
2 قطب: 3600 rpm
4 قطب: 1800 rpm
6 قطب: 1200 rpm
8 قطب: 900 rpm
این باعث می شود که شمارش قطب یکی از مهمترین پارامترها هنگام انتخاب یک موتور AC صنعتی باشد.
جدول زیر رابطه بین تعداد قطب، فرکانس و سرعت معمولی موتور را نشان می دهد.
| موتور الکتریکی AC قطب | سرعت سنکرون 50 هرتز | سرعت نامی معمولی در 50 هرتز | سرعت سنکرون 60 هرتز | سرعت نامی معمولی در 60 هرتز |
2 قطب |
3000 rpm |
~2850–2950 rpm |
3600 rpm |
~3450–3550 rpm |
4 قطب |
1500 rpm |
~1430–1470 rpm |
1800 rpm |
~1720–1770 rpm |
6 قطب |
1000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8 قطب |
750 rpm |
~710–740 rpm |
900 rpm |
~850–890 rpm |
سرعت نامی دقیق با توجه به توان موتور، کلاس بازده، طراحی روتور، بار و سازنده متفاوت است.
یک موتور القایی استاندارد معمولاً نمی تواند دقیقاً با سرعت سنکرون کار کند.
روتور باید کمی کندتر از میدان مغناطیسی استاتور بچرخد تا بتوان جریانی را به روتور القا کرد و گشتاور تولید کرد.
تفاوت بین سرعت سنکرون و سرعت واقعی روتور لغزش نامیده می شود.
به عنوان مثال، یک موتور 4 قطبی 50 هرتز دارای:
سرعت سنکرون = 1500 rpm
اما پلاک آن ممکن است نشان دهد:
سرعت نامی = 1450 rpm
این تفاوت برای یک موتور القایی طبیعی است.
هنگام محاسبه:
سرعت پمپ
سرعت فن
سرعت خروجی گیربکسها و کاهندههای سرعت
سرعت قرقره
سرعت نوار نقاله
موتور استفاده کنید از سرعت نامی ، نه تنها از سرعت سنکرون نظری.
این نتیجه دقیق تری را ارائه می دهد.
تفاوت اصلی سرعت عملکرد است، اما سرعت های مختلف بر گشتاور موتور، ابعاد، نویز، تجهیزات متصل و مناسب بودن برنامه نیز تأثیر می گذارد.
یک موتور 2 قطبی بالاترین سرعت چرخش استاندارد را در بین موتورهای القایی صنعتی رایج دارد.
سرعت های معمول تقریباً عبارتند از:
2900 rpm در 50 هرتز
3500 rpm در 60 هرتز
یک موتور 2 قطبی زمانی مناسب است که تجهیزات رانده شده به سرعت چرخشی بالا بدون انتقال اضافی افزایش دهنده سرعت نیاز دارند.
مزایای معمول عبارتند از:
سرعت شفت بالا
راه حل فشرده برای تجهیزات با سرعت بالا
اتصال مستقیم به بسیاری از بارهای گریز از مرکز
پیکربندیهای IEC در دسترس است
کاربردهای رایج عبارتند از:
پمپ های گریز از مرکز
طرفداران
دمنده ها
ماشین آلات با سرعت بالا
چند کمپرسور
تجهیزات سنگ زنی و پردازش
با این حال، سرعت چرخش بالا نیز اهمیت تعادل روتور، وضعیت بلبرینگ، لرزش و تراز صحیح را افزایش می دهد.
موتور 4 قطبی یکی از پرکاربردترین موتورهای صنعتی است.
سرعت نامی معمولی تقریباً است:
1450 rpm در 50 هرتز
1750 rpm در 60 هرتز
محدوده سرعت عملی را برای طیف وسیعی از ماشین های صنعتی ارائه می دهد.
بسیاری از پمپها، کمپرسورها، درایوهای ماشینآلات و ورودیهای گیربکس تقریباً 1500 rpm در 50 هرتز یا 1800 rpm در 60 هرتز طراحی شدهاند.
بنابراین یک موتور 4 قطبی یک پلت فرم استاندارد خوب برای موارد زیر فراهم می کند:
تجهیزات درایو مستقیم
انتقال تسمه
ماشین آلات کوپلینگ محور
گیربکسها و کاهندههای سرعت برنامه
کاربردهای رایج عبارتند از:
پمپ ها
کمپرسورها
فن های صنعتی
ماشین ابزار
نوار نقاله با گیربکس
میکسر با گیربکس
موتورهای دنده حلزونی
موتورهای دنده سیکلوئیدی
تجهیزات تولید عمومی
مخصوصاً برای گیربکس های صنعتی، یک موتور 4 قطبی در حدود 1450 rpm یکی از رایج ترین پیکربندی های سرعت ورودی است.
یک موتور 6 قطبی تقریباً در موارد زیر کار می کند:
960–980 rpm در 50 هرتز
1150–1180 rpm در 60 هرتز
زمانی که ماشین به سرعت درایو مستقیم کمتری نسبت به موتور 4 قطبی استاندارد نیاز دارد، می تواند مفید باشد.
هنگامی که سرعت تجهیزات مورد نیاز نسبتاً نزدیک به 1000 یا 1200 rpm باشد، یک موتور 6 قطبی ممکن است نیاز به کاهش سرعت مکانیکی اضافی را کاهش دهد یا از بین ببرد.
برنامه های کاربردی ممکن عبارتند از:
طرفداران بزرگ
پمپ های خاص
کمپرسورها
ماشین آلات فرآیند
برخی از میکسرهای درایو مستقیم
ماشین آلات صنعتی خاص
انتخاب نهایی باید به سرعت و بار مورد نیاز دستگاه بستگی داشته باشد تا اینکه موتور 6 قطبی را انتخاب کنید، زیرا فرض می شود تعداد قطب های بالاتر برای تولید گشتاور بهتر است.
یک موتور 8 قطبی سرعت استاندارد کمتری را فراهم می کند:
تقریباً 720–740 rpm در 50 هرتز
تقریباً 850–890 rpm در 60 هرتز
موتورهای 8 قطبی زمانی مناسب هستند که به سرعت درایو مستقیم نسبتاً کم نیاز باشد.
برنامه های کاربردی ممکن است شامل موارد زیر باشد:
فن های بزرگ کم سرعت
کمپرسورهای خاص
ماشین آلات فرآیند سنگین
پمپ های مخصوص
تجهیزات صنعتی با سرعت پایین
برای برنامه هایی که به سرعت های بسیار کمتری مانند 20، 40 یا 60 rpm نیاز دارند، معمولاً یک موتور 8 قطبی به تنهایی کافی نیست. یک گیربکس معمولاً مورد نیاز است.
این یکی از مهمترین نکاتی است که باید فهمید.
تعداد قطب ها به خودی خود مستقیماً تعیین نمی کند که یک موتور چقدر گشتاور می تواند تولید کند.
با این حال، هنگامی که موتورها دارای قدرت نامی یکسانی هستند ، سرعت نامی کمتر به معنای گشتاور شافت نامی بالاتر است.
گشتاور نامی را می توان با موارد زیر تخمین زد:
گشتاور (Nm) = 9550 × قدرت ( kW ) ÷ سرعت نامی ( rpm )
به عنوان مثال، چهار موتور فرضی 5.5 kW را در نظر بگیرید:
| موتور الکتریکی AC | تقریبا سرعت رتبه بندی شده | تقریبا گشتاور نامی |
2 قطب |
2900 rpm |
18 نیوتن متر |
4 قطب |
1450 rpm |
36 نیوتن متر |
6 قطب |
970 rpm |
54 نیوتن متر |
8 قطب |
730 rpm |
72 نیوتن متر |
این نشان میدهد که چرا موتورهای قطب بالاتر با همان kW دارای گشتاور نامی شافت بالاتر هستند: سرعت نامی آنها کمتر است.
این فرض نادرست است:
قطب های بیشتر = گشتاور شروع بهتر به طور خودکار.
گشتاور راه اندازی به عوامل زیر بستگی دارد:
طراحی روتور
طراحی سیم پیچ استاتور
موتور الکتریکی AC قاب
جریان شروع
ولتاژ
دسته طراحی موتور الکتریکی AC
اینرسی بار
روش شروع
VFD یا تنظیمات سافت استارتر
بنابراین یک موتور 4 قطبی که به درستی طراحی شده است ممکن است ویژگی های راه اندازی بهتری برای یک ماشین خاص نسبت به موتور 6 یا 8 قطب دیگر داشته باشد.
برای کاربردهایی مانند:
نوار نقاله های بارگذاری شده
سنگ شکن ها
میکسرها
ماشین های جابجایی مثبت
تجهیزات با اینرسی بالا
همیشه مشخصات گشتاور راه اندازی و بار را جدا از تعداد قطب ها تأیید کنید.
رایج ترین مقایسه بین موتورهای 2 و 4 قطبی است.
یک موتور 2 قطبی تقریباً دو برابر سرعت یک موتور 4 قطبی در همان فرکانس ارائه می دهد.
در 50 هرتز:
2 قطب: حدود 2900 rpm سرعت نامی واقعی
4 قطب: حدود 1450 rpm سرعت نامی واقعی
هنگامی که تجهیزات به سرعت مستقیم بالاتری مانند پمپ ها و فن های خاص نیاز دارند، یک موتور 2 قطبی را انتخاب کنید.
هنگامی که تقریباً 1450/1750 rpm مناسب است یا زمانی که موتور گیربکس را به حرکت در می آورد، یک موتور 4 قطبی را انتخاب کنید.
فقط بر اساس سرعت انتخاب نکنید. سرعت نامی، توان مورد نیاز و منحنی گشتاور تجهیزات رانده را بررسی کنید.
یک موتور 4 قطبی حدود 1450 rpm در 50 هرتز کار می کند، در حالی که یک موتور 6 قطبی حدود 970 rpm کار می کند.
در همان قدرت موتور، موتور 6 قطبی به دلیل سرعت نامی کمتر، گشتاور شفت نامی بالاتری دارد.
با این حال، این بدان معنا نیست که یک موتور 6 قطبی به طور خودکار انتخاب بهتری برای تجهیزات سنگین است.
اگر ماشینی برای حدود 1450 rpm طراحی شده باشد:
→ 4 قطبی معمولاً مناسب است.
اگر تقریباً به 960 rpm درایو مستقیم نیاز دارد:
→ 6 قطبی ممکن است مناسب تر باشد.
اگر فقط به 60 rpm نیاز دارد:
→ هیچکدام برای درایو مستقیم مناسب نیستند. یک گیربکس معمولا مورد نیاز است.
تفاوت اصلی بین موتورهای 6 قطبی و 8 قطبی دوباره سرعت است.
در 50 هرتز:
6 قطب: حدود 970 rpm
8 قطب: حدود 730 rpm
یک موتور 8 قطبی با همان رتبه kW گشتاور شفت نامی بالاتری دارد زیرا کندتر کار می کند.
اما ملاحظات دیگر - از جمله هزینه، اندازه قاب، کارایی، ویژگی های شروع و در دسترس بودن - نیز باید در نظر گرفته شود.
این امر به ویژه برای نوار نقاله ها و تجهیزات اختلاط مهم است.
یک ماشین ممکن است فقط به سرعت خروجی زیر نیاز داشته باشد:
100 rpm
60 rpm
40 rpm
20 rpm
انتخاب موتور 8 قطبی هنوز سرعت را به اندازه کافی کاهش نمی دهد.
در این برنامه ها، یک راه حل رایج این است:
موتور 4 قطبی + کاهنده دنده
به عنوان مثال:
موتور 1450 rpm + گیربکس 25:1 ≈ 58 rpm سرعت خروجی
یک گیربکس می تواند ارائه دهد:
سرعت خروجی بسیار کمتر
ضرب گشتاور قابل توجه
نسبت دنده های انعطاف پذیر
جهت های مختلف شفت خروجی
ادغام مکانیکی فشرده
موتور 4 قطبی با گیربکس حلزونی، حلزونی یا سیکلوئیدی به طور گسترده برای موارد زیر استفاده می شود:
نوار نقاله
میکسرهای صنعتی
همزن
نوار نقاله های پیچ
فیدرها
سیستم های جابجایی مواد
بنابراین، انتخاب قطب های بیشتر همیشه بهترین راه برای به دست آوردن سرعت پایین دستگاه نیست.
کارایی موتور الکتریکی AC تحت تأثیر بسیار بیشتر از تعداد قطب ها قرار می گیرد.
عوامل مهم عبارتند از:
قدرت موتور الکتریکی AC
طراحی الکترومغناطیسی
تلفات مس
تلفات اصلی
تلفات روتور
بلبرینگ و تلفات مکانیکی
سیستم خنک کننده
کلاس کارایی
بار عملیاتی
بنابراین موتورهای با قطب بالا به طور خودکار کارآمدتر از موتورهای قطب پایین نیستند.
کلاسهای راندمان مانند IE2 ، IE3 و IE4 مبنای بسیار مفیدتری برای مقایسه عملکرد انرژی موتور فراهم میکنند.
هنگام انتخاب یک موتور صنعتی، مقایسه کنید:
شمارش قطب
خروجی رتبه بندی شده
بازده رتبه بندی شده
بار عملیاتی
وظیفه
الزامات کارایی محلی
به جای این که فرض کنیم تعداد قطب ها به تنهایی مصرف انرژی را تعیین می کند.
یک درایو فرکانس متغیر با تغییر فرکانس منبع، سرعت موتور را تغییر می دهد.
دهد . نمی تعداد فیزیکی قطب های موتور را تغییر
به عنوان مثال، یک موتور 4 قطبی زمانی که توسط یک VFD کنترل می شود، یک موتور 4 قطبی باقی می ماند.
یک موتور 4 قطبی دارای سرعت سنکرون:
1500 rpm در 50 هرتز
1200 rpm در 40 هرتز
900 rpm در 30 هرتز
سرعت واقعی موتور القایی کمی کمتر از این مقادیر سنکرون باقی می ماند.
عملکرد طولانی مدت با فرکانس پایین ممکن است عملکرد خنک کننده یک فن استاندارد روی شفت را کاهش دهد.
برای کاربردهایی که نیاز به عملکرد مداوم با سرعت کم دارند، در نظر بگیرید:
VFD -موتور وظیفه
فن خنک کننده مستقل
محافظت در برابر دما مانند PTC یا PT100
بله.
برخی از موتورها به عنوان موتورهای دو سرعته یا تعویض قطب طراحی می شوند.
آنها می توانند پیکربندی قطب موثر را از طریق اتصالات سیم پیچ مختلف تغییر دهند.
مثالها عبارتند از:
قطب 2/4
قطب 4/8
4/2 قطب
این موتورها در جایی استفاده می شوند که دو سرعت کار ثابت بدون استفاده از VFD مورد نیاز است.
با این حال، یک موتور تک سرعته استاندارد نمی تواند به سادگی از طریق تغییر سیم کشی معمولی از 4 قطب به 6 قطب تغییر کند.
با سرعت مورد نیاز دستگاه رانده شروع کنید.
تعیین کنید که آیا تجهیزات تقریباً نیاز دارند:
3000 rpm
1500 rpm
1000 rpm
750 rpm
یا سرعت بسیار کمتری که نیاز به گیربکس دارد
تعداد قطب های مشابه در سیستم های 50 هرتز و 60 هرتز با سرعت های مختلف عمل می کند.
توان موتور مورد نیاز دستگاه را محاسبه کنید.
فقط به تعداد قطب ها تکیه نکنید.
اگر تجهیزات به سرعت بسیار کمتری نیاز دارند، یک موتور 4 قطبی استاندارد با گیربکس ممکن است راه حل انعطاف پذیرتری ارائه دهد.
در نظر بگیرید:
کارایی IE2 / IE3 / IE4
S1 وظیفه مداوم
دمای محیط
حفاظت از IP
روش شروع
عملیات VFD
نصب و راه اندازی
الزامات مناطق خطرناک
پمپ های گریز از مرکز معمولاً از موتورهای 2 یا 4 قطبی بسته به طراحی هیدرولیک استفاده می کنند.
همیشه سرعت موتور را با سرعت نامی سازنده پمپ مطابقت دهید.
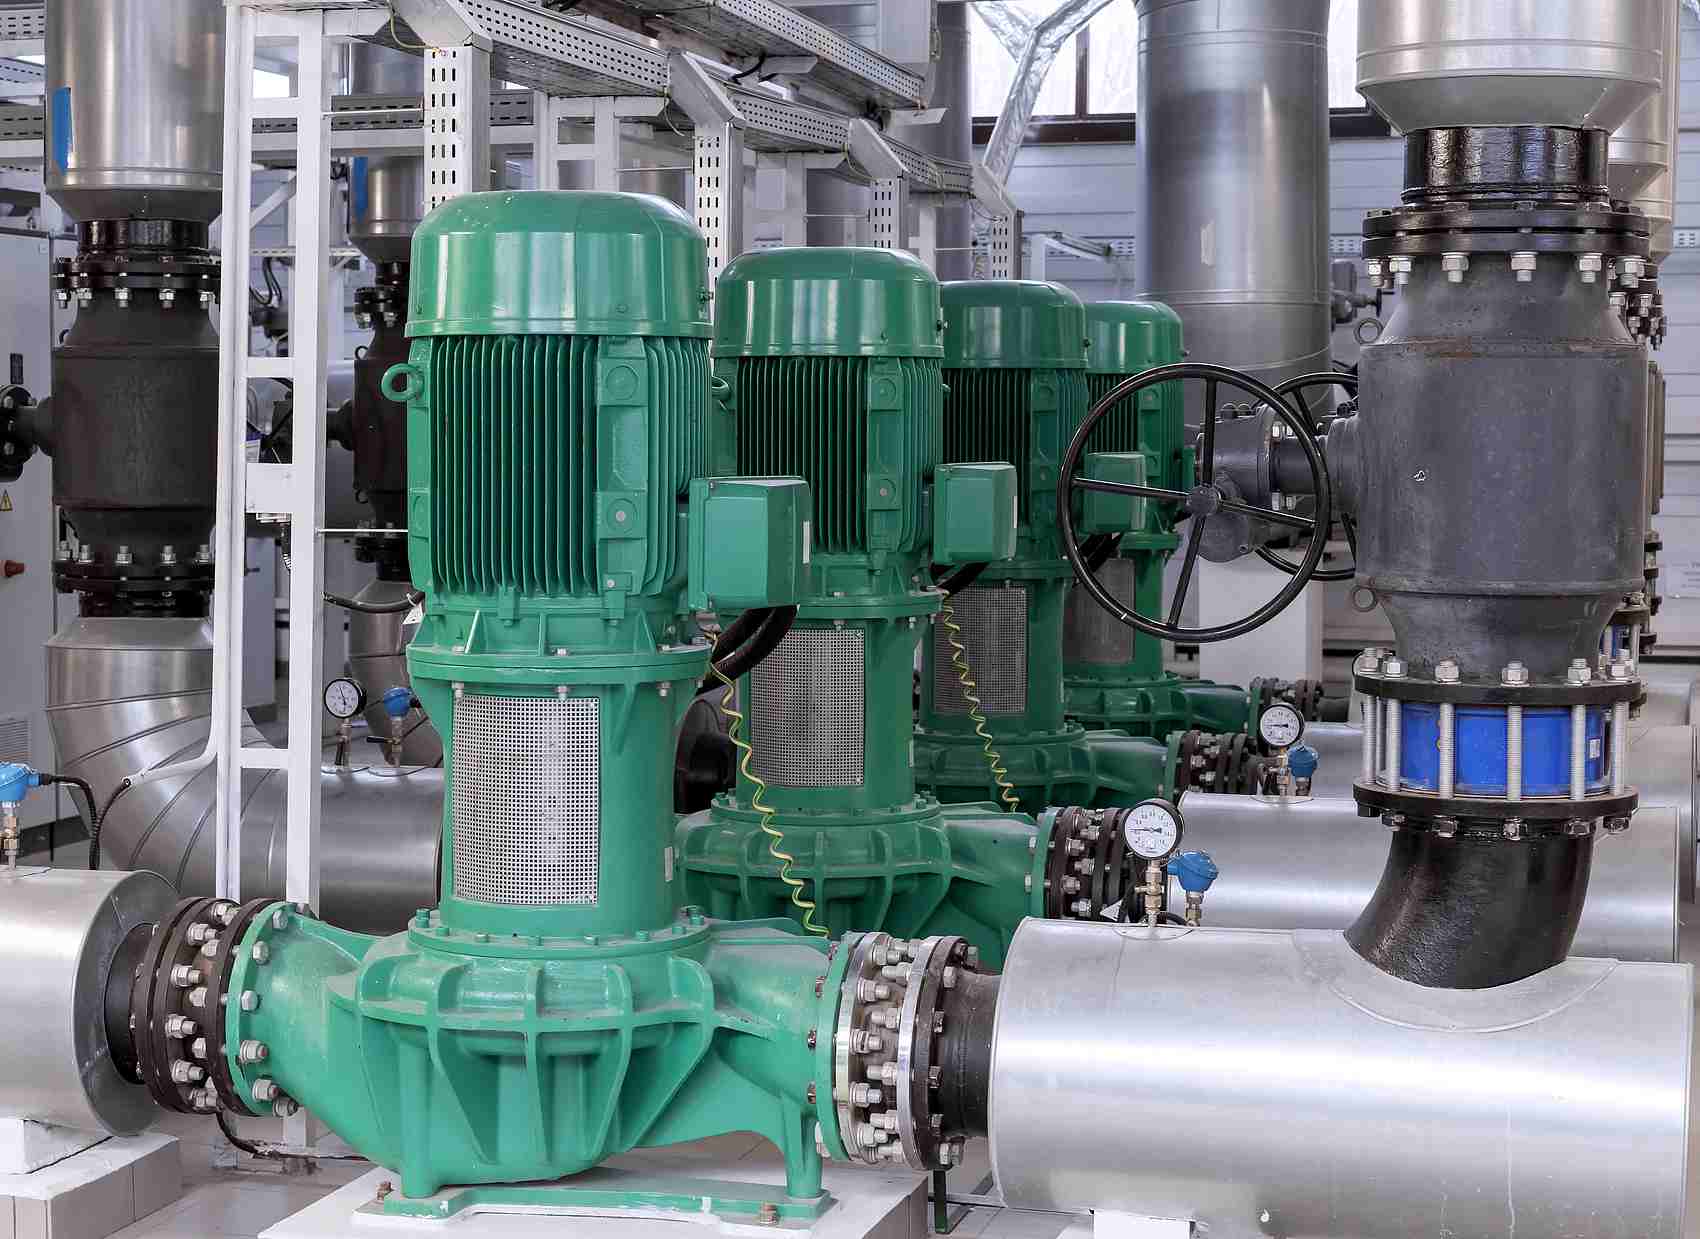
موتورهای 2 قطبی و 4 قطبی رایج هستند، در حالی که فن های کم سرعت بزرگتر ممکن است از موتورهای 6 یا 8 قطبی استفاده کنند.
اکثر نوار نقاله ها به سرعت بسیار پایین تری نسبت به هر موتور استاندارد با درایو مستقیم نیاز دارند.
بنابراین یک پیکربندی رایج این است:
موتور 4 قطبی + گیربکس
گیربکس با توجه به سرعت نوار نقاله، قطر قرقره، بار و گشتاور مورد نیاز انتخاب می شود.
برخی از میکسرهای مستقیم می توانند از موتورهای 6 یا 8 قطبی استفاده کنند.
با این حال، بسیاری از میکسرهای صنعتی به سرعت پروانه بسیار کم و گشتاور شفت بالا نیاز دارند که یک موتور 4 قطبی همراه با گیربکس حلزونی یا سیکلوئیدی را به یک راه حل معمول تبدیل می کند.
تعداد صحیح قطب ها به طراحی کمپرسور و سرعت ورودی نامی بستگی دارد. هرگز بدون بررسی سرعت مورد نیاز کمپرسور، پیکربندی یک قطب را با دیگری جایگزین نکنید.
نه به طور مستقیم در اکثر برنامه ها.
نصب مکانیکی ممکن است مناسب باشد، اما سرعت به طور قابل توجهی تغییر خواهد کرد.
به عنوان مثال در 50 هرتز:
4 قطب ≈ 1450 rpm
6 قطب ≈ 970 rpm
جایگزینی موتور 4 قطبی با موتور 6 قطبی می تواند سرعت دستگاه را تقریباً یک سوم کاهش دهد.
این ممکن است تغییر کند:
جریان پمپ
جریان هوای فن
سرعت نوار نقاله
عملکرد کمپرسور
خروجی ماشین
همیشه قبل از تغییر تعداد قطب ها، نیاز به تجهیزات رانده شده را تأیید کنید.
Victory Machinery Technology Co. Ltd. موتورهای القایی صنعتی را برای تولید کنندگان تجهیزات OEM، توزیع کنندگان صنعتی، شرکت های تعمیر و نگهداری و کاربران نهایی تامین می کند.
ویکتوری می تواند پیکربندی های چند قطبی را با توجه به سرعت تجهیزات و شرایط عملیاتی مورد نیاز ارائه دهد.
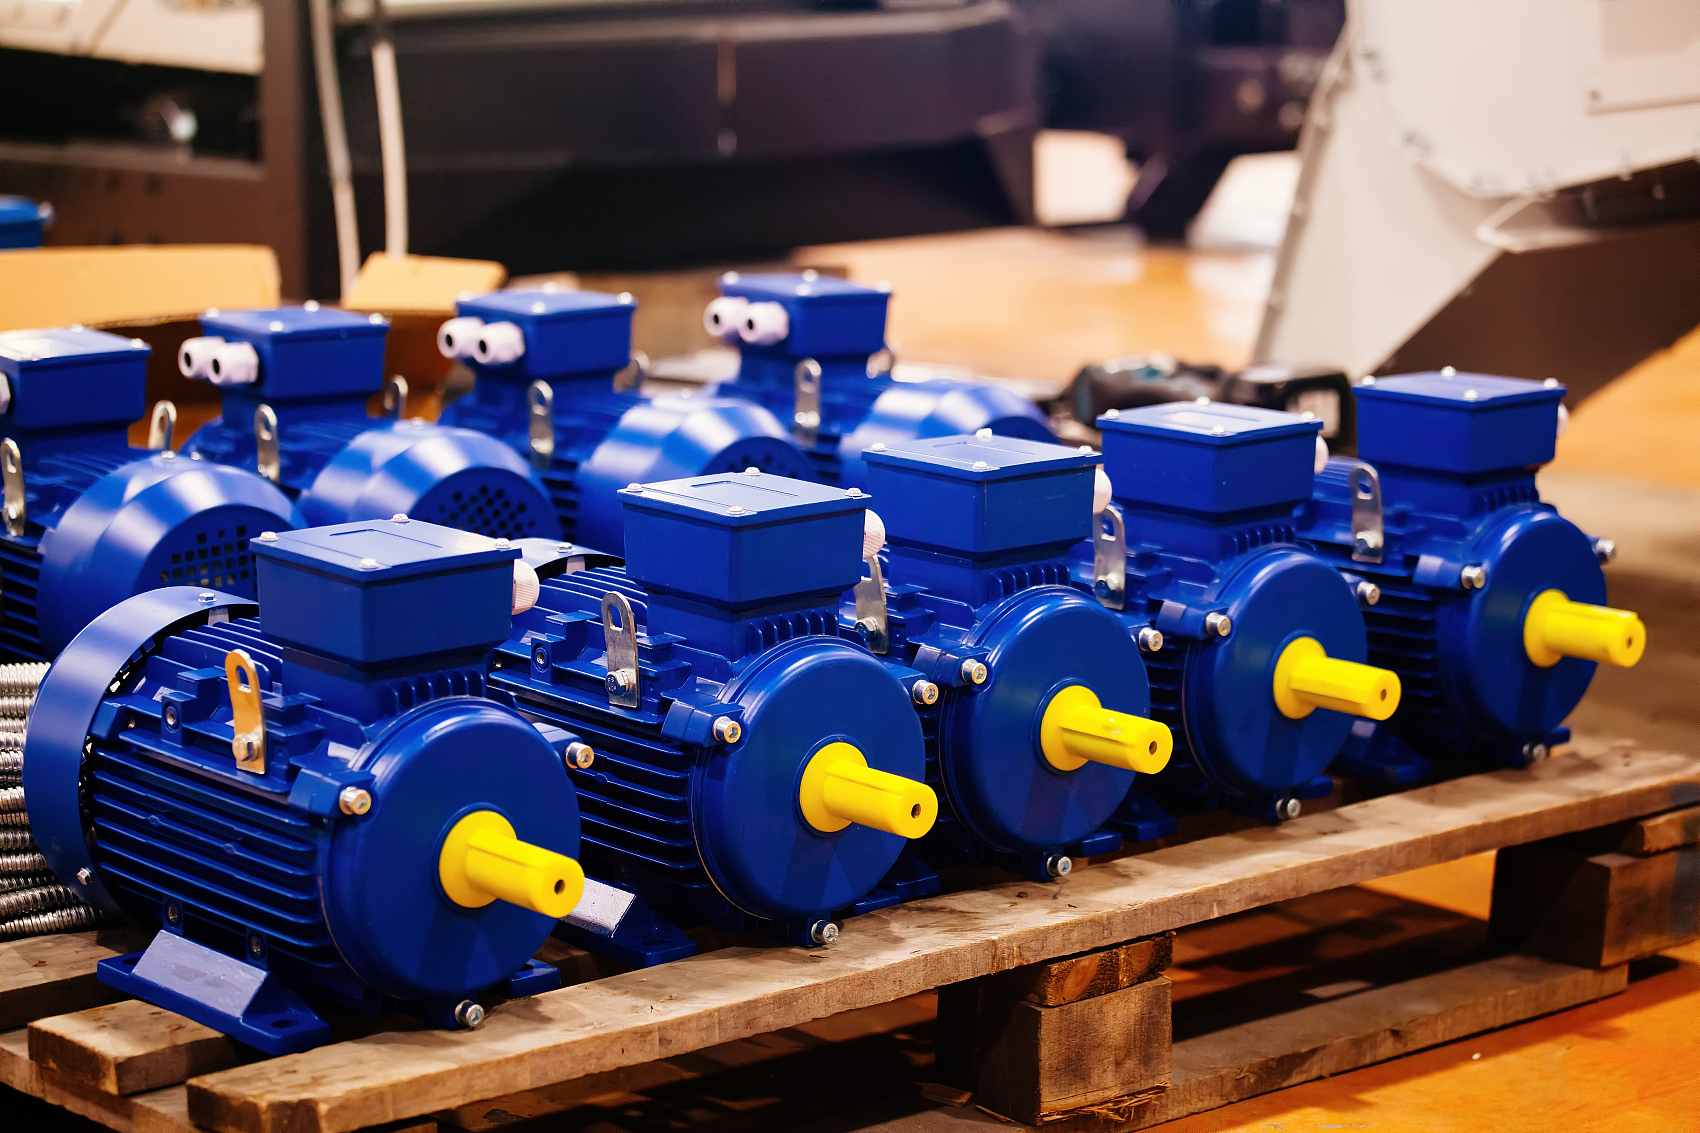
بسته به پروژه، Victory می تواند ارائه دهد:
موتورهای 2 قطبی سه فاز
موتورهای 4 قطبی سه فاز
موتورهای 6 قطبی سه فاز
موتورهای 8 قطبی سه فاز
گزینههای موتور IE2 ، IE3 و IE4
موتورهای ترمز
VFD -موتورهای وظیفه
موتورهای ضد انفجار
تنظیمات ولتاژ و فرکانس ویژه
موتور الکتریکی AC می توان با توجه به سیستم های الکتریکی محلی، از جمله پیکربندی های رایج 50 هرتز و 60 هرتز انتخاب کرد.
ولتاژ، فرکانس، اتصال، سرعت نامی و جریان به جای تغییر تنها یک پارامتر الکتریکی باید با هم تایید شوند.
ویکتوری راه حل های کامل موتور دنده ای را نیز ارائه می کند.
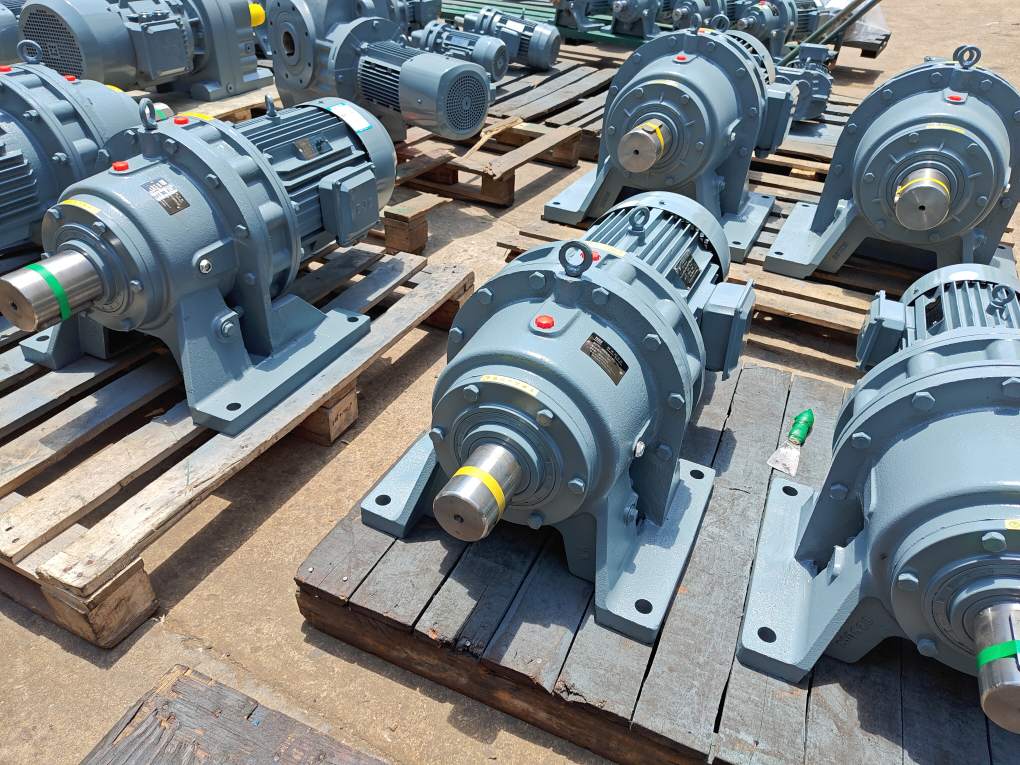
برای کاربردهایی که به سرعت بسیار پایین و گشتاور بالا نیاز دارند، میتوانیم ارزیابی کنیم:
موتور الکتریکی AC تعداد قطب
قدرت موتور الکتریکی AC
نسبت دنده
سرعت خروجی
گشتاور خروجی
چیدمان نصب
این کمک می کند تا مشخص شود که یک موتور با درایو مستقیم با قطب بالاتر یا یک موتور 4 قطبی با گیربکس مناسب تر است.
برای پروژه های تعویض موتور، ارائه کنید:
پلاک موتور موجود
قدرت نامی
ولتاژ و فرکانس
تعداد قطب یا سرعت نامی
روش نصب
اندازه قاب
ابعاد شفت و فلنج
تجهیزات رانده شده
شرایط عملیاتی
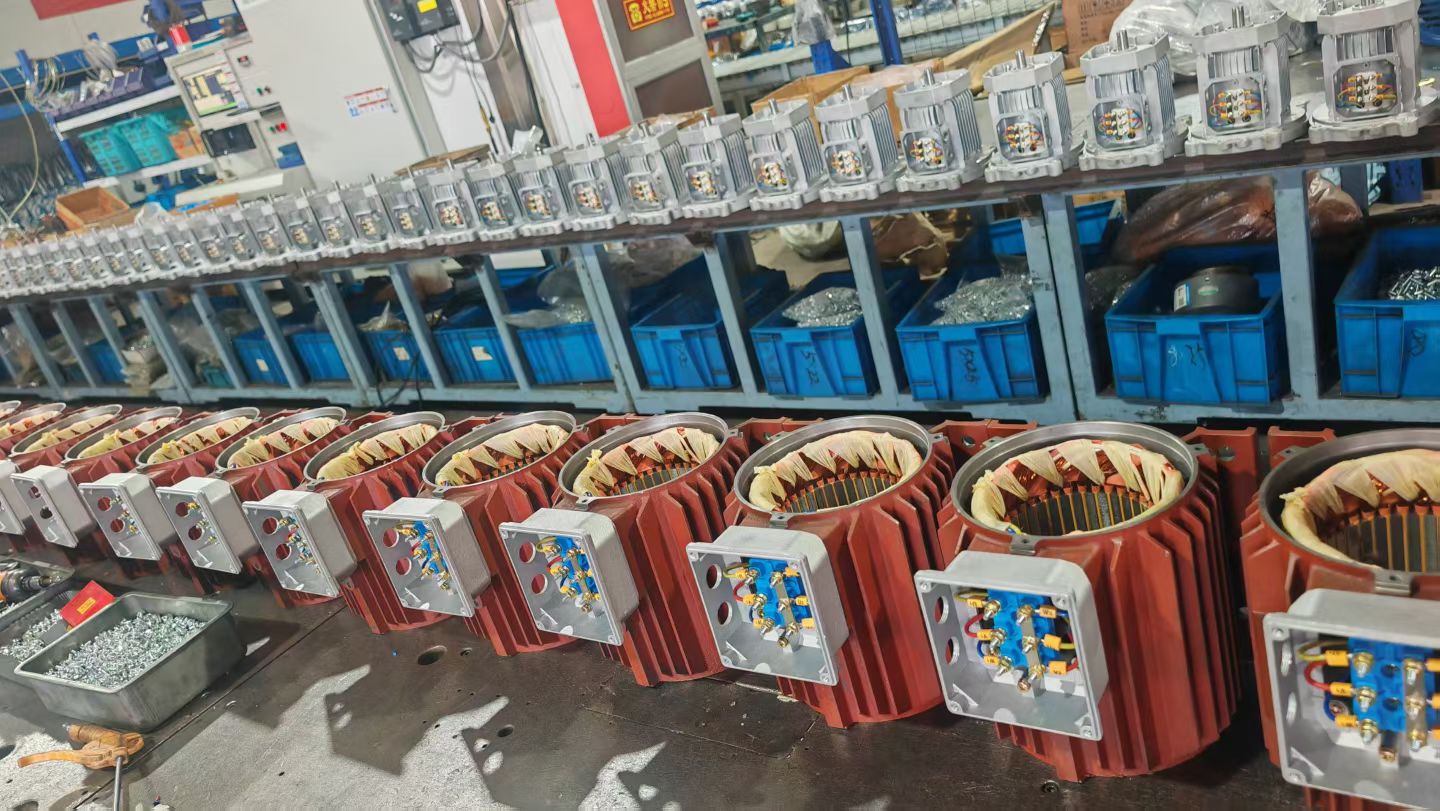
موتور جایگزین باید هم عملکرد الکتریکی و هم با الزامات نصب مکانیکی مطابقت داشته باشد.
قطب های موتور الکتریکی AC قطب های مغناطیسی هستند که توسط سیم پیچی استاتور ایجاد می شوند. تعداد قطب ها و فرکانس منبع، سرعت سنکرون یک موتور AC را تعیین می کند.
سرعت یک موتور 2 قطبی تقریباً دو برابر یک موتور 4 قطبی در همان فرکانس است.
در 50 هرتز، سرعت سنکرون آنها به ترتیب 3000 و 1500 rpm است.
سرعت سنکرون 1500 rpm در 50 هرتز و 1800 rpm در 60 هرتز است. سرعت نامی واقعی به دلیل لغزش موتور القایی معمولاً حدود 1450 و 1750 rpm است.
اگر هر دو موتور دارای قدرت نامی یکسان باشند، موتور 8 قطبی با سرعت پایین تر، گشتاور شفت نامی بالاتری خواهد داشت. با این حال، تعداد قطب ها به تنهایی گشتاور راه اندازی یا حداکثر را تعیین نمی کند.
نه لزوما. گشتاور راه اندازی به طراحی کامل موتور، ولتاژ، مشخصات روتور، روش راه اندازی و بار بستگی دارد.
شماره A VFD فرکانس عرضه و در نتیجه سرعت موتور را تغییر میدهد، اما پیکربندی قطب فیزیکی را تغییر نمیدهد.
بسیاری از نوار نقاله ها از موتور 4 قطبی همراه با گیربکس استفاده می کنند زیرا نوار نقاله معمولاً به سرعت بسیار کمتر و گشتاور بیشتری نسبت به موتور مستقیم نیاز دارد.
این بستگی به سرعت میکسر مورد نیاز دارد. برخی از میکسرهای مستقیم از موتورهای 6 یا 8 قطبی استفاده می کنند، در حالی که میکسرهای صنعتی با سرعت پایین معمولاً از موتورهای 4 قطبی با گیربکس استفاده می کنند.
فقط در صورتی که ماشین محرک بتواند تقریباً با نصف سرعت اولیه کار کند. موتور الکتریکی AC قدرت، قاب، گشتاور، ابعاد شفت و عملکرد برنامه نیز باید بررسی شود.
موتور الکتریکی AC تعداد قطب ها در درجه اول سرعت سنکرون یک موتور AC را تعیین می کند.
در 50 هرتز، سرعت های سنکرون رایج عبارتند از:
2 قطب: 3000 rpm
4 قطب: 1500 rpm
6 قطب: 1000 rpm
8 قطب: 750 rpm
در 60 هرتز، آنها تبدیل به:
2 قطب: 3600 rpm
4 قطب: 1800 rpm
6 قطب: 1200 rpm
8 قطب: 900 rpm
سرعت واقعی موتور القایی به دلیل لغزش کمی کمتر است.
برای موتورهایی با قدرت نامی یکسان، سرعت کمتر منجر به گشتاور نامی شافت بالاتر می شود. با این حال، تعداد قطب ها به تنهایی گشتاور راه اندازی، راندمان یا عملکرد کلی موتور را تعیین نمی کند.
بنابراین موتور صحیح باید با توجه به سرعت دستگاه، قدرت، گشتاور، فرکانس، وظیفه و شرایط کاری مورد نیاز انتخاب شود.
برای تجهیزات با سرعت بسیار پایین مانند نوار نقاله ها، میکسرها و فیدرها، استفاده از یک موتور 4 قطبی همراه با یک جعبه دنده به درستی انتخاب شده اغلب کاربردی تر از افزایش تعداد قطب های موتور به تنهایی است.
ویکتوری می تواند انتخاب موتور 2، 4، 6 و 8 قطبی، تنظیمات 50 هرتز و 60 هرتز، موتورهای جایگزین و راه حل های کامل موتور و گیربکس را مطابق با کاربرد صنعتی واقعی پشتیبانی کند.


