
Հայերեն
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2025-06-18 Ծագում. Կայք
Եռաֆազ ասինխրոն շարժիչի ճիշտ միացումը սկսվում է մեկ կանոնով. նախքան տերմինալային կապերը փոխելը, կարդացեք շարժիչի անվանման ցուցանակը:.
Եռաֆազ շարժիչները սովորաբար օգտագործում են աստղի (Y) կամ եռանկյունի (Δ) ոլորուն միացումներ, սակայն ճիշտ միացումը որոշվում է հիմնականում շարժիչի անվանական ոլորուն լարման և հասանելի գծի լարման միջոցով, ոչ միայն շարժիչի հզորությամբ:
Օրինակ, 400 Վ եռաֆազ սնուցման վրա.
230 /400V Δ/Y շարժիչը սովորաբար աշխատում է աստղով (Y)
400 /690V Δ/Y շարժիչը սովորաբար աշխատում է եռանկյունում (Δ)

Երկու շարժիչներն էլ կարող են ունենալ վեց տերմինալ և շատ նման թվալ, բայց դրանք սխալ միացնելը կարող է չափազանց մեծ լարում կիրառել ոլորունների վրա կամ թույլ չտալ, որ շարժիչը արտադրի իր անվանական ելքը:
Այս ուղեցույցը բացատրում է, թե ինչպես են աշխատում եռաֆազ շարժիչի լարերը, ինչպես բացահայտել U1, V1, W1, U2, V2 և W2 տերմինալները, երբ օգտագործել աստղային կամ եռանկյուն կապը, ինչպես է աստղ-եռանկյուն գործարկումը տարբերվում սովորական լարերից և ինչպես լուծել միացման ընդհանուր խնդիրները:
Շարժիչի եռաֆազ լարերը ներառում են վտանգավոր լարումներ: Տեղադրումը, փորձարկումը և փոփոխությունները պետք է իրականացվեն որակյալ էլեկտրատեխնիկական անձնակազմի կողմից՝ էլեկտրաէներգիայի մեկուսացվածությամբ և կիրառելի էլեկտրական անվտանգության ընթացակարգերով:
Ա եռաֆազ ասինխրոն շարժիչ , որը նաև կոչվում է եռաֆազ ինդուկցիոն շարժիչ, օգտագործում է երեք ստատորի ոլորուններ, որոնք սնվում են եռաֆազ AC հոսանքից:
Երեք հոսանքները էլեկտրականորեն տեղաշարժվում են միմյանցից և ստեղծում են պտտվող մագնիսական դաշտ ստատորի ներսում:
Այս պտտվող մագնիսական դաշտը հոսանք է առաջացնում ռոտորում՝ ստեղծելով էլեկտրամագնիսական ոլորող մոմենտ, որն առաջացնում է ռոտորի շրջադարձը:
Ռոտորն աշխատում է մի փոքր ավելի դանդաղ, քան համաժամանակյա մագնիսական դաշտը: Արագության այս տարբերությունը կոչվում է սայթաքում և անհրաժեշտ է ինդուկցիոն շարժիչի համար ոլորող մոմենտ ստեղծելու համար:
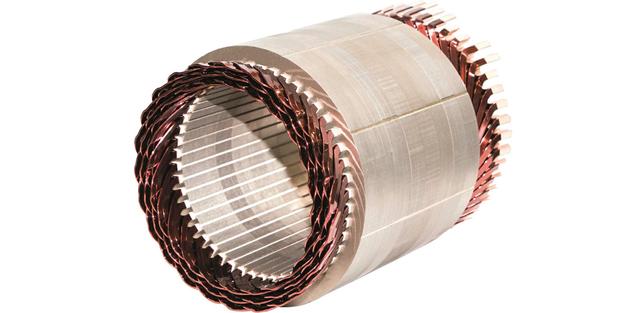
Ստատորի փուլի յուրաքանչյուր ոլորուն նախատեսված է որոշակի լարման համար:
Աստղի կամ եռանկյունի միացումը որոշում է, թե գիծ-գիծ մատակարարման լարման որքանն է հայտնվում յուրաքանչյուր առանձին ոլորուն վրա:
Եթե սխալ միացում է օգտագործվում, ոլորուն կարող է ստանալ կամ.
Չափազանց մեծ լարում
Չափազանց քիչ լարում
Երկու պայմաններն էլ կարող են գործառնական խնդիրներ առաջացնել:
Չափազանց ոլորուն լարումը կարող է առաջացնել բարձր հոսանք, գերտաքացում և ոլորուն վնաս:
Անբավարար ոլորուն լարումը կարող է զգալիորեն նվազեցնել շարժիչի հասանելի ոլորող մոմենտը:
Վեց հասանելի տերմինալներով IEC եռաֆազ շարժիչների մեծ մասը կարող է միացնել իրենց երեք ստատորի ոլորունները կամ.
Աստղ / Վայ (Y)
Դելտա (Δ)
Շարժիչի տերմինալային տուփը սովորաբար պարունակում է վեց տերմինալ.
U1 – V1 – W1
U2 – V2 – W2
Դրանք ներկայացնում են երեք փուլային ոլորունների սկիզբը և վերջը:
Աստղային միացումում յուրաքանչյուր ոլորուն մի ծայրը միացված է միասին՝ ընդհանուր կետ կազմելու համար:
Մնացած երեք ոլորուն ծայրերը միանում են մատակարարման երեք փուլերին:

Ընդհանուր IEC տերմինալային դասավորությամբ մուտքային փուլերը սովորաբար միանում են.
L1 → U1
L2 → V1
L3 → W1
և.
U2
V2
W2
կապված են միմյանց հետ:
Դելտայի միացումում յուրաքանչյուր ոլորուն ծայրը միանում է մեկ այլ ոլորուն սկիզբին՝ կազմելով փակ եռանկյուն շղթա։
Սովորական IEC վեց տերմինալային շարժիչի համար երեք ոլորուն զույգերը միացված են արտադրողի տերմինալային դիագրամի համաձայն:

Կախված տերմինալային բլոկի ֆիզիկական դասավորությունից, կամրջումը կարող է միացնել այնպիսի համակցություններ, ինչպիսիք են.
U1 – W2
V1 – U2
W1 – V2
Միշտ հետևեք շարժիչի հետ տրվող միացման սխեմային, քանի որ տերմինալների դասավորությունները կարող են տարբեր լինել:
Գծային լարման և ոլորուն լարման միջև փոխհարաբերությունը եռաֆազ շարժիչի լարերը հասկանալու բանալին է:

Աստղի մեջ.
Ոլորման լարման = Line Voltage ÷ √3
400 Վ եռաֆազ մատակարարման համար.
400 ÷ 1,732 ≈ 230 Վ
Հետեւաբար, յուրաքանչյուր շարժիչի ոլորուն ստանում է մոտավորապես 230 Վ:
Ահա թե ինչու է շարժիչը նշում.
230/400V Δ/Y
400 Վ լարման սնուցման աղբյուրին միանալիս աշխատում է աստղի մեջ:
Դելտայում:
Winding Voltage = Line Voltage
Եթե մատակարարումը 400 Վ է, ապա յուրաքանչյուր ոլորուն ստանում է ամբողջ 400 Վ:
Հետևաբար, մոտավորապես 400 Վ-ի համար նախատեսված ոլորուններով շարժիչը կարող է նշվել.
400/690V Δ/Y
և գործում է եռանկյունում՝ 400 Վ լարման վրա:
Սա շարժիչի միացման ընտրության ամենակարեւոր մասն է:

Եթե անվանատախտակը ցույց է տալիս երկու լարում, ինչպիսիք են.
230/400V Δ/Y
առաջին լարումը համապատասխանում է եռանկյունին, իսկ երկրորդը՝ աստղին:
Նմանապես.
400/690V Δ/Y
նշանակում է.
400V → Դելտա
690V → Աստղ
Շարժիչի համար, որը նշված է.
230/400V Δ/Y
օգտագործել մոտավորապես.
230 Վ սնուցում → Դելտա
400V մատակարարում → Աստղ
Ինչո՞ւ։
Քանի որ անհատական ոլորուն նախատեսված է մոտավորապես 230 Վ-ի համար:
Աստղում 400 Վ գծային լարման վրա.
400 ÷ √3 ≈ 230V մեկ ոլորուն
Համար:
400/690V Δ/Y
օգտագործել մոտավորապես.
400V մատակարարում → Դելտա
690V մատակարարում → Աստղ
Փաթաթումը ինքնին նախատեսված է մոտավորապես 400 Վ-ի համար:
400 Վ լարման վրա դելտան տեղադրում է 400 Վ անմիջապես յուրաքանչյուր ոլորուն:
220/380V շարժիչը հետևում է նույն սկզբունքին.
220V → Դելտա
380V → Աստղ
Այս տեսակի վարկանիշը տարածված է շուկաներում, որոնք օգտագործում են մոտավորապես 380 Վ եռաֆազ սնուցում:
Շարժիչի համար, որը նշված է.
380/660V Δ/Y
ճիշտ կապերը մոտավորապես հետևյալն են.
380V → Դելտա
660V → Աստղ
Այս տարբերությունը հատկապես կարևոր է, քանի որ և՛ 220/380 Վ շարժիչը, և՛ 380/660 Վ լարման շարժիչը կարող են աշխատել 380 Վ լարում ունեցող գործարանում, սակայն դրանք պահանջում են տարբեր միացումներ:
| Փոփոխական հոսանքի էլեկտրաշարժիչ Անվանատախտակ | Մատակարարման լարումը | Միացում |
220/380V Δ/Y |
220 Վ |
Դելտա |
220/380V Δ/Y |
380 Վ |
Աստղ |
230/400V Δ/Y |
230 Վ |
Դելտա |
230/400V Δ/Y |
400 Վ |
Աստղ |
380/660V Δ/Y |
380 Վ |
Դելտա |
380/660V Δ/Y |
660 Վ |
Աստղ |
400/690V Δ/Y |
400 Վ |
Դելտա |
400/690V Δ/Y |
690 Վ |
Աստղ |
Միշտ օգտագործեք կոնկրետ շարժիչի հետ տրված փաստացի անվանատախտակի տեղեկատվությունը:
Ոչ
Սա սովորական թյուրիմացություն է։
Կանոն, ինչպիսին է.
'Փոքր շարժիչները օգտագործում են աստղ, իսկ մեծ շարժիչները օգտագործում են եռանկյուն'
տեխնիկապես բավարար չէ։
Փոփոխական հոսանքի էլեկտրաշարժիչ հզորությունը ինքնուրույն չի որոշում գործարկվող կապը:
Ճիշտ գործարկվող կապը հիմնականում որոշվում է հետևյալով.
Փոփոխական հոսանքի էլեկտրաշարժիչ ոլորուն լարումը
Անվանատախտակի Δ/Y լարման գնահատական
Հասանելի գծի լարումը
Որոշ արտադրողներ նախագծում են ավելի փոքր շարժիչներ 230/400V Δ/Y-ի համար՝ աստղը դարձնելով նորմալ գործող միացում 400V եվրոպական սնուցման վրա:
Ավելի մեծ շարժիչները կարող են փոխարենը օգտագործել 400/690V Δ/Y ոլորուններ և, հետևաբար, աշխատել եռանկյունում՝ նույն 400 Վ լարման վրա:
Սա կարող է թվալ, որ կապը հիմնված է շարժիչի հզորության վրա:
Իրականում տարբերությունը գալիս է ոլորուն դիզայնից և անվանական լարումից:
Աստղի և եռանկյունի միացման ունակ IEC շարժիչների մեծ մասը ունի վեց տերմինալ:
Ընդհանուր տերմինալների նշանակումներն են.
U1
V1
W1
U2
V2
W2
Տիպիկ աստղային կապն ունի.
Մատակարարում:
L1 → U1
L2 → V1
L3 → W1
Միասին կապված.
U2
V2
W2
Սա ստեղծում է աստղային կետ:
Տիպիկ դելտա դասավորության մեջ յուրաքանչյուր ոլորուն ծայրը միանում է հաջորդ փուլի սկզբին:
Ընդհանուր IEC կապը հետևյալն է.
U1-ը կապված է W2-ի հետ
V1-ը կապված է U2-ի հետ
W1-ը կապված է V2-ի հետ
Երեք գծային փուլերը միանում են այս երեք հանգույցներին:
Շարժիչային տերմինալների որոշ տախտակներ ֆիզիկապես այլ կերպ են դասավորված:
Հետևաբար, մի ենթադրեք.
Հորիզոնական կամուրջները միշտ նշանակում են մեկ կապ, իսկ ուղղահայաց կամուրջները՝ մեկ այլ:
Օգտագործեք շարժիչի տերմինալի դիագրամը և տերմինալի գծանշումները:
Ստանդարտ եռաֆազ ինդուկցիոն շարժիչի ռոտացիայի ուղղությունը որոշվում է փուլային հաջորդականությամբ:
Հակադարձ ռոտացիան փոխեք ցանկացած երկու մուտքային մատակարարման փուլերը.
Օրինակ.
Բնօրինակը:
L1 → U1
L2 → V1
L3 → W1
Հակադարձեք երկու փուլ.
L1 → V1
L2 → U1
L3 → W1
Պտտվող մագնիսական դաշտը հակադարձում է ուղղությունը՝ առաջացնելով շարժիչի պտտումը հակառակ ուղղությամբ:
Որոշ մեքենաներ պետք է աշխատեն միայն մեկ ուղղությամբ:
Օրինակները ներառում են.
Պոմպեր
Երկրպագուներ
Պտուտակային փոխակրիչներ
Կոմպրեսորներ
Փոխանցման տուփեր և արագության նվազեցիչներ e backstops-ով
Միշտ հաստատեք պահանջվող պտույտը երկարատև շահագործումից առաջ:
Շատ կարևոր տարբերակում է.
Աստղային կապը նորմալ աշխատանքի համար նույնը չէ, ինչ աստղ-եռանկյուն մեկնարկը:
230/400V Δ/Y շարժիչը, որն աշխատում է 400 Վ ցանցի վրա, սովորաբար մշտապես աշխատում է աստղի մեջ:
Պարտադիր չէ, որ դա «աստղային դելտա» է սկսվել։
Աստղաեռանկյուն մեկնարկը նվազեցված լարման գործարկման մեթոդ է:
Շարժիչը.
Սկսվում է աստղի մեջ միացված իր ոլորուններից:
Արագացնում է դեպի գործառնական արագությունը:
Նորմալ վազքի համար անցնում է դելտա:
Աստղային կապը նվազեցնում է գործարկման ընթացքում յուրաքանչյուր ոլորուն կիրառվող լարումը:
Շարժիչը պետք է նախագծված լինի այնպես, որ այն աշխատի եռանկյունում՝ հասանելի մատակարարման լարման դեպքում.
Օրինակ, 400 Վ լարման վրա.
A:
400/690V Δ/Y շարժիչ
սովորաբար կարող է աշխատել դելտայում 400 Վ-ով և, հետևաբար, կարող է հարմար լինել աստղային եռանկյունի մեկնարկի համար՝ կախված կիրառման և մեկնարկային դիզայնից:
A:
230/400V Δ/Y շարժիչ
սովորաբար աշխատում է աստղային 400 Վ-ով:
Այն չպետք է պարզապես միացվի եռանկյունին 400 Վ ցանցի վրա, քանի որ յուրաքանչյուր 230 Վ լարման ոլորուն այդ դեպքում կստանա մոտավորապես 400 Վ:
Աստղի գործարկման ժամանակ ոլորուն լարումը նվազում է:
Արդյունքում, մեկնարկային հոսանքը նվազում է, բայց մեկնարկային ոլորող մոմենտը նույնպես զգալիորեն նվազում է ուղիղ եռանկյունի մեկնարկի համեմատ:
Հետևաբար, աստղաեռանկյուն մեկնարկը առավել հարմար է, երբ բեռը կարող է արագանալ նվազած մեկնարկային մոմենտով:
Հավելվածներ, ինչպիսիք են.
Բեռնված փոխակրիչներ
Ջարդիչներ
Դրական տեղաշարժի սարքավորումներ
Ծանր բեռնված խառնիչներ
չի կարող հաջողությամբ արագանալ՝ օգտագործելով սովորական աստղ-եռանկյուն մեկնարկիչը:
VFD կամ փափուկ մեկնարկիչը կարող է ավելի լավ կառավարել՝ կախված հավելվածից:
Խաբուսիկ է ասել, որ աստղային կապը ավտոմատ կերպով 'խնայում է էներգիա', մինչդեռ դելտա կապը 'օգտագործում է ավելի շատ էներգիա':
Ճիշտ կապը թույլ է տալիս յուրաքանչյուր ոլորուն աշխատել իր նախագծված լարման վրա:
230/400 Վ լարման շարժիչը, որն աշխատում է 400 Վ աստղի վրա, աշխատում է նորմալ:
Նորմալ աշխատում է նաև 400/690 Վ լարման շարժիչը, որն աշխատում է 400 Վ եռանկյունով:
Միացումներից ոչ մեկն էլ էապես ընդհանուր նշանակության էներգախնայողության ռեժիմ չէ:
Էներգաարդյունավետությունը կախված է այնպիսի գործոններից, ինչպիսիք են.
Փոփոխական հոսանքի էլեկտրաշարժիչ արդյունավետության դաս
Բեռնվածության տոկոսը
Փոփոխական հոսանքի էլեկտրաշարժիչ դիզայն
Հզորության գործակից
Մատակարարման որակը
Մեխանիկական կորուստներ
Աշխատանքային ժամեր
Շարժվող մեքենայի արդյունավետությունը
Էներգախնայող նախագծերի համար ընտրեք համապատասխան չափի IE3 կամ IE4 շարժիչ և աշխատեցրեք այն իր արդյունավետ բեռնվածքի միջակայքին մոտ, այլ ոչ թե փոխեք աստղի/եռանկյունի միացումները՝ առանց հաշվի առնելու ոլորուն աստիճանը:
Եռաֆազ շարժիչի սխալ լարերը կարող են լուրջ խնդիրներ առաջացնել:
Յուրաքանչյուր ոլորուն կստանա մոտավորապես 400 Վ, չնայած այն նախատեսված է մոտ 230 Վ-ի համար:
Հնարավոր արդյունքները ներառում են.
Ավելորդ հոսանք
Արագ գերտաքացում
Պաշտպանական ուղևորություն
Փաթաթման մեկուսացման վնաս
Փոփոխական հոսանքի էլեկտրաշարժիչ ձախողում
Յուրաքանչյուր ոլորուն ստանում է միայն.
400 ÷ √3 ≈ 230 Վ
մոտավորապես 400 Վ-ի փոխարեն:
Շարժիչը կարող է աշխատել թեթև բեռի դեպքում, սակայն հասանելի ոլորող մոմենտը զգալիորեն նվազում է:
Հնարավոր ախտանիշները ներառում են.
Արագացման դժվարություն
Ավելորդ սայթաքում
Բեռի տակ ձախողում
Գերտաքացում
Բարձր հոսանք՝ համեմատած օգտակար ելքի հետ
Շարժիչի միացման փաստացի աշխատանքը պետք է իրականացվի որակավորված անձնակազմի կողմից:
Պրոֆեսիոնալ տեղադրումը սովորաբար ներառում է հետևյալ ստուգումները.
Ստուգել՝
Գնահատված լարումը
Հաճախականություն
Գնահատված հոսանք
Իշխանություն
Δ/Y կապ
Գնահատված արագություն
Պարտականություն
IP վարկանիշ
Չափել և հաստատել.
Գծի լարումը
Հաճախականություն
Փուլի առկայություն
Ֆազային հավասարակշռություն
Մատակարարումը պետք է համապատասխանի շարժիչի վարկանիշին:
Հաստատեք U1, V1, W1, U2, V2 և W2՝ համաձայն արտադրողի միացման սխեմայի:
Օգտագործեք աստղային կամ եռանկյուն կապեր՝ ըստ անվանման ցուցանակի լարման և սնուցման:
Շարժիչի շրջանակը պետք է ճիշտ հիմնավորված լինի՝ համաձայն կիրառելի էլեկտրական պահանջների:
Փոփոխական հոսանքի էլեկտրաշարժիչ պաշտպանական սարքավորումները պետք է տեղադրվեն ըստ ճիշտ անվանական հոսանքի և միացման կոնֆիգուրացիայի:
Անվտանգ գործարկումից հետո ստուգեք պտտման ուղղությունը, նախքան շարժիչը միացնելը սարքավորումներին, որտեղ սխալ պտույտը կարող է վնաս պատճառել:
Յուրաքանչյուր եռաֆազ շարժիչ չի օգտագործում IEC վեց տերմինալային դասավորությունը:

Որոշ շարժիչներ, հատկապես տարբեր միջազգային շուկաների համար նախատեսված շարժիչներ, կարող են ունենալ.
9 տանում
12 տանում
Երկլարման սերիա/զուգահեռ միացումներ
Բազմակի արագությամբ ոլորուններ
Տիպիկ հյուսիսամերիկյան 230/460 Վ շարժիչը, օրինակ, կարող է օգտագործել ինը կապող սերիա/զուգահեռ միացում՝ վերը քննարկված վեց տերմինալային Δ/Y դասավորության փոխարեն:
Հետևաբար.
Մի կիրառեք վեց տերմինալ IEC աստղի/եռանկյունի միացման դիագրամ ինը կամ տասներկու կապող շարժիչի վրա:
Միշտ օգտագործեք շարժիչի հատուկ միացման դիագրամը:
Հնարավոր պատճառները ներառում են.
Բացակայող փուլ
Տերմինալի սխալ միացում
Ցածր մատակարարման լարում
Պաշտպանական սարքի ճամփորդություն
Թուլ կապը
Մեխանիկական բեռի արգելափակում
Ստուգեք, թե արդյոք շարժիչը, որը նախատեսված է եռանկյունով աշխատելու համար, պատահաբար միացված է աստղի վրա:
Նաև ստուգեք.
Մատակարարման լարումը
Ֆազային անհավասարակշռություն
Մեխանիկական ծանրաբեռնվածություն
Սխալ հաճախականություն
Հնարավոր պատճառները ներառում են.
Սխալ աստղ/եռանկյուն կապ
Գերլարում կամ թերլարում
Փոփոխական հոսանքի էլեկտրաշարժիչ գերբեռնվածություն
Փուլի կորուստ
Վատ օդափոխություն
Հաճախակի մեկնարկներ
Սխալ VFD կարգավորումներ
Փոխանակեք ցանկացած երկու մուտքային մատակարարման փուլերը մատակարարումը մեկուսացնելուց և համապատասխան էլեկտրական ընթացակարգերին հետևելուց հետո:
Երբ շարժիչը սնվում է փոփոխական հաճախականության շարժիչով, հետևեք VFD ին և շարժիչի արտադրողների լարման և միացման պահանջներին:
Օրինակ, մոտավորապես 400 Վ ելքային VFD ը սովորաբար պահանջում է, որ շարժիչը կազմաձևվի իր ճիշտ 400 Վ աշխատանքային միացման համար:

VFD ը վերահսկում է.
Հաճախականություն
Ելքային լարումը
Արագացում
Դանդաղեցում
Փոփոխական հոսանքի էլեկտրաշարժիչ արագություն
Այն անվտանգ չի դարձնում սխալ ոլորուն կապը:
Կոնտակտորները սովորաբար չպետք է փոխեն շարժիչի ոլորուն միացումները VFD ի ուղիղ ելքային կողմում, եթե շարժիչ համակարգը հատուկ նախագծված չէ այդ նպատակով:
Սովորական VFD հավելվածների համար շարժիչը միացված է համապատասխան ֆիքսված կոնֆիգուրացիայով:
Victory Machinery Technology Co., Ltd.-ն մատակարարում է եռաֆազ ինդուկցիոն շարժիչներ OEM արտադրողների, արդյունաբերական դիստրիբյուտորների, սպասարկման ընկերությունների և վերջնական օգտագործողների համար:
Քանի որ լարման և ոլորման կոնֆիգուրացիան տարբերվում է շուկաների միջև, Victory-ն կարող է ընտրել շարժիչի ոլորուն ըստ հաճախորդի իրական էներգահամակարգի:

Կախված շարժիչի նախագծումից և նախագծի պահանջներից, կոնֆիգուրացիաները կարող են ներառել.
220/380V 50 Հց
230/400 Վ 50 Հց
380/660V 50 Հց
400/690V 50 Հց
415 Վ 50 Հց
220/440V 60 Հց
230/460V 60Hz
440 Վ 60 Հց
480 Վ 60 Հց
Ճշգրիտ ոլորուն և տերմինալի դասավորությունը միշտ պետք է հաստատվի կոնկրետ շարժիչի համար:
Հաղթանակը կարող է ապահովել.
IE2 եռաֆազ շարժիչներ
IE3 բարձր արդյունավետությամբ շարժիչներ
IE4 շարժիչի տարբերակներ
Արգելակային շարժիչներ
VFD - հերթապահ շարժիչներ
Պայթյունակայուն շարժիչներ
Բազմ արագությամբ շարժիչներ

Փոխարինման նախագծերի համար Հաղթանակը կարող է գնահատել.
Էլեկտրական պարամետրեր
Լարման և հաճախականության
Գնահատված հոսանք
Բևեռների հաշվարկ
Գնահատված արագություն
Շրջանակի չափը
Մոնտաժում
Լիսեռի չափերը
Կցաշուրթի չափերը
Տերմինալային տուփի դիրքը
Սա հատկապես կարևոր է այլ ապրանքանիշից գոյություն ունեցող շարժիչը փոխարինելիս, քանի որ միայն հզորության և լարման համապատասխանությունը կարող է բավարար չլինել:
Կարդացեք շարժիչի անվանումը:
230/400V Δ/Y նշանով շարժիչի համար մոտավորապես 230V-ն օգտագործում է եռանկյուն, իսկ 400V-ը՝ աստղ:
400/690V Δ/Y-ի համար մոտավորապես 400V-ն օգտագործում է դելտա, իսկ 690V-ը՝ աստղ:
Ոչ: Միայն Փոփոխական հոսանքի էլեկտրաշարժիչ հզորությունը չի որոշում աստղի կամ եռանկյունի կապը: Ճիշտ կապը կախված է ոլորուն լարման և մատակարարման լարման հետ:
Սա սովորաբար նշանակում է, որ շարժիչը գնահատվում է մոտավորապես 400 Վ-ի համար, երբ միացված է եռանկյունով և 690 Վ-ով, երբ միացված է աստղով:
Դա նշանակում է, որ շարժիչը սովորաբար աշխատում է եռանկյունում՝ մոտավորապես 230 Վ-ով, իսկ աստղը՝ մոտավորապես 400 Վ-ով:
Սովորաբար ոչ: Այն արդեն պետք է աշխատի աստղային 400 Վ-ում: Այն եռանկյունին անցնելը մոտ 400 Վ կտեղադրի մոտ 230 Վ լարման համար նախատեսված ոլորունների վրայով:
Շարժիչը, որը նախատեսված է եռանկյունում աշխատելու համար մոտավորապես 400 Վ-ով, ինչպիսին է համապատասխան 400/690 Վ Δ/Y շարժիչը, կարող է օգտագործվել աստղաեռանկյուն գործարկմամբ, եթե կիրառումը կարող է արագանալ նվազած մեկնարկային ոլորող մոմենտով:
Փոխանակեք ցանկացած երկու մուտքային մատակարարման փուլերը: Սա հակադարձում է փուլերի հաջորդականությունը և, հետևաբար, պտտվող մագնիսական դաշտի ուղղությունը:
Եթե շարժիչը նախատեսված է եռանկյունի աշխատանքի համար հասանելի գծի լարման դեպքում, այն աստղի մեջ թողնելը նվազեցնում է ոլորման լարումը և հասանելի ոլորող մոմենտը: Ստուգեք անվանատախտակը և միացման դիագրամը:
Ոչ. Ինը կապարի և տասներկու կապարի շարժիչները կարող են օգտագործել տարբեր սերիական/զուգահեռ ոլորուն դասավորություններ: Հետևեք հատուկ շարժիչի միացման դիագրամին:
Եռաֆազ շարժիչի ճիշտ լարերը որոշվում են հիմնականում շարժիչի ոլորուն լարման և առկա մատակարարման լարման միջև փոխհարաբերությամբ.
Հիմնական կանոնը անվանման ցուցանակը կարդալն է.
230/400V Δ/Y → 230V Delta, 400V Star
400/690V Δ/Y → 400V Delta, 690V Star
220/380V Δ/Y → 220V Delta, 380V Star
380/660V Δ/Y → 380V Delta, 660V Star
Միայն Փոփոխական հոսանքի էլեկտրաշարժիչ հզորությունը չի որոշում՝ շարժիչը պետք է աշխատի աստղով, թե եռանկյունով:
Կարևոր է նաև տարբերակել մշտական աստղային կապը աստղաեռանկյուն մեկնարկից: Աստղաեռանկյուն մեկնարկիչը ժամանակավորապես նվազեցնում է ոլորման լարումը արագացման ժամանակ, այնուհետև շարժիչը միացնում է իր սովորական եռանկյունի միացմանը:
Սխալ միացումը կարող է առաջացնել անբավարար ոլորող մոմենտ, ավելորդ հոսանք, գերտաքացում կամ ոլորուն վնաս:
Նախքան եռաֆազ ասինխրոն շարժիչը միացնելը կամ փոխարինելը, ստուգեք անվանման ցուցանակը, մատակարարման լարումը, հաճախականությունը, տերմինալների դասավորությունը, անվանական հոսանքի և կիրառման պահանջները:
Victory-ն կարող է տրամադրել եռաֆազ շարժիչներ տարբեր լարման, հաճախականության, բևեռի, արդյունավետության և տերմինալային կոնֆիգուրացիաներով և կարող է աջակցել OEM և փոխարինող նախագծերին էլեկտրական տվյալների, միացման դիագրամների և չափերի համապատասխանության հետ:


