
Deutsch
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 29.07.2025 Herkunft: Website
Bei der Auswahl eines Dreiphasen-Induktionsmotors sehen Sie möglicherweise als Erstes die Anzahl der Pole: 2-polig, 4-polig, 6-polig oder 8-polig.
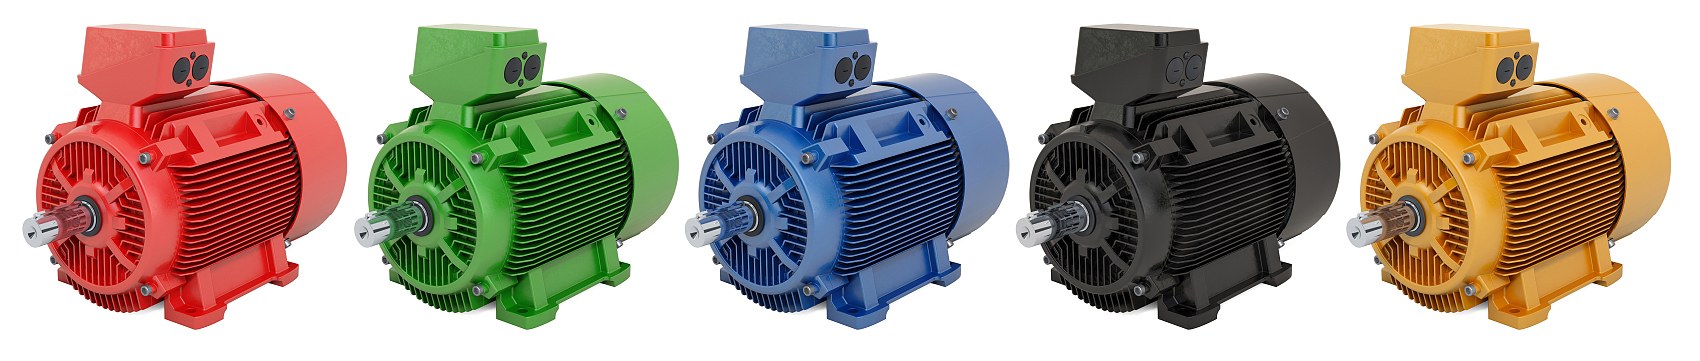
Die Polzahl Wechselstrom-Elektromotor ist wichtig, da sie direkt die Synchrongeschwindigkeit des rotierenden Magnetfelds bestimmt. In der Praxis ist dies einer der Hauptgründe dafür, dass ein Wechselstrommotor mit etwa 3000 rpm läuft, während ein anderer Motor mit ähnlicher Leistung bei derselben 50-Hz-Stromversorgung mit etwa 750 rpm läuft.
Allerdings werden Motorpole oft missverstanden.
Eine höhere Polzahl bedeutet nicht automatisch, dass ein Motor „stärker“ oder effizienter ist oder ein besseres Anlaufdrehmoment hat. Die Anzahl der Pole bestimmt in erster Linie die Geschwindigkeit. Das Nenndrehmoment hängt dann vom Verhältnis zwischen Motorleistung und tatsächlicher Wellendrehzahl ab, während die Startleistung auch von der vollständigen elektrischen und mechanischen Motorkonstruktion abhängt.
Dieser Leitfaden erklärt, was Motorpole bedeuten, vergleicht 2-polige mit 4-poligen, 6-poligen und 8-poligen Motoren und zeigt, wie sich die Anzahl der Pole auf Geschwindigkeit, Nenndrehmoment, Motorgröße und industrielle Anwendungen auswirkt.
Wechselstrom-Elektromotor -Pole sind die magnetischen Nord- und Südpole, die durch die Statorwicklung eines Wechselstrommotors erzeugt werden.
Wenn der Stator mit dreiphasigem Wechselstrom versorgt wird, erzeugen die Wicklungen ein rotierendes Magnetfeld. Die Geschwindigkeit dieses Magnetfeldes hängt von zwei Hauptfaktoren ab:
Versorgungsfrequenz
Anzahl der Magnetpole
Ein Motor mit weniger Polen hat ein schneller rotierendes Magnetfeld. Ein Motor mit mehr Polen hat ein langsamer rotierendes Magnetfeld.
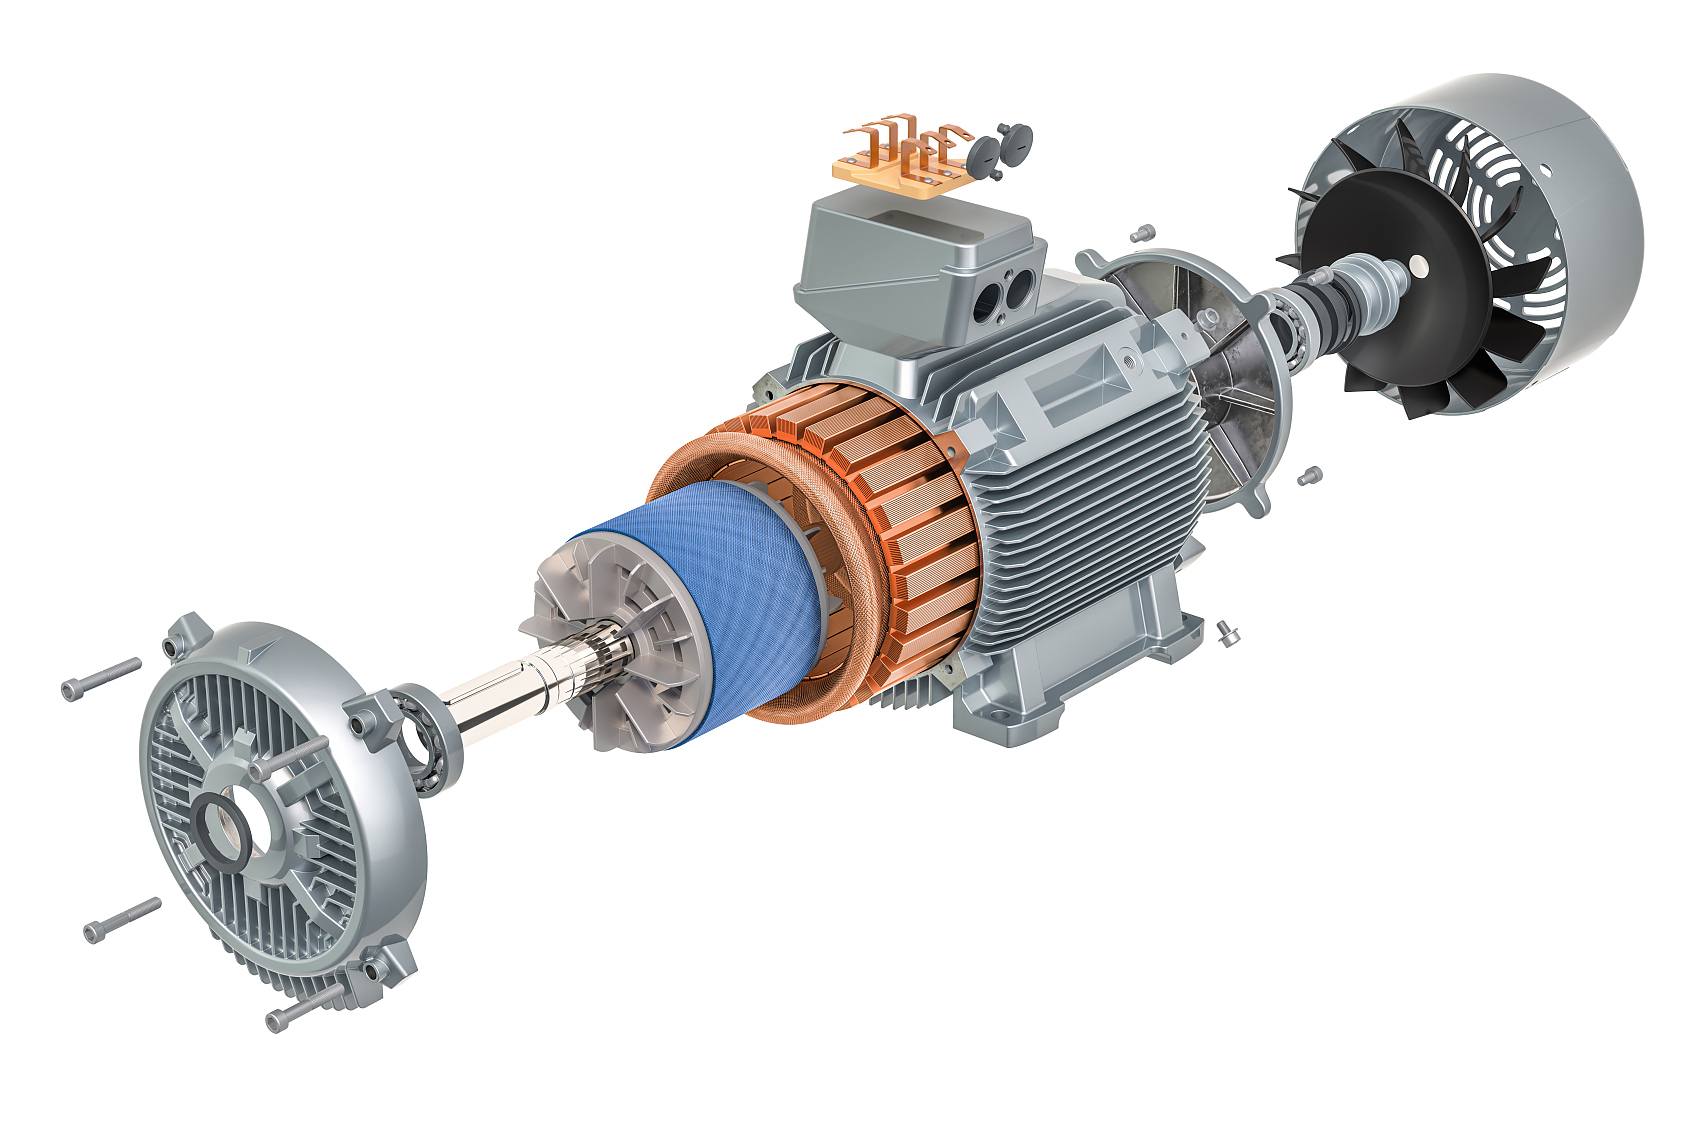
Aus diesem Grund läuft ein 2-poliger Motor viel schneller als ein 8-poliger Motor, wenn beide mit der gleichen Frequenz arbeiten.
Die theoretische Drehfeldgeschwindigkeit wird als Synchrongeschwindigkeit bezeichnet.
Es kann berechnet werden mit:
Synchrongeschwindigkeit ( rpm ) = 120 × Frequenz (Hz) ÷ Anzahl der Pole
Beispiel für einen 50-Hz-Motor:
2 Pole: 120 × 50 ÷ 2 = 3000 rpm
4 Pole: 120 × 50 ÷ 4 = 1500 rpm
6 Pole: 120 × 50 ÷ 6 = 1000 rpm
8 Pole: 120 × 50 ÷ 8 = 750 rpm
Bei 60 Hz betragen die Synchrongeschwindigkeiten:
2 Pole: 3600 rpm
4 Pole: 1800 rpm
6 Pole: 1200 rpm
8 Pole: 900 rpm
Daher ist die Anzahl der Pole einer der wichtigsten Parameter bei der Auswahl eines industriellen Wechselstrommotors.
Die folgende Tabelle zeigt den Zusammenhang zwischen Polzahl, Frequenz und typischer Motorgeschwindigkeit.
| Wechselstrom-Elektromotor Polen | 50 Hz Synchrongeschwindigkeit | Typische Nenngeschwindigkeit bei 50 Hz | 60 Hz Synchrongeschwindigkeit | Typische Nenngeschwindigkeit bei 60 Hz |
2-polig |
3000 rpm |
~2850–2950 rpm |
3600 rpm |
~3450–3550 rpm |
4-polig |
1500 rpm |
~1430–1470 rpm |
1800 rpm |
~1720–1770 rpm |
6-polig |
1000 rpm |
~950–980 rpm |
1200 rpm |
~1140–1180 rpm |
8-polig |
750 rpm |
~710–740 rpm |
900 rpm |
~850–890 rpm |
Die genaue Nenndrehzahl variiert je nach Motorleistung, Effizienzklasse, Rotorausführung, Belastung und Hersteller.
Ein Standard-Induktionsmotor kann normalerweise nicht exakt mit synchroner Drehzahl arbeiten.
Der Rotor muss sich etwas langsamer drehen als das Magnetfeld des Stators, damit Strom in den Rotor induziert und ein Drehmoment erzeugt werden kann.
Die Differenz zwischen Synchrondrehzahl und tatsächlicher Rotordrehzahl wird als Schlupf bezeichnet.
Ein 4-poliger 50-Hz-Motor verfügt beispielsweise über:
Synchrongeschwindigkeit = 1500 rpm
aber auf dem Typenschild steht möglicherweise:
Nenngeschwindigkeit = 1450 rpm
Dieser Unterschied ist für einen Induktionsmotor normal.
Bei der Berechnung:
Pumpengeschwindigkeit
Lüftergeschwindigkeit
Getriebe und Drehzahlreduzierer Ausgangsgeschwindigkeit
Geschwindigkeit der Riemenscheibe
Fördergeschwindigkeit
Verwenden Sie die des Motors Nenndrehzahl , nicht nur die theoretische Synchrondrehzahl.
Dies liefert ein genaueres Ergebnis.
Der Hauptunterschied liegt in der Betriebsgeschwindigkeit, aber die unterschiedlichen Geschwindigkeiten wirken sich auch auf das Motordrehmoment, die Abmessungen, die Geräuschentwicklung, die angeschlossenen Geräte und die Anwendungseignung aus.
Ein 2-poliger Motor hat die höchste Standarddrehzahl unter den gängigen Industrie-Induktionsmotoren.
Typische Geschwindigkeiten sind ungefähr:
2900 rpm bei 50 Hz
3500 rpm bei 60 Hz
Ein 2-poliger Motor eignet sich, wenn das angetriebene Gerät eine hohe Drehzahl ohne zusätzliches geschwindigkeitserhöhendes Getriebe erfordert.
Typische Vorteile sind:
Hohe Wellengeschwindigkeit
Kompakte Lösung für Hochgeschwindigkeitsgeräte
Direkter Anschluss an viele Zentrifugallasten
Weit verbreitete IEC -Konfigurationen
Zu den gängigen Anwendungen gehören:
Kreiselpumpen
Fans
Gebläse
Hochgeschwindigkeitsmaschinen
Einige Kompressoren
Schleif- und Bearbeitungsgeräte
Eine hohe Drehzahl erhöht jedoch auch die Bedeutung der Rotorbalance, des Lagerzustands, der Vibration und der korrekten Ausrichtung.
Ein 4-poliger Motor ist eine der am häufigsten verwendeten industriellen Motorkonfigurationen.
Die typische Nenngeschwindigkeit beträgt ungefähr:
1450 rpm bei 50 Hz
1750 rpm bei 60 Hz
Es bietet einen praktischen Drehzahlbereich für die unterschiedlichsten Industriemaschinen.
Viele Pumpen, Kompressoren, Maschinenantriebe und Getriebeeingänge sind auf etwa 1500 rpm bei 50 Hz oder 1800 rpm bei 60 Hz ausgelegt.
Ein 4-poliger Motor bietet daher eine gute Standardplattform für:
Ausrüstung mit Direktantrieb
Riemenantrieb
Kupplungsgetriebene Maschinen
Getriebe und Drehzahlreduzierer Anwendungen
Zu den gängigen Anwendungen gehören:
Pumps
Kompressoren
Industrieventilatoren
Werkzeugmaschinen
Förderer mit Getriebe
Mischer mit Getriebe
Stirnradgetriebemotoren
Zykloidgetriebemotoren
Allgemeine Produktionsausrüstung
Insbesondere bei Industriegetrieben ist ein 4-poliger Motor um 1450 rpm eine der häufigsten Eingangsdrehzahlkonfigurationen.
Ein 6-poliger Motor arbeitet mit ungefähr:
960–980 rpm bei 50 Hz
1150–1180 rpm bei 60 Hz
Dies kann nützlich sein, wenn die Maschine eine niedrigere Direktantriebsgeschwindigkeit erfordert als ein standardmäßiger 4-poliger Motor.
Ein 6-poliger Motor kann die Notwendigkeit einer zusätzlichen mechanischen Geschwindigkeitsreduzierung verringern oder überflüssig machen, wenn die erforderliche Gerätegeschwindigkeit relativ nahe bei 1000 oder 1200 rpm liegt.
Mögliche Anwendungen sind:
Große Fans
Bestimmte Pumpen
Kompressoren
Prozessmaschinen
Einige Mixer mit Direktantrieb
Spezielle Industriemaschinen
Die endgültige Wahl sollte von der erforderlichen Maschinengeschwindigkeit und -last abhängen und nicht von der Wahl eines 6-poligen Motors, nur weil davon ausgegangen wird, dass eine höhere Polzahl ein besseres Drehmoment erzeugt.
Ein 8-poliger Motor sorgt für eine noch geringere Standardgeschwindigkeit:
Ungefähr 720–740 rpm bei 50 Hz
Ungefähr 850–890 rpm bei 60 Hz
8-polige Motoren eignen sich, wenn eine relativ niedrige Direktantriebsgeschwindigkeit erforderlich ist.
Zu den Bewerbungen können gehören:
Große Lüfter mit niedriger Drehzahl
Bestimmte Kompressoren
Schwere Prozessmaschinen
Spezialpumpen
Industrieanlagen mit niedriger Geschwindigkeit
Für Anwendungen, die viel niedrigere Geschwindigkeiten wie 20, 40 oder 60 rpm erfordern, reicht ein 8-poliger Motor allein normalerweise nicht aus. Normalerweise ist ein Getriebe erforderlich.
Dies ist einer der wichtigsten Punkte, die es zu verstehen gilt.
Die Anzahl der Pole selbst bestimmt nicht direkt, wie viel Drehmoment ein Motor erzeugen kann.
Bei Motoren mit jedoch gleicher Nennleistung bedeutet eine niedrigere Nenndrehzahl ein höheres Nennwellendrehmoment.
Das Nenndrehmoment kann geschätzt werden mit:
Drehmoment (Nm) = 9550 × Leistung ( kW ) ÷ Nenndrehzahl ( rpm )
Betrachten Sie beispielsweise vier hypothetische 5,5 kW Motoren:
| Wechselstrom-Elektromotor | Ca. Nenngeschwindigkeit | Ca. Nenndrehmoment |
2-polig |
2900 rpm |
18 Nm |
4-polig |
1450 rpm |
36 Nm |
6-polig |
970 rpm |
54 Nm |
8-polig |
730 rpm |
72 Nm |
Dies zeigt, warum höherpolige Motoren mit der gleichen Nennleistung kW normalerweise ein höheres Nennwellendrehmoment haben: Ihre Nenndrehzahl ist niedriger.
Es ist falsch anzunehmen:
Mehr Pole = automatisch besseres Anlaufdrehmoment.
Das Anlaufdrehmoment hängt unter anderem von folgenden Faktoren ab:
Rotordesign
Statorwicklungsdesign
Wechselstrom-Elektromotor Frame
Anlaufstrom
Stromspannung
Wechselstrom-Elektromotor Designkategorie
Lastträgheit
Startmethode
VFD oder Softstarter-Einstellungen
Ein richtig ausgelegter 4-poliger Motor kann daher für eine bestimmte Maschine bessere Starteigenschaften aufweisen als ein anderer 6- oder 8-poliger Motor.
Für Anwendungen wie:
Beladene Förderbänder
Brecher
Mixer
Verdrängermaschinen
Ausrüstung mit hoher Trägheit
Bestätigen Sie immer das Anlaufdrehmoment und die Lasteigenschaften getrennt von der Polzahl.
Der häufigste Vergleich erfolgt zwischen 2-poligen und 4-poligen Motoren.
Ein 2-poliger Motor bietet bei gleicher Frequenz etwa die doppelte Geschwindigkeit wie ein 4-poliger Motor.
Bei 50 Hz:
2-polig: ca. 2900 rpm tatsächliche Nenndrehzahl
4-polig: ca. 1450 rpm tatsächliche Nenndrehzahl
Wählen Sie einen 2-poligen Motor, wenn die Ausrüstung eine höhere Direktgeschwindigkeit erfordert, wie z. B. bestimmte Pumpen und Lüfter.
Wählen Sie einen 4-poligen Motor, wenn etwa 1450/1750 rpm angemessen ist oder wenn der Motor ein Getriebe antreibt.
Treffen Sie Ihre Auswahl nicht allein aufgrund der Geschwindigkeit. Überprüfen Sie die Nenngeschwindigkeit, den Leistungsbedarf und die Drehmomentkurve des angetriebenen Geräts.
Ein 4-poliger Motor läuft bei etwa 1450 rpm bei 50 Hz, während ein 6-poliger Motor bei etwa 970 rpm läuft.
Bei gleicher Motorleistung hat der 6-polige Motor aufgrund der geringeren Nenndrehzahl ein höheres Nennwellendrehmoment.
Dies bedeutet jedoch nicht, dass ein 6-poliger Motor automatisch die bessere Wahl für schwere Geräte ist.
Wenn eine Maschine für ca. 1450 rpm ausgelegt ist:
→ Normalerweise ist 4-polig geeignet.
Wenn ca. 960 rpm Direktantrieb erforderlich sind:
→ 6-polig ist möglicherweise besser geeignet.
Wenn nur 60 rpm erforderlich sind:
→ Beide sind nicht für den Direktantrieb geeignet; Normalerweise ist ein Getriebe erforderlich.
Der Hauptunterschied zwischen 6-poligen und 8-poligen Motoren ist wiederum die Geschwindigkeit.
Bei 50 Hz:
6-polig: ca. 970 rpm
8-polig: ca. 730 rpm
Ein 8-poliger Motor mit derselben Nennleistung kW hat ein höheres Nennwellendrehmoment, da er langsamer arbeitet.
Aber auch andere Überlegungen – einschließlich Kosten, Rahmengröße, Effizienz, Starteigenschaften und Verfügbarkeit – sollten berücksichtigt werden.
Dies ist besonders wichtig für Förderbänder und Mischanlagen.
Eine Maschine benötigt möglicherweise nur eine Ausgangsgeschwindigkeit von:
100 rpm
60 rpm
40 rpm
20 rpm
Auch die Wahl eines 8-poligen Motors reduziert die Drehzahl nicht ausreichend.
In diesen Anwendungen ist eine gängige Lösung:
4-poliger Motor + Untersetzungsgetriebe
Zum Beispiel:
1450 rpm Motor + 25:1 Getriebe ≈ 58 rpm Abtriebsdrehzahl
Ein Getriebe kann Folgendes bieten:
Viel geringere Ausgabegeschwindigkeit
Deutliche Drehmomentvervielfachung
Flexible Übersetzungsverhältnisse
Unterschiedliche Abtriebswellenrichtungen
Kompakte mechanische Integration
Ein 4-poliger Motor mit Stirnrad-, Schnecken- oder Zykloidengetriebe wird häufig verwendet für:
Förderer
Industriemischer
Rührwerke
Schneckenförderer
Feeder
Materialtransportsysteme
Daher ist die Auswahl mehrerer Stangen nicht immer die beste Möglichkeit, eine niedrige Maschinengeschwindigkeit zu erreichen.
Wechselstrom-Elektromotor Wirkungsgrad wird nicht nur von der Anzahl der Pole beeinflusst.
Wichtige Faktoren sind:
Wechselstrom-Elektromotor Macht
Elektromagnetisches Design
Kupferverluste
Kernverluste
Rotorverluste
Lager- und mechanische Verluste
Kühlsystem
Effizienzklasse
Betriebslast
Höherpolige Motoren sind daher nicht automatisch effizienter als niederpolige Motoren.
Effizienzklassen wie IE2 , IE3 und IE4 bieten eine viel nützlichere Grundlage für den Vergleich der Motorenergieleistung.
Vergleichen Sie bei der Auswahl eines Industriemotors:
Anzahl der Pole
Nennleistung
Bewerteter Wirkungsgrad
Betriebslast
Pflicht
Lokale Effizienzanforderungen
Anstatt davon auszugehen, dass die Anzahl der Pole allein den Energieverbrauch bestimmt.
Ein Frequenzumrichter ändert die Motorgeschwindigkeit durch Änderung der Versorgungsfrequenz.
dadurch nicht verändert. Die physikalische Anzahl der Motorpole wird
Beispielsweise bleibt ein 4-poliger Motor ein 4-poliger Motor, wenn er von einem VFD gesteuert wird.
Ein 4-poliger Motor hat eine Synchrondrehzahl von:
1500 rpm bei 50 Hz
1200 rpm bei 40 Hz
900 rpm bei 30 Hz
Die tatsächliche Drehzahl des Induktionsmotors bleibt geringfügig unter diesen Synchronwerten.
Langfristiger Niederfrequenzbetrieb kann die Kühlleistung eines Standard-Wellenlüfters beeinträchtigen.
Berücksichtigen Sie bei Anwendungen, die einen kontinuierlichen Betrieb bei niedriger Drehzahl erfordern, Folgendes:
VFD -Duty-Motor
Unabhängiger Kühlventilator
Temperaturschutz wie PTC oder PT100
Ja.
Einige Motoren sind als zweistufige oder polumschaltbare Motoren ausgeführt.
Sie können die effektive Polkonfiguration durch unterschiedliche Wicklungsanschlüsse ändern.
Beispiele hierfür sind:
2/4-polig
4/8-polig
4/2-polig
Diese Motoren werden dort eingesetzt, wo zwei feste Betriebsgeschwindigkeiten erforderlich sind, ohne dass ein VFD verwendet werden muss.
Allerdings kann ein Standardmotor mit einer Drehzahl nicht einfach durch normale Verdrahtungsänderungen von 4 auf 6 Pole umgeschaltet werden.
Beginnen Sie mit der erforderlichen Drehzahl der Arbeitsmaschine.
Bestimmen Sie, ob die Ausrüstung ungefähr Folgendes benötigt:
3000 rpm
1500 rpm
1000 rpm
750 rpm
Oder eine viel niedrigere Geschwindigkeit, die ein Getriebe erfordert
Die gleiche Polanzahl arbeitet bei unterschiedlichen Geschwindigkeiten in 50-Hz- und 60-Hz-Systemen.
Berechnen Sie die von der Maschine benötigte Motorleistung.
Verlassen Sie sich nicht nur auf die Anzahl der Pole.
Wenn die Ausrüstung eine deutlich geringere Drehzahl erfordert, kann ein standardmäßiger 4-poliger Motor mit Getriebe eine flexiblere Lösung darstellen.
Halten:
IE2 / IE3 / IE4 Effizienz
S1 Dauerbetrieb
Umgebungstemperatur
IP-Schutz
Startmethode
VFD Vorgang
Installation
Anforderungen für explosionsgefährdete Bereiche
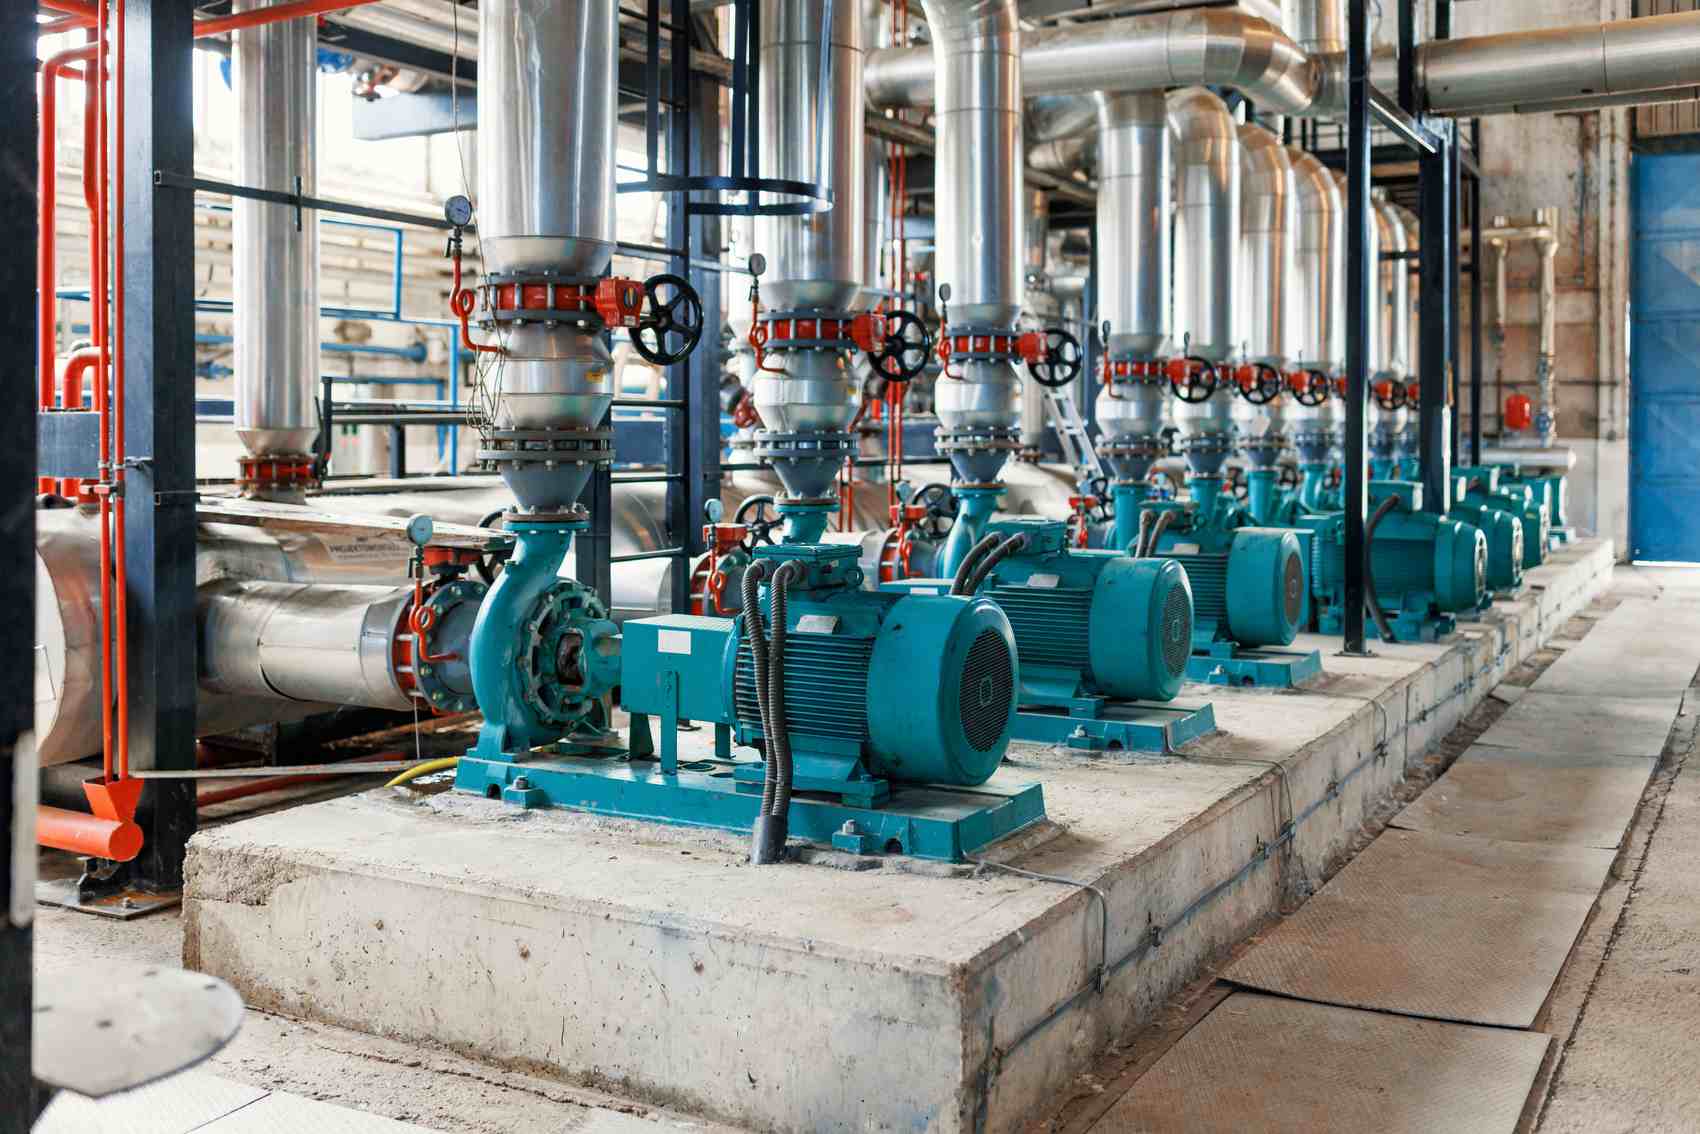
Kreiselpumpen verwenden üblicherweise je nach hydraulischem Aufbau 2- oder 4-polige Motoren.
Passen Sie die Motordrehzahl immer an die Nenndrehzahl des Pumpenherstellers an.
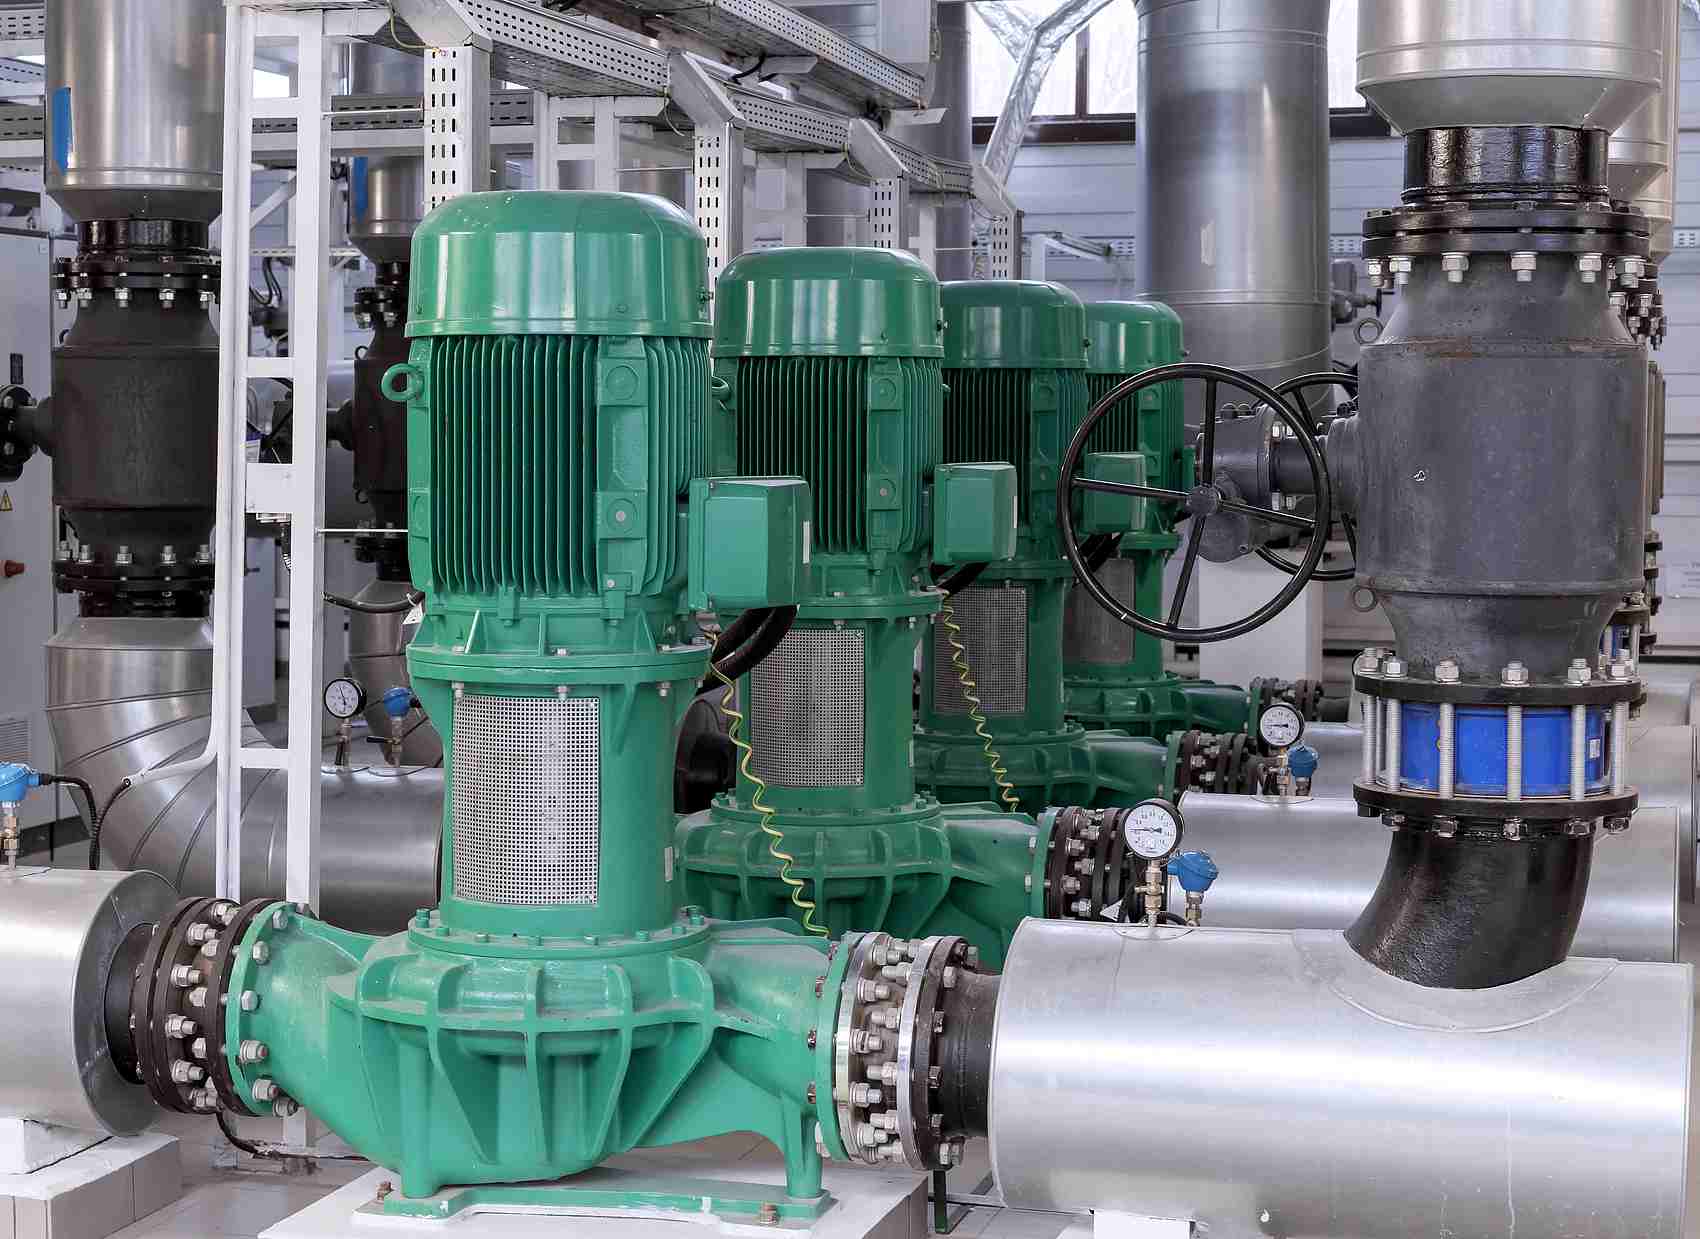
Üblich sind 2- und 4-polige Motoren, während bei größeren Lüftern mit niedriger Drehzahl 6- oder 8-polige Motoren zum Einsatz kommen können.
Die meisten Förderer erfordern viel niedrigere Geschwindigkeiten als jeder Standardmotor mit Direktantrieb.
Eine übliche Konfiguration ist daher:
4-poliger Motor + Getriebe
Das Getriebe wird entsprechend der Fördergeschwindigkeit, dem Trommeldurchmesser, der Last und dem erforderlichen Drehmoment ausgewählt.
Einige Mischer mit Direktantrieb können 6- oder 8-polige Motoren verwenden.
Viele Industriemischer erfordern jedoch sehr niedrige Laufradgeschwindigkeiten und ein hohes Wellendrehmoment, weshalb ein 4-poliger Motor in Kombination mit einem Stirnrad- oder Zykloidengetriebe eine gängige Lösung ist.
Die richtige Polzahl hängt vom Kompressordesign und der Nenneingangsdrehzahl ab. Ersetzen Sie niemals eine Polkonfiguration durch eine andere, ohne die erforderliche Kompressorgeschwindigkeit zu überprüfen.
In den meisten Anwendungen nicht direkt.
Der mechanische Einbau mag passen, aber die Geschwindigkeit wird sich deutlich ändern.
Zum Beispiel bei 50 Hz:
4-polig ≈ 1450 rpm
6 Pol ≈ 970 rpm
Der Austausch eines 4-poligen Motors durch einen 6-poligen Motor könnte die Maschinengeschwindigkeit um etwa ein Drittel reduzieren.
Dies kann sich ändern:
Pumpendurchfluss
Lüfterluftstrom
Fördergeschwindigkeit
Kompressorleistung
Maschinenleistung
Bestätigen Sie immer die Anforderungen der angetriebenen Ausrüstung, bevor Sie die Polzahl ändern.
Victory Machinery Technology Co., Ltd. liefert industrielle Induktionsmotoren für OEM-Gerätehersteller, Industriehändler, Wartungsunternehmen und Endverbraucher.
Victory kann je nach erforderlicher Gerätegeschwindigkeit und Betriebsbedingungen mehrere Polkonfigurationen bereitstellen.
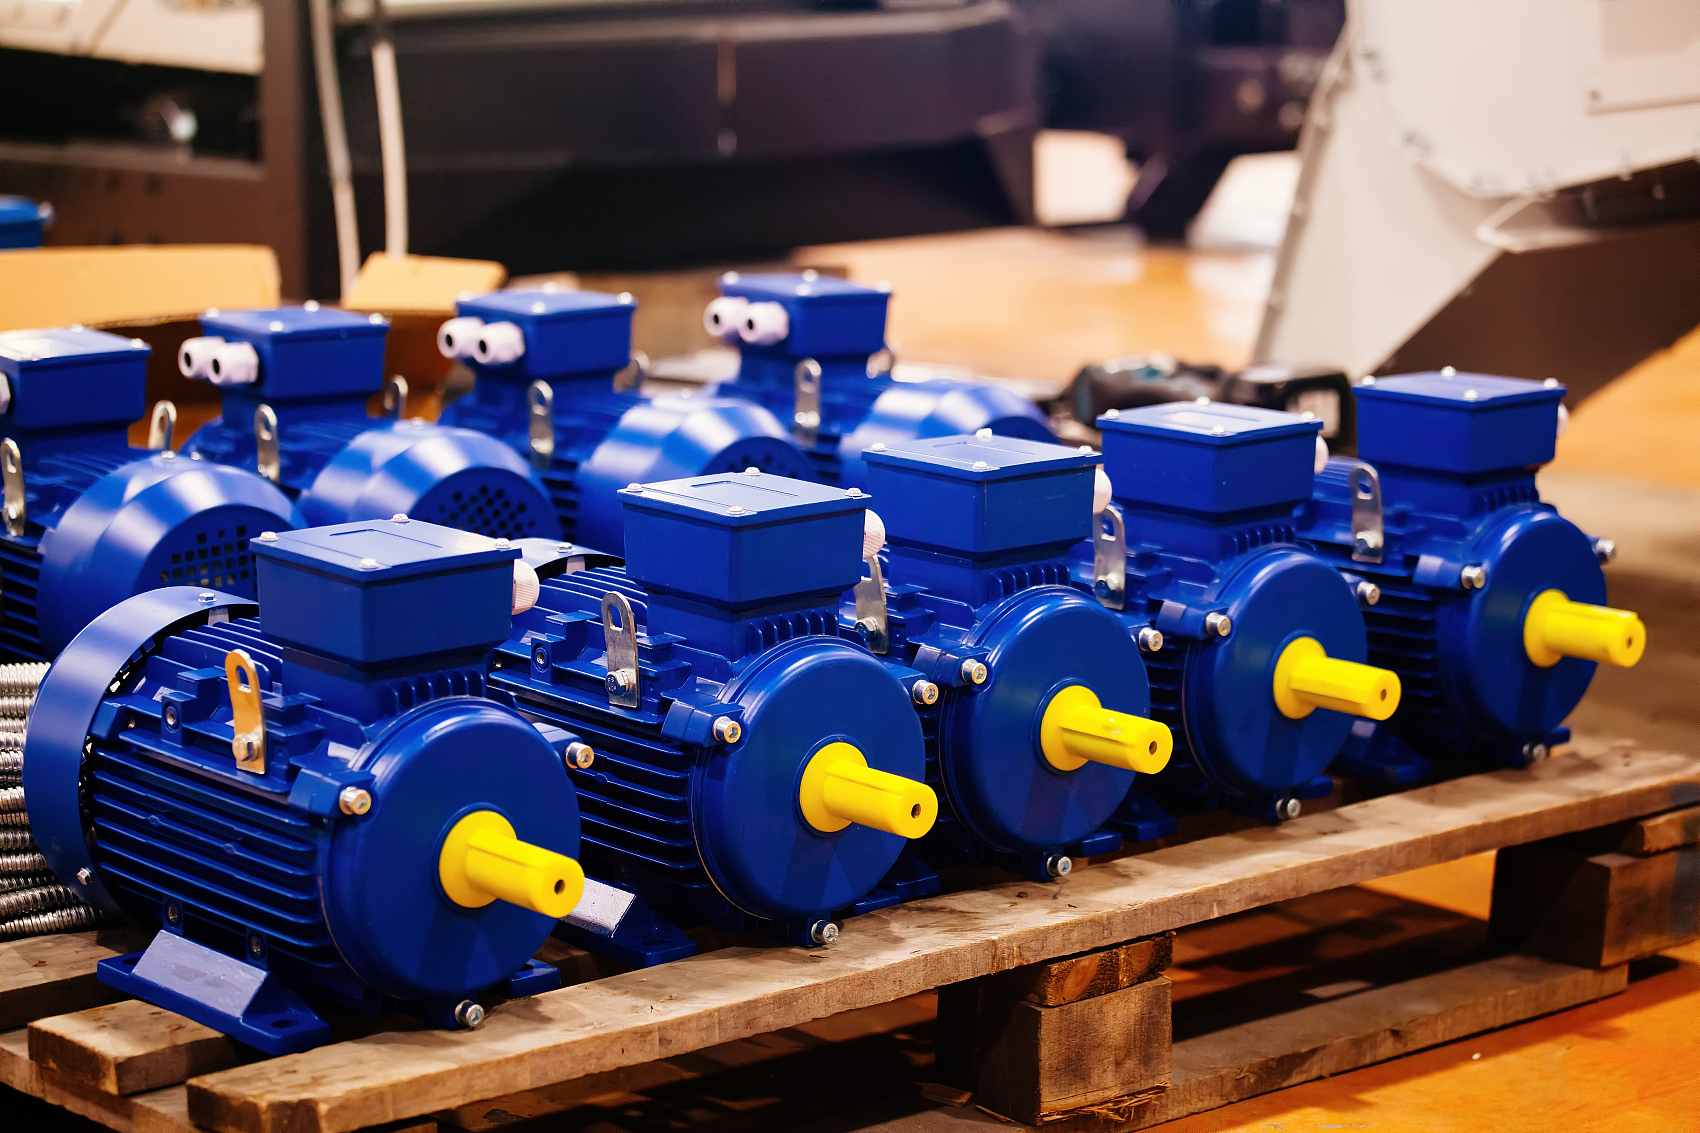
Je nach Projekt kann Victory Folgendes bieten:
2-polige Drehstrommotoren
4-polige Drehstrommotoren
6-polige Drehstrommotoren
8-polige Drehstrommotoren
Motoroptionen IE2 , IE3 und IE4
Bremsmotoren
VFD -Duty-Motoren
Explosionsgeschützte Motoren
Spezielle Spannungs- und Frequenzkonfigurationen
Wechselstrom-Elektromotor kann je nach lokalen elektrischen Systemen ausgewählt werden, einschließlich üblicher 50-Hz- und 60-Hz-Konfigurationen.
Spannung, Frequenz, Anschluss, Nenngeschwindigkeit und Strom sollten gemeinsam bestätigt werden, anstatt nur einen elektrischen Parameter zu ändern.
Victory liefert auch komplette Getriebemotorlösungen.
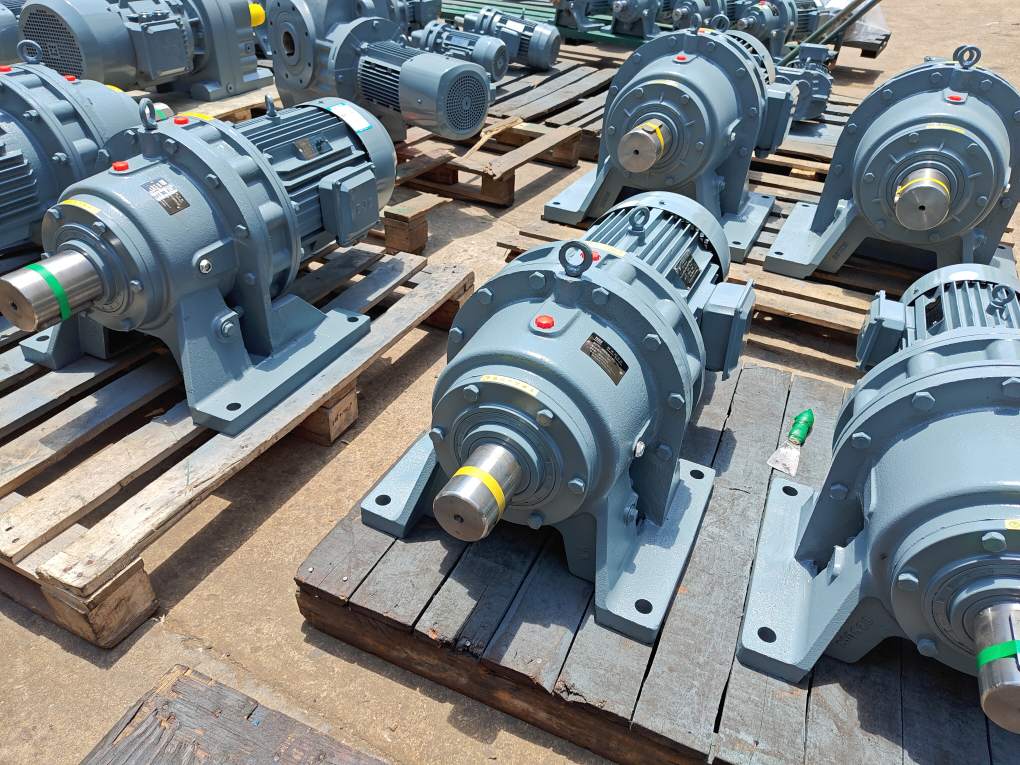
Für Anwendungen, die eine sehr niedrige Drehzahl und ein hohes Drehmoment erfordern, können wir Folgendes bewerten:
Wechselstrom-Elektromotor Polzahl
Wechselstrom-Elektromotor Macht
Übersetzungsverhältnis
Ausgangsgeschwindigkeit
Ausgangsdrehmoment
Montageanordnung
Dadurch lässt sich feststellen, ob ein höherpoliger Direktantriebsmotor oder ein 4-poliger Motor mit Getriebe besser geeignet ist.
Stellen Sie für Motoraustauschprojekte Folgendes bereit:
Vorhandenes Motortypenschild
Nennleistung
Spannung und Frequenz
Polzahl oder Nenngeschwindigkeit
Montagemethode
Rahmengröße
Wellen- und Flanschabmessungen
Angetriebene Ausrüstung
Betriebsbedingungen
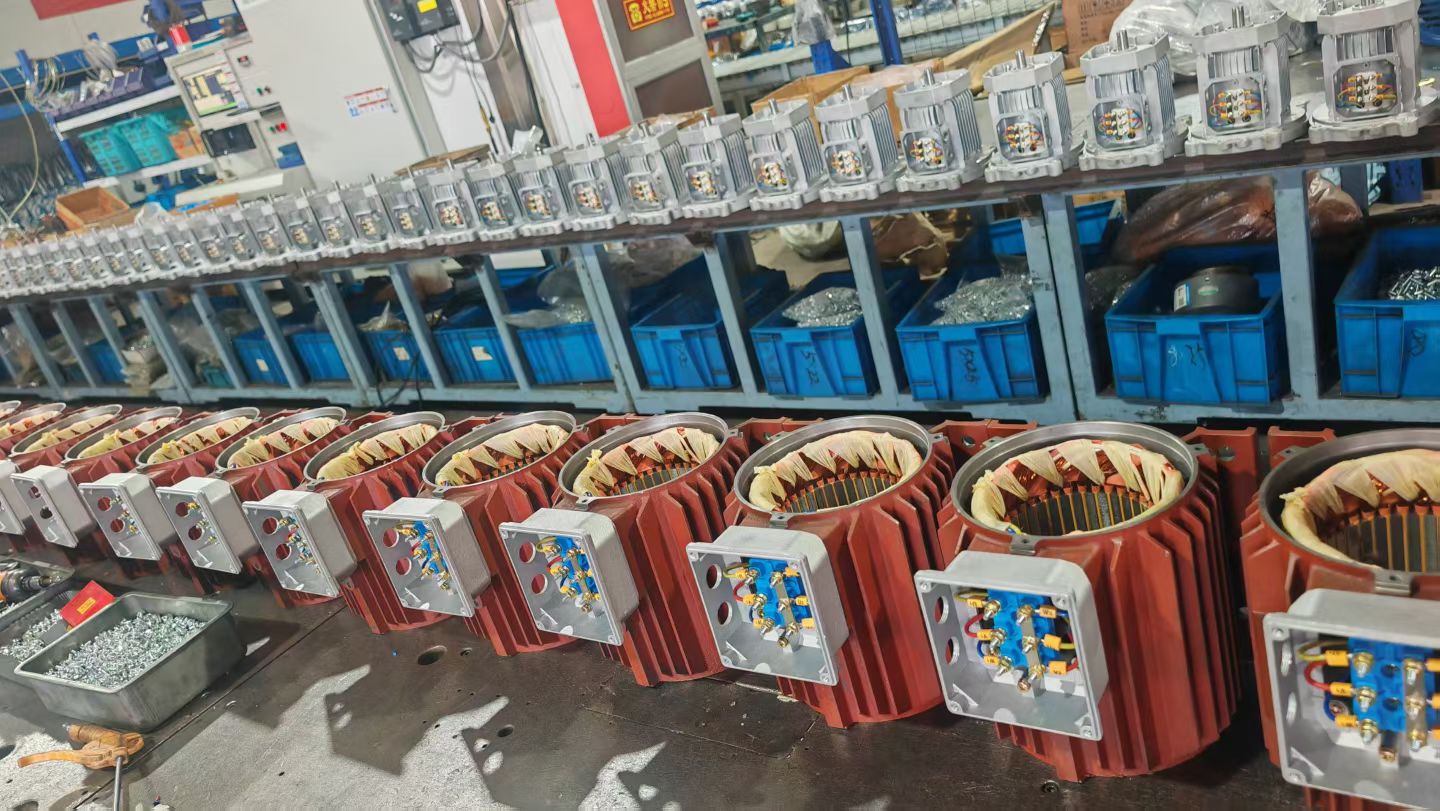
Der Ersatzmotor sollte sowohl der elektrischen Leistung als auch den mechanischen Installationsanforderungen entsprechen.
Wechselstrom-Elektromotor -Pole sind die magnetischen Pole, die durch die Statorwicklung erzeugt werden. Polzahl und Versorgungsfrequenz bestimmen die Synchrondrehzahl eines Wechselstrommotors.
Ein 2-poliger Motor ist bei gleicher Frequenz etwa doppelt so schnell wie ein 4-poliger Motor.
Bei 50 Hz betragen ihre Synchrongeschwindigkeiten 3000 bzw. 1500 rpm .
Die Synchrongeschwindigkeit beträgt 1500 rpm bei 50 Hz und 1800 rpm bei 60 Hz. Die tatsächliche Nenndrehzahl liegt aufgrund des Schlupfs des Induktionsmotors typischerweise bei etwa 1450 und 1750 rpm .
Wenn beide Motoren die gleiche Nennleistung haben, hat der 8-polige Motor mit der niedrigeren Drehzahl ein höheres Nennwellendrehmoment. Die Anzahl der Pole allein bestimmt jedoch nicht das Start- oder Maximaldrehmoment.
Nicht unbedingt. Das Anlaufdrehmoment hängt vom gesamten Motordesign, der Spannung, den Rotoreigenschaften, der Anlaufmethode und der Last ab.
Nein. Ein VFD ändert die Versorgungsfrequenz und damit die Motorgeschwindigkeit, ändert jedoch nicht die physische Polkonfiguration.
Viele Förderer verwenden einen 4-poligen Motor in Kombination mit einem Getriebe, da der Förderer normalerweise eine viel geringere Geschwindigkeit und ein höheres Drehmoment benötigt, als ein Direktmotor liefern kann.
Dies hängt von der erforderlichen Mischgeschwindigkeit ab. Einige Mischer mit Direktantrieb verwenden 6- oder 8-polige Motoren, während Industriemischer mit niedriger Drehzahl üblicherweise einen 4-poligen Motor mit Getriebe verwenden.
Nur wenn die angetriebene Maschine etwa mit der halben ursprünglichen Geschwindigkeit arbeiten kann. Wechselstrom-Elektromotor Leistung, Rahmen, Drehmoment, Wellenabmessungen und Anwendungsleistung müssen ebenfalls überprüft werden.
Die Polzahl Wechselstrom-Elektromotor bestimmt in erster Linie die Synchrondrehzahl eines Wechselstrommotors.
Bei 50 Hz sind übliche Synchrongeschwindigkeiten:
2-polig: 3000 rpm
4-polig: 1500 rpm
6-polig: 1000 rpm
8-polig: 750 rpm
Bei 60 Hz werden sie zu:
2-polig: 3600 rpm
4-polig: 1800 rpm
6-polig: 1200 rpm
8-polig: 900 rpm
Die tatsächliche Drehzahl des Induktionsmotors ist aufgrund des Schlupfes etwas niedriger.
Bei Motoren mit gleicher Nennleistung führt eine niedrigere Drehzahl zu einem höheren Nennwellendrehmoment. Die Anzahl der Pole allein bestimmt jedoch nicht das Anlaufdrehmoment, den Wirkungsgrad oder die Gesamtleistung des Motors.
Der richtige Motor sollte daher entsprechend der erforderlichen Maschinengeschwindigkeit, Leistung, Drehmoment, Frequenz, Belastung und Betriebsbedingungen ausgewählt werden.
Bei sehr langsam laufenden Geräten wie Förderbändern, Mischern und Zubringern ist die Verwendung eines 4-poligen Motors zusammen mit einem richtig ausgewählten Getriebe oft praktischer als die alleinige Erhöhung der Motorpolzahl.
Victory unterstützt die Auswahl von 2-, 4-, 6- und 8-poligen Motoren, 50-Hz- und 60-Hz-Konfigurationen, Ersatzmotoren und komplette Motor- und Getriebelösungen entsprechend der tatsächlichen industriellen Anwendung.


