
日本語
ビュー: 0 著者: サイト編集者 公開時刻: 2025-06-18 起源: サイト
三相非同期モーターを正しく接続するには、1 つのルールから始まります。 端子リンクを変更する前にモーターの銘板を読むことです。.
三相モーターは一般にスター (Y) またはデルタ (Δ) 巻線接続を使用しますが、正しい接続は主にモーターの定格巻線電圧と利用可能な線間電圧によって決まり、単にモーター電力によって決まります。
たとえば、400V 三相電源では次のようになります。
通常 230/400V Δ/Y モーターは スター (Y)で動作します。
400 /690V Δ/Y モーターは通常、 で動作します。 デルタ (Δ)

どちらのモーターにも 6 つの端子があり、非常によく似ていますが、接続を誤ると、巻線に過剰な電圧が印加されたり、モーターが定格出力を生成できなくなったりすることがあります。
このガイドでは、三相モーターの配線の仕組み、U1、V1、W1、U2、V2、W2 端子の識別方法、スター結線またはデルタ結線をいつ使用するか、スターデルタ結線始動と通常の結線との違い、および一般的な接続問題のトラブルシューティング方法について説明します。
三相モーターの配線には危険な電圧が関係します。設置、テスト、および変更は、電源を絶縁し、適用される電気安全手順に従って、有資格の電気担当者によって実行される必要があります。
あ 三相非同期モーター は、三相誘導モーターとも呼ばれ、三相 AC 電力によって供給される 3 つの固定子巻線を使用します。
3 つの電流は互いに電気的に変位し、ステーター内に回転磁界を生成します。
この回転磁界によりローターに電流が誘導され、ローターを回転させる電磁トルクが発生します。
ローターは同期磁場よりもわずかに遅く動作します。この速度差は 滑りと呼ばれ 、誘導モーターがトルクを生成するために必要です。
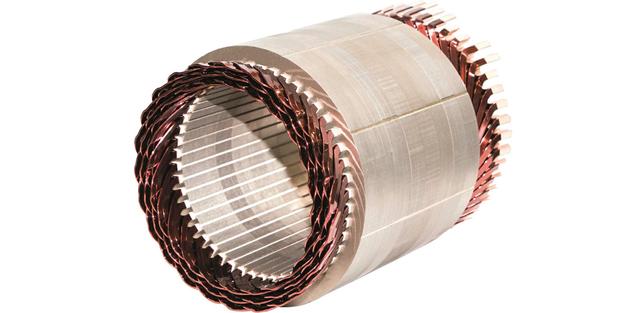
各ステータ相巻線は、特定の電圧向けに設計されています。
スター接続またはデルタ接続により、線間電源電圧が各巻線にどの程度現れるかが決まります。
間違った接続を使用すると、巻線に次のいずれかの影響が生じる可能性があります。
電圧が高すぎる
電圧が低すぎる
どちらの状況も動作上の問題を引き起こす可能性があります。
巻線電圧が過剰になると、大電流、過熱、巻線の損傷が発生する可能性があります。
巻線電圧が不十分だと、利用可能なモーターのトルクが大幅に低下する可能性があります。
6 つのアクセス可能な端子を備えたほとんどのIEC三相モーターは、3 つの固定子巻線を次のいずれかに接続できます。
スター/ワイ(Y)
デルタ(Δ)
モーター端子箱には通常、次の 6 つの端子が含まれています。
U1 – V1 – W1
U2 – V2 – W2
これらは、三相巻線の始まりと終わりを表します。
スター接続では、各巻線の一端が互いに接続されて共通点を形成します。
他の 3 つの巻線端は 3 つの電源相に接続されます。

一般的なIEC端子配置では、入力相は通常、以下に接続されます。
L1→U1
L2→V1
L3→W1
そして:
U2
V2
W2
相互にリンクされています。
デルタ接続では、各巻線の終端が別の巻線の始端に接続され、閉じた三角回路が形成されます。
一般的なIEC 6 端子モーターの場合、3 つの巻線ペアはメーカーの端子図に従って接続されます。

端子台の物理的な配置に応じて、ブリッジは次のような組み合わせで接続する場合があります。
U1 – W2
V1 – U2
W1 – V2
端子のレイアウトは異なる場合があるため、常にモーターに付属の配線図に従ってください。
線間電圧と巻線電圧の関係は、三相モーターの配線を理解する鍵となります。

スター内:
巻線電圧 = 線間電圧 ÷ √3
400V 三相電源の場合:
400 ÷ 1.732 ≈ 230V
したがって、各モーター巻線には約 230V がかかります。
このため、モーターには次のようなマークが付いています。
230/400V Δ/Y
400V 電源に接続するとスター型で動作します。
デルタでは:
巻線電圧 = 線間電圧
電源が 400V の場合、各巻線は 400V を完全に受け取ります。
したがって、約 400 V 向けに設計された巻線を備えたモーターには次のマークが付けられる場合があります。
400/690V Δ/Y
400V 電源でデルタ動作します。
これはモーター接続の選択において最も重要な部分です。

銘板に次のような 2 つの電圧が表示されている場合:
230/400V Δ/Y
最初の電圧はデルタに対応し、2 番目の電圧はスターに対応します。
同じく:
400/690V Δ/Y
手段:
400V → デルタ
690V → スター
マークが付いたモーターの場合:
230/400V Δ/Y
およそを使用します:
230V電源→デルタ
400V電源→スター
なぜ?
個別の巻線は約 230V 用に設計されているためです。
スターの 400V 線間電圧の場合:
400 ÷ √3 ≈ 1 巻あたり 230V
のために:
400/690V Δ/Y
およそを使用します:
400V電源→デルタ
690V電源→スター
巻線自体は約 400V 用に設計されています。
400V 電源では、デルタは各巻線の両端に直接 400V を供給します。
220/380V モーターも同じ原理に従います。
220V → デルタ
380V → スター
このタイプの定格は、約 380V の三相電源を使用する市場で一般的です。
マークが付いたモーターの場合:
380/660V Δ/Y
正しい接続はおよそ次のとおりです。
380V → デルタ
660V → スター
工場では 220/380V モーターと 380/660V モーターの両方が 380V 電源で動作する可能性がありますが、異なる接続が必要になるため、この区別は特に重要です。
| 交流電動機銘板 | 供給電圧 | 繋がり |
220/380V Δ/Y |
220V |
デルタ |
220/380V Δ/Y |
380V |
星 |
230/400V Δ/Y |
230V |
デルタ |
230/400V Δ/Y |
400V |
星 |
380/660V Δ/Y |
380V |
デルタ |
380/660V Δ/Y |
660V |
星 |
400/690V Δ/Y |
400V |
デルタ |
400/690V Δ/Y |
690V |
星 |
常に、特定のモーターに付属の実際の銘板情報を使用してください。
いいえ。
これはよくある誤解です。
次のようなルール:
「小型モーターはスターを使用し、大型モーターはデルタを使用します」
技術的に十分ではありません。
交流電動機電力は、実行中の接続を独立して決定するものではありません。
正しい実行中の接続は主に次の要素によって決定されます。
交流電動機巻線電圧
銘板 Δ/Y 電圧定格
利用可能な線間電圧
一部のメーカーは、230/400V Δ/Y 用に小型のモーターを設計し、スターを 400V 欧州電源での通常の動作接続にしています。
大型のモーターは代わりに 400/690V Δ/Y 巻線を使用するため、同じ 400V 電源でデルタで動作する場合があります。
これにより、接続がモーター出力に基づいているように見える可能性があります。
実際には、その違いは巻線の設計と定格電圧によって決まります。
スター接続とデルタ接続が可能なほとんどのIECモーターには 6 つの端子があります。
一般的な端子の指定は次のとおりです。
U1
V1
W1
U2
V2
W2
一般的なスター接続には次のような特徴があります。
供給:
L1→U1
L2→V1
L3→W1
相互リンク:
U2
V2
W2
これによりスターポイントが作成されます。
典型的なデルタ配置では、各巻線の端が次の相の始まりに接続されます。
一般的なIEC接続の 1 つは次のとおりです。
U1 は W2 にリンクされています
V1 が U2 にリンクされている
W1 を V2 にリンク
3 つの線相は、これら 3 つのジャンクションに接続されます。
一部のモーター端子台は物理的に配置が異なります。
したがって、次のことを想定しないでください。
水平ブリッジは常に 1 つの接続を意味し、垂直ブリッジは常に別の接続を意味します。
モーターの端子図と端子記号を使用してください。
標準的な三相誘導電動機の回転方向は相順によって決まります。
逆回転するには、 任意の 2 つの入力電源相を交換します。.
例えば:
オリジナル:
L1→U1
L2→V1
L3→W1
2 つのフェーズを反転します。
L1→V1
L2→U1
L3→W1
回転磁界の方向が逆転し、モーターが逆方向に回転します。
一部の機械は一方向にのみ動作しなければなりません。
例としては次のものが挙げられます。
パンプス
ファン
スクリューコンベア
コンプレッサー
ギヤボックス・減速機バックストップ付き
長時間使用する前に必ず必要な回転数を確認してください。
非常に重要な違いは次のとおりです。
通常動作のスター接続は、スターデルタ始動と同じではありません。
400V ネットワーク上で動作する 230/400V Δ/Y モーターは、通常、スター型で恒久的に動作します。
必ずしも「スターデルタが始まった」わけではありません。
スターデルタ始動は、減電圧始動方法です。
モーター:
星型に接続された巻線から始まります。
動作速度に向かって加速します。
通常の走行ではデルタに切り替えます。
スター結線により、始動時に各巻線にかかる電圧が低減されます。
モーターは、 利用可能な供給電圧でデルタ動作するように設計する必要があります。.
たとえば、400V 電源では次のようになります。
答え:
400/690V Δ/Yモーター
通常は 400V でデルタで動作できるため、アプリケーションとスタータの設計によってはスターデルタ始動に適している可能性があります。
答え:
230/400V Δ/Yモーター
通常は400Vのスターで動作します。
定格 230V の各巻線が約 400V を受けることになるため、400V ネットワークでは単純にデルタに切り替える必要はありません。
スター始動中、巻線電圧は低下します。
その結果、始動電流は減少しますが、始動トルクもダイレクトデルタ始動に比べて大幅に減少します。
したがって、スターデルタ始動は、始動トルクを低減して負荷を加速できる場合に最適です。
次のようなアプリケーション:
積載コンベア
クラッシャー
容積式装置
負荷の高いミキサー
従来のスターデルタスターターを使用すると、うまく加速できない場合があります。
VFDまたはソフトスターターは、アプリケーションに応じてより良い制御を提供する場合があります。
スター接続では自動的に「エネルギーが節約される」のに対し、デルタ接続では「より多くのエネルギーが使用される」と言うのは誤解を招きます。
正しく接続すると、各巻線が設計された電圧で動作します。
400V のスターで動作する 230/400V モーターは正常に動作しています。
400V でデルタ動作する 400/690V モーターも正常に動作しています。
どちらの接続も本質的には汎用の省エネモードではありません。
エネルギー効率は次のような要因によって決まります。
交流電動機効率クラス
負荷の割合
交流電動機デザイン
力率
供給品質
機械的損失
営業時間
駆動機械の効率
省エネプロジェクトの場合は、巻線定格を考慮せずにスター/デルタ結線を変更するのではなく、適切なサイズのIE3またはIE4モーターを選択し、効率的な負荷範囲に近い値で運転してください。
三相モーターの配線が正しくないと、重大な問題が発生する可能性があります。
各巻線は約 230V 用に設計されているにもかかわらず、約 400V を受け取ります。
考えられる結果は次のとおりです。
過電流
急速な過熱
保護旅行
巻線絶縁損傷
交流電動機失敗
各巻線は次のもののみを受信します。
400 ÷ √3 ≈ 230V
約400Vの代わりに。
モーターは軽負荷でも動作しますが、利用可能なトルクは大幅に減少します。
考えられる症状は次のとおりです。
加速が難しい
過度の滑り
負荷がかかった状態での障害
過熱
有用な出力に対して大電流
実際のモータ接続作業は有資格者が行ってください。
専門家による設置には通常、次のチェックが含まれます。
確認する:
定格電圧
頻度
定格電流
力
Δ/Y接続
定格速度
義務
IP等級
測定して確認します。
線間電圧
頻度
フェーズの可用性
位相バランス
電源はモーターの定格と一致する必要があります。
メーカーの配線図に従って、U1、V1、W1、U2、V2、W2 を確認してください。
銘板の電圧と電源に応じてスターリンクまたはデルタリンクを使用してください。
モーター フレームは、該当する電気要件に従って正しく接地する必要があります。
交流電動機保護装置は、正しい定格電流と接続構成に従って設定する必要があります。
安全な試運転後、誤った回転が損傷を引き起こす可能性がある機器にモーターを接続する前に、回転方向を確認してください。
すべての三相モーターがIECの 6 端子配置を使用しているわけではありません。

一部のモーター、特にさまざまな国際市場向けに設計されたモーターには、次のような特徴がある場合があります。
9 リード
12 リード
デュアル電圧直列/並列接続
多段速度巻線
たとえば、典型的な北米の 230/460V モーターでは、上で説明した 6 端子 Δ/Y 配置の代わりに、9 リード直列/並列接続を使用する場合があります。
したがって:
6 端子IECスター/デルタ配線図を 9 リードまたは 12 リードのモーターに適用しないでください。
必ずモーター固有の接続図を使用してください。
考えられる原因は次のとおりです。
欠相
端子の接続が間違っている
供給電圧が低い
保護装置トリップ
接続が緩んでいる
機械的負荷の詰まり
デルタで動作するように設計されたモーターが誤ってスターで接続されたままになっていないか確認してください。
以下もチェックしてください:
電源電圧
位相の不均衡
機械的過負荷
不正確な周波数
考えられる原因は次のとおりです。
間違ったスター/デルタ接続
過電圧または不足電圧
交流電動機オーバーロード
位相損失
換気が悪い
頻繁な起動
間違ったVFD設定
電源を絶縁し、適切な電気手順に従ってから、2 つの入力電源フェーズを交換してください。
可変周波数ドライブを介してモーターに電力が供給される場合は、 VFDおよびモーター メーカーの電圧および接続要件に従ってください。
たとえば、約 400 V を出力するVFDでは、通常、モーターが正しい 400 V 動作接続用に構成されている必要があります。

VFDは以下を制御します:
頻度
出力電圧
加速度
減速
交流電動機速度
間違った巻線接続が安全になるわけではありません。
駆動システムがその目的のために特別に設計されていない限り、コンタクタは通常VFDの通電出力側でモーター巻線の接続を切り替えるべきではありません。
通常のVFDアプリケーションの場合、モーターは適切な固定構成で接続されます。
Victory Machinery Technology Co., Ltd. は、OEM メーカー、工業代理店、メンテナンス会社、エンド ユーザーに三相誘導モーターを供給しています。
電圧と巻線構成は市場によって異なるため、Victory は顧客の実際の電源システムに応じてモーター巻線を選択できます。

モーターの設計とプロジェクトの要件に応じて、構成には次のものが含まれる場合があります。
220/380V 50Hz
230/400V 50Hz
380/660V 50Hz
400/690V 50Hz
415V 50Hz
220/440V 60Hz
230/460V 60Hz
440V 60Hz
480V 60Hz
特定のモーターについては、正確な巻線と端子の配置を常に確認する必要があります。
勝利により次のことが得られます。
IE2三相モーター
IE3高効率モーター
IE4モーターのオプション
ブレーキモーター
VFD -デューティモーター
防爆モーター
マルチスピードモーター

代替プロジェクトの場合、Victory は以下を評価できます。
電気的パラメータ
電圧と周波数
定格電流
極数
定格速度
フレームサイズ
取り付け
軸寸法
フランジ寸法
端子箱位置
電力と電圧を一致させるだけでは十分ではない可能性があるため、既存のモーターを別のブランドから交換する場合、これは特に重要です。
モーターの銘板を読んでください。
230/400V Δ/Y とマークされたモーターの場合、約 230V はデルタを使用し、400V はスターを使用します。
400/690V Δ/Y の場合、約 400V はデルタを使用し、690V はスターを使用します。
いいえ、 交流電動機の電力だけではスター接続またはデルタ接続が決まりません。正しい接続は巻線電圧と電源電圧によって異なります。
これは通常、モーターの定格がデルタ接続の場合は約 400 V、スター接続の場合が 690 V であることを意味します。
これは、モーターが通常、約 230 V でデルタ動作し、約 400 V でスター動作することを意味します。
通常はいいえ。すでに 400V のスターで動作する必要があります。デルタに切り替えると、約 230 V 用に設計された巻線の両端に約 400 V がかかります。
アプリケーションが低減された始動トルクで加速できる場合、適切な 400/690V Δ/Y モーターなど、約 400V でデルタで動作するように設計されたモーターをスターデルタ始動で使用できます。
任意の 2 つの入力電源フェーズを交換します。これにより、位相順序が逆転し、したがって回転磁場の方向が逆転します。
モータが利用可能な線間電圧でデルタ動作するように設計されている場合、スター状態のままにすると巻線電圧と利用可能なトルクが減少します。銘板と接続図を確認してください。
いいえ。9 リード モーターと 12 リード モーターでは、異なる直列/並列巻線配置が使用される場合があります。特定のモーター配線図に従ってください。
三相モーターの正しい配線は、主にの関係によって決まります。 モーター巻線電圧と利用可能な供給電圧.
重要なルールは銘板を読むことです。
230/400V Δ/Y → 230V デルタ、400V スター
400/690V Δ/Y → 400V デルタ、690V スター
220/380V Δ/Y → 220V デルタ、380V スター
380/660V Δ/Y → 380V デルタ、660V スター
交流電動機の電力だけでは、モーターをスターで動作させるかデルタで動作させるかを決定しません。
恒久的なスター接続とスターデルタ接続を区別することも重要です。スターデルタスターターは、加速中に一時的に巻線電圧を低下させ、その後モーターを通常のデルタ運転接続に切り替えます。
接続を誤るとトルク不足、過電流、過熱、巻線損傷の原因となります。
三相非同期モーターを接続または交換する前に、銘板、供給電圧、周波数、端子配置、定格電流、およびアプリケーション要件を確認してください。
Victory は、さまざまな電圧、周波数、極、効率、端子構成の三相モーターを提供し、電気データ、接続図、寸法一致により OEM および交換プロジェクトをサポートできます。


