
Bahasa indonesia
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 18-06-2025 Asal: Lokasi
Menghubungkan motor asinkron tiga fase dengan benar dimulai dengan satu aturan: baca pelat nama motor sebelum mengubah tautan terminal apa pun.
Motor tiga fasa biasanya menggunakan sambungan belitan bintang (Y) atau delta (Δ), namun sambungan yang benar ditentukan terutama oleh tegangan belitan pengenal motor dan tegangan saluran yang tersedia—bukan hanya oleh daya motor.
Misalnya, pada suplai tiga fase 400V:
Motor 230/400V Δ/Y biasanya beroperasi pada bintang (Y)
Motor 400/690V Δ/Y biasanya beroperasi pada delta (Δ)

Kedua motor mungkin memiliki enam terminal dan tampak sangat mirip, namun menghubungkan keduanya secara tidak benar dapat memberikan tegangan berlebihan pada belitan atau mencegah motor menghasilkan keluaran terukurnya.
Panduan ini menjelaskan cara kerja pengkabelan motor tiga fasa, cara mengidentifikasi terminal U1, V1, W1, U2, V2, dan W2, kapan menggunakan sambungan bintang atau delta, perbedaan pengasutan bintang-delta dengan pengkabelan normal, dan cara memecahkan masalah umum sambungan.
Pengkabelan motor tiga fase melibatkan tegangan berbahaya. Pemasangan, pengujian dan modifikasi harus dilakukan oleh personel kelistrikan yang berkualifikasi dengan daya terisolasi dan prosedur keselamatan kelistrikan yang berlaku diikuti.
A motor asinkron tiga fasa , disebut juga motor induksi tiga fasa, menggunakan tiga belitan stator yang disuplai oleh daya AC tiga fasa.
Ketiga arus tersebut berpindah secara elektrik satu sama lain dan menciptakan medan magnet berputar di dalam stator.
Medan magnet yang berputar ini menginduksi arus pada rotor, menciptakan torsi elektromagnetik yang menyebabkan rotor berputar.
Rotor beroperasi sedikit lebih lambat dibandingkan medan magnet sinkron. Perbedaan kecepatan ini disebut slip dan diperlukan motor induksi untuk menghasilkan torsi.
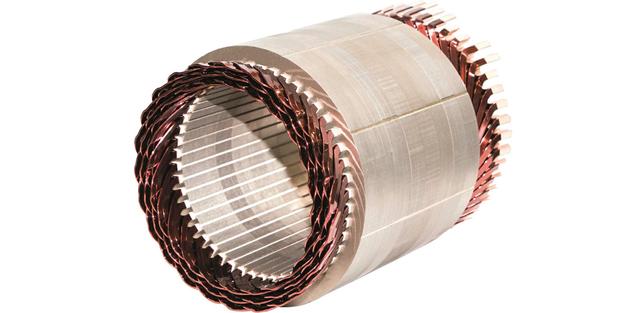
Setiap belitan fasa stator dirancang untuk tegangan tertentu.
Sambungan bintang atau delta menentukan seberapa besar tegangan suplai saluran-ke-saluran yang muncul pada masing-masing belitan.
Jika sambungan yang digunakan salah, belitan dapat menerima:
Terlalu banyak tegangan
Tegangan terlalu kecil
Kedua kondisi tersebut dapat menyebabkan masalah pengoperasian.
Tegangan belitan yang berlebihan dapat menyebabkan arus tinggi, panas berlebih, dan kerusakan belitan.
Tegangan belitan yang tidak mencukupi dapat mengurangi torsi motor yang tersedia secara signifikan.
Kebanyakan motor tiga fase IEC dengan enam terminal yang dapat diakses dapat menghubungkan ketiga belitan statornya di salah satu:
Bintang / Wye (Y)
Delta (Δ)
Kotak terminal motor biasanya berisi enam terminal:
U1 – V1 – W1
U2 – V2 – W2
Ini mewakili awal dan akhir belitan tiga fasa.
Dalam hubungan bintang, salah satu ujung setiap belitan dihubungkan bersama untuk membentuk suatu titik yang sama.
Tiga ujung belitan lainnya terhubung ke tiga fase suplai.

Dengan susunan terminal IEC yang umum, fase masuk biasanya terhubung ke:
L1 → U1
L2 → V1
L3 → W1
Dan:
U2
V2
W2
dihubungkan bersama.
Pada sambungan delta, ujung setiap belitan dihubungkan ke awal belitan lainnya sehingga membentuk rangkaian segitiga tertutup.
Untuk motor enam terminal IEC pada umumnya, ketiga pasangan belitan dihubungkan sesuai dengan diagram terminal pabrikan.

Tergantung pada susunan fisik blok terminal, bridging dapat menghubungkan kombinasi seperti:
U1 – W2
V1 – U2
W1 – V2
Selalu ikuti diagram pengkabelan yang disertakan dengan motor karena tata letak terminal dapat bervariasi.
Hubungan antara tegangan saluran dan tegangan belitan adalah kunci untuk memahami pengkabelan motor tiga fasa.

Dalam bintang:
Tegangan Berliku = Tegangan Saluran − √3
Untuk suplai tiga fase 400V:
400 1.732 ≈ 230V
Oleh karena itu, setiap belitan motor menerima sekitar 230V.
Inilah sebabnya mengapa sebuah motor diberi tanda:
230/400V Δ/Y
beroperasi dalam mode bintang ketika dihubungkan ke catu daya 400V.
Di delta:
Tegangan Berliku = Tegangan Saluran
Jika suplainya 400V, setiap belitan menerima 400V penuh.
Oleh karena itu, motor dengan belitan yang dirancang untuk kira-kira 400V dapat ditandai:
400/690V Δ/Y
dan beroperasi di delta pada pasokan 400V.
Ini adalah bagian terpenting dalam pemilihan sambungan motor.

Jika papan nama menunjukkan dua tegangan seperti:
230/400V Δ/Y
tegangan pertama berhubungan dengan delta dan tegangan kedua berhubungan dengan bintang.
Juga:
400/690V Δ/Y
cara:
400V → Delta
690V → Bintang
Untuk motor bertanda:
230/400V Δ/Y
gunakan kira-kira:
Pasokan 230V → Delta
Pasokan 400V → Bintang
Mengapa?
Karena belitan individu dirancang untuk sekitar 230V.
Pada tegangan saluran 400V di bintang:
400 ÷ √3 ≈ 230V per belitan
Untuk:
400/690V Δ/Y
gunakan kira-kira:
Pasokan 400V → Delta
Pasokan 690V → Bintang
Belitannya sendiri dirancang untuk daya sekitar 400V.
Pada suplai 400V, delta menempatkan 400V langsung pada setiap belitan.
Motor 220/380V mengikuti prinsip yang sama:
220V → Delta
380V → Bintang
Jenis peringkat ini umum terjadi di pasar yang menggunakan pasokan tiga fase sekitar 380V.
Untuk motor bertanda:
380/660V Δ/Y
koneksi yang benar kira-kira:
380V → Delta
660V → Bintang
Perbedaan ini sangat penting karena baik motor 220/380V maupun motor 380/660V dapat beroperasi di pabrik dengan suplai 380V—tetapi keduanya memerlukan sambungan yang berbeda.
| Motor listrik AC Papan Nama | Tegangan Pasokan | Koneksi |
220/380V Δ/Y |
220V |
Delta |
220/380V Δ/Y |
380V |
Bintang |
230/400V Δ/Y |
230V |
Delta |
230/400V Δ/Y |
400V |
Bintang |
380/660V Δ/Y |
380V |
Delta |
380/660V Δ/Y |
660V |
Bintang |
400/690V Δ/Y |
400V |
Delta |
400/690V Δ/Y |
690V |
Bintang |
Selalu gunakan informasi papan nama aktual yang disertakan dengan motor tertentu.
TIDAK.
Ini adalah kesalahpahaman yang umum.
Aturan seperti:
'Motor kecil menggunakan bintang dan motor besar menggunakan delta'
secara teknis tidak cukup.
Motor listrik AC daya tidak secara independen menentukan koneksi yang berjalan.
Koneksi yang berjalan dengan benar terutama ditentukan oleh:
Motor listrik AC tegangan belitan
Peringkat tegangan papan nama Δ/Y
Tegangan saluran yang tersedia
Beberapa pabrikan merancang motor yang lebih kecil untuk 230/400V Δ/Y, menjadikan star sebagai sambungan normal pada pasokan 400V Eropa.
Motor yang lebih besar mungkin menggunakan belitan 400/690V Δ/Y dan oleh karena itu beroperasi dalam delta pada suplai 400V yang sama.
Hal ini dapat membuat koneksi terlihat berdasarkan pada daya motor.
Pada kenyataannya, perbedaannya berasal dari desain belitan dan tegangan pengenal.
Kebanyakan motor IEC yang mampu melakukan koneksi bintang dan delta memiliki enam terminal.
Sebutan terminal yang umum adalah:
U1
V1
W1
U2
V2
W2
Koneksi bintang yang khas memiliki:
Memasok:
L1 → U1
L2 → V1
L3 → W1
Terhubung bersama:
U2
V2
W2
Ini menciptakan titik bintang.
Dalam susunan delta yang khas, setiap ujung belitan terhubung ke awal fase berikutnya.
Satu koneksi IEC yang umum adalah:
U1 terhubung ke W2
V1 terhubung ke U2
W1 terhubung ke V2
Tiga fase garis terhubung ke tiga persimpangan ini.
Beberapa papan terminal motor disusun secara fisik berbeda.
Oleh karena itu, jangan berasumsi:
Jembatan horizontal selalu berarti satu sambungan dan jembatan vertikal selalu berarti sambungan lainnya.
Gunakan diagram terminal motor dan penandaan terminal.
Arah putaran motor induksi tiga fasa standar ditentukan oleh urutan fasa.
Untuk membalikkan rotasi, tukarkan dua fase pasokan masuk.
Misalnya:
Asli:
L1 → U1
L2 → V1
L3 → W1
Membalikkan dua fase:
L1 → V1
L2 → U1
L3 → W1
Medan magnet yang berputar berbalik arah, menyebabkan motor berputar ke arah yang berlawanan.
Beberapa mesin harus beroperasi hanya dalam satu arah.
Contohnya meliputi:
Pompa
Penggemar
Konveyor sekrup
Kompresor
Gearbox dan pereduksi kecepatan dengan backstop
Selalu konfirmasikan rotasi yang diperlukan sebelum pengoperasian jangka panjang.
Perbedaan yang sangat penting adalah:
Sambungan bintang untuk pengoperasian normal tidak sama dengan sambungan bintang-delta.
Motor 230/400V Δ/Y yang beroperasi pada jaringan 400V biasanya berjalan secara permanen di bintang.
Ini belum tentu merupakan 'star-delta dimulai.'
Pengasutan bintang-delta adalah metode pengasutan tegangan rendah.
Motornya:
Dimulai dengan belitannya dihubungkan secara bintang.
Berakselerasi menuju kecepatan operasi.
Beralih ke delta untuk pengoperasian normal.
Sambungan bintang mengurangi tegangan yang diterapkan pada setiap belitan selama pengasutan.
Motor harus dirancang untuk bekerja dalam delta pada tegangan suplai yang tersedia.
Misalnya, pada suplai 400V:
A:
Motor 400/690V Δ/Y
biasanya dapat berjalan dalam delta pada 400V dan oleh karena itu mungkin cocok untuk pengasutan bintang-delta, tergantung pada aplikasi dan desain starter.
A:
Motor 230/400VΔ/Y
biasanya berjalan di bintang pada 400V.
Seharusnya tidak hanya dialihkan ke delta pada jaringan 400V karena setiap belitan dengan nilai 230V akan menerima sekitar 400V.
Selama start bintang, tegangan belitan berkurang.
Akibatnya, arus pengasutan berkurang, namun torsi pengasutan juga berkurang secara signifikan dibandingkan dengan pengasutan delta langsung.
Oleh karena itu, pengasutan bintang-delta paling cocok bila beban dapat berakselerasi dengan torsi pengasutan yang dikurangi.
Aplikasi seperti:
Konveyor yang dimuat
penghancur
Peralatan perpindahan positif
Mixer dengan muatan berat
mungkin tidak berhasil berakselerasi menggunakan starter bintang-delta konvensional.
VFD atau soft starter mungkin menawarkan kontrol yang lebih baik tergantung pada aplikasinya.
Adalah keliru untuk mengatakan bahwa koneksi bintang secara otomatis 'menghemat energi' sedangkan koneksi delta 'menggunakan lebih banyak energi.'
Sambungan yang benar memungkinkan setiap belitan beroperasi pada tegangan yang dirancang.
Motor 230/400V yang berjalan bintang pada 400V beroperasi secara normal.
Motor 400/690V yang berjalan dalam delta pada 400V juga beroperasi secara normal.
Tidak ada koneksi yang secara inheren merupakan mode hemat energi untuk tujuan umum.
Efisiensi energi bergantung pada faktor-faktor seperti:
Motor listrik AC kelas efisiensi
Persentase beban
Motor listrik AC desain
Faktor kekuatan
Kualitas pasokan
Kerugian mekanis
Jam operasional
Efisiensi mesin yang didorong
Untuk proyek hemat energi, pilih motor IE3 atau IE4 dengan ukuran yang sesuai dan operasikan mendekati rentang beban efisiennya daripada mengubah sambungan bintang/delta tanpa mempertimbangkan nilai belitan.
Pengkabelan motor tiga fase yang salah dapat menimbulkan masalah serius.
Setiap belitan akan menerima sekitar 400V meskipun dirancang untuk sekitar 230V.
Kemungkinan hasil meliputi:
Arus berlebihan
Panas berlebih yang cepat
Perjalanan perlindungan
Kerusakan isolasi belitan
Motor listrik AC kegagalan
Setiap belitan hanya menerima:
400 − √3 ≈ 230V
bukannya sekitar 400V.
Motor dapat berjalan pada beban ringan, namun torsi yang tersedia sangat berkurang.
Gejala yang mungkin terjadi meliputi:
Kesulitan mempercepat
Slip yang berlebihan
Kegagalan di bawah beban
Terlalu panas
Arus tinggi relatif terhadap keluaran yang berguna
Pekerjaan penyambungan motor yang sebenarnya harus dilakukan oleh personel yang berkualifikasi.
Instalasi profesional biasanya mencakup pemeriksaan berikut.
Memeriksa:
Tegangan terukur
Frekuensi
Nilai saat ini
Kekuatan
koneksi Δ/Y
Kecepatan terukur
Tugas
Peringkat IP
Ukur dan konfirmasi:
Tegangan saluran
Frekuensi
Ketersediaan fase
Keseimbangan fase
Pasokan harus sesuai dengan rating motor.
Konfirmasikan U1, V1, W1, U2, V2 dan W2 sesuai dengan diagram pengkabelan pabrikan.
Gunakan tautan bintang atau delta sesuai dengan tegangan papan nama dan catu daya.
Rangka motor harus dibumikan dengan benar sesuai dengan persyaratan kelistrikan yang berlaku.
Peralatan perlindungan Motor listrik AC harus disetel sesuai dengan arus pengenal dan konfigurasi koneksi yang benar.
Setelah pengoperasian yang aman, verifikasi arah putaran sebelum menyambungkan motor ke peralatan karena putaran yang salah dapat menyebabkan kerusakan.
Tidak semua motor tiga fasa menggunakan susunan enam terminal IEC .

Beberapa motor—khususnya motor yang dirancang untuk pasar internasional yang berbeda—mungkin memiliki:
9 petunjuk
12 petunjuk
Koneksi seri/paralel tegangan ganda
Gulungan multi-kecepatan
Motor 230/460V khas Amerika Utara, misalnya, dapat menggunakan sambungan seri/paralel sembilan kabel alih-alih pengaturan enam terminal Δ/Y yang dibahas di atas.
Karena itu:
Jangan menerapkan diagram pengkabelan bintang/delta enam terminal IEC ke motor sembilan atau dua belas kabel.
Selalu gunakan diagram koneksi khusus motor.
Kemungkinan penyebabnya meliputi:
Fase hilang
Koneksi terminal salah
Tegangan suplai rendah
Perjalanan perangkat perlindungan
Koneksi longgar
Penyumbatan beban mekanis
Periksa apakah motor yang dirancang untuk bekerja dalam delta secara tidak sengaja dibiarkan terhubung dalam bintang.
Periksa juga:
Tegangan suplai
Ketidakseimbangan fase
Kelebihan mekanis
Frekuensi salah
Kemungkinan penyebabnya meliputi:
Koneksi bintang/delta salah
Tegangan lebih atau tegangan kurang
Motor listrik AC kelebihan beban
Kehilangan fase
Ventilasi yang buruk
Awal yang sering
Setelan VFD salah
Tukarkan dua fase suplai masuk setelah mengisolasi suplai dan mengikuti prosedur kelistrikan yang benar.
Saat motor diberi daya melalui Penggerak Frekuensi Variabel, ikuti persyaratan tegangan dan sambungan VFD dan pabrikan motor.
Misalnya, keluaran VFD sekitar 400V biasanya memerlukan konfigurasi motor untuk sambungan pengoperasian 400V yang benar.

Kontrol VFD :
Frekuensi
Tegangan keluaran
Percepatan
Perlambatan
Motor listrik AC kecepatan
Itu tidak membuat sambungan belitan yang salah menjadi aman.
Kontaktor biasanya tidak boleh mengalihkan sambungan belitan motor pada sisi keluaran aktif dari VFD kecuali sistem penggerak telah dirancang khusus untuk tujuan tersebut.
Untuk aplikasi VFD normal, motor dihubungkan dalam konfigurasi tetap yang sesuai.
Victory Machinery Technology Co., Ltd. memasok motor induksi tiga fase untuk produsen OEM, distributor industri, perusahaan pemeliharaan, dan pengguna akhir.
Karena konfigurasi tegangan dan belitan berbeda-beda di setiap pasar, Victory dapat memilih belitan motor sesuai dengan sistem tenaga pelanggan yang sebenarnya.

Tergantung pada desain motor dan persyaratan proyek, konfigurasi dapat mencakup:
220/380V 50Hz
230/400V 50Hz
380/660V 50Hz
400/690V 50Hz
415V 50Hz
220/440V 60Hz
230/460V 60Hz
440V 60Hz
480V 60Hz
Susunan belitan dan terminal yang tepat harus selalu dipastikan untuk motor tertentu.
Kemenangan dapat memberikan:
IE2 motor tiga fase
IE3 motor efisiensi tinggi
IE4 opsi motor
Motor rem
VFD -motor tugas
Motor tahan ledakan
Motor multi-kecepatan

Untuk proyek pengganti, Victory dapat mengevaluasi:
Parameter kelistrikan
Tegangan dan frekuensi
Nilai saat ini
Jumlah tiang
Kecepatan terukur
Ukuran bingkai
Pemasangan
Dimensi poros
Dimensi flensa
Posisi kotak terminal
Hal ini sangat penting ketika mengganti motor yang sudah ada dari merek lain karena hanya mencocokkan daya dan voltase saja mungkin tidak cukup.
Baca papan nama motor.
Untuk motor bertanda 230/400V Δ/Y, kira-kira 230V menggunakan delta dan 400V menggunakan bintang.
Untuk 400/690V Δ/Y, sekitar 400V menggunakan delta dan 690V menggunakan bintang.
Tidak. Daya Motor listrik AC saja tidak menentukan koneksi bintang atau delta. Sambungan yang benar tergantung pada tegangan belitan dan tegangan suplai.
Biasanya ini berarti motor diberi nilai sekitar 400V saat dihubungkan dalam delta dan 690V saat dihubungkan dalam bintang.
Ini berarti motor biasanya beroperasi dalam delta pada tegangan sekitar 230V dan bintang pada tegangan sekitar 400V.
Biasanya tidak. Itu sudah perlu dijalankan dalam bintang pada 400V. Mengalihkannya ke delta akan menempatkan sekitar 400V pada belitan yang dirancang untuk sekitar 230V.
Motor yang dirancang untuk bekerja dalam delta pada tegangan sekitar 400V, seperti motor 400/690V Δ/Y yang sesuai, dapat digunakan dengan pengasutan bintang-delta jika penerapannya dapat berakselerasi dengan torsi pengasutan yang dikurangi.
Tukarkan dua fase pasokan yang masuk. Ini membalikkan urutan fase dan arah putaran medan magnet.
Jika motor dirancang untuk operasi delta pada tegangan saluran yang tersedia, membiarkannya dalam kondisi bintang akan mengurangi tegangan belitan dan torsi yang tersedia. Periksa papan nama dan diagram koneksi.
Tidak. Motor sembilan sadapan dan dua belas sadapan dapat menggunakan susunan belitan seri/paralel yang berbeda. Ikuti diagram pengkabelan motor tertentu.
Pengkabelan motor tiga fase yang benar ditentukan terutama oleh hubungan antara tegangan belitan motor dan tegangan suplai yang tersedia.
Aturan utamanya adalah membaca papan nama:
230/400V Δ/Y → Delta 230V, Bintang 400V
400/690V Δ/Y → Delta 400V, Bintang 690V
220/380V Δ/Y → Delta 220V, Bintang 380V
380/660V Δ/Y → Delta 380V, Bintang 660V
Motor listrik AC daya saja tidak menentukan apakah motor harus berjalan dalam bintang atau delta.
Penting juga untuk membedakan hubungan bintang permanen dengan hubungan awal bintang-delta. Starter bintang-delta untuk sementara mengurangi tegangan belitan selama akselerasi dan kemudian mengalihkan motor ke sambungan delta normal.
Sambungan yang salah dapat menyebabkan torsi tidak mencukupi, arus berlebih, panas berlebih, atau kerusakan belitan.
Sebelum menyambungkan atau mengganti motor asinkron tiga fase, verifikasi pelat nama, tegangan suplai, frekuensi, pengaturan terminal, arus pengenal, dan persyaratan aplikasi.
Victory dapat menyediakan motor tiga fase dengan konfigurasi tegangan, frekuensi, kutub, efisiensi dan terminal yang berbeda dan dapat mendukung proyek OEM dan penggantian dengan data kelistrikan, diagram koneksi, dan pencocokan dimensi.


