
ไทย
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 18-06-2025 ที่มา: เว็บไซต์
การเชื่อมต่อมอเตอร์แบบอะซิงโครนัสสามเฟสอย่างถูกต้องเริ่มต้นด้วยกฎข้อเดียว: อ่านป้ายชื่อมอเตอร์ก่อนที่จะเปลี่ยนขั้วต่อขั้วต่อใดๆ.
มอเตอร์สามเฟสโดยทั่วไปใช้การเชื่อมต่อแบบขดลวดแบบสตาร์ (Y) หรือเดลต้า (Δ) แต่การเชื่อมต่อที่ถูกต้องส่วนใหญ่จะถูกกำหนดโดยแรงดันไฟฟ้าของขดลวดที่กำหนดของมอเตอร์และแรงดันไฟฟ้าในสายที่มีอยู่ ไม่ใช่แค่กำลังของมอเตอร์เท่านั้น
ตัวอย่างเช่น บนแหล่งจ่ายไฟสามเฟส 400V:
โดยปกติแล้ว มอเตอร์ 230/400V Δ/Y จะทำงานแบบ ดาว (Y)
มอเตอร์ 400/690V Δ/Y ปกติทำงานใน เดลต้า (Δ)

มอเตอร์ทั้งสองตัวอาจมีขั้วต่อหกขั้วและมีลักษณะคล้ายกันมาก แต่การเชื่อมต่ออย่างไม่ถูกต้องอาจทำให้เกิดแรงดันไฟฟ้าที่มากเกินไปกับขดลวดหรือป้องกันไม่ให้มอเตอร์สร้างเอาท์พุตที่กำหนดได้
คู่มือนี้จะอธิบายวิธีการทำงานของสายไฟมอเตอร์สามเฟส วิธีระบุขั้วต่อ U1, V1, W1, U2, V2 และ W2 เมื่อใดควรใช้การเชื่อมต่อแบบสตาร์หรือเดลต้า การสตาร์ทแบบสตาร์เดลต้าแตกต่างจากการเดินสายไฟปกติ และวิธีแก้ไขปัญหาการเชื่อมต่อทั่วไป
การเดินสายมอเตอร์สามเฟสเกี่ยวข้องกับแรงดันไฟฟ้าที่เป็นอันตราย การติดตั้ง การทดสอบ และการดัดแปลงควรดำเนินการโดยช่างไฟฟ้าที่มีคุณสมบัติเหมาะสม โดยมีการแยกกำลังไฟฟ้าและปฏิบัติตามขั้นตอนความปลอดภัยทางไฟฟ้าที่เกี่ยวข้อง
ก มอเตอร์อะซิงโครนัสสามเฟส หรือที่เรียกว่ามอเตอร์เหนี่ยวนำสามเฟส ใช้ขดลวดสเตเตอร์สามเส้นที่จ่ายด้วยไฟ AC สามเฟส
กระแสทั้งสามถูกแทนที่ด้วยไฟฟ้าจากกัน และสร้างสนามแม่เหล็กหมุนภายในสเตเตอร์
สนามแม่เหล็กที่กำลังหมุนนี้จะเหนี่ยวนำกระแสไฟฟ้าในโรเตอร์ ทำให้เกิดแรงบิดแม่เหล็กไฟฟ้าที่ทำให้โรเตอร์หมุน
โรเตอร์ทำงานช้ากว่าสนามแม่เหล็กซิงโครนัสเล็กน้อย ความเร็วที่แตกต่างนี้เรียกว่า สลิป และจำเป็นสำหรับมอเตอร์เหนี่ยวนำเพื่อสร้างแรงบิด
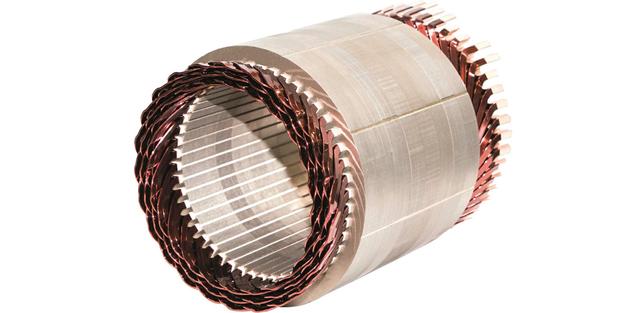
การพันเฟสสเตเตอร์แต่ละเฟสได้รับการออกแบบมาสำหรับแรงดันไฟฟ้าเฉพาะ
การเชื่อมต่อแบบดาวหรือเดลต้าจะกำหนดจำนวนแรงดันไฟฟ้าแบบเส้นต่อเส้นที่ปรากฏในแต่ละขดลวด
หากใช้การเชื่อมต่อที่ไม่ถูกต้อง ขดลวดอาจได้รับ:
แรงดันไฟฟ้ามากเกินไป
แรงดันไฟฟ้าน้อยเกินไป
ทั้งสองเงื่อนไขอาจทำให้เกิดปัญหาในการทำงานได้
แรงดันไฟฟ้าที่มากเกินไปของขดลวดอาจทำให้เกิดกระแสไฟสูง ความร้อนสูงเกิน และความเสียหายของขดลวดได้
แรงดันไฟฟ้าที่คดเคี้ยวไม่เพียงพอสามารถลดแรงบิดของมอเตอร์ที่มีอยู่ได้อย่างมาก
มอเตอร์สามเฟส IEC ส่วนใหญ่ที่มีเทอร์มินัลหกเทอร์มินัลที่เข้าถึงได้สามารถเชื่อมต่อขดลวดสเตเตอร์ทั้งสามตัวใน:
สตาร์ / ไวย์ (Y)
เดลต้า (Δ)
กล่องขั้วต่อมอเตอร์โดยทั่วไปประกอบด้วยขั้วต่อหกขั้วต่อ:
U1 – V1 – ส1
U2 – V2 – W2
สิ่งเหล่านี้แสดงถึงจุดเริ่มต้นและจุดสิ้นสุดของขดลวดสามเฟส
ในการเชื่อมต่อแบบดาว ปลายด้านหนึ่งของขดลวดแต่ละเส้นจะเชื่อมต่อเข้าด้วยกันเพื่อเป็นจุดร่วม
ปลายม้วนอีกสามอันเชื่อมต่อกับเฟสจ่ายสามเฟส

ด้วยการจัดเรียงเทอร์มินัล IEC ทั่วไป เฟสขาเข้ามักจะเชื่อมต่อกับ:
L1 → U1
L2 → V1
L3 → W1
และ:
ยู2
V2
ส2
มีการเชื่อมโยงเข้าด้วยกัน
ในการเชื่อมต่อแบบเดลต้า ปลายของแต่ละขดลวดเชื่อมต่อกับจุดเริ่มต้นของขดลวดอีกอันหนึ่ง ทำให้เกิดวงจรสามเหลี่ยมปิด
สำหรับมอเตอร์หกขั้วต่อทั่วไป IEC คู่ขดลวดทั้งสามคู่จะเชื่อมต่อกันตามแผนภาพขั้วต่อของผู้ผลิต

ขึ้นอยู่กับการจัดเรียงทางกายภาพของแผงขั้วต่อ การเชื่อมต่ออาจเชื่อมต่อชุดค่าผสมต่างๆ เช่น:
U1 – W2
วี1 – ยู2
ส1 – วี2
ปฏิบัติตามแผนภาพการเดินสายไฟที่ให้มาพร้อมกับมอเตอร์เสมอ เนื่องจากรูปแบบขั้วต่ออาจแตกต่างกันไป
ความสัมพันธ์ระหว่างแรงดันไฟฟ้าในสายและแรงดันไฟฟ้าที่คดเคี้ยวเป็นกุญแจสำคัญในการทำความเข้าใจการเดินสายมอเตอร์สามเฟส

ในสตาร์:
แรงดันไฟฟ้าที่คดเคี้ยว = แรงดันไฟฟ้าของสาย ÷ √3
สำหรับการจ่ายไฟสามเฟส 400V:
400 ۞ 1.732 ۞ 230V
ดังนั้นขดลวดมอเตอร์แต่ละตัวจะได้รับแรงดันไฟฟ้าประมาณ 230V
นี่คือสาเหตุที่มอเตอร์ทำเครื่องหมาย:
230/400V ∆/Y
ทำงานแบบดาวเมื่อเชื่อมต่อกับแหล่งจ่ายไฟ 400V
ในเดลต้า:
แรงดันไฟฟ้าที่คดเคี้ยว = แรงดันไฟฟ้าของสาย
หากแหล่งจ่ายไฟเป็น 400V แต่ละขดลวดจะได้รับ 400V เต็ม
ดังนั้นมอเตอร์ที่มีขดลวดที่ออกแบบสำหรับประมาณ 400V อาจมีเครื่องหมาย:
400/690V ∆/Y
และทำงานในเดลต้าด้วยแหล่งจ่ายไฟ 400V
นี่เป็นส่วนที่สำคัญที่สุดในการเลือกการเชื่อมต่อมอเตอร์

หากแผ่นป้ายแสดงแรงดันไฟฟ้าสองแบบ เช่น:
230/400V ∆/Y
แรงดันไฟฟ้าแรกสอดคล้องกับเดลต้าและแรงดันไฟฟ้าที่สองสอดคล้องกับดาว
เช่นเดียวกัน:
400/690V ∆/Y
วิธี:
400V → เดลต้า
690V → สตาร์
สำหรับมอเตอร์ที่มีเครื่องหมาย:
230/400V ∆/Y
ใช้ประมาณ:
แหล่งจ่ายไฟ 230V → เดลต้า
แหล่งจ่ายไฟ 400V → สตาร์
ทำไม
เนื่องจากขดลวดแต่ละเส้นได้รับการออกแบบมาให้ใช้ไฟประมาณ 230V
สำหรับแรงดันไฟฟ้า 400V ในสตาร์:
400 ۞ √3 ۞ 230V ต่อการม้วน
สำหรับ:
400/690V ∆/Y
ใช้ประมาณ:
แหล่งจ่าย 400V →เดลต้า
แหล่งจ่ายไฟ 690V → สตาร์
ตัวขดลวดได้รับการออกแบบมาให้ใช้ไฟประมาณ 400V
บนแหล่งจ่ายไฟ 400V เดลต้าจะวาง 400V ไว้โดยตรงในแต่ละขดลวด
มอเตอร์ 220/380V มีหลักการเดียวกัน:
220V → เดลต้า
380V → สตาร์
พิกัดประเภทนี้พบได้ทั่วไปในตลาดที่ใช้แหล่งจ่ายไฟสามเฟสประมาณ 380V
สำหรับมอเตอร์ที่มีเครื่องหมาย:
380/660V ∆/Y
การเชื่อมต่อที่ถูกต้องจะอยู่ที่ประมาณ:
380V → เดลต้า
660V → สตาร์
ความแตกต่างนี้มีความสำคัญอย่างยิ่ง เนื่องจากทั้งมอเตอร์ 220/380V และมอเตอร์ 380/660V อาจทำงานในโรงงานที่มีแหล่งจ่ายไฟ 380V แต่ต้องใช้การเชื่อมต่อที่แตกต่างกัน
| มอเตอร์ไฟฟ้ากระแสสลับ แผ่นป้าย | แรงดันไฟฟ้า | การเชื่อมต่อ |
220/380V ∆/Y |
220V |
เดลต้า |
220/380V ∆/Y |
380V |
ดาว |
230/400V ∆/Y |
230V |
เดลต้า |
230/400V ∆/Y |
400V |
ดาว |
380/660V ∆/Y |
380V |
เดลต้า |
380/660V ∆/Y |
660V |
ดาว |
400/690V ∆/Y |
400V |
เดลต้า |
400/690V ∆/Y |
690V |
ดาว |
ใช้ข้อมูลป้ายชื่อจริงที่มาพร้อมกับมอเตอร์เฉพาะเสมอ
เลขที่
นี่เป็นความเข้าใจผิดทั่วไป
กฎเช่น:
'มอเตอร์ขนาดเล็กใช้สตาร์ และมอเตอร์ขนาดใหญ่ใช้เดลต้า'
ยังไม่เพียงพอทางเทคนิค
กำลังไฟ มอเตอร์ไฟฟ้ากระแสสลับ ไม่ได้กำหนดการเชื่อมต่อที่ทำงานอยู่โดยอิสระ
การเชื่อมต่อที่ทำงานถูกต้องนั้นถูกกำหนดโดย:
มอเตอร์ไฟฟ้ากระแสสลับ แรงดันไฟฟ้าที่คดเคี้ยว
ป้ายพิกัดพิกัดแรงดันไฟฟ้า Δ/Y
แรงดันไฟฟ้าที่ใช้ได้
ผู้ผลิตบางรายออกแบบมอเตอร์ขนาดเล็กสำหรับ 230/400V Δ/Y ทำให้สตาร์เป็นการเชื่อมต่อที่ทำงานปกติบนแหล่งจ่ายไฟ 400V ของยุโรป
มอเตอร์ขนาดใหญ่อาจใช้ขดลวด 400/690V Δ/Y แทน ดังนั้นจึงทำงานแบบเดลต้าโดยใช้แหล่งจ่ายไฟ 400V เดียวกัน
สิ่งนี้อาจทำให้ดูเหมือนว่าการเชื่อมต่อนั้นขึ้นอยู่กับกำลังของมอเตอร์
ในความเป็นจริงความแตกต่างมาจากการออกแบบขดลวดและแรงดันไฟฟ้าที่กำหนด
มอเตอร์ IEC ส่วนใหญ่ที่สามารถเชื่อมต่อแบบสตาร์และเดลต้าได้มีขั้วต่อ 6 ตัว
การกำหนดเทอร์มินัลทั่วไปคือ:
ยู1
V1
ส1
ยู2
V2
ส2
การเชื่อมต่อแบบดาวโดยทั่วไปมี:
จัดหา:
L1 → U1
L2 → V1
L3 → W1
เชื่อมโยงกัน:
ยู2
V2
ส2
สิ่งนี้ทำให้เกิดจุดดาว
ในการจัดเรียงแบบเดลต้าทั่วไป ปลายม้วนแต่ละอันจะเชื่อมต่อกับจุดเริ่มต้นของเฟสถัดไป
การเชื่อมต่อ IEC ทั่วไปอย่างหนึ่งคือ:
U1 เชื่อมโยงกับ W2
V1 เชื่อมโยงกับ U2
W1 เชื่อมโยงกับ V2
เฟสสามบรรทัดเชื่อมต่อกับทางแยกทั้งสามนี้
แผงขั้วต่อมอเตอร์บางอันมีการจัดเรียงทางกายภาพต่างกัน
ดังนั้นอย่าถือว่า:
สะพานแนวนอนหมายถึงการเชื่อมต่อแบบหนึ่งเสมอ และสะพานแนวตั้งหมายถึงการเชื่อมต่อแบบอื่นเสมอ
ใช้แผนภาพขั้วต่อมอเตอร์และเครื่องหมายขั้วต่อ
ทิศทางการหมุนของมอเตอร์เหนี่ยวนำสามเฟสมาตรฐานถูกกำหนดโดยลำดับเฟส
หากต้องการย้อนกลับการหมุน ให้สลับ เฟสจ่ายไฟเข้าสองเฟส.
ตัวอย่างเช่น:
ต้นฉบับ:
L1 → U1
L2 → V1
L3 → W1
ย้อนกลับสองเฟส:
L1 → V1
L2 → U1
L3 → W1
สนามแม่เหล็กที่กำลังหมุนจะกลับทิศทาง ทำให้มอเตอร์หมุนไปในทิศทางตรงกันข้าม
เครื่องจักรบางชนิดต้องทำงานในทิศทางเดียวเท่านั้น
ตัวอย่างได้แก่:
ปั๊ม
แฟนๆ
สกรูลำเลียง
คอมเพรสเซอร์
เกียร์บ็อกซ์และเกียร์ทด มีแบ็คสต็อป
ตรวจสอบการหมุนที่จำเป็นเสมอก่อนใช้งานเป็นเวลานาน
ความแตกต่างที่สำคัญมากคือ:
การเชื่อมต่อแบบสตาร์สำหรับการทำงานปกติไม่เหมือนกับการสตาร์ทแบบสตาร์-เดลต้า
มอเตอร์ 230/400V Δ/Y ที่ทำงานบนเครือข่าย 400V โดยปกติจะทำงานแบบสตาร์อย่างถาวร
ไม่จำเป็นว่า 'สตาร์-เดลต้าจะเริ่มต้น'
การสตาร์ทแบบสตาร์เดลต้าเป็นวิธีการสตาร์ทแบบลดแรงดันไฟฟ้า
มอเตอร์:
เริ่มต้นด้วยขดลวดที่เชื่อมต่อกันเป็นรูปดาว
เร่งความเร็วไปสู่ความเร็วในการทำงาน
สลับไปที่เดลต้าเพื่อการวิ่งปกติ
การเชื่อมต่อแบบสตาร์จะลดแรงดันไฟฟ้าที่ใช้กับขดลวดแต่ละอันในระหว่างการสตาร์ท
มอเตอร์ต้องได้รับการออกแบบให้ ทำงานในรูปแบบเดลต้าที่แรงดันไฟฟ้าที่มีอยู่.
ตัวอย่างเช่น บนแหล่งจ่ายไฟ 400V:
ตอบ:
มอเตอร์ 400/690V Δ/Y
โดยปกติสามารถทำงานในเดลต้าที่ 400V และอาจเหมาะสำหรับการสตาร์ทแบบสตาร์เดลต้า ขึ้นอยู่กับการใช้งานและการออกแบบสตาร์ทเตอร์
ตอบ:
มอเตอร์ 230/400V Δ/Y
ปกติจะทำงานแบบดาวที่ 400V
ไม่ควรเปลี่ยนไปใช้เดลต้าบนเครือข่าย 400V เพียงอย่างเดียว เพราะขดลวดที่มีพิกัด 230V แต่ละตัวจะได้รับไฟประมาณ 400V
ในระหว่างการสตาร์ตสตาร์ แรงดันไฟฟ้าที่คดเคี้ยวจะลดลง
เป็นผลให้กระแสสตาร์ทลดลง แต่แรงบิดสตาร์ทก็ลดลงอย่างมากเช่นกันเมื่อเทียบกับการสตาร์ทแบบเดลต้าโดยตรง
ดังนั้นการสตาร์ทแบบสตาร์-เดลต้าจึงเหมาะสมที่สุดเมื่อโหลดสามารถเร่งความเร็วได้โดยมีแรงบิดสตาร์ทลดลง
การใช้งานเช่น:
สายพานลำเลียงที่โหลด
เครื่องบด
อุปกรณ์แทนที่เชิงบวก
เครื่องผสมที่รับน้ำหนักมาก
อาจไม่สามารถเร่งความเร็วได้สำเร็จโดยใช้สตาร์ทเตอร์เดลต้าแบบธรรมดา
VFD หรือชุดซอฟต์สตาร์ทอาจให้การควบคุมที่ดีกว่า ขึ้นอยู่กับการใช้งาน
เป็นการเข้าใจผิดที่จะบอกว่าการเชื่อมต่อแบบดาว 'ประหยัดพลังงาน' โดยอัตโนมัติ ในขณะที่การเชื่อมต่อแบบเดลต้า 'ใช้พลังงานมากกว่า'
การเชื่อมต่อที่ถูกต้องช่วยให้แต่ละขดลวดทำงานตามแรงดันไฟฟ้าที่ออกแบบไว้
มอเตอร์ 230/400V ที่ทำงานแบบสตาร์ที่ 400V ทำงานตามปกติ
มอเตอร์ 400/690V ที่ทำงานแบบเดลต้าที่ 400V ก็ทำงานได้ตามปกติเช่นกัน
การเชื่อมต่อทั้งสองไม่ใช่โหมดประหยัดพลังงานสำหรับวัตถุประสงค์ทั่วไปโดยเนื้อแท้
ประสิทธิภาพการใช้พลังงานขึ้นอยู่กับปัจจัยต่างๆ เช่น:
มอเตอร์ไฟฟ้ากระแสสลับ คลาสประสิทธิภาพ
เปอร์เซ็นต์การโหลด
การออกแบบ มอเตอร์ไฟฟ้ากระแสสลับ
ตัวประกอบกำลัง
คุณภาพของอุปทาน
การสูญเสียทางกล
เวลาทำการ
ประสิทธิภาพของเครื่องจักรขับเคลื่อน
สำหรับโครงการประหยัดพลังงาน ให้เลือกมอเตอร์ IE3 หรือ IE4 ที่มีขนาดเหมาะสม และใช้งานให้ใกล้กับช่วงโหลดที่มีประสิทธิภาพ แทนที่จะเปลี่ยนการเชื่อมต่อแบบสตาร์/เดลต้าโดยไม่พิจารณาพิกัดของขดลวด
การเดินสายมอเตอร์สามเฟสที่ไม่ถูกต้องอาจทำให้เกิดปัญหาร้ายแรงได้
ขดลวดแต่ละอันจะได้รับประมาณ 400V แม้ว่าจะถูกออกแบบมาสำหรับประมาณ 230V ก็ตาม
ผลลัพธ์ที่เป็นไปได้ ได้แก่:
กระแสมากเกินไป
ความร้อนสูงเกินไปอย่างรวดเร็ว
การเดินทางคุ้มครอง
ความเสียหายของฉนวนที่คดเคี้ยว
มอเตอร์ไฟฟ้ากระแสสลับ ล้มเหลว
การม้วนแต่ละครั้งจะได้รับเฉพาะ:
400 ۞ √3 ۞ 230V
แทนที่จะเป็นประมาณ 400V
มอเตอร์อาจทำงานที่โหลดเบา แต่แรงบิดที่มีอยู่จะลดลงอย่างมาก
อาการที่เป็นไปได้ ได้แก่:
เร่งความเร็วได้ยาก
หลุดเกิน
ความล้มเหลวภายใต้ภาระ
ความร้อนสูงเกินไป
กระแสไฟฟ้าสูงเมื่อเทียบกับเอาต์พุตที่มีประโยชน์
งานเชื่อมต่อมอเตอร์จริงควรดำเนินการโดยบุคลากรที่มีคุณสมบัติเหมาะสม
โดยปกติการติดตั้งโดยมืออาชีพจะมีการตรวจสอบดังต่อไปนี้
ตรวจสอบ:
แรงดันไฟฟ้าที่ได้รับการจัดอันดับ
ความถี่
จัดอันดับปัจจุบัน
พลัง
การเชื่อมต่อ Δ/Y
ความเร็วที่กำหนด
หน้าที่
ระดับ IP
วัดและยืนยัน:
แรงดันไฟฟ้าของสาย
ความถี่
ความพร้อมใช้งานของเฟส
เฟสสมดุล
แหล่งจ่ายต้องตรงกับพิกัดมอเตอร์
ยืนยัน U1, V1, W1, U2, V2 และ W2 ตามแผนภาพการเดินสายไฟของผู้ผลิต
ใช้ข้อต่อแบบสตาร์หรือเดลต้าตามแรงดันไฟและแหล่งจ่ายไฟของแผ่นป้าย
โครงมอเตอร์ต้องต่อสายดินอย่างถูกต้องตามข้อกำหนดทางไฟฟ้าที่เกี่ยวข้อง
ควรตั้งค่าอุปกรณ์ป้องกัน มอเตอร์ไฟฟ้ากระแสสลับ ตามการกำหนดค่ากระแสไฟฟ้าและการเชื่อมต่อที่ได้รับการจัดอันดับที่ถูกต้อง
หลังจากการทดสอบการใช้งานอย่างปลอดภัย ให้ตรวจสอบทิศทางการหมุนก่อนที่จะเชื่อมต่อมอเตอร์เข้ากับอุปกรณ์ซึ่งการหมุนที่ไม่ถูกต้องอาจทำให้เกิดความเสียหายได้
ไม่ใช่มอเตอร์สามเฟสทุกตัวจะใช้การจัดเรียงขั้วต่อหกขั้ว IEC

มอเตอร์บางตัว—โดยเฉพาะมอเตอร์ที่ออกแบบมาสำหรับตลาดต่างประเทศที่แตกต่างกัน—อาจมี:
9 โอกาสในการขาย
12 โอกาสในการขาย
การเชื่อมต่อแบบอนุกรมแรงดันไฟฟ้าคู่/ขนาน
ขดลวดหลายความเร็ว
ตัวอย่างเช่น มอเตอร์ 230/460V ในอเมริกาเหนือทั่วไปอาจใช้การเชื่อมต่อแบบอนุกรม/ขนานแบบเก้าลีด แทนการจัดเรียง Δ/Y หกขั้วที่กล่าวถึงข้างต้น
ดังนั้น:
อย่าใช้แผนภาพการเดินสายไฟแบบสตาร์/เดลต้าแบบหกขั้วต่อ IEC กับมอเตอร์แบบเก้าหรือสิบสองลีด
ใช้แผนผังการเชื่อมต่อเฉพาะมอเตอร์เสมอ
สาเหตุที่เป็นไปได้ ได้แก่:
เฟสหาย.
การเชื่อมต่อเทอร์มินัลไม่ถูกต้อง
แรงดันไฟฟ้าต่ำ
อุปกรณ์ป้องกันการเดินทาง
การเชื่อมต่อหลวม
การอุดตันของโหลดทางกล
ตรวจสอบว่ามอเตอร์ที่ออกแบบมาเพื่อทำงานในเดลต้านั้นถูกปล่อยทิ้งไว้โดยไม่ได้ตั้งใจในสตาร์หรือไม่
ตรวจสอบด้วย:
แรงดันไฟฟ้า
ความไม่สมดุลของเฟส
โอเวอร์โหลดทางกล
ความถี่ไม่ถูกต้อง
สาเหตุที่เป็นไปได้ ได้แก่:
การเชื่อมต่อแบบสตาร์/เดลต้าไม่ถูกต้อง
แรงดันไฟฟ้าเกินหรือแรงดันตก
มอเตอร์ไฟฟ้ากระแสสลับ โอเวอร์โหลด
การสูญเสียเฟส
การระบายอากาศไม่ดี
เริ่มบ่อย
การตั้งค่า VFD ไม่ถูกต้อง
สลับเฟสการจ่ายไฟขาเข้าสองเฟสหลังจากแยกการจ่ายไฟและปฏิบัติตามขั้นตอนทางไฟฟ้าที่เหมาะสม
เมื่อมอเตอร์ได้รับพลังงานผ่านตัวแปลงความถี่ ให้ปฏิบัติตามข้อกำหนด VFD และแรงดันไฟฟ้าและการเชื่อมต่อของผู้ผลิตมอเตอร์
ตัวอย่างเช่น VFD เอาท์พุตประมาณ 400V โดยปกติจะต้องกำหนดค่ามอเตอร์สำหรับการเชื่อมต่อการทำงาน 400V ที่ถูกต้อง

ตัวควบคุม VFD :
ความถี่
แรงดันขาออก
การเร่งความเร็ว
การชะลอตัว
ความเร็ว มอเตอร์ไฟฟ้ากระแสสลับ
ไม่ได้ทำให้การเชื่อมต่อการพันที่ไม่ถูกต้องปลอดภัย
โดยปกติคอนแทคเตอร์ไม่ควรสลับการเชื่อมต่อขดลวดมอเตอร์ที่ด้านเอาท์พุตที่มีกระแสไฟฟ้าของ VFD เว้นแต่ระบบขับเคลื่อนได้รับการออกแบบมาโดยเฉพาะเพื่อจุดประสงค์นั้น
สำหรับการใช้งาน VFD ปกติ มอเตอร์จะเชื่อมต่อด้วยการกำหนดค่าคงที่ที่เหมาะสม
Victory Machinery Technology Co., Ltd. จัดจำหน่ายมอเตอร์เหนี่ยวนำสามเฟสสำหรับผู้ผลิต OEM ผู้จัดจำหน่ายในอุตสาหกรรม บริษัทซ่อมบำรุง และผู้ใช้ปลายทาง
เนื่องจากการกำหนดค่าแรงดันไฟฟ้าและขดลวดแตกต่างกันไปในแต่ละตลาด Victory จึงสามารถเลือกขดลวดมอเตอร์ตามระบบกำลังจริงของลูกค้าได้

ขึ้นอยู่กับการออกแบบมอเตอร์และข้อกำหนดของโครงการ การกำหนดค่าอาจรวมถึง:
220/380V 50Hz
230/400V 50Hz
380/660V 50Hz
400/690V 50Hz
415V 50Hz
220/440V 60Hz
230/460V 60Hz
440V 60Hz
480V 60Hz
ควรยืนยันการพันและการจัดเรียงขั้วต่อที่แน่นอนสำหรับมอเตอร์เฉพาะเสมอ
ชัยชนะสามารถให้:
IE2 มอเตอร์สามเฟส
มอเตอร์ประสิทธิภาพสูง IE3
ตัวเลือกมอเตอร์ IE4
มอเตอร์เบรก
VFD - มอเตอร์หน้าที่
มอเตอร์ป้องกันการระเบิด
มอเตอร์หลายความเร็ว

สำหรับโครงการทดแทน Victory สามารถประเมินได้:
พารามิเตอร์ทางไฟฟ้า
แรงดันและความถี่
จัดอันดับปัจจุบัน
จำนวนเสา
ความเร็วที่กำหนด
ขนาดเฟรม
การติดตั้ง
ขนาดเพลา
ขนาดหน้าแปลน
ตำแหน่งกล่องเทอร์มินัล
สิ่งนี้สำคัญอย่างยิ่งเมื่อเปลี่ยนมอเตอร์ที่มีอยู่จากยี่ห้ออื่น เนื่องจากการจับคู่กำลังและแรงดันไฟฟ้าเพียงอย่างเดียวอาจไม่เพียงพอ
อ่านป้ายชื่อมอเตอร์
สำหรับมอเตอร์ที่มีเครื่องหมาย 230/400V Δ/Y ประมาณ 230V จะใช้เดลต้า และ 400V จะใช้สตาร์
สำหรับ 400/690V Δ/Y ประมาณ 400V จะใช้เดลต้า และ 690V จะใช้สตาร์
ไม่ กำลังไฟ มอเตอร์ไฟฟ้ากระแสสลับ เพียงอย่างเดียวไม่ได้กำหนดการเชื่อมต่อแบบสตาร์หรือเดลต้า การเชื่อมต่อที่ถูกต้องขึ้นอยู่กับแรงดันไฟที่คดเคี้ยวและแรงดันไฟจ่าย
โดยปกติจะหมายถึงมอเตอร์ได้รับการจัดอันดับประมาณ 400V เมื่อเชื่อมต่อแบบเดลต้า และ 690V เมื่อเชื่อมต่อแบบสตาร์
หมายความว่ามอเตอร์ปกติทำงานในเดลต้าที่ประมาณ 230V และสตาร์ที่ประมาณ 400V
ปกติไม่มี. มันต้องทำงานแบบดาวที่ 400V อยู่แล้ว การเปลี่ยนไปใช้เดลต้าจะทำให้เกิดแรงดันไฟฟ้าประมาณ 400V ตลอดขดลวดที่ออกแบบมาสำหรับแรงดันไฟฟ้าประมาณ 230V
มอเตอร์ที่ออกแบบมาให้ทำงานในเดลต้าที่ประมาณ 400V เช่น มอเตอร์ 400/690V Δ/Y ที่เหมาะสม อาจใช้กับสตาร์ทแบบสตาร์-เดลต้าได้ หากการใช้งานสามารถเร่งความเร็วได้ด้วยแรงบิดสตาร์ทที่ลดลง
แลกเปลี่ยนเฟสการจัดหาขาเข้าสองเฟส สิ่งนี้จะกลับลำดับเฟสและทิศทางของสนามแม่เหล็กที่กำลังหมุน
หากมอเตอร์ได้รับการออกแบบมาเพื่อการทำงานแบบเดลต้าที่แรงดันไฟฟ้าหลักที่มีอยู่ การปล่อยให้มอเตอร์อยู่ในสตาร์จะช่วยลดแรงดันไฟฟ้าที่คดเคี้ยวและแรงบิดที่มีอยู่ ตรวจสอบแผ่นป้ายและแผนภาพการเชื่อมต่อ
ไม่ได้ มอเตอร์แบบเก้าลีดและสิบสองลีดอาจใช้การจัดเรียงขดลวดแบบอนุกรม/ขนานที่แตกต่างกัน ปฏิบัติตามแผนภาพการเดินสายไฟของมอเตอร์โดยเฉพาะ
การเดินสายมอเตอร์สามเฟสที่ถูกต้องถูกกำหนดโดยความสัมพันธ์ระหว่าง แรงดันไฟฟ้าที่คดเคี้ยวของมอเตอร์และแรงดันไฟฟ้าที่มีอยู่เป็น หลัก.
กฎสำคัญคือการอ่านป้ายชื่อ:
230/400V Δ/Y → 230V เดลต้า, 400V สตาร์
400/690V Δ/Y → เดลต้า 400V, สตาร์ 690V
220/380V Δ/Y → เดลต้า 220V, สตาร์ 380V
380/660V Δ/Y → เดลต้า 380V, สตาร์ 660V
กำลัง มอเตอร์ไฟฟ้ากระแสสลับ เพียงอย่างเดียวไม่ได้กำหนดว่ามอเตอร์ควรทำงานแบบสตาร์หรือเดลต้า
สิ่งสำคัญคือต้องแยกแยะการเชื่อมต่อระหว่างดวงดาวแบบถาวรกับการเริ่มต้นของสตาร์-เดลต้า สตาร์-เดลต้าสตาร์ทเตอร์จะลดแรงดันไฟฟ้าของขดลวดลงชั่วคราวในระหว่างการเร่งความเร็ว จากนั้นจึงสลับมอเตอร์ไปที่การเชื่อมต่อเดลต้ารันปกติ
การเชื่อมต่อที่ไม่ถูกต้องอาจทำให้เกิดแรงบิดไม่เพียงพอ กระแสไฟฟ้ามากเกินไป ความร้อนสูงเกินไป หรือความเสียหายจากขดลวด
ก่อนเชื่อมต่อหรือเปลี่ยนมอเตอร์อะซิงโครนัสสามเฟส ให้ตรวจสอบป้ายชื่อ แรงดันไฟฟ้าของแหล่งจ่าย ความถี่ การจัดเรียงขั้วต่อ กระแสไฟที่กำหนด และข้อกำหนดการใช้งาน
Victory สามารถจัดหามอเตอร์สามเฟสที่มีแรงดันไฟฟ้า ความถี่ ขั้ว ประสิทธิภาพ และการกำหนดค่าเทอร์มินัลที่แตกต่างกัน และสามารถรองรับโครงการ OEM และโครงการทดแทนด้วยข้อมูลทางไฟฟ้า แผนภาพการเชื่อมต่อ และการจับคู่มิติ


